
Belok Kiri dan Kanan
 Kotak Peralatan Guru
-
Tujuan Bagian Ini
Tujuan dari bagian Bermain adalah agar siswa belajar memprogram robot Autopilot untuk berbelok ke kiri atau ke kanan dengan menggunakan blok turn for . Untuk memulai bagian Bermain, siswa diperkenalkan dengan perilaku pemrograman. Selanjutnya, siswa akan melakukan investigasi di mana mereka akan belajar cara memprogram Autopilot untuk berbelok ke kiri dan ke kanan. Bacalah halaman ini bersama siswa sebelum melanjutkan ke eksplorasi Turning. Gunakan pertanyaan Motivasi Diskusi (Google / .docx / .pdf) untuk meninjau kembali bersama siswa apa itu perilaku dasar dan mengapa perilaku tersebut merupakan fondasi untuk memprogram robot.
Kotak Peralatan Guru
-
Perilaku Robot
"Perilaku" adalah cara yang sangat mudah untuk membicarakan apa yang sedang dilakukan robot, dan apa yang harus dilakukannya. Bergerak maju, berhenti, berbelok, mencari rintangan - semua ini adalah perilaku.
Saat siswa memulai tugas pemrograman, mereka juga harus mulai memikirkan tindakan robot dalam hal perilaku. Saat siswa melakukan pemrograman, mereka harus mengikuti langkah-langkah berikut:
-
Pertama, mereka merumuskan rencana agar robot dapat melakukan tindakan yang diinginkan.
-
Selanjutnya, mereka menerjemahkan rencana tersebut menjadi sebuah program yang dapat diikuti oleh robot.
Rencana tersebut hanyalah urutan perilaku yang perlu diikuti oleh robot, dan programnya hanyalah perilaku-perilaku tersebut yang diterjemahkan ke dalam VEXcode IQ Blocks.
Memecah tugas menjadi perilaku yang lebih kecil dan kemudian membangun solusi dengan perilaku-perilaku tersebut adalah keterampilan yang dapat diterapkan pada berbagai bidang. Ini juga merupakan contoh dari Berpikir Komputasional. Untuk informasi lebih lanjut tentang Berpikir Komputasional, lihat di sini: https://k12cs.org/computational-thinking/
Berpikir Seperti Robot
Manusia adalah makhluk yang sangat kompleks dan dapat berpikir dengan cara yang sangat kompleks. Terkadang kita memikirkan sesuatu secara sadar, dan terkadang secara tidak sadar. Apakah Anda pernah harus berpikir tentang bernapas agar bisa bernapas? Bagaimana dengan mengerjakan soal matematika? Sekarang, coba perhatikan bagaimana Anda sampai dari pintu kelas ke tempat duduk Anda. Apakah kamu memikirkan setiap langkah dan belokan, ataukah kamu memikirkan hal lain?
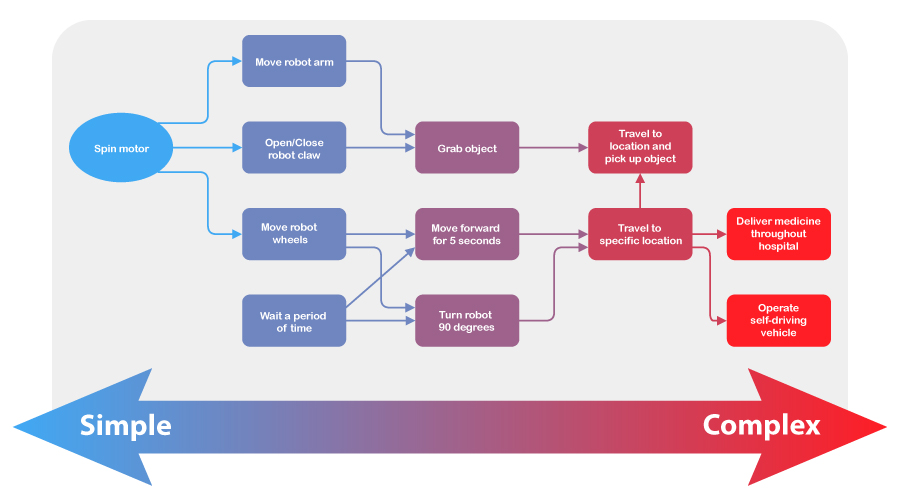
Robot tidak memikirkan banyak hal, dan mereka tidak memiliki alam bawah sadar untuk membantu mereka seperti halnya manusia. Robot hanya dapat melakukan apa yang telah diprogramkan kepadanya. Semua tugas robot dapat dipecah menjadi tugas-tugas yang lebih sederhana, dan tugas-tugas yang lebih sederhana ini dikenal sebagai perilaku—blok bangunan pemrograman robotika.
Perilaku adalah cara robot bertindak, dan dapat berkisar dari yang dasar hingga yang kompleks, tergantung pada bagaimana robot tersebut dibangun atau diprogram. Robot bergerak sederhana seperti Autopilot hanya memiliki dua motor, sehingga perilakunya akan melibatkan memutar motor-motor tersebut untuk mencapai tujuannya. Autopilot akan menggunakan perilaku sederhana seperti bergerak maju, mundur, dan berbelok untuk menyelesaikan tugas yang lebih besar.
Jadi, bagaimana Anda berpikir seperti robot? Bayangkan sebuah tugas yang ingin Anda berikan kepada robot. Sekarang bayangkan setiap langkah yang perlu dilakukan robot untuk menyelesaikan tugas tersebut. Itulah perilaku yang perlu Anda program untuk mencapai tugas tersebut.
 Memotivasi Diskusi
-
Berbelok saat Mengemudi
Q: Sama seperti mengemudi maju dan mundur, berbelok adalah perilaku dasar yang penting untuk dikuasai. Menurut Anda, mengapa penting untuk mempelajari perilaku-perilaku ini terlebih dahulu?
A: Siswa dapat menjawab dengan berbagai macam tanggapan, tetapi intinya adalah perilaku dasar penting untuk dipelajari terlebih dahulu sebelum mencoba perilaku yang lebih sulit. Anda bisa membandingkannya dengan mempelajari fakta-fakta dasar penjumlahan dan pengurangan matematika terlebih dahulu sebelum mempelajari cara meminjam dan menyimpan saat menjumlahkan angka yang lebih besar.
T: Berapa kali Anda memperkirakan Anda berputar saat bergerak sepanjang hari?
J: Siswa dapat menjawab dengan angka berapa pun, tetapi kemungkinan besar jawabannya adalah angka yang sangat besar! Berputar adalah gerakan dasar yang kita semua lakukan dengan sangat sering.
T: Berapa banyak tugas yang dapat Anda sebutkan yang dapat Anda lakukan tanpa memikirkannya?
J: Siswa dapat menjawab dengan aktivitas apa pun seperti bernapas atau memiliki detak jantung yang tidak mereka kendalikan secara sadar. Siswa juga bisa menjawab dengan bagian dari rutinitas mereka yang tidak terlalu mereka pikirkan, seperti menyikat gigi di pagi hari. Tekankan bahwa orang dewasa juga melakukan hal ini, dengan contoh seperti mengemudi ke tempat kerja. Anda juga bisa menunjukkan bahwa siswa dapat melakukan banyak hal sekaligus, seperti bersenandung mengikuti lagu sambil mengerjakan soal matematika.
 Perluas Pembelajaran Anda
-
Berpikir Seperti Robot
Tanpa berbelok, kamu tidak akan bisa pergi ke mana pun! Minta siswa untuk pergi ke pintu kelas dan menghitung berapa langkah dan belokan yang mereka butuhkan untuk duduk di meja mereka. Siswa harus mencatat setiap bagian dari jalur mereka dari pintu ke tempat duduk mereka di buku catatan teknik mereka, dan mencoba menggambar diagram yang diberi label. Contohnya mungkin seperti ini:
-
Mulailah dari pintu
-
Berjalanlah 8 langkah ke depan
-
Belok kiri 90 derajat
-
Berjalan lurus 4 langkah
-
Belok kanan 90 derajat
-
Duduk
Dengan meminta siswa menelusuri jalur mereka langkah demi langkah, mereka akan mulai berpikir tentang bagaimana robot dapat diprogram untuk bergerak dan berbelok guna mencapai suatu tujuan.