
Perencanaan Proyek dalam Kompetisi VEX
Membangun Perilaku untuk Rutinitas Otonom
Kompetisi Robotika VEX mengharuskan perencanaan rutinitas otonom untuk Pertandingan Keterampilan Pemrograman 60 detik dari Tantangan Keterampilan Robot, dan untuk Periode Otonom 15 detik dari permainan tahun Memprogram robot agar beroperasi secara otonom memerlukan penguraian apa yang perlu dilakukan robot ke dalam kode berbasis perilaku yang dapat diprogram.
Berikut beberapa perilaku khas robot kompetisi VEX:
- Mengemudi maju dan mundur
- Berbelok ke kanan dan ke kiri
- Mengambil objek permainan
- Menempatkan objek permainan secara tepat
- Mengurutkan berbagai objek permainan
Setelah Anda membuat instruksi dasar untuk jenis perilaku ini, menjalankan rutinitas otonom yang sukses berarti hanya perlu merencanakan urutan tindakan-tindakan tersebut!
 Memotivasi Diskusi
-
Perilaku Otomatis
Tampilkan gambar lapangan Kompetisi Robotika VEX, baik untuktahun ini (gameatau Anda dapat menggunakan gambar ini dari Kompetisi Robotika VEX Tower Takeover 2019-2020.
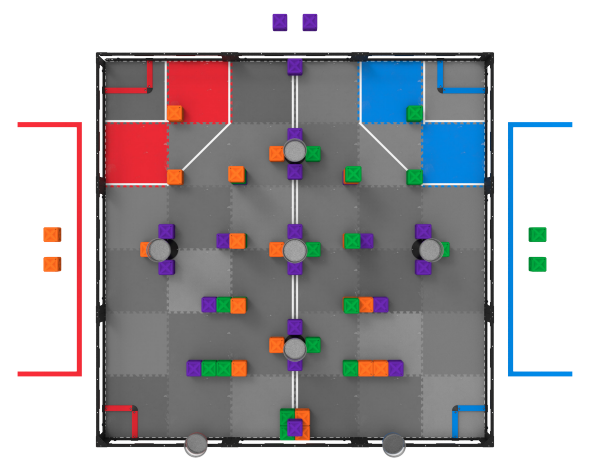
Mulailah dengan memberikan siswa tujuan untuk direncanakan, tetapi pastikan tujuan tersebut sesuai dengan tingkat pengalaman mereka. Manipulator dan sensor robot mungkin belum dibahas, jadi, tetaplah fokus pada tujuan yang dapat dicapai hanya dengan gerakan dasar. Misalnya, minta mereka untuk merencanakan bagaimana bergerak dari sudut merah atas di bidang di atas ke kubus ungu kanan bawah tanpa menyentuh apa pun di bidang tersebut.
T:Jika Anda perlu bergerak dari sudut kiri atas ke sudut kanan bawah, apa langkah pertama Anda dalam merencanakannya?
J:Jawabannya bisa bervariasi tetapi harus berkaitan dengan memecah tugas menjadi perilaku terprogram yang lebih kecil, atau perilaku yang sesuai dengan instruksi VEXcode V5.
T:Apa perilaku pertama robot?
J:Jawabannya bisa berupa berbelok ke suatu arah atau bergerak maju. Jawaban yang dapat diterima harus sesuai dengan satu instruksi.
T:Apa yang perlu Anda lakukan untuk memprogram belokan atau mengemudi? Pengukuran apa yang Anda perlukan?
A:Untuk program otonom tanpa sensor, jarak belok dan jarak tempuh yang tepat akan sangat diperlukan.
 Perluas Pembelajaran Anda
-
Sketsa dan Pseudokode
Untuk memperluas aktivitas ini, mintalah siswa Anda untuk membuat sketsa lapangan tantangan (nyata atau buatan) sesuai skala dan kemudian menulis pseudocode (Google / .docx / .pdf ) untuk program otonom selama 15 detik. Pseudocode belum diperkenalkan dalam praktikum ini, tetapi dengan perencanaan yang menggunakan perilaku sederhana, para siswa telah mulai berlatih menulis pseudocode. Praktik menulis pseudocode, seperti yang dijelaskan dalam tautan tersebut, tidak harus diperkenalkan, tetapi rencana siswa harus mencakup dekomposisi masalah menjadi langkah-langkah yang cukup mendasar untuk dianggap sebagai pseudocode.