
Μάθημα 1: Τι είναι ένας αλγόριθμος;
Σε αυτό το μάθημα, θα μάθετε τι είναι ένας αλγόριθμος και πώς η χρήση αλγορίθμων στο VEXcode VR σάς επιτρέπει να δημιουργείτε έργα VEXcode VR με πιο ποικίλες συμπεριφορές. Τα αλγοριθμικά έργα δίνουν εντολή στο ρομπότ εικονικής πραγματικότητας να ανταποκριθεί στο περιβάλλον του, κάτι που θα είναι απαραίτητο για την επίλυση της πρόκλησης Dynamic Castle Crasher.
Μαθησιακά Αποτελέσματα
- Να αναγνωρίσετε ότι οι αλγόριθμοι αποτελούνται από ακολουθία, επιλογή και βρόχους.
- Να αναγνωρίζουν ότι οι αλγόριθμοι είναι ακριβείς ακολουθίες εντολών, που υλοποιούνται με τη χρήση γλωσσών προγραμματισμού, για διαδικασίες που πρόκειται να εκτελεστούν από ένα ρομπότ εικονικής πραγματικότητας.
Αλγόριθμοι
Οι αλγόριθμοι είναι ακριβείς ακολουθίες εντολών, που υλοποιούνται χρησιμοποιώντας γλώσσες προγραμματισμού, όπως το VEXcode VR, για διεργασίες που πρόκειται να εκτελεστούν από ένα ρομπότ εικονικής πραγματικότητας.
Τα βασικά στοιχεία ενός αλγορίθμου είναι η ακολουθία, η επιλογή και η επανάληψη.
- Ακολουθία - η σειρά με την οποία οι συμπεριφορές και οι εντολές συνδυάζονται σε ένα έργο προκειμένου να παραχθεί το επιθυμητό αποτέλεσμα.
- Επιλογή - είναι η χρήση εντολών υπό όρους σε ένα έργο. Οι υπό όρους δηλώσεις όπως [If then] ή [If then else] επηρεάζουν τη ροή του έργου ενός έργου VEXcode VR.
- Επανάληψη - οι αλγόριθμοι συχνά χρησιμοποιούν επανάληψη για να εκτελέσουν βήματα έναν ορισμένο αριθμό φορών ή μέχρι να ικανοποιηθεί μια συγκεκριμένη συνθήκη. Αυτό είναι επίσης γνωστό ως "επαναλαμβανόμενος κύκλος". Η επανάληψη μπορεί να αλλάξει τη ροή του έργου επαναλαμβάνοντας μια συμπεριφορά έναν συγκεκριμένο αριθμό φορών ή μέχρι να ικανοποιηθεί μια συνθήκη.
Αυτό το παράδειγμα έργου από την πρόκληση της Ενότητας 8 είναι ένα παράδειγμα αλγορίθμου. Περιλαμβάνει έναν συνδυασμό βρόχων, δεδομένων αισθητήρων και εντολών που συνδυάζονται σε μια ακολουθία για την επίλυση της πρόκλησης Disk Mover.
Το έργο χρησιμοποιεί επανάληψη ή «βρόχους» για την επανάληψη ενεργειών και τον έλεγχο των αναφερόμενων τιμών αισθητήρων.
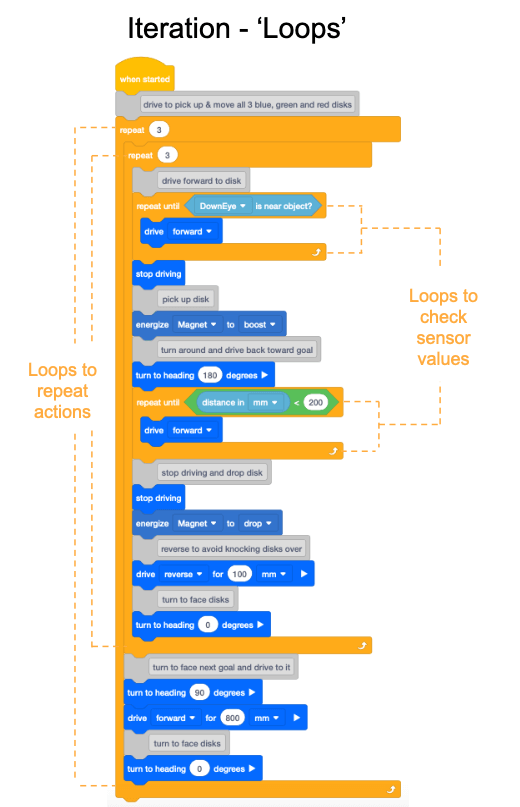
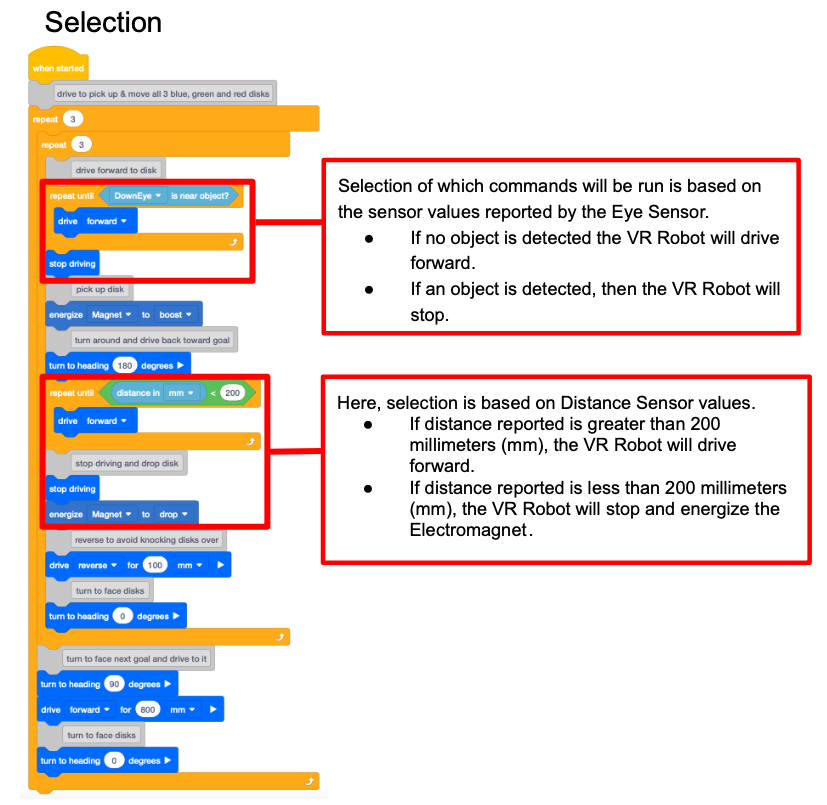
Ο τρόπος με τον οποίο οι εντολές αλληλουχούνται και συνδυάζονται καθορίζει τις συμπεριφορές του ρομπότ εικονικής πραγματικότητας. Αυτό το έργο περιλαμβάνει επίσης επιλογή η οποία καθορίζει τα μέρη του έργου που εκτελούνται με βάση την κατάσταση του αισθητήρα.
Ερωτήσεις
Επιλέξτε έναν σύνδεσμο παρακάτω για να αποκτήσετε πρόσβαση στο κουίζ του μαθήματος.
Έγγραφο Google / .docx / .pdf