पाठ 1: एल्गोरिदम क्या है?
इस पाठ में, आप सीखेंगे कि एल्गोरिदम क्या होता है और VEXcode VR में एल्गोरिदम का उपयोग करके आप अधिक विविध व्यवहारों वाले VEXcode VR प्रोजेक्ट कैसे बना सकते हैं। एल्गोरिथम आधारित परियोजनाएं वीआर रोबोट को उसके वातावरण पर प्रतिक्रिया देने का निर्देश देती हैं, जो डायनेमिक कैसल क्रैशर चैलेंज को हल करने के लिए आवश्यक होगा।
सीखने के परिणाम
- यह पहचानें कि एल्गोरिदम अनुक्रम, चयन और लूप से मिलकर बने होते हैं।
- यह पहचानें कि एल्गोरिदम निर्देशों के सटीक अनुक्रम होते हैं, जिन्हें प्रोग्रामिंग भाषाओं का उपयोग करके कार्यान्वित किया जाता है, ताकि वीआर रोबोट द्वारा प्रक्रियाओं को पूरा किया जा सके।
एल्गोरिदम
एल्गोरिदम निर्देशों के सटीक अनुक्रम होते हैं, जिन्हें वीईएक्सकोड वीआर जैसी प्रोग्रामिंग भाषाओं का उपयोग करके कार्यान्वित किया जाता है, ताकि वीआर रोबोट द्वारा प्रक्रियाओं को पूरा किया जा सके।
किसी एल्गोरिदम के मूल तत्व अनुक्रम, चयन और पुनरावृति हैं।
- अनुक्रम - वह क्रम जिसमें वांछित परिणाम प्राप्त करने के लिए किसी परियोजना में व्यवहार और आदेशों को संयोजित किया जाता है।
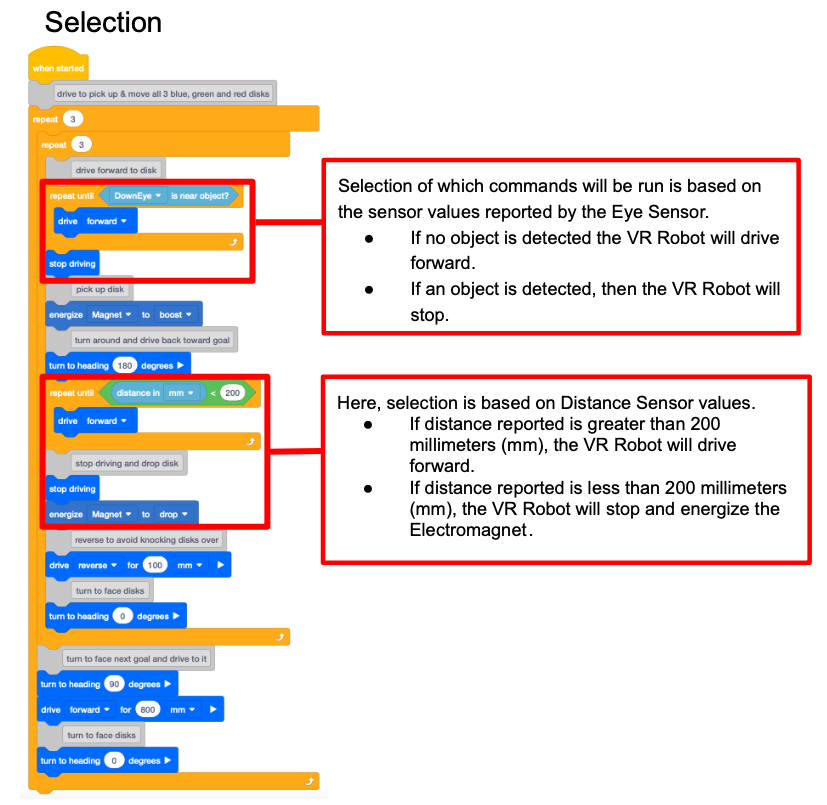
- चयन - किसी परियोजना में सशर्त कथनों का उपयोग है। [If then] या [If then else] जैसे सशर्त कथन VEXcode VR प्रोजेक्ट के प्रोजेक्ट प्रवाह को प्रभावित करते हैं।
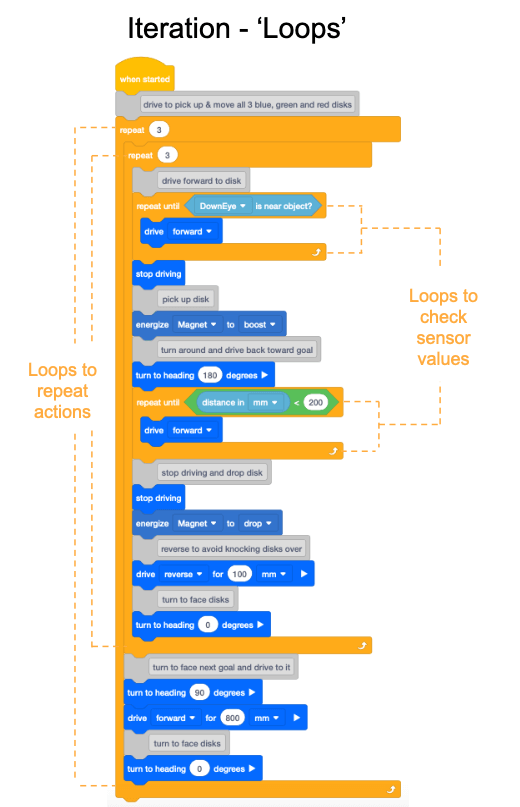
- पुनरावृति - एल्गोरिदम अक्सर चरणों को एक निश्चित संख्या में बार निष्पादित करने के लिए, या किसी निश्चित शर्त के पूरा होने तक पुनरावृति का उपयोग करते हैं। इसे "लूपिंग" भी कहा जाता है। किसी व्यवहार को निर्दिष्ट संख्या में दोहराकर या किसी शर्त के पूरा होने तक पुनरावृति करके परियोजना के प्रवाह को बदला जा सकता है।
यूनिट 8 की चुनौती से लिया गया यह उदाहरण प्रोजेक्ट एक एल्गोरिदम का उदाहरण है। इसमें डिस्क मूवर चैलेंज को हल करने के लिए लूप, सेंसर डेटा और कमांड का एक संयोजन शामिल है, जिन्हें एक क्रम में व्यवस्थित किया गया है।
यह परियोजना क्रियाओं को दोहराने और रिपोर्ट किए गए सेंसर मूल्यों की जांच करने के लिए पुनरावृति या "लूप" का उपयोग करती है।
कमांडों के क्रमबद्ध और संयोजित होने का तरीका ही वीआर रोबोट के व्यवहार को निर्धारित करता है। इस परियोजना में चयन प्रक्रिया भी शामिल है जो सेंसर की स्थिति के आधार पर परियोजना के उन हिस्सों को निर्धारित करती है जिन्हें चलाया जाएगा।