
Μάθημα 3: Είσοδος Πολλαπλών Αισθητήρων
Στο προηγούμενο μάθημα, ο αισθητήρας απόστασης χρησιμοποιήθηκε για να προσδιοριστεί εάν το ρομπότ εικονικής πραγματικότητας ανίχνευσε ένα αντικείμενο ή όχι, και εάν ναι, κινήθηκε προς τα εμπρός προς το αντικείμενο. Ωστόσο, δεν χρησιμοποιήθηκαν τιμές αισθητήρων για να προσδιοριστεί εάν το ρομπότ εικονικής πραγματικότητας (VR) βρισκόταν κοντά στην άκρη της παιδικής χαράς για να το σταματήσει. Αν σταματήσετε το ρομπότ εικονικής πραγματικότητας (VR) όταν αυτό βρισκόταν κοντά στην άκρη της παιδικής χαράς, αυτό θα το εμπόδιζε να βγει από το πλάι.
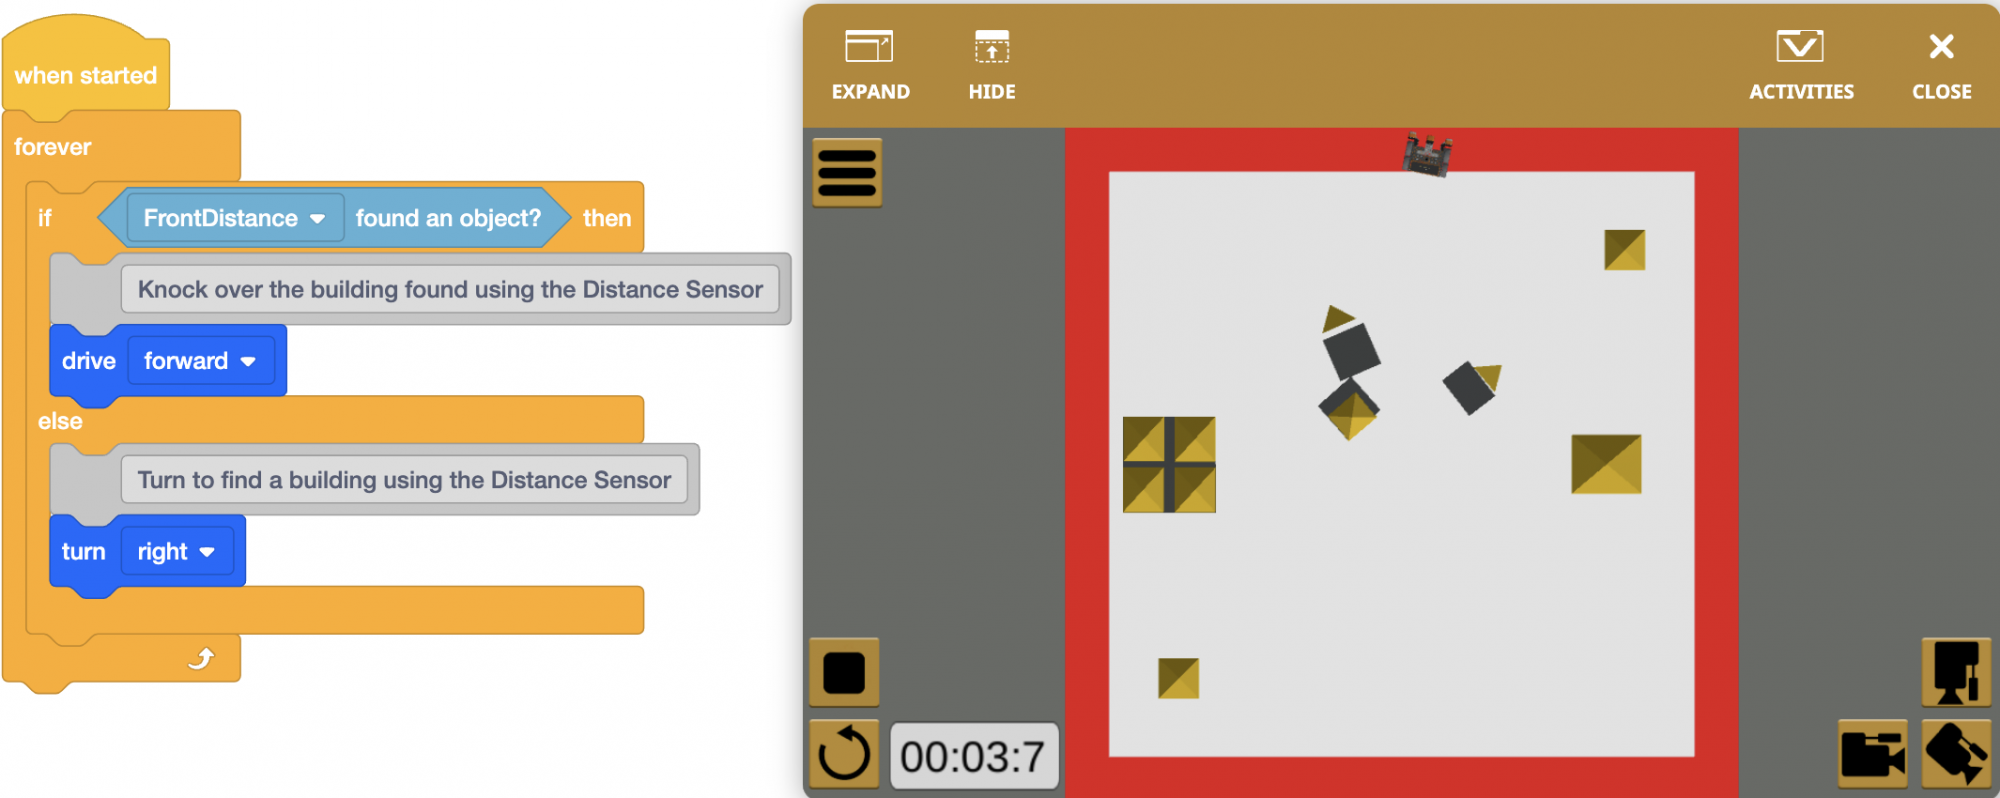
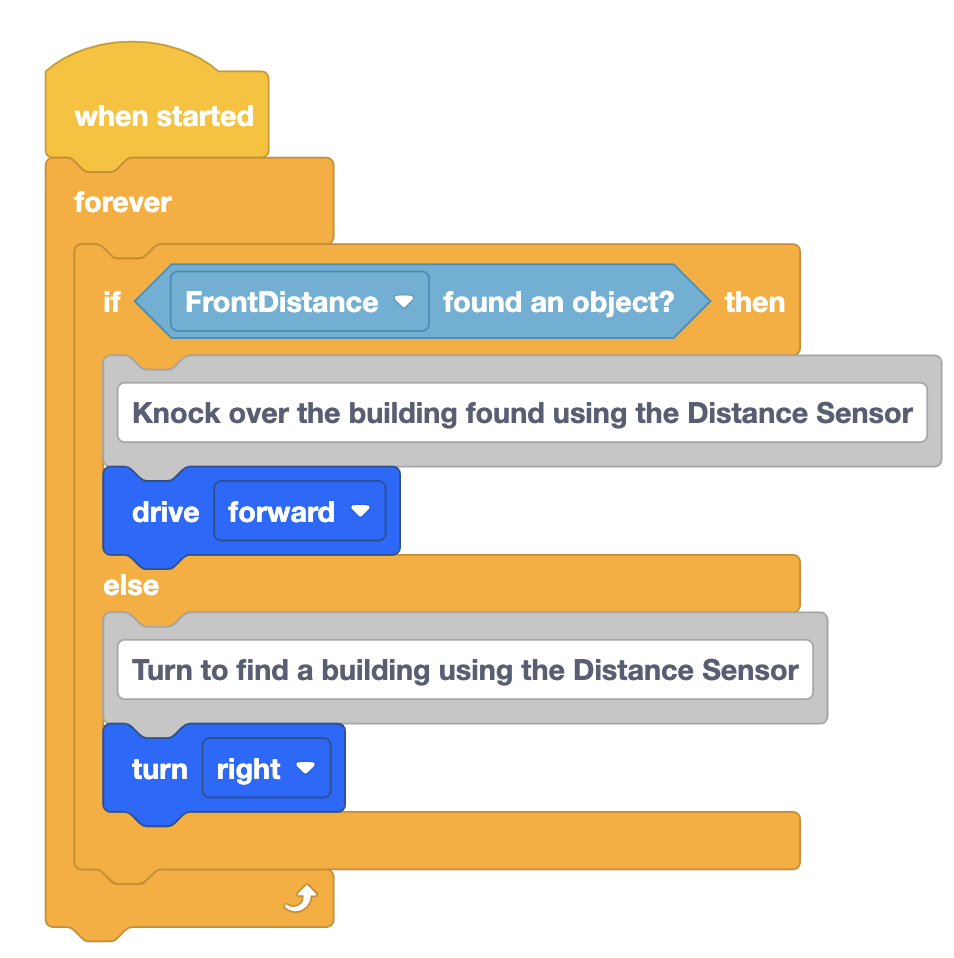
Όπως έχει, το έργο επαναλαμβάνει τις συμπεριφορές της κίνησης προς τα εμπρός και της στροφής, για πάντα. Ωστόσο, δεν υπάρχει καμία προϋπόθεση για έλεγχο του κόκκινου περιγράμματος γύρω από την Παιδική Χαρά. Έτσι, το ρομπότ εικονικής πραγματικότητας μπορεί να πέσει από την παιδική χαρά όταν κινείται προς τα εμπρός.
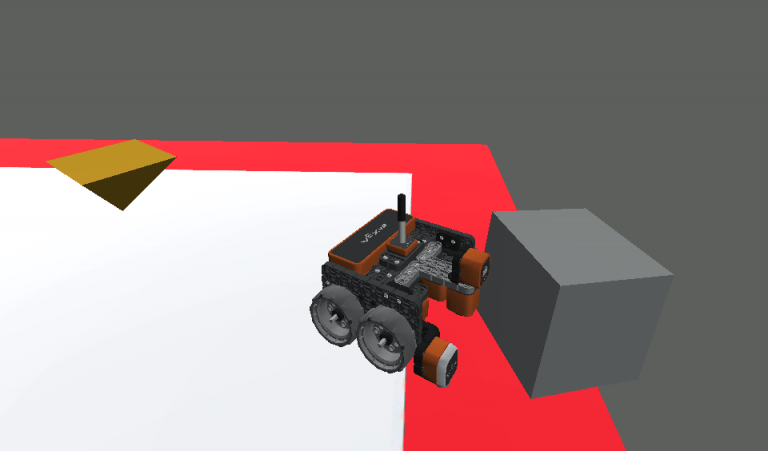
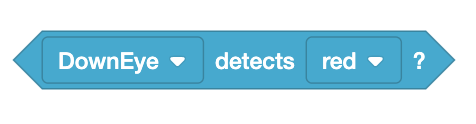
Χρειάζεται ένας ακόμη αισθητήρας για να μπορεί το ρομπότ εικονικής πραγματικότητας να προσδιορίσει εάν βρίσκεται κοντά στην άκρη της παιδικής χαράς ή όχι. Οι συμπεριφορές της κίνησης προς τα εμπρός και της στροφής χρειάζεται να επαναληφθούν μόνο μέχρι να ανιχνευθεί το κόκκινο περίγραμμα. Έτσι, το μπλοκ [Για πάντα] μπορεί να αντικατασταθεί με το μπλοκ [Επανάληψη μέχρι], προκειμένου να επαναληφθούν οι συμπεριφορές της κίνησης προς τα εμπρός και της στροφής μέχρι να ικανοποιηθεί η συνθήκη ανίχνευσης του κόκκινου περιγράμματος. Ο αισθητήρας Down Eye μπορεί να χρησιμοποιηθεί για να προσδιορίσει εάν το ρομπότ εικονικής πραγματικότητας βρίσκεται κοντά στην άκρη της παιδικής χαράς, ανιχνεύοντας το κόκκινο περίγραμμα γύρω από την παιδική χαρά.
- Φορτώστε το έργο Unit9Lesson2 από το προηγούμενο μάθημα.
- Μετονομάστε το έργο Μονάδα9Μάθημα3.

- Απαιτείται ένα μπλοκ για τον συνεχή έλεγχο του αισθητήρα Down Eye. Το ρομπότ εικονικής πραγματικότητας (VR) θα πρέπει να επαναλάβει αυτές τις συμπεριφορές μέχρι ο αισθητήρας Down Eye να ανιχνεύσει το κόκκινο χρώμα. Αρχικά, καταργήστε το μπλοκ [Για πάντα].
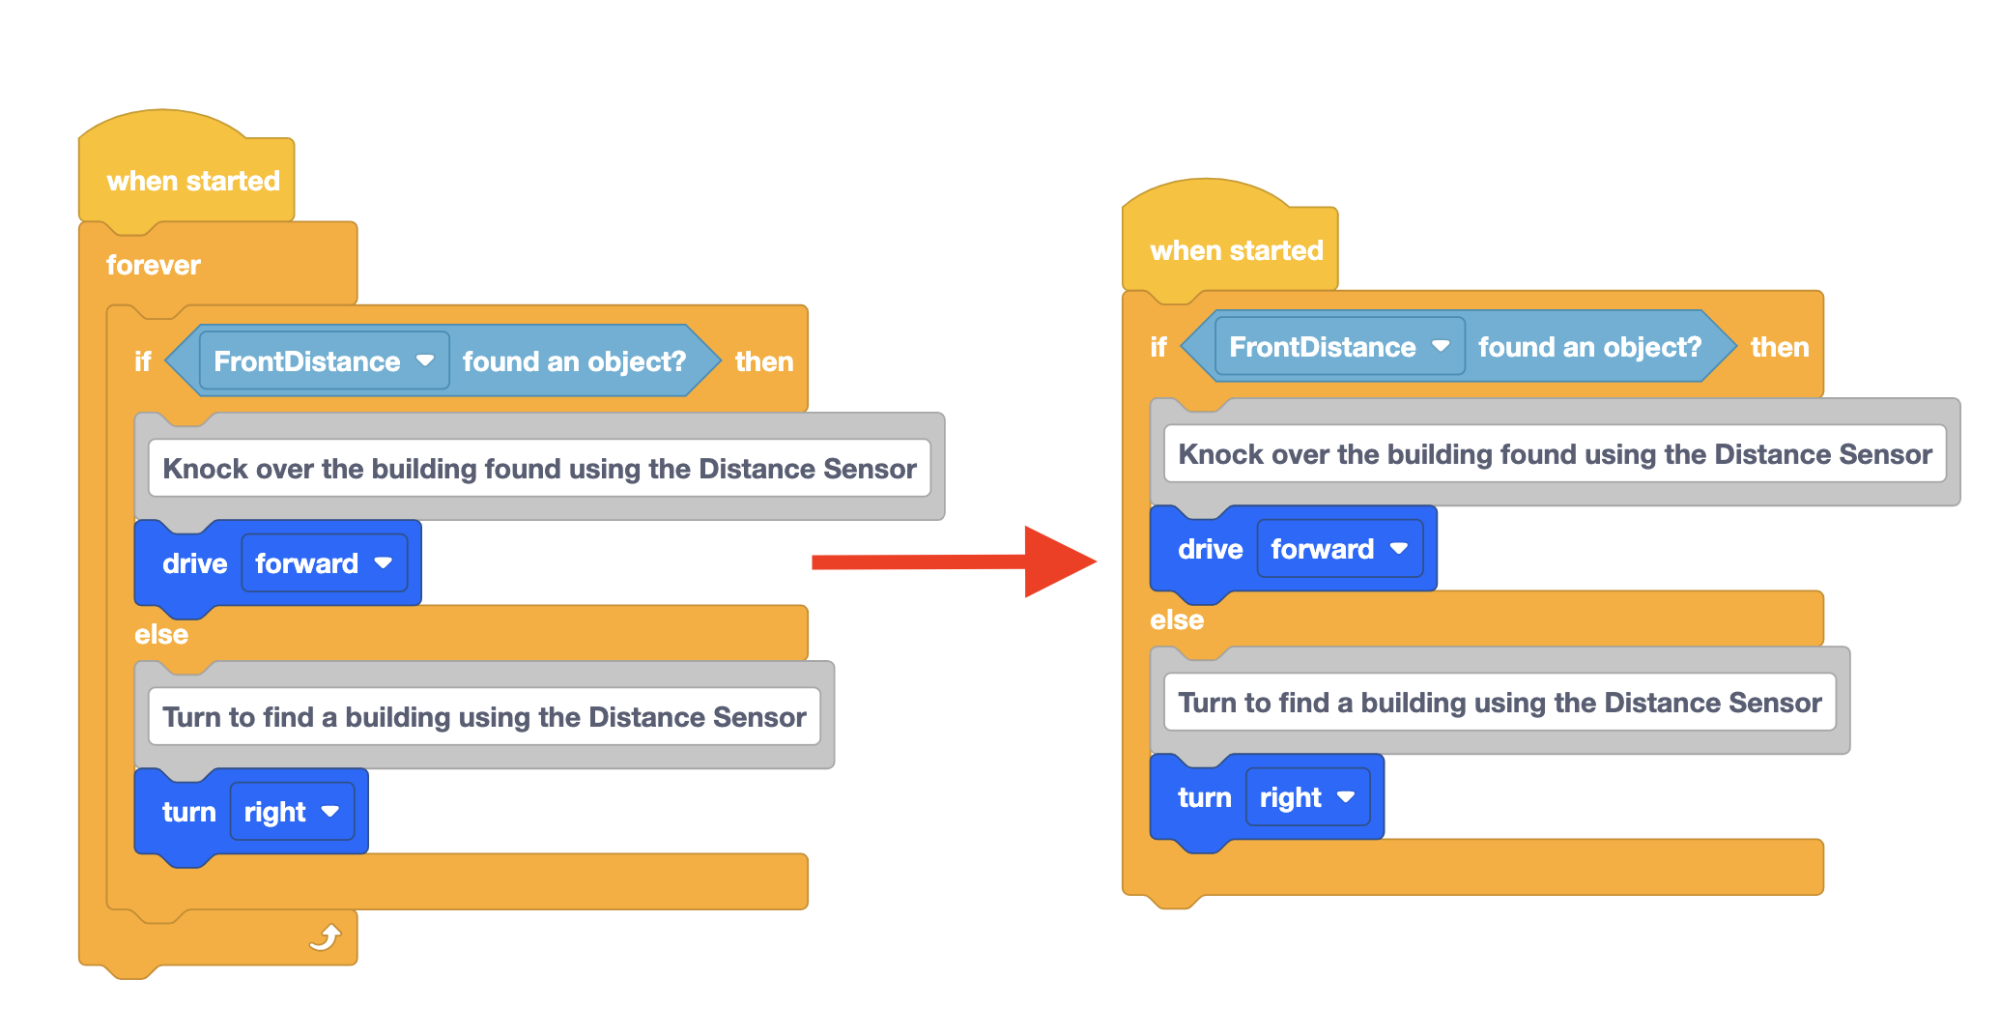
- Προσθέστε ένα μπλοκ [Επανάληψη μέχρι].
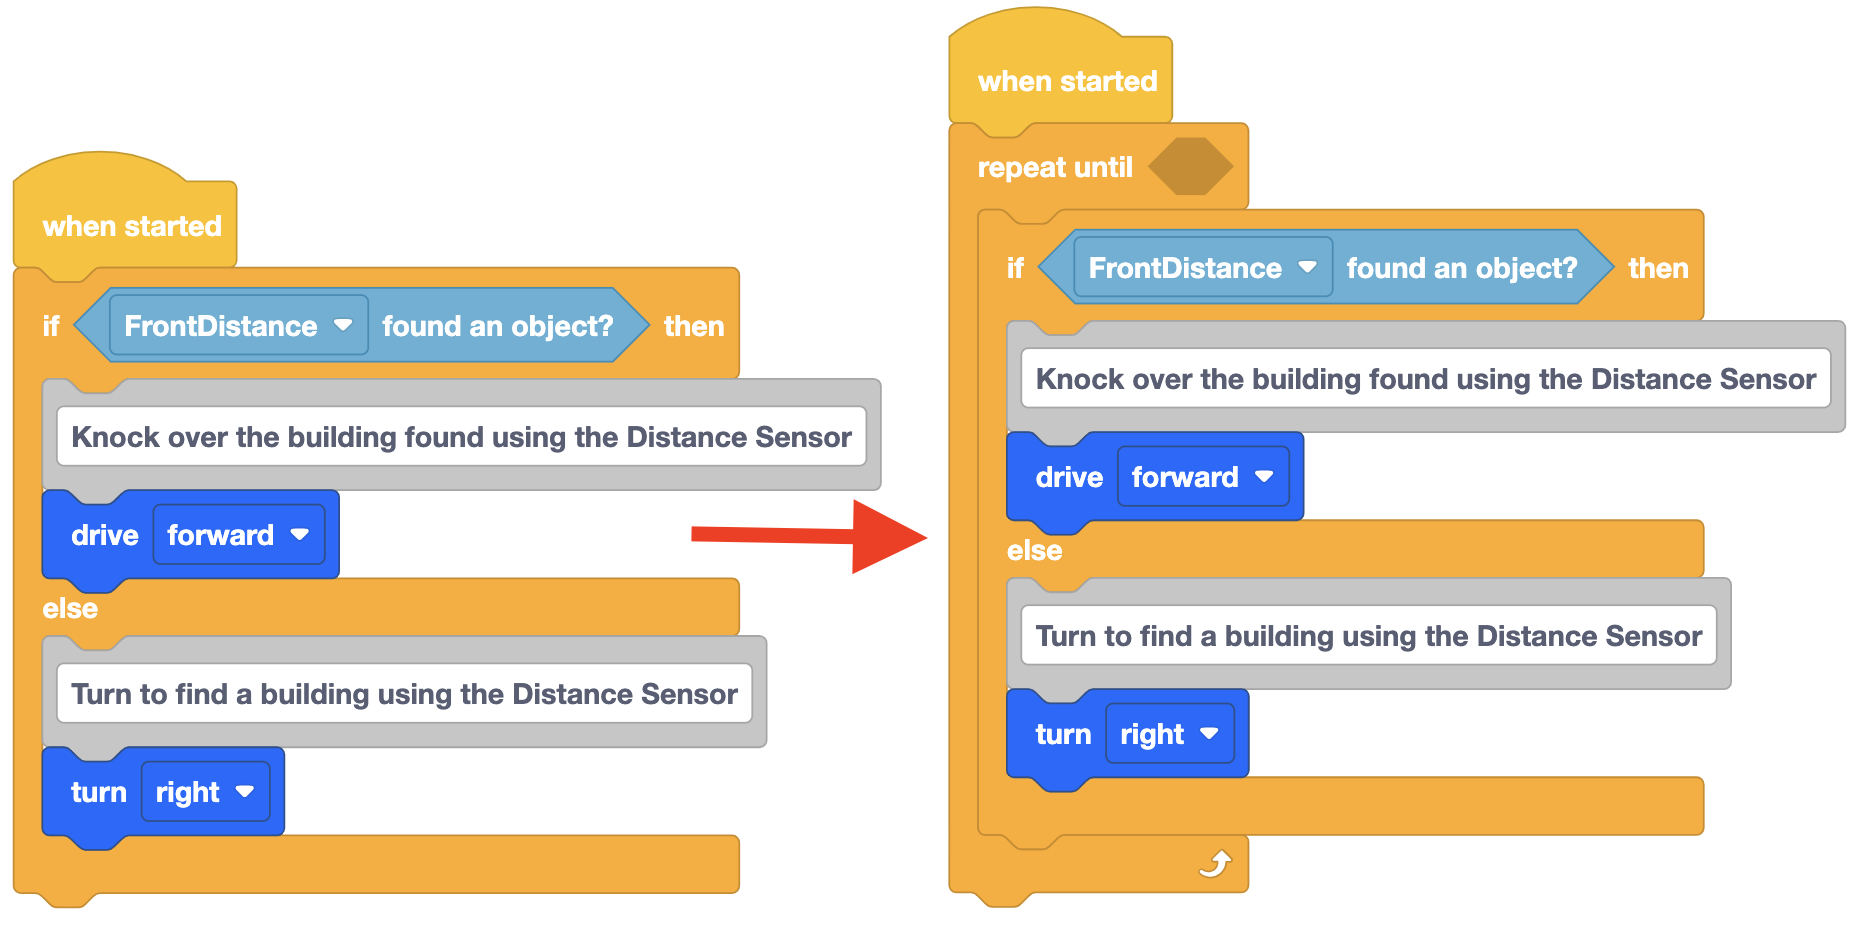
- Προσθέστε ένα μπλοκ <Color sensing> μέσα στο μπλοκ [Επανάληψη μέχρι] και ορίστε τις παραμέτρους σε 'DownEye' που ανιχνεύει 'κόκκινο'.
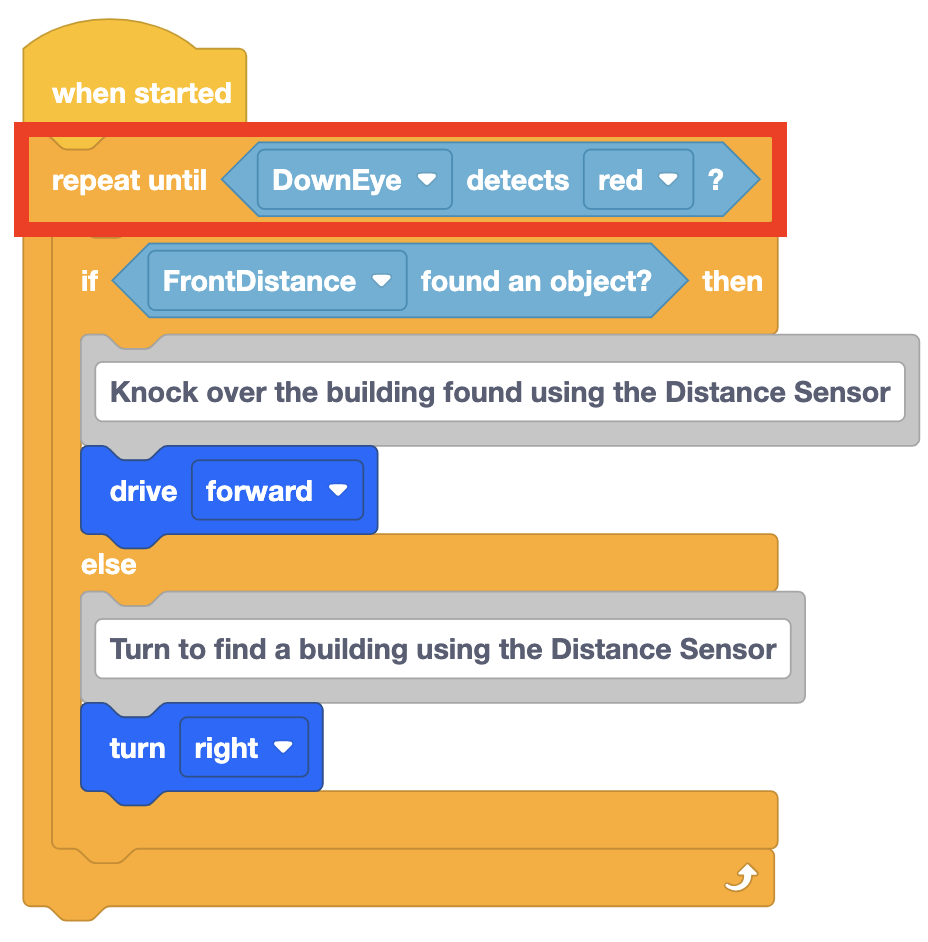
Σε αυτό το έργο χρησιμοποιείται ένα μπλοκ [Επανάληψη μέχρι] αντί για ένα μπλοκ [Περιμένετε μέχρι]. Αυτό συμβαίνει επειδή ένα μπλοκ [Wait until] είναι ένα μπλοκ αναμονής που θα διακόψει τη ροή του έργου μέχρι να ικανοποιηθεί η συνθήκη. Εάν χρησιμοποιηθεί ένα μπλοκ [Περιμένετε μέχρι], το μπλοκ [Αν τότε αλλιώς] δεν θα εκτελεστεί μέχρι να ικανοποιηθεί η συνθήκη του [Περιμένετε μέχρι] και το μπλοκ [Αν τότε αλλιώς] θα εκτελεστεί μόνο μία φορά.
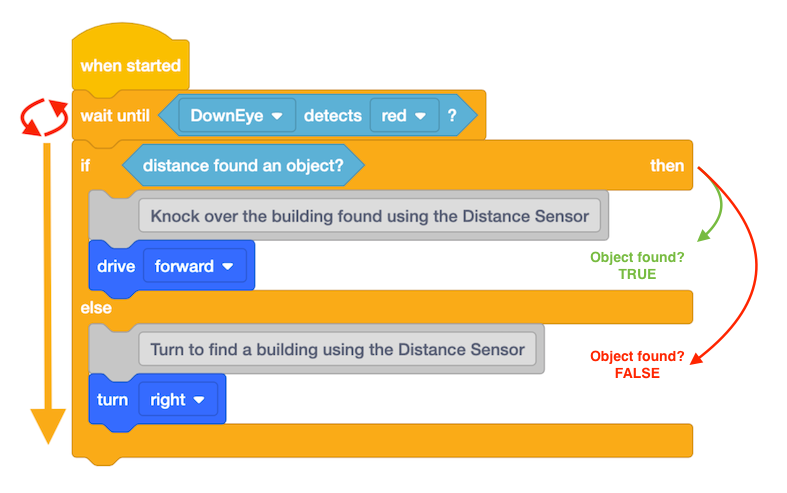
Χρησιμοποιώντας ένα μπλοκ [Επανάληψη μέχρι], η συνθήκη [Εάν τότε αλλιώς] ελέγχεται και εκτελείται συνεχώς.
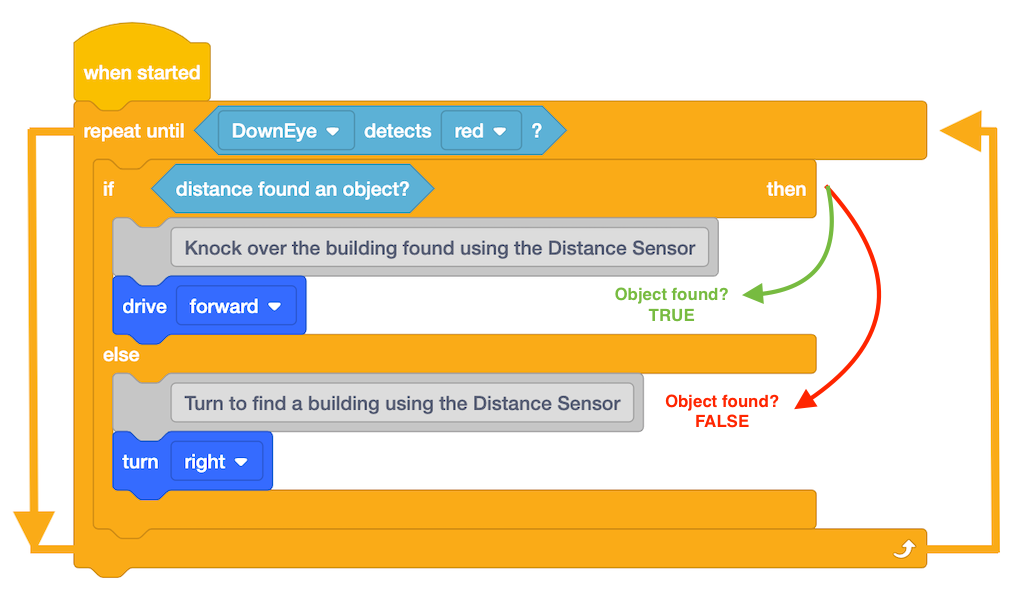
- Προσθέστε ένα σχόλιο για να σημειώσετε τον σκοπό χρήσης του μπλοκ [Επανάληψη μέχρι].

- Ανοίξτε το Dynamic Castle Crasher Playground και εκτελέστε το έργο.
-
Όταν εκτελείται αυτό το έργο, το ρομπότ εικονικής πραγματικότητας θα κινείται προς ένα ανιχνευμένο αντικείμενο και θα στρίβει δεξιά διαφορετικά. Ωστόσο, παρόλο που ο αισθητήρας Down Eye αναζητά το κόκκινο περίγραμμα, το ρομπότ εικονικής πραγματικότητας (VR) δεν λαμβάνει οδηγίες τι να κάνει μόλις ανιχνεύσει το κόκκινο, επομένως συνεχίζει να οδηγεί και τελικά πέφτει από την παιδική χαρά.
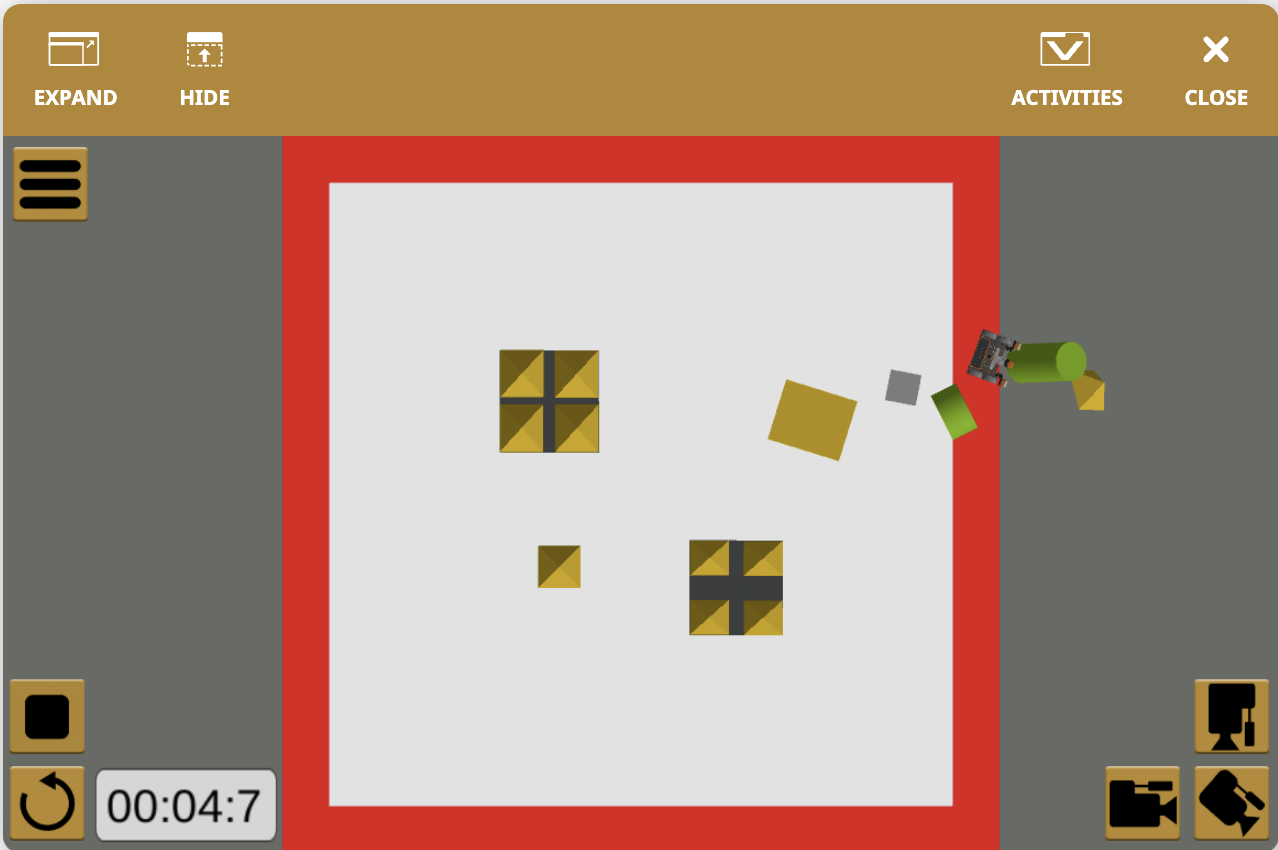
Μόλις ικανοποιηθεί η συνθήκη του μπλοκ [Επανάληψη μέχρι], η ροή έργου θα εκτελεστεί από το μπλοκ [Επανάληψη μέχρι].
Επιλέξτε το κουμπί Επόμενο για να συνεχίσετε με το υπόλοιπο μάθημα.