
पाठ 3: एकाधिक सेंसर इनपुट
पिछले पाठ में, डिस्टेंस सेंसर का उपयोग यह निर्धारित करने के लिए किया गया था कि वीआर रोबोट ने किसी वस्तु का पता लगाया है या नहीं, और यदि हां, तो वह वस्तु की ओर आगे बढ़ा। हालांकि, वीआर रोबोट को रोकने के लिए यह निर्धारित करने के लिए किसी भी सेंसर मान का उपयोग नहीं किया गया था कि वह खेल के मैदान के किनारे के करीब था या नहीं। वीआर रोबोट को खेल के मैदान के किनारे के करीब पहुंचने पर रोक देने से उसे किनारे से नीचे गिरने से बचाया जा सकेगा।
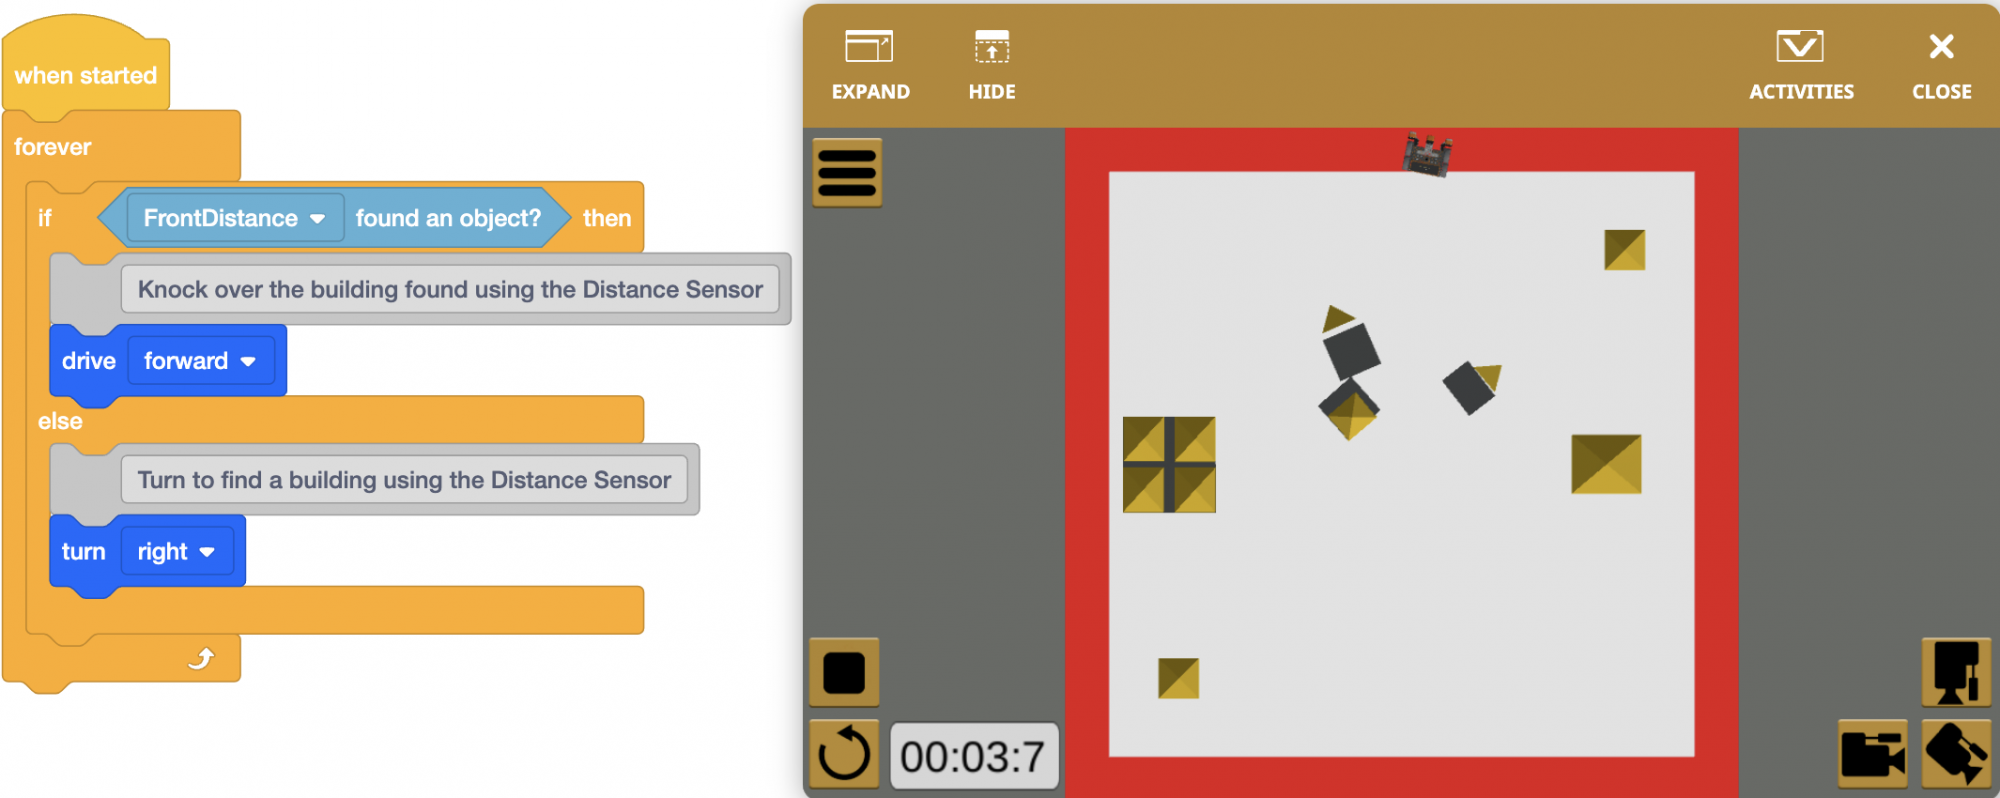
वर्तमान स्थिति में, यह परियोजना आगे बढ़ने और मुड़ने की प्रक्रियाओं को हमेशा दोहराती रहती है। हालांकि, खेल के मैदान के चारों ओर लाल बॉर्डर की जांच करने की कोई शर्त नहीं है। इस प्रकार, वीआर रोबोट आगे बढ़ते समय खेल के मैदान से गिर सकता है।
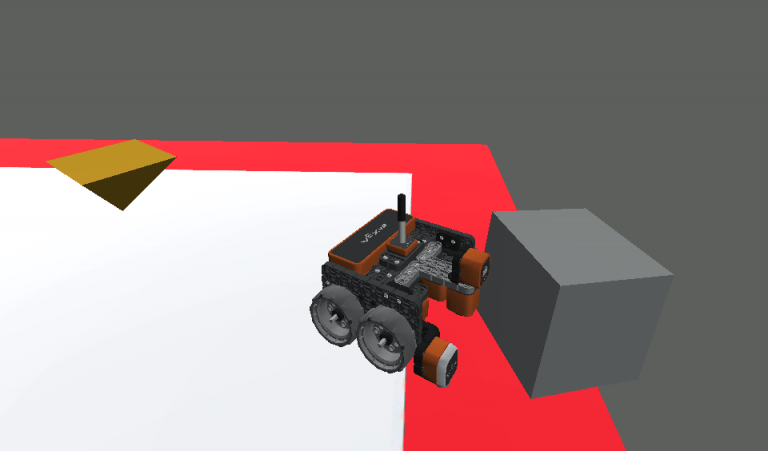
वीआर रोबोट को यह निर्धारित करने के लिए एक और सेंसर की आवश्यकता होती है कि वह खेल के मैदान के किनारे के करीब है या नहीं। आगे बढ़ने और मुड़ने की क्रिया को तब तक दोहराने की आवश्यकता है जब तक कि लाल सीमा का पता न चल जाए। इस प्रकार, [फॉरएवर] ब्लॉक को [रिपीट अंटिल] ब्लॉक से बदला जा सकता है, ताकि लाल बॉर्डर का पता चलने की स्थिति पूरी होने तक आगे बढ़ने और मुड़ने की क्रिया को दोहराया जा सके। डाउन आई सेंसर का उपयोग प्लेग्राउंड के चारों ओर लाल बॉर्डर का पता लगाकर यह निर्धारित करने के लिए किया जा सकता है कि वीआर रोबोट प्लेग्राउंड के किनारे के करीब है या नहीं।
- पिछले पाठ से Unit9Lesson2 प्रोजेक्ट लोड करें।
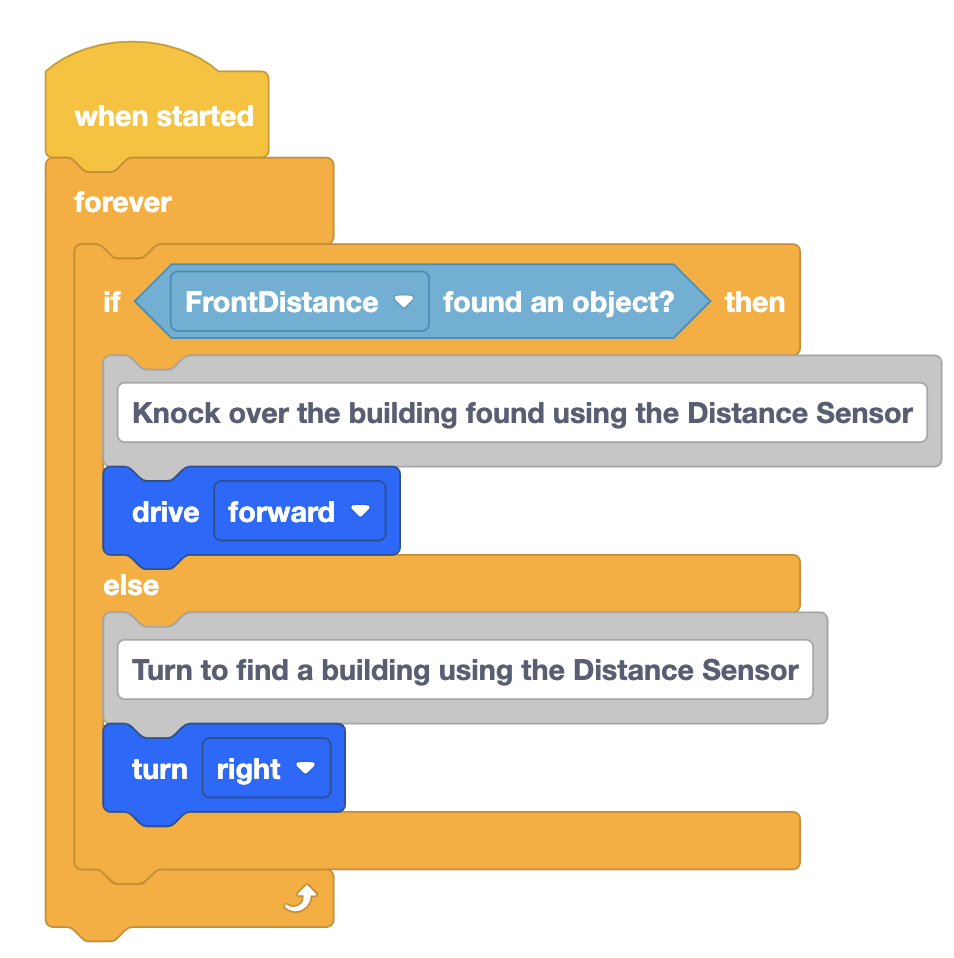
- प्रोजेक्ट का नाम बदलें Unit9Lesson3.

- डाउन आई सेंसर की लगातार जांच करने के लिए एक ब्लॉक की आवश्यकता होती है। वीआर रोबोट को इन व्यवहारों को तब तक दोहराना होगा जब तक कि डाउन आई सेंसर लाल रंग का पता नहीं लगा लेता। सबसे पहले, [Forever] ब्लॉक को हटा दें।
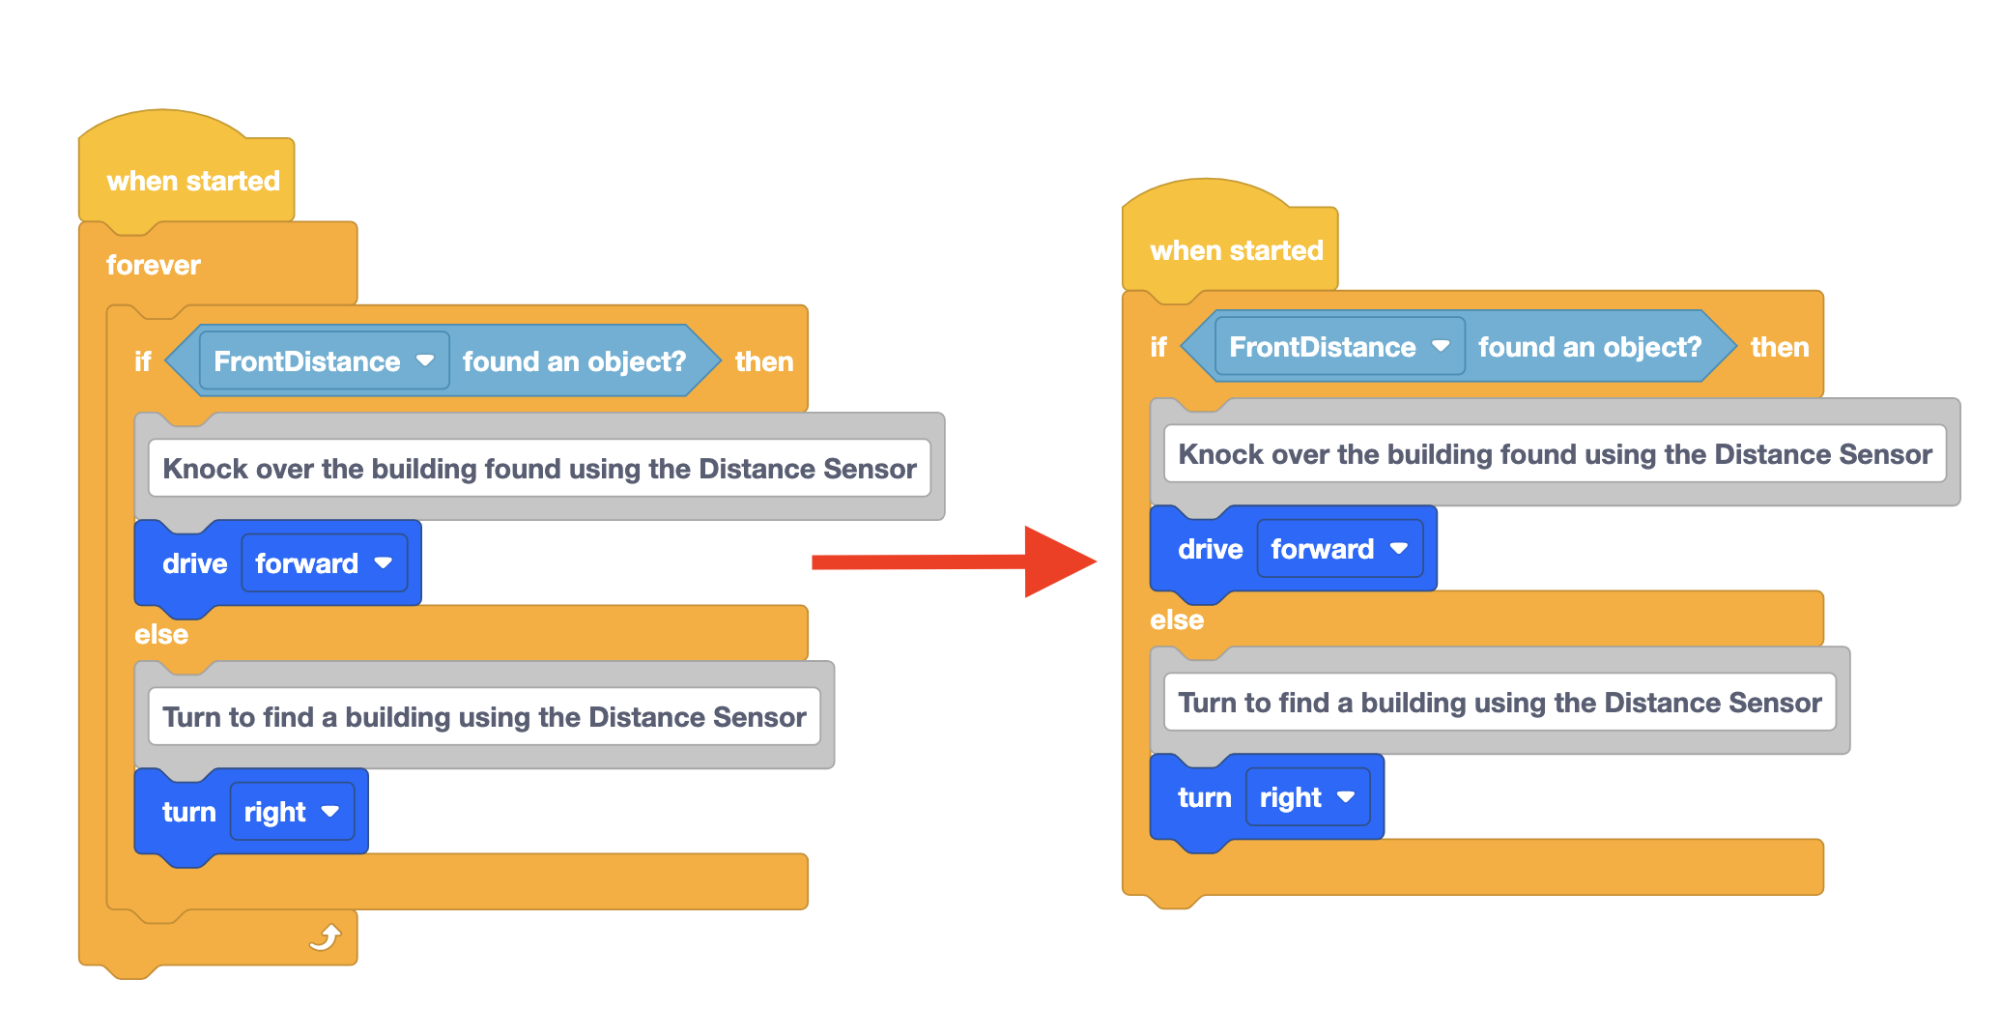
- एक [Repeat until] ब्लॉक जोड़ें।
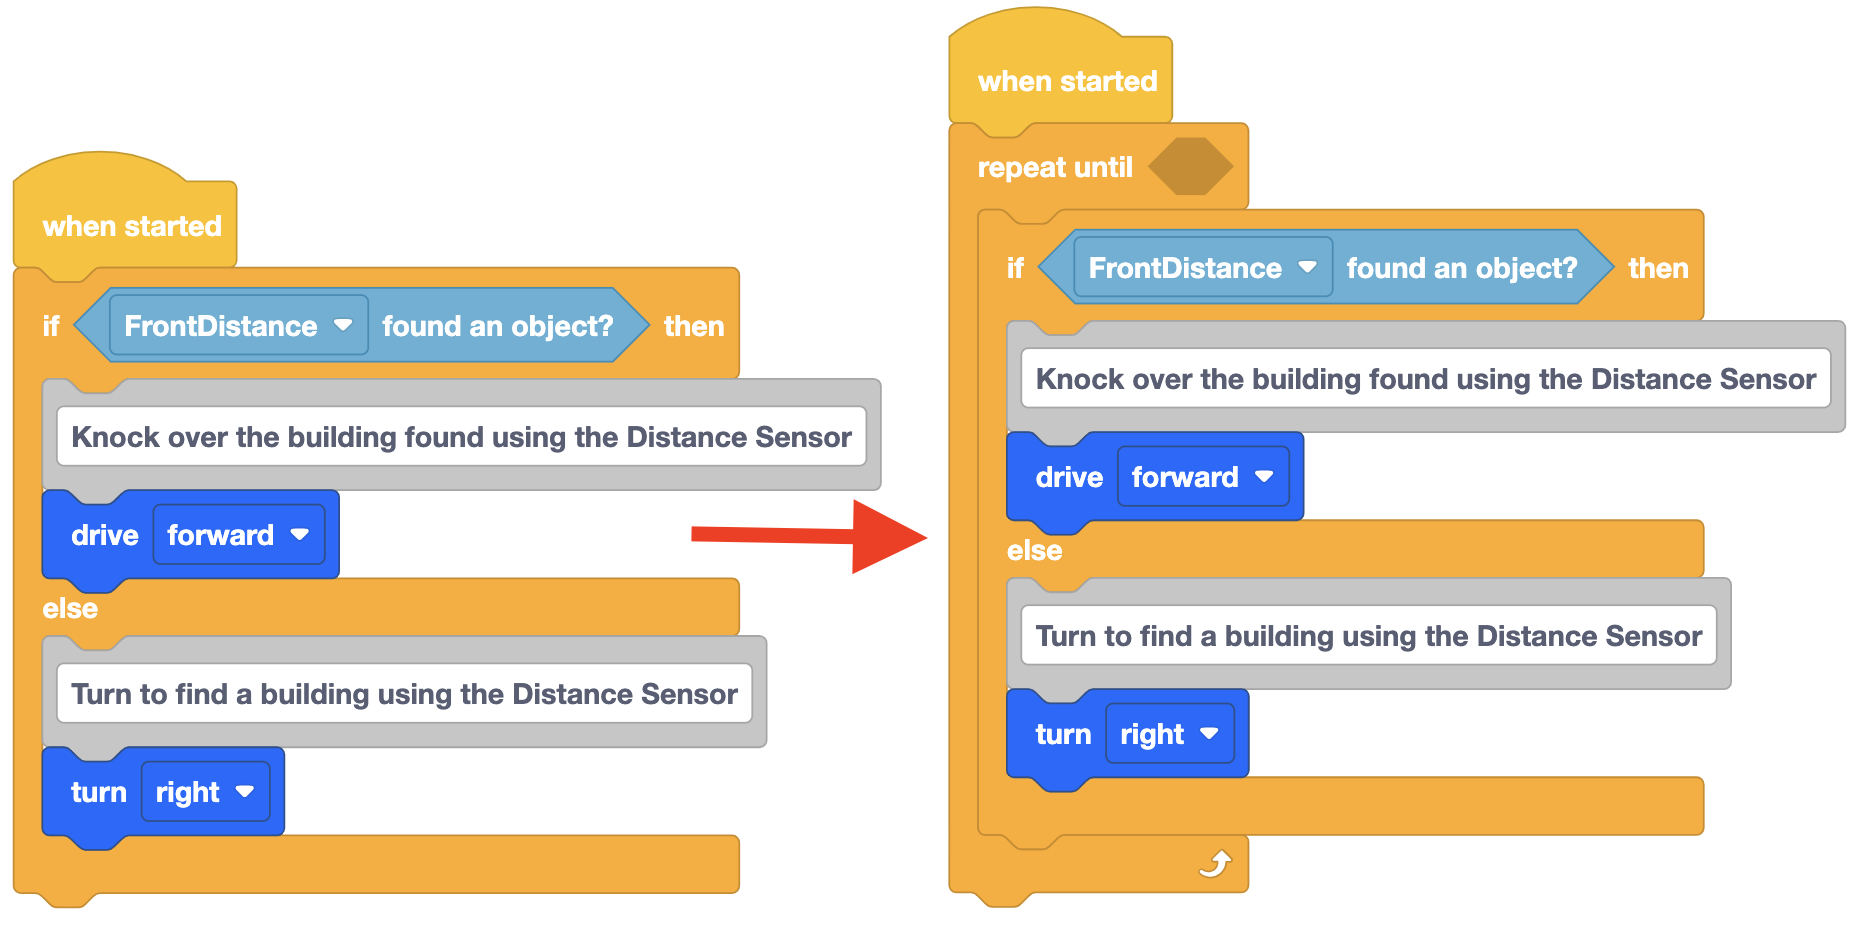
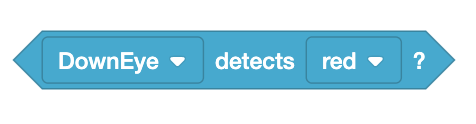
- [Repeat until] ब्लॉक के अंदर एक <Color sensing> ब्लॉक जोड़ें और पैरामीटर को 'DownEye' detects 'red.' पर सेट करें।
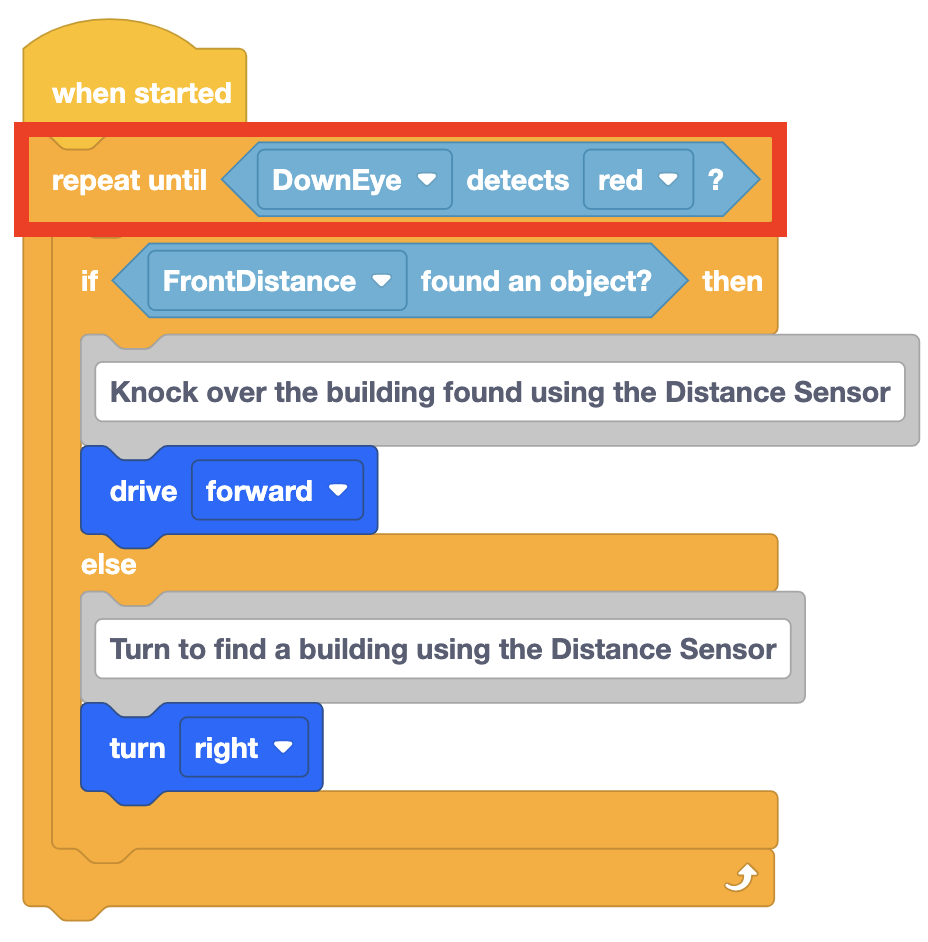
इस प्रोजेक्ट में [Wait until] ब्लॉक के स्थान पर [Repeat until] ब्लॉक का उपयोग किया गया है। ऐसा इसलिए है क्योंकि [Wait until] ब्लॉक एक प्रतीक्षा ब्लॉक है जो शर्त पूरी होने तक प्रोजेक्ट के प्रवाह को रोक देगा। यदि [Wait until] ब्लॉक का उपयोग किया जाता है, तो [If then else] ब्लॉक तब तक निष्पादित नहीं होगा जब तक कि [Wait until] की शर्त पूरी नहीं हो जाती और [If then else] ब्लॉक केवल एक बार ही निष्पादित होगा।
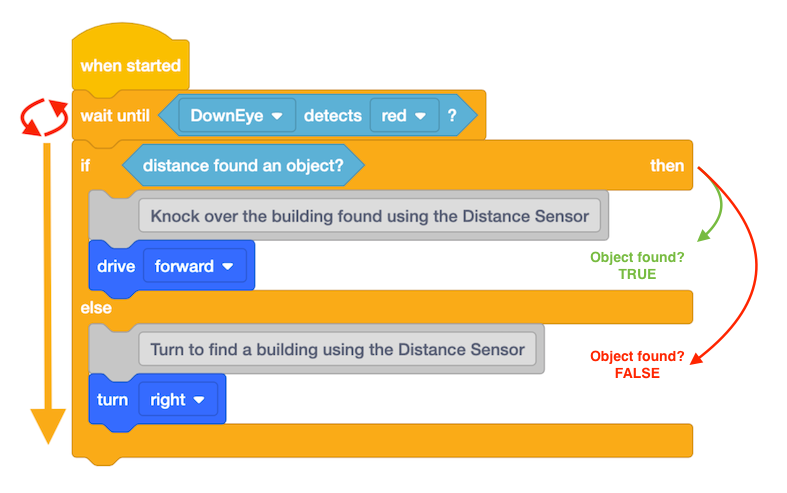
[Repeat until] ब्लॉक का उपयोग करके, [If then else] स्थिति की लगातार जाँच और निष्पादन किया जाता है।
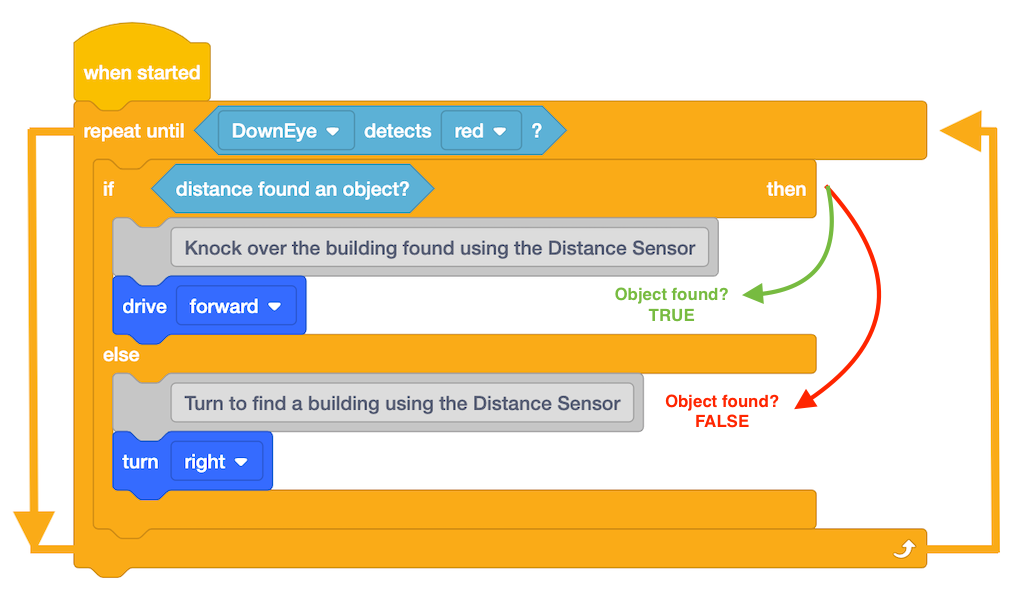
- [Repeat until] ब्लॉक के उपयोग के उद्देश्य को दर्शाने के लिए एक टिप्पणी जोड़ें।

- डायनामिक कैसल क्रैशर प्लेग्राउंड खोलें और प्रोजेक्ट चलाएं।
-
जब यह प्रोजेक्ट चलाया जाएगा, तो वीआर रोबोट किसी पहचाने गए ऑब्जेक्ट की ओर बढ़ेगा और अन्यथा दाईं ओर मुड़ जाएगा। हालांकि, डाउन आई सेंसर लाल बॉर्डर की तलाश कर रहा है, लेकिन वीआर रोबोट को यह नहीं बताया जाता कि लाल रंग का पता चलने पर उसे क्या करना है, इसलिए वह आगे बढ़ता रहता है और अंततः खेल के मैदान से गिर जाता है।
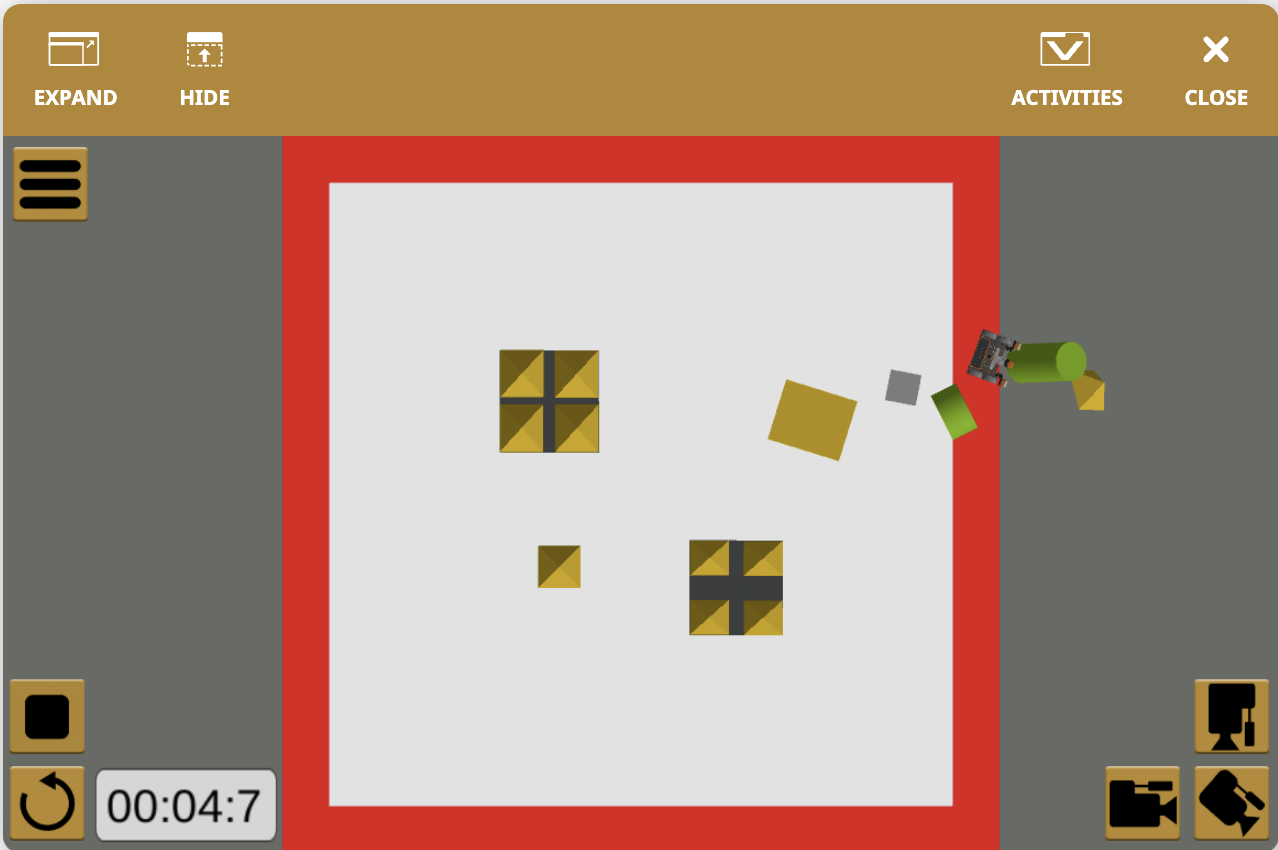
[Repeat until] ब्लॉक की शर्त पूरी हो जाने पर, प्रोजेक्ट फ्लो [Repeat until] ब्लॉक से बाहर निकलकर निष्पादित होगा।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।