
Pelajaran 3: Masukan Sensor Ganda
Pada pelajaran sebelumnya, Sensor Jarak digunakan untuk menentukan apakah Robot VR mendeteksi suatu objek atau tidak, dan jika ya, maka robot akan bergerak maju menuju objek tersebut. Namun, tidak ada nilai sensor yang digunakan untuk menentukan apakah Robot VR sudah dekat dengan tepi Taman Bermain sehingga dapat dihentikan. Menghentikan Robot VR saat berada dekat tepi Taman Bermain akan mencegahnya melaju keluar dari sisi taman bermain.
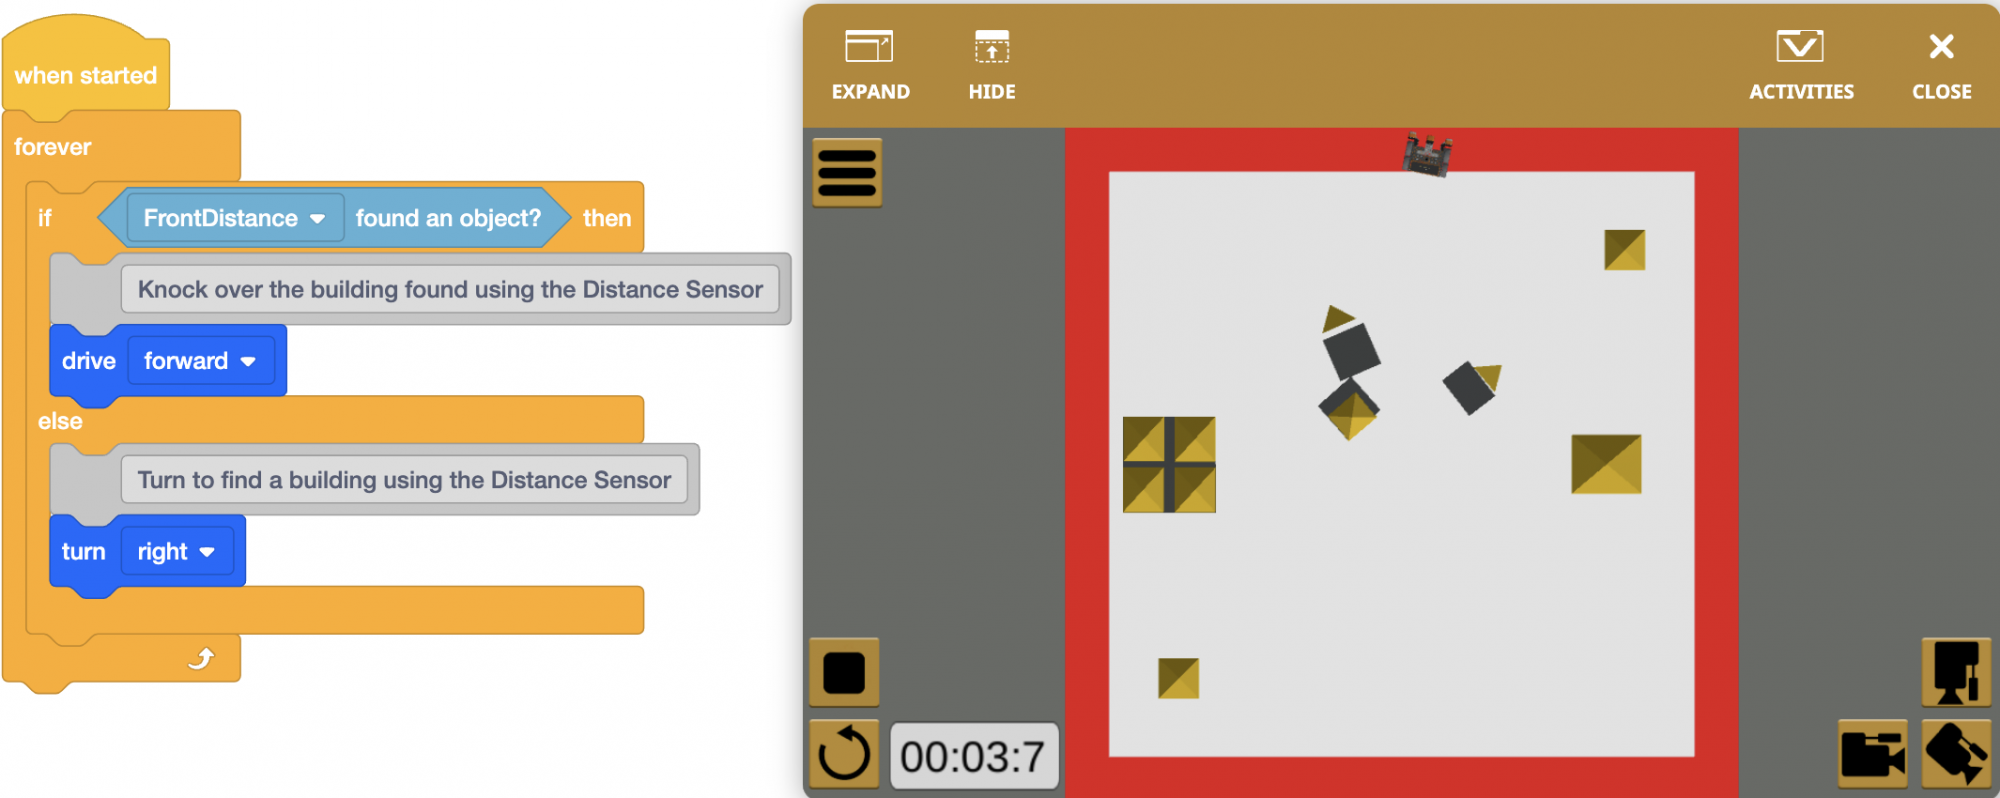
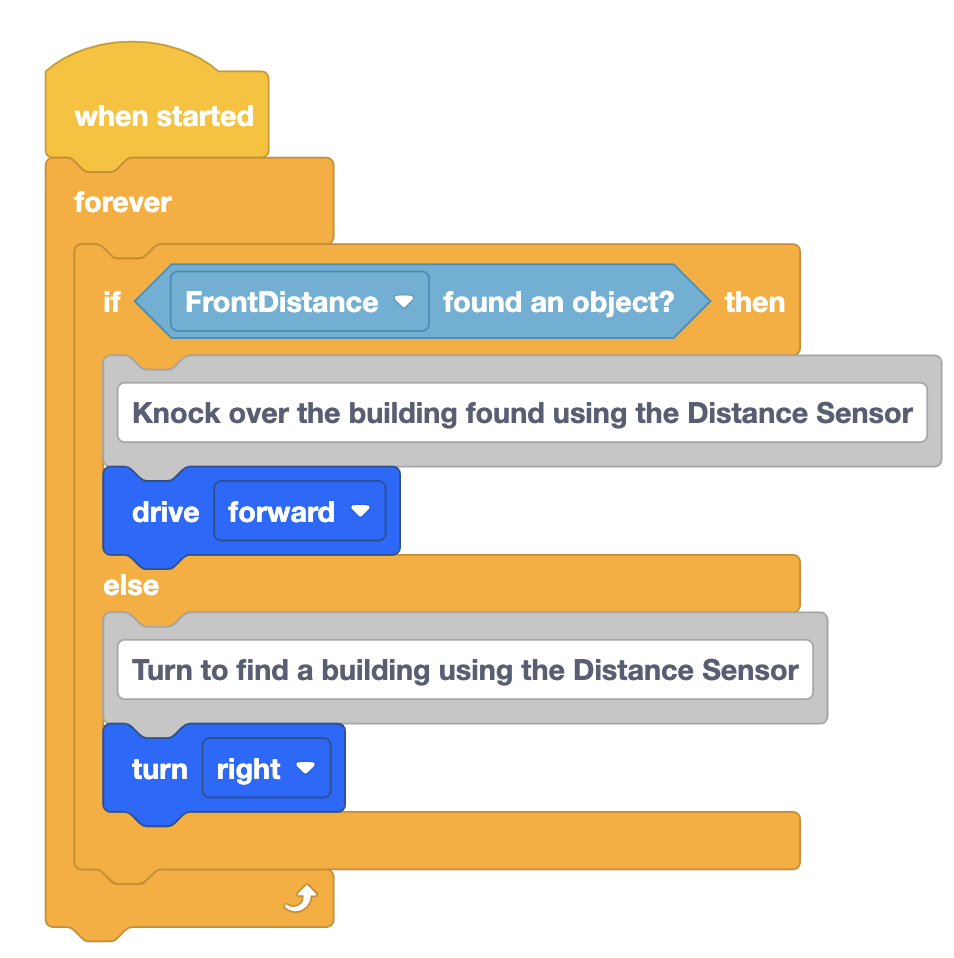
Dengan kondisi seperti sekarang, proyek ini mengulangi perilaku maju dan berbelok, selamanya. Namun, tidak ada kondisi untuk memeriksa batas merah di sekitar Taman Bermain. Dengan demikian, Robot VR dapat jatuh dari area bermain saat bergerak maju.
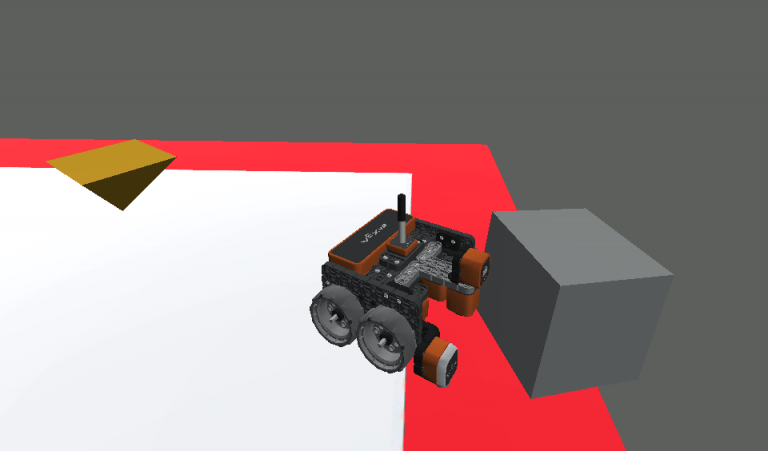
Sensor lain diperlukan agar Robot VR dapat menentukan apakah ia sudah dekat dengan tepi Area Bermain atau belum. Perilaku mengemudi maju dan berbelok hanya perlu diulangi hingga batas merah terdeteksi. Dengan demikian, blok [Selamanya] dapat diganti dengan blok [Ulangi hingga], untuk mengulangi perilaku mengemudi maju dan berbelok hingga kondisi deteksi batas merah terpenuhi. Sensor Down Eye dapat digunakan untuk menentukan apakah Robot VR berada dekat dengan tepi Area Bermain dengan mendeteksi batas merah di sekitar Area Bermain.
- Muat proyek Unit9Lesson2 dari Pelajaran sebelumnya.
- Ganti nama proyek Unit9Lesson3.

- Diperlukan sebuah blok untuk terus menerus memeriksa Sensor Mata Bawah (Down Eye Sensor). Robot VR perlu mengulangi perilaku ini hingga Sensor Mata Bawah mendeteksi warna merah. Pertama, hapus blok [Selamanya].
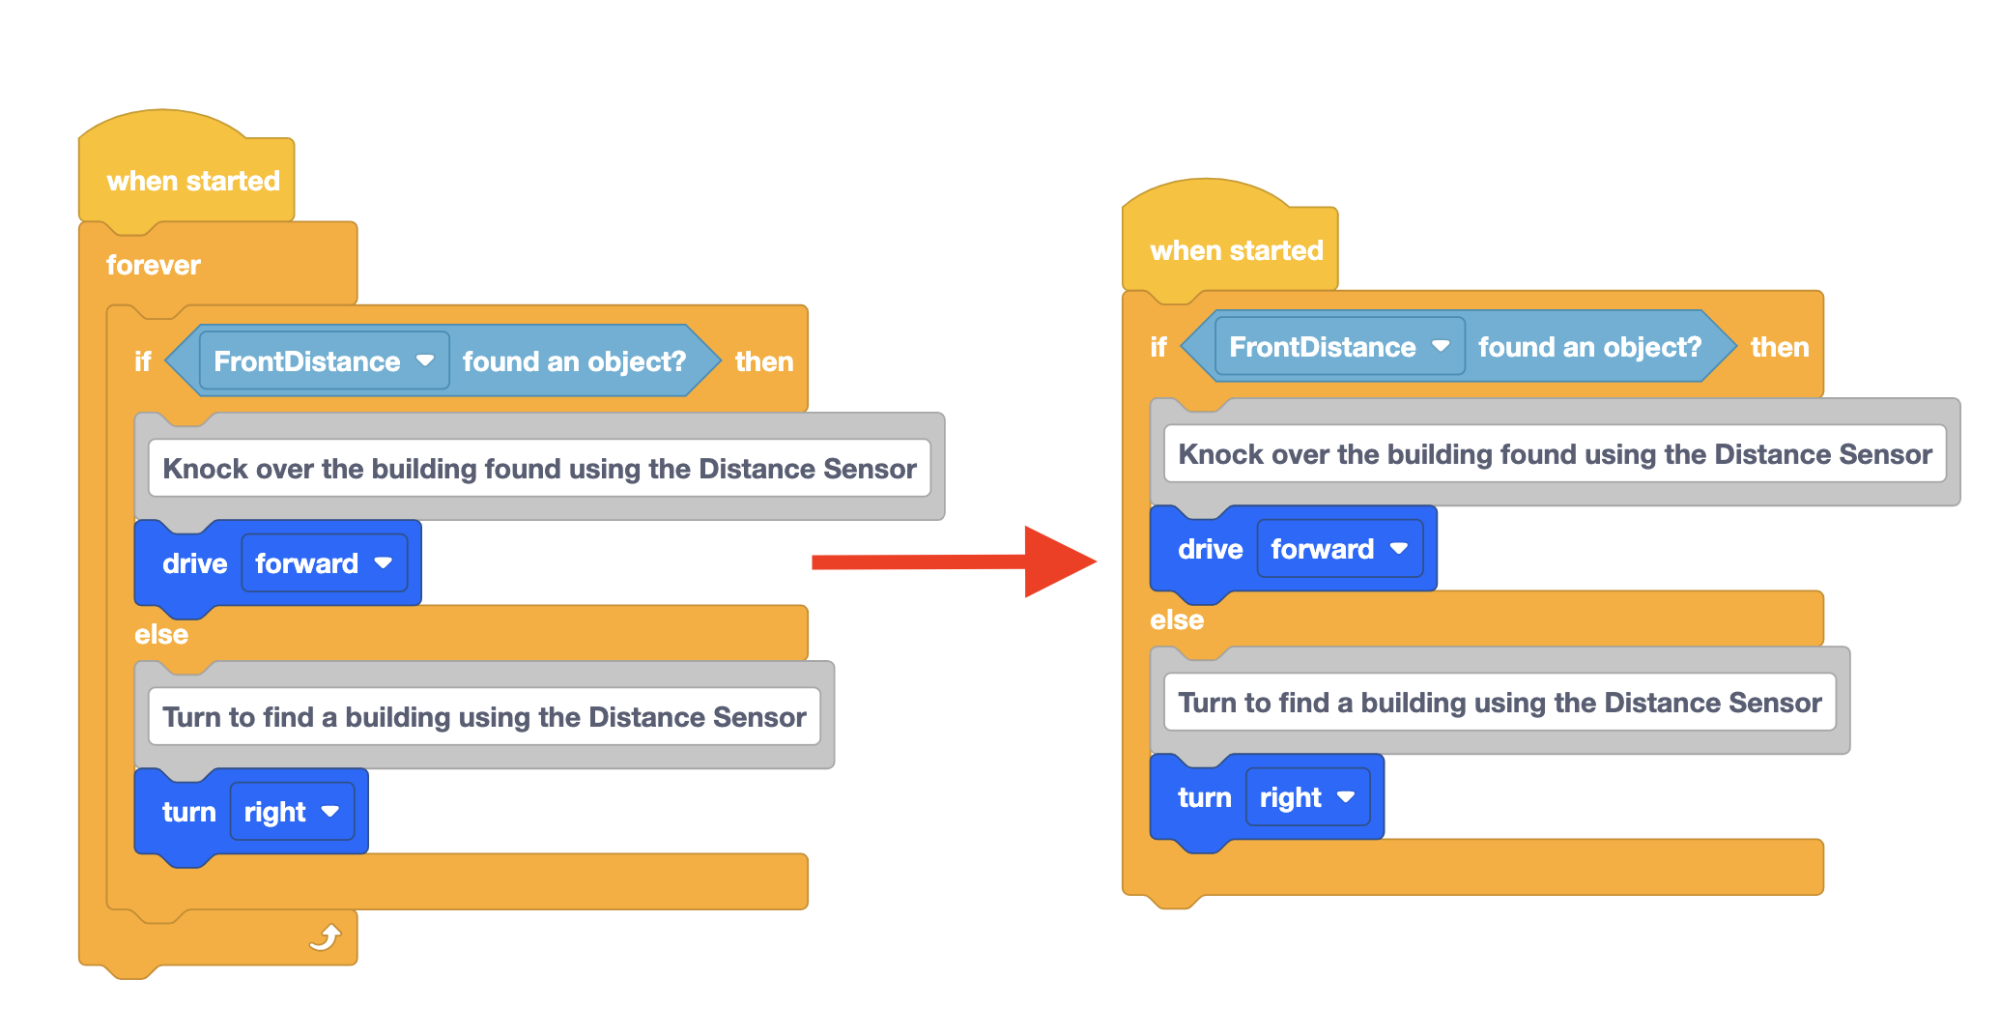
- Tambahkan blok [Ulangi hingga].
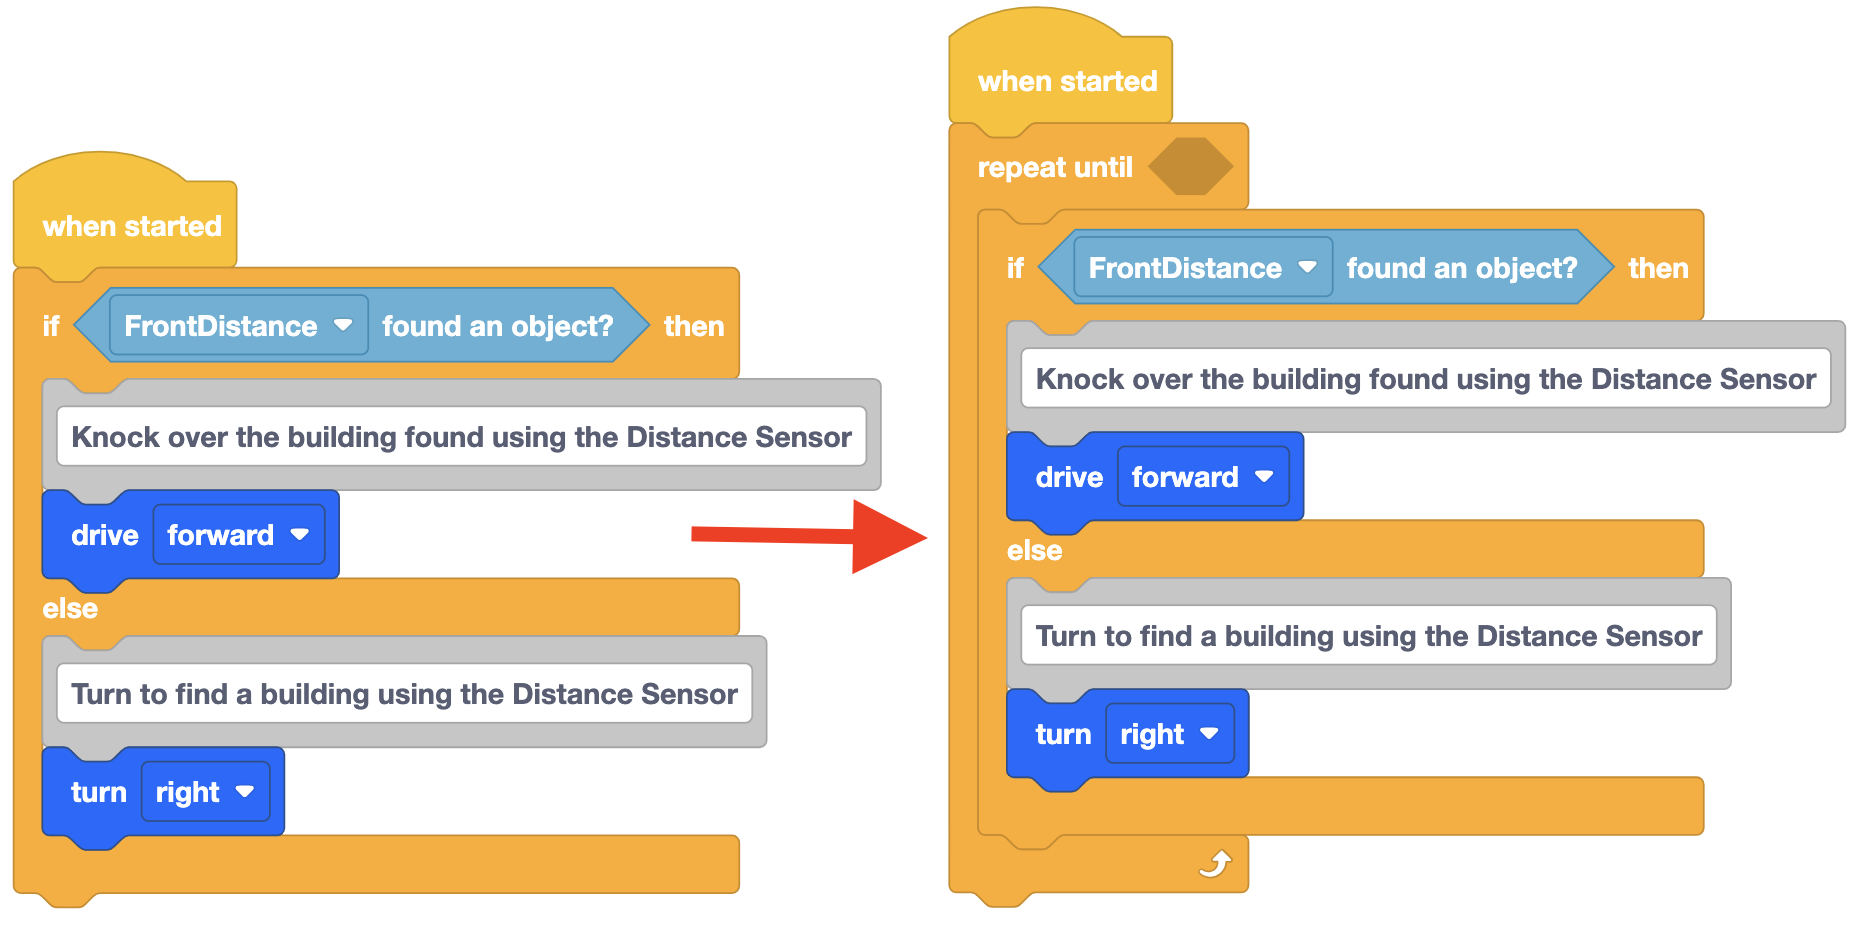
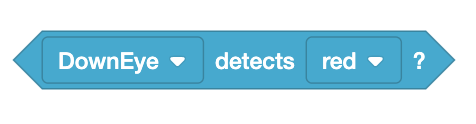
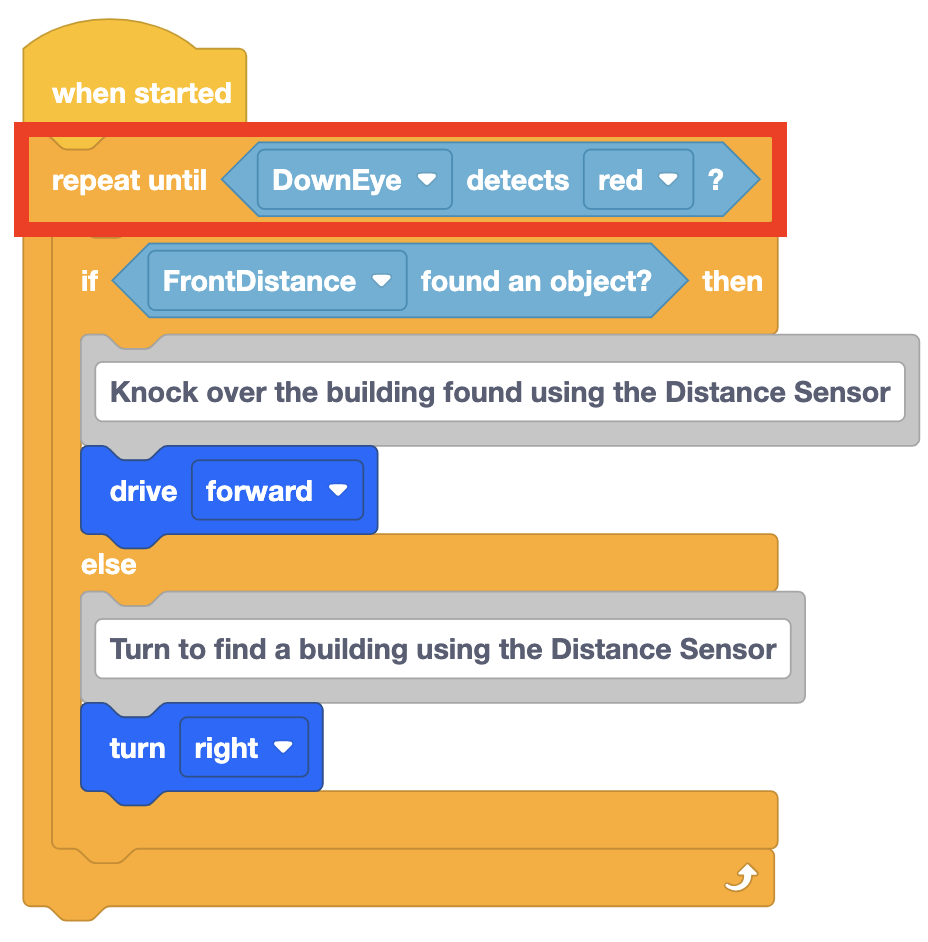
- Tambahkan blok <Color sensing> di dalam blok [Ulangi hingga] dan atur parameternya menjadi 'DownEye mendeteksi 'merah.'
Dalam proyek ini, blok [Ulangi hingga] digunakan sebagai pengganti blok [Tunggu hingga]. Hal ini karena blok [Tunggu hingga] adalah blok tunggu yang akan menghentikan sementara alur proyek hingga kondisi terpenuhi. Jika blok [Wait until] digunakan, blok [If then else] tidak akan dieksekusi sampai kondisi [Wait until] terpenuhi dan blok [If then else] hanya akan dieksekusi sekali.
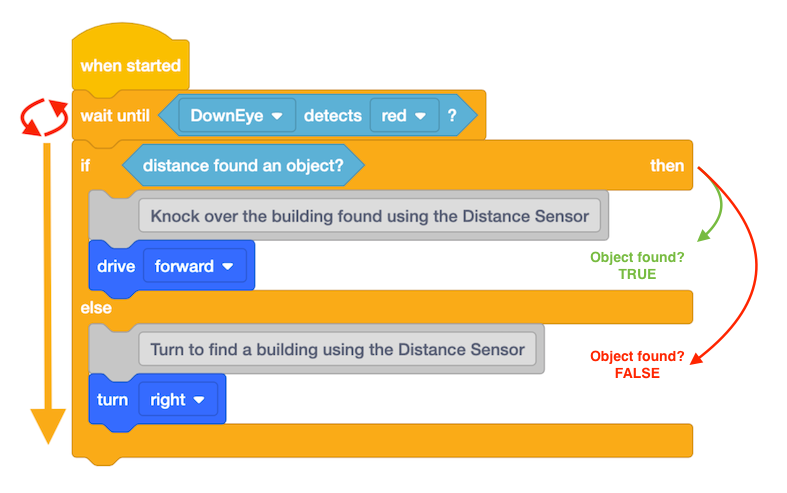
Dengan menggunakan blok [Ulangi sampai], kondisi [Jika maka else] terus-menerus diperiksa dan dieksekusi.
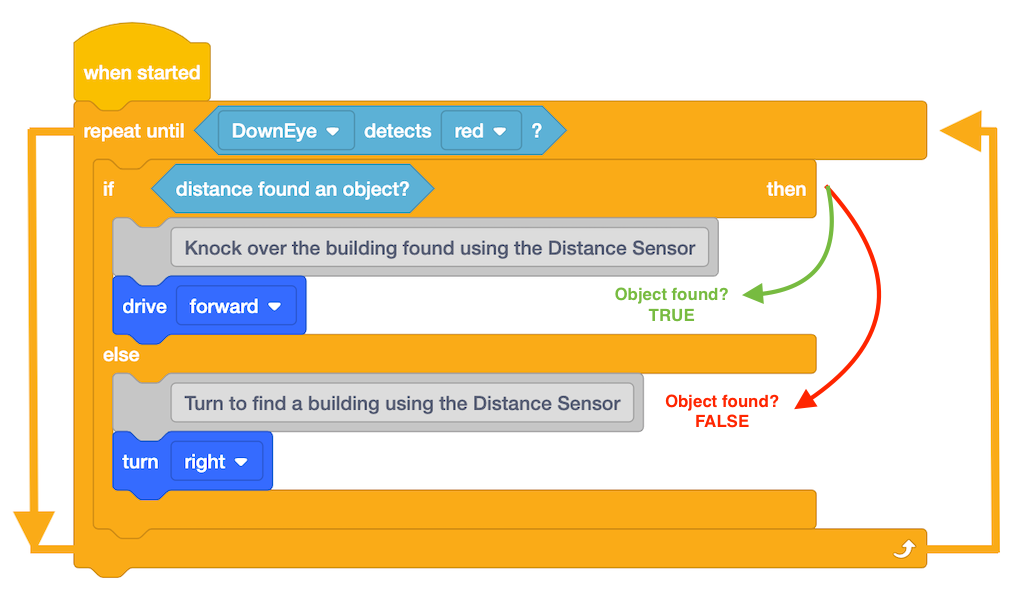
- Tambahkan komentar untuk mencatat tujuan penggunaan blok [Ulangi hingga].

- Buka Dynamic Castle Crasher Playground dan jalankan proyeknya.
-
Saat proyek ini dijalankan, Robot VR akan bergerak menuju objek yang terdeteksi dan berbelok ke kanan jika tidak terdeteksi. Namun, meskipun Sensor Mata Bawah mencari batas merah, Robot VR tidak diberi tahu apa yang harus dilakukan setelah mendeteksi warna merah, sehingga terus bergerak dan akhirnya jatuh dari Area Bermain.
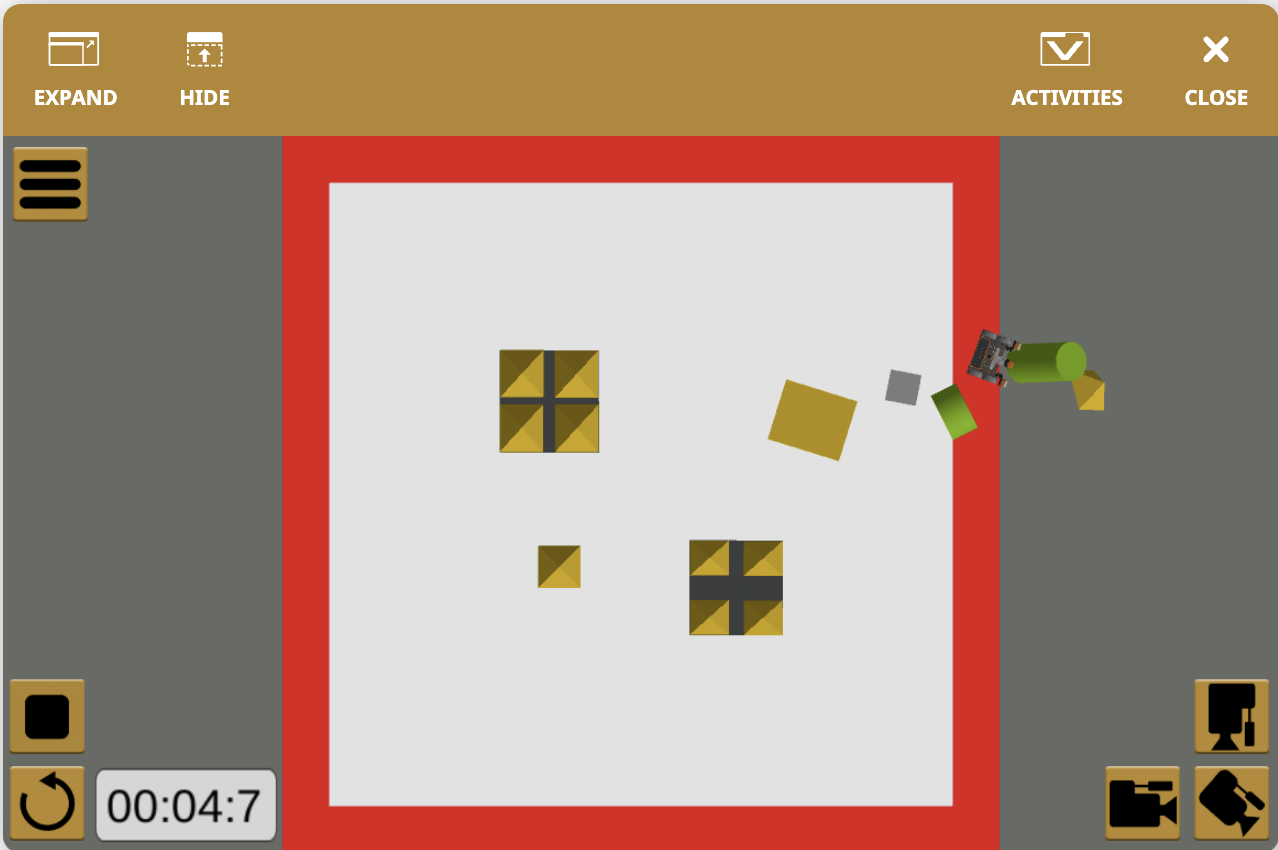
Setelah kondisi blok [Ulangi hingga] terpenuhi, alur proyek akan dieksekusi keluar dari blok [Ulangi hingga].
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.