
Μάθημα 1: Τι είναι ένας αισθητήρας προφυλακτήρα;
Σε αυτό το μάθημα, θα μάθετε τι είναι ένας αισθητήρας και γιατί θα χρησιμοποιούσατε αισθητήρες με ένα ρομπότ εικονικής πραγματικότητας. Ο πρώτος αισθητήρας για τον οποίο θα μάθετε είναι ο αισθητήρας προφυλακτήρα. Θα μάθετε πώς λειτουργεί ο αισθητήρας προφυλακτήρα και πώς να χρησιμοποιείτε τους αισθητήρες προφυλακτήρα ρομπότ VR σε ένα έργο VR VEXcode.
Μαθησιακά Αποτελέσματα
- Προσδιορίστε ότι ο αισθητήρας προφυλακτήρα είναι ένας τύπος διακόπτη.
- Προσδιορίστε ότι ο αισθητήρας προφυλακτήρα αναφέρει τιμή είτε FALSE (αφαίρεση πλήκτρου) είτε TRUE (πατημένο).
- Προσδιορίστε ότι ο αισθητήρας προφυλακτήρα μπορεί να χρησιμοποιηθεί για να προκαλέσει μια ενέργεια ρομπότ εικονικής πραγματικότητας όταν πατηθεί ή απελευθερωθεί.
- Προσδιορίστε ότι το μπλοκ <Pressing bumper> είναι μια λογική τιμή που αναφέρει εάν πατηθεί ο αισθητήρας προφυλακτήρα.
- Περιγράψτε γιατί ο αισθητήρας προφυλακτήρα θα χρησιμοποιηθεί σε ένα έργο εικονικής πραγματικότητας VEXcode.
Αισθητήρας προφυλακτήρα
Το ρομπότ εικονικής πραγματικότητας (VR) διαθέτει δύο αισθητήρες προφυλακτήρα στο μπροστινό μέρος.
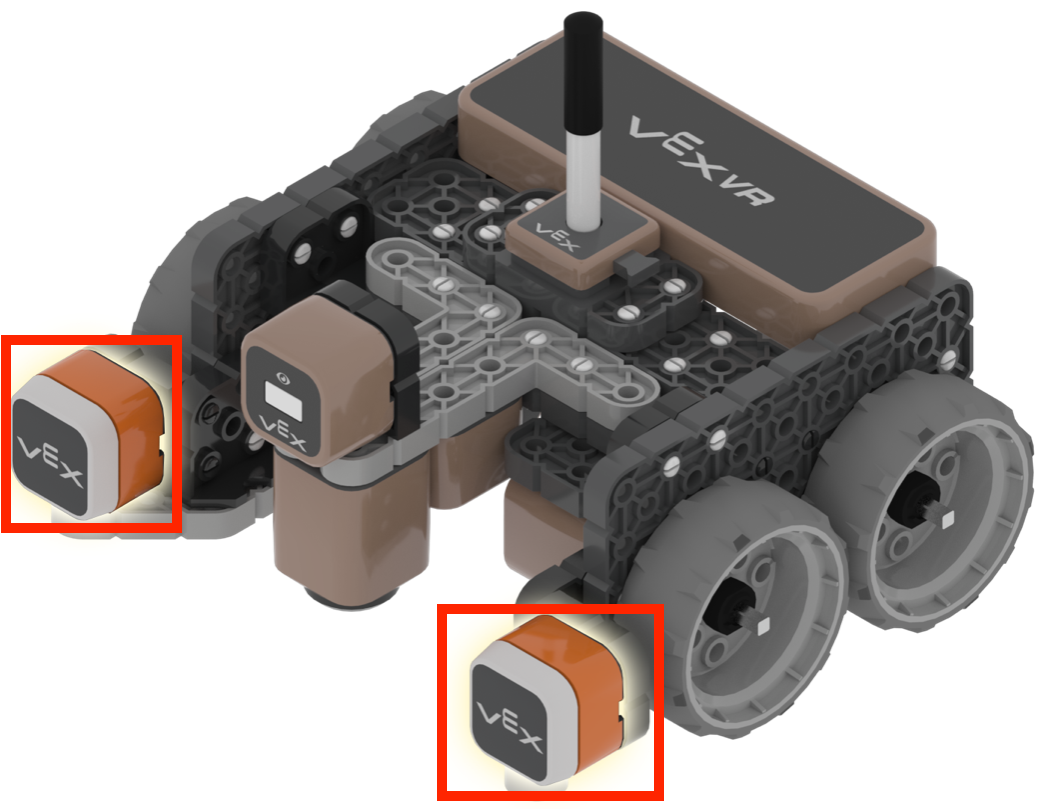
Ένας αισθητήρας προφυλακτήρα είναι ένας διακόπτης που αναφέρει εάν πατηθεί ή απελευθερωθεί.
- Ο αισθητήρας προφυλακτήρα θα αναφέρει μια τιμή αισθητήρα TRUE όταν πατηθεί ο αισθητήρας προφυλακτήρα.
- Ο αισθητήρας προφυλακτήρα θα αναφέρει μια τιμή αισθητήρα FALSE (ΨΕΥΔΗΣ) όταν απελευθερωθεί ο αισθητήρας προφυλακτήρα.
Ο αισθητήρας προφυλακτήρα πιέζεται από τοίχους στον Λαβύρινθο Τοίχων Παιδική Χαράή από τους εξωτερικούς τοίχους που περιβάλλουν άλλες Παιδικές Χαρές.

Ο αισθητήρας προφυλακτήρα χρησιμοποιείται για να προσδιορίσει εάν το ρομπότ εικονικής πραγματικότητας αγγίζει ένα αντικείμενο ή έναν τοίχο. Χρησιμοποιήστε το μπλοκ <Pressing bumper> σε ένα έργο VEXcode VR για να ελέγξετε την κατάσταση του αισθητήρα προφυλακτήρα.
Διαβάστε το άρθρο Αισθητήρας προφυλακτήρα - Χαρακτηριστικά ρομπότ - VEX VRγια λεπτομερείς πληροφορίες σχετικά με τον τρόπο λειτουργίας του αισθητήρα προφυλακτήρα.
<Pressing bumper> Μπλοκ
<Pressing bumper> είναι ένα Boolean μπλοκ αναφοράς. Αναφέρει TRUE αν πατηθεί το κουμπί Bumper και FALSE αν δεν πατηθεί.

Χρήση μπλοκ διακοπτών
Αυτό είναι το μπλοκ Switch <Bumper pressed>.
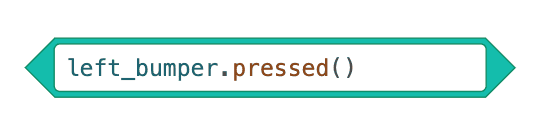
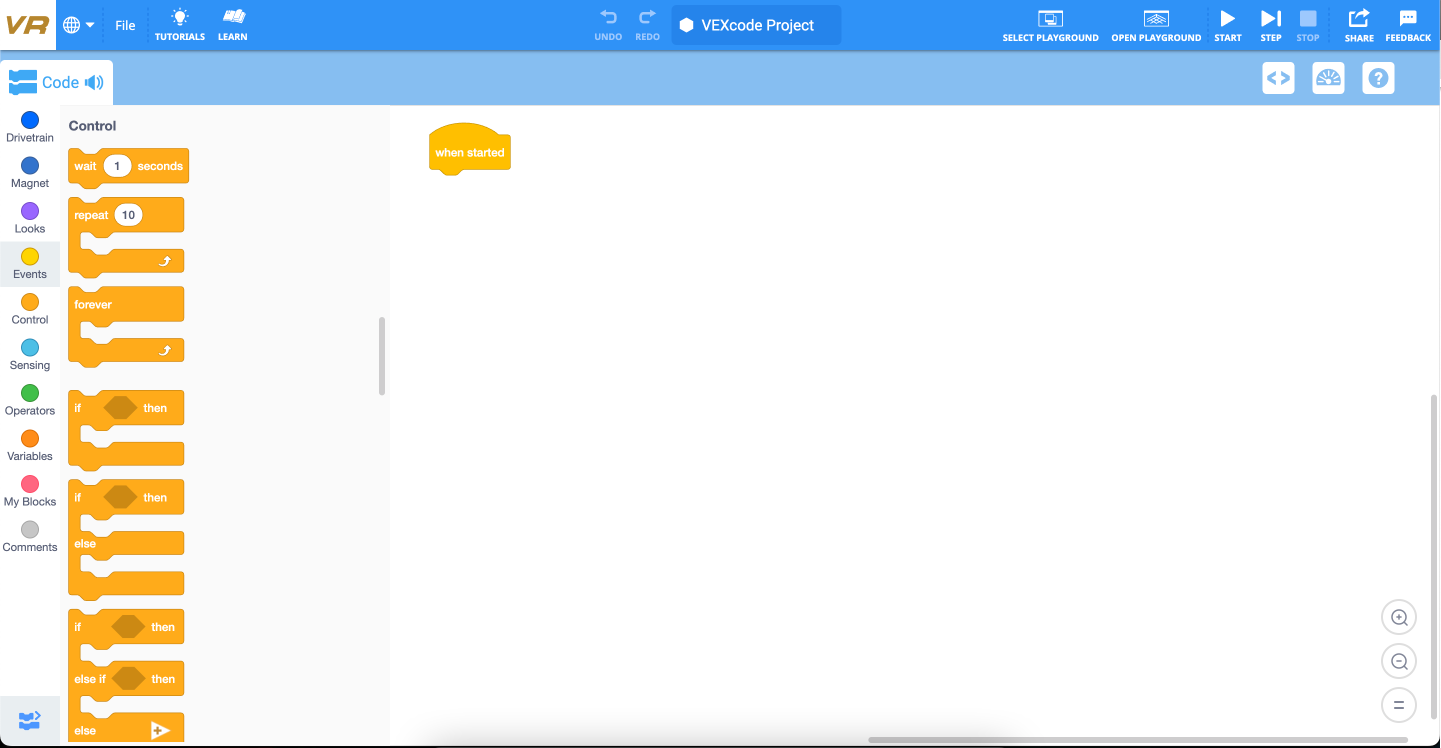
Το μπλοκ <Pressing bumper> χρησιμοποιείται με μπλοκ από την κατηγορία Έλεγχος που δέχεται εξαγωνικά Boolean μπλοκ.
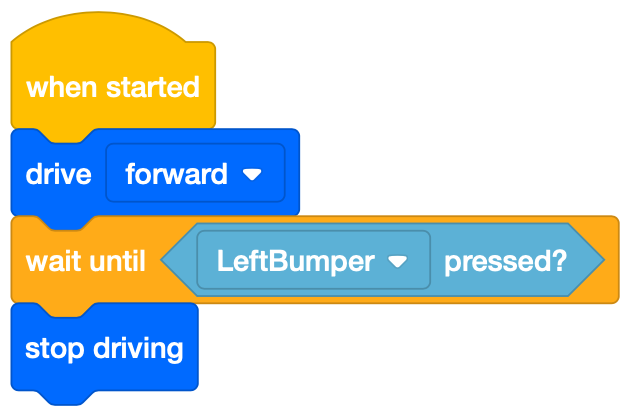
Στο ακόλουθο παράδειγμα, το ρομπότ εικονικής πραγματικότητας (VR) θα κινηθεί προς τα εμπρός μέχρι να πατηθεί ο αριστερός προφυλακτήρας. Μόλις πατηθεί ο αριστερός προφυλακτήρας, το ρομπότ εικονικής πραγματικότητας θα σταματήσει να οδηγεί.
Εφαρμόζω
Οι αισθητήρες είναι απαραίτητοι για τη ρομποτική. Για να θεωρηθεί ένα ρομπότ εικονικής πραγματικότητας (VR) πραγματικά ρομπότ, πρέπει να είναι σε θέση να ανιχνεύει και να αλληλεπιδρά με το περιβάλλον του. Αυτό αναφέρεται συνήθως ως ο βρόχος αποφάσεων Αίσθηση → Σκέψη → Δράση.
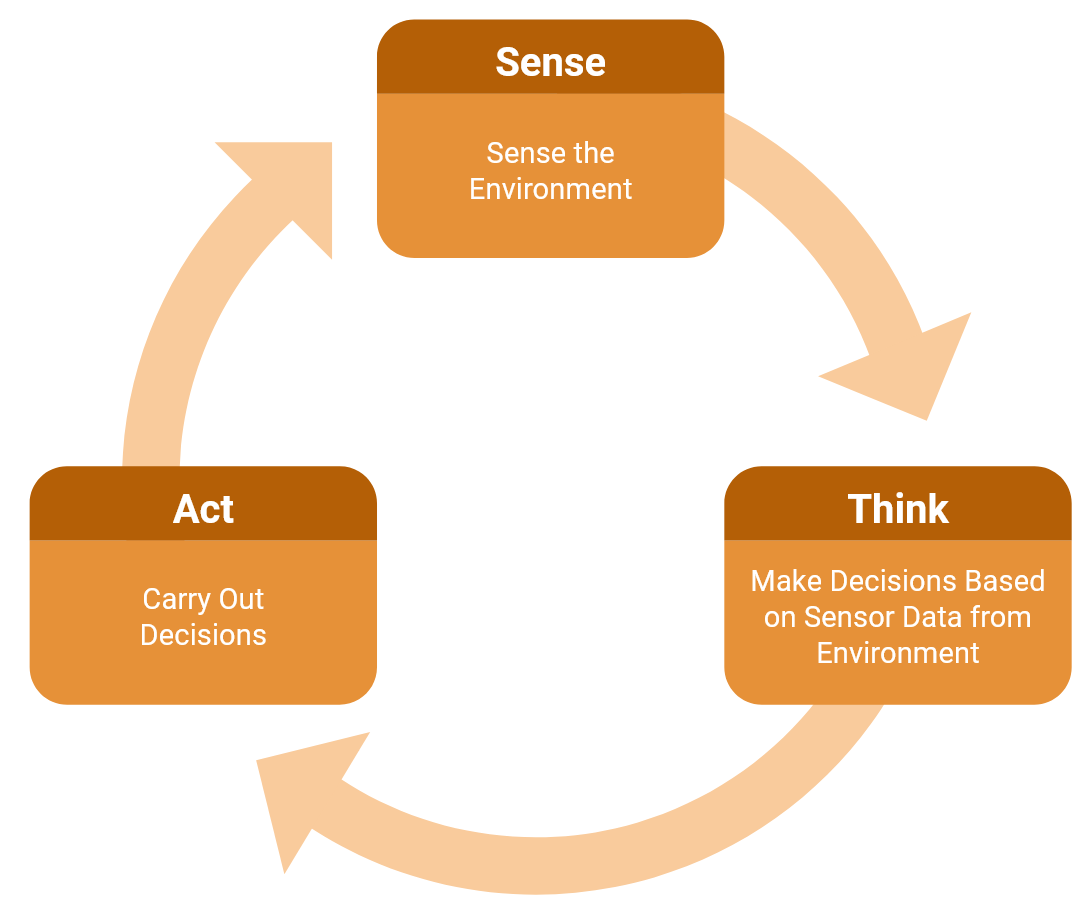
Ένα ρομπότ εικονικής πραγματικότητας (VR) χρησιμοποιεί αισθητήρες για να συλλέγει δεδομένα από το περιβάλλον του (Sense), να λαμβάνει αποφάσεις με βάση αυτές τις πληροφορίες (Think) και να τις μετατρέπει σε οδηγίες για συμπεριφορές (Act).
Οι αισθητήρες επιτρέπουν σε ένα ρομπότ εικονικής πραγματικότητας (VR) να αλληλεπιδρά με το περιβάλλον του και επιτρέπουν στον χρήστη να δημιουργεί πιο δυναμικά έργα. Αυτά τα δυναμικά έργα απαιτούν ένα ρομπότ εικονικής πραγματικότητας (VR) για να αλληλεπιδρά και να ανταποκρίνεται σε μεταβαλλόμενα περιβάλλοντα.
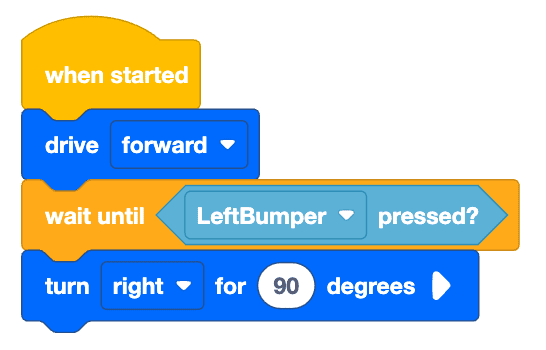
Σε αυτήν την Ενότητα, θα γνωρίσετε τον Αισθητήρα Προφυλακτήρα, έναν αισθητήρα που μπορεί να ανιχνεύσει φυσική επαφή. Ο αισθητήρας προφυλακτήρα χρησιμοποιείται για να ενημερώνει ένα ρομπότ εικονικής πραγματικότητας όταν έχει έρθει σε επαφή με ένα αντικείμενο ή τοίχο. Ένα ρομπότ εικονικής πραγματικότητας μπορεί στη συνέχεια να χρησιμοποιήσει τις πληροφορίες που αναφέρονται από τον αισθητήρα αριστερού προφυλακτήρα για να λάβει αποφάσεις. Στο παρακάτω παράδειγμα, το ρομπότ εικονικής πραγματικότητας θα κινηθεί προς τα εμπρός και στη συνέχεια θα κάνει μια στροφή 90 μοιρών δεξιά αφού πατηθεί ο αισθητήρας αριστερού προφυλακτήρα, ανιχνεύοντας την επαφή με ένα αντικείμενο ή τοίχο.
Ερωτήσεις
Επιλέξτε έναν σύνδεσμο παρακάτω για να αποκτήσετε πρόσβαση στο κουίζ του μαθήματος.
Έγγραφο Google / .docx / .pdf