पाठ 1: बम्पर सेंसर क्या है?
इस पाठ में, आप जानेंगे कि सेंसर क्या होता है और आप वीआर रोबोट के साथ सेंसर का उपयोग क्यों करेंगे। सबसे पहले आप बम्पर सेंसर के बारे में जानेंगे। आप सीखेंगे कि बम्पर सेंसर कैसे काम करता है और VEXcode VR प्रोजेक्ट में VR रोबोट बम्पर सेंसर का उपयोग कैसे करें।
सीखने के परिणाम
- यह पहचानें कि बम्पर सेंसर एक प्रकार का स्विच है।
- यह पहचानें कि बम्पर सेंसर या तो FALSE (छोड़ा हुआ) या TRUE (दबा हुआ) का मान रिपोर्ट करता है।
- यह पहचानें कि बम्पर सेंसर को दबाने या छोड़ने पर वीआर रोबोट की क्रिया को प्रेरित करने के लिए इसका उपयोग किया जा सकता है।
- यह पहचानें कि <Pressing bumper> ब्लॉक एक बूलियन मान है जो यह बताता है कि बम्पर सेंसर दबाया गया है या नहीं।
- बताइए कि VEXcode VR प्रोजेक्ट में बम्पर सेंसर का उपयोग क्यों किया जाएगा।
बम्पर सेंसर
वीआर रोबोट के सामने की तरफ दो बम्पर सेंसर लगे हुए हैं।
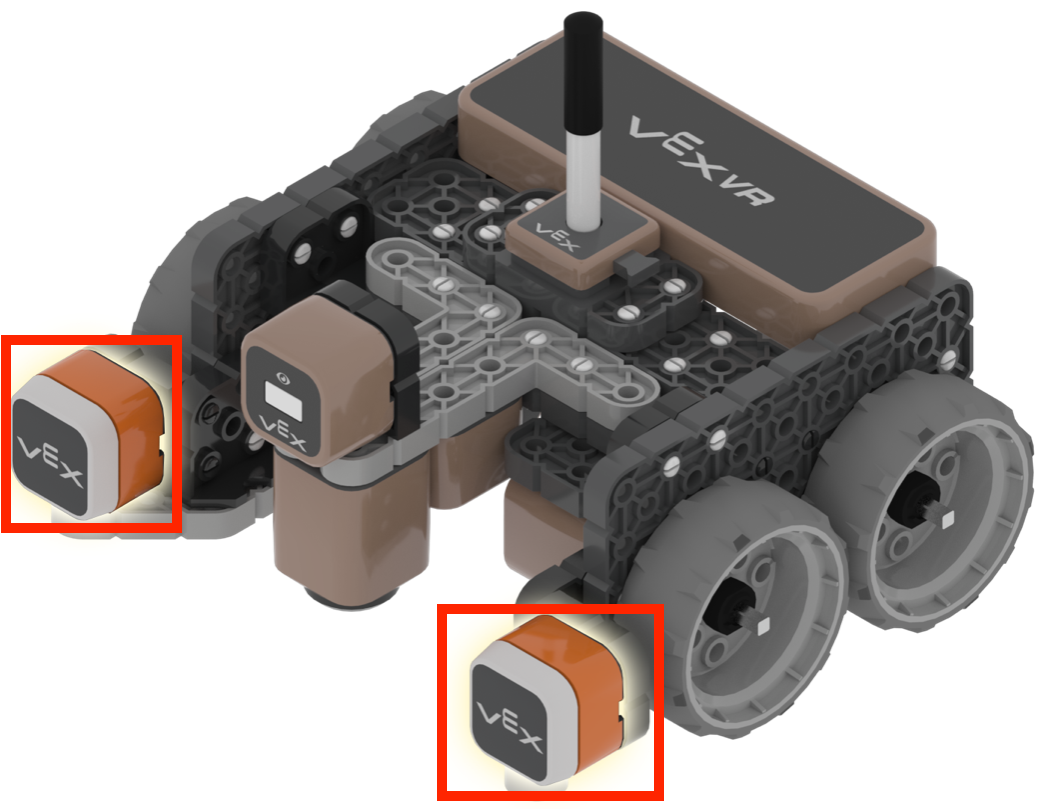
बम्पर सेंसर एक स्विच होता है जो यह बताता है कि उसे दबाया गया है या छोड़ा गया है।
- बम्पर सेंसर को दबाने पर यह TRUE का सेंसर मान रिपोर्ट करेगा।
- बम्पर सेंसर को छोड़ने पर बम्पर सेंसर FALSE का सेंसर मान रिपोर्ट करेगा।
बम्पर सेंसर को वॉल मेज़ प्लेग्राउंडमें दीवारों द्वारा, या अन्य प्लेग्राउंड को घेरने वाली बाहरी दीवारों द्वारा दबाया जाता है।

बम्पर सेंसर का उपयोग यह निर्धारित करने के लिए किया जाता है कि वीआर रोबोट किसी वस्तु या दीवार को छू रहा है या नहीं। बम्पर सेंसर की स्थिति की जांच करने के लिए VEXcode VR प्रोजेक्ट में <Pressing bumper> ब्लॉक का उपयोग करें।
बम्पर सेंसर कैसे काम करता है, इस बारे में विस्तृत जानकारी के लिए बम्पर सेंसर - रोबोट फीचर्स - VEX VRलेख पढ़ें।
<Pressing bumper> ब्लॉक
<Pressing bumper> एक बूलियन रिपोर्टर ब्लॉक है। यह बम्पर दबाए जाने पर TRUE और दबाए न जाने पर FALSE रिपोर्ट करता है।

स्विच ब्लॉक का उपयोग करना
यह स्विच <Bumper pressed> ब्लॉक है।
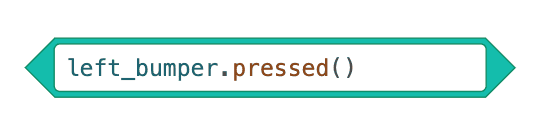
<Pressing bumper> ब्लॉक का उपयोग कंट्रोल श्रेणी के उन ब्लॉकों के साथ किया जाता है जो षट्कोणीय बूलियन ब्लॉक स्वीकार करते हैं।
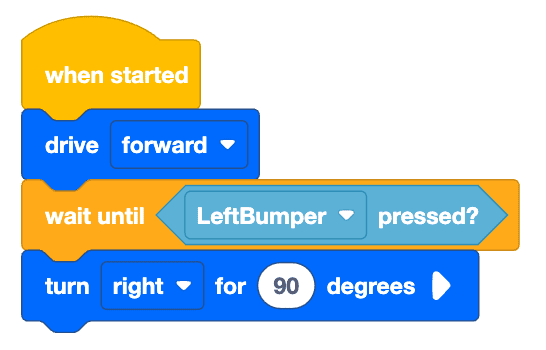
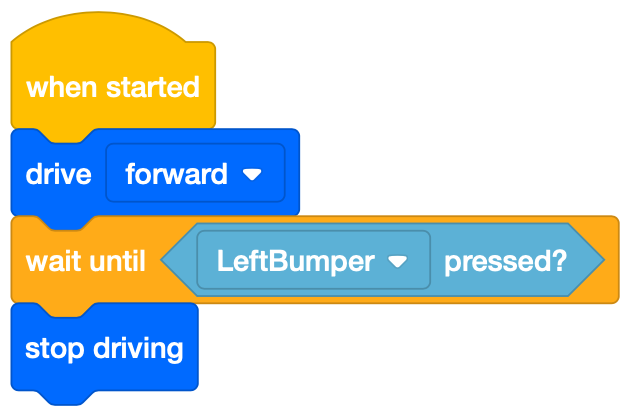
निम्नलिखित उदाहरण में, वीआर रोबोट तब तक आगे बढ़ेगा जब तक कि बायां बम्पर दबाया नहीं जाता। लेफ्ट बम्पर को दबाते ही वीआर रोबोट चलना बंद कर देगा।
आवेदन करना
रोबोटिक्स के लिए सेंसर आवश्यक हैं। किसी वीआर रोबोट को सही मायने में रोबोट कहलाने के लिए, उसमें अपने परिवेश को महसूस करने और उसके साथ बातचीत करने की क्षमता होनी चाहिए। इसे आमतौर पर 'समझ → सोच → कार्य' निर्णय चक्र के रूप में जाना जाता है।
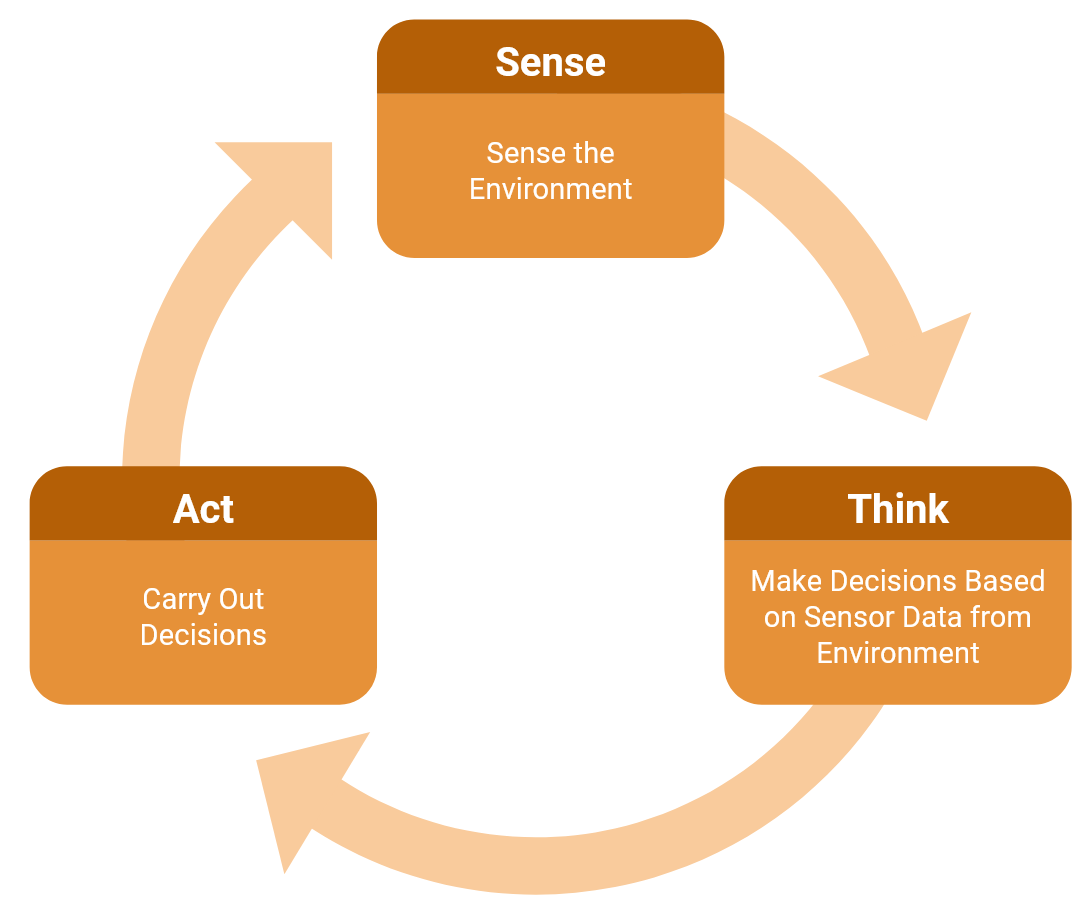
एक वीआर रोबोट अपने आसपास के वातावरण से डेटा एकत्र करने (सेंस) के लिए सेंसर का उपयोग करता है, इस जानकारी के आधार पर निर्णय लेता है (थिंक) और उस जानकारी को व्यवहार के लिए निर्देशों में परिवर्तित करता है (एक्ट)।
सेंसर की मदद से वीआर रोबोट अपने परिवेश के साथ इंटरैक्ट कर सकता है और उपयोगकर्ता को अधिक गतिशील प्रोजेक्ट बनाने की सुविधा मिलती है। इन गतिशील परियोजनाओं के लिए एक वीआर रोबोट की आवश्यकता होती है जो बदलते परिवेश के साथ बातचीत कर सके और प्रतिक्रिया दे सके।
इस यूनिट में, आपको बम्पर सेंसर से परिचित कराया जाता है, जो एक ऐसा सेंसर है जो भौतिक संपर्क का पता लगा सकता है। बम्पर सेंसर का उपयोग वीआर रोबोट को यह सूचित करने के लिए किया जाता है कि वह किसी वस्तु या दीवार के संपर्क में आया है। इसके बाद एक वीआर रोबोट लेफ्ट बम्पर सेंसर से प्राप्त जानकारी का उपयोग करके निर्णय ले सकता है। नीचे दिए गए उदाहरण में, वीआर रोबोट आगे बढ़ेगा, फिर किसी वस्तु या दीवार के संपर्क का पता लगाने के लिए लेफ्ट बम्पर सेंसर दबाए जाने के बाद 90 डिग्री का दायां मोड़ लेगा।