
पाठ 5: डिस्क मूवर चुनौती
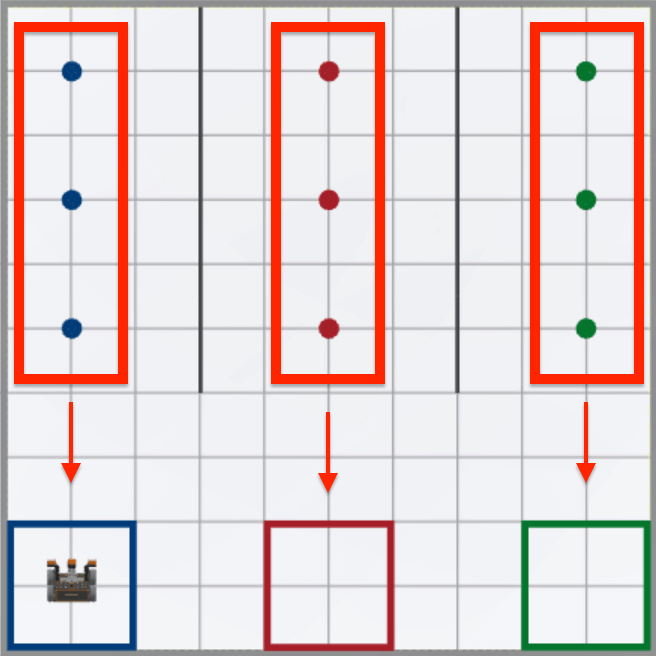
डिस्क मूवर चैलेंज में, वीआर रोबोट को इलेक्ट्रोमैग्नेट का उपयोग करके प्रत्येक डिस्क को उठाना होगा और उसे डिस्क मूवर प्लेग्राउंड पर समान रंग के लक्ष्य तक ले जाना होगा। डिस्क मूवर चुनौती को हल करने के लिए आपको ड्राइवट्रेन, सेंसिंग और कंट्रोल श्रेणियों के कमांड के साथ-साथ नेस्टेड लूप और इलेक्ट्रोमैग्नेट का उपयोग करना होगा।
शिक्षण के परिणाम
- वीआर रोबोट द्वारा डिस्क मूवर चैलेंज को सफलतापूर्वक पूरा करने के लिए ड्राइवट्रेन, सेंसिंग और कंट्रोल श्रेणियों से कमांड को सही क्रम में लागू करें।
सब कुछ मिलाकर
यह यूनिट यह बताती है कि वीआर रोबोट पर लगे इलेक्ट्रोमैग्नेट का उपयोग करके डिस्क मूवर प्लेग्राउंड पर रंगीन डिस्क को कैसे उठाया और रखा जाए। यह इकाई पिछली इकाइयों में सीखे गए कौशलों को भी जोड़ती है जैसे कि आई सेंसर और डिस्टेंस सेंसर का उपयोग करना, जबकिलूप के साथ नेविगेट करने के लिए डिस्क मूवर प्लेग्राउंड और डिस्क उठाना।
इस यूनिट की गतिविधियों में कई बार दोहराव वाली गतिविधियाँ शामिल हैं। VEXcode VR प्रोजेक्ट्स में लूप और नेस्टेड लूप का उपयोग करने से उपयोगकर्ता प्रोजेक्ट के प्रवाह को नियंत्रित कर सकता है और बार-बार दोहराए जाने वाले कमांड की लंबी सूची को कुछ ही कमांड में बदल सकता है। लूप का उपयोग बूलियन मान लौटाने वाले कमांड के साथ भी किया जा सकता है, जिससे वीआर रोबोट अपने वातावरण का मूल्यांकन और प्रतिक्रिया कर सकता है, जैसे कि डाउन आई सेंसर द्वारा डिस्क का पता लगाने पर इलेक्ट्रोमैग्नेट को रोकना और सक्रिय करना।
	while not down_eye.near_object():
		drivetrain.drive(FORWARD)
		wait(5, MSEC)
	drivetrain.stop()
	magnet.energize(BOOST)
एक लूप के अंदर दूसरा लूप रखने को 'नेस्टिंग' कहते हैं। जब लूप नेस्टेड होते हैं, तो बाहरी लूप आंतरिक लूप के निष्पादन की संख्या को नियंत्रित करता है। नेस्टेड लूप उन परियोजनाओं में सहायक होते हैं जहां एक वीआर रोबोट एक ही व्यवहार को एक से अधिक बार दोहराता है। नेस्टिंग लूप्स किसी प्रोजेक्ट को व्यवस्थित और संक्षिप्त करने में मदद करते हैं।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।