
Pengontrol sebagai Antarmuka Pengguna
Mengendalikan Robot dari Jarak Jauh
Kita paling sering menggunakan remote control untuk berinteraksi dengan televisi kita. Kita menekan tombol yang membuat televisi menampilkan saluran atau layar informasi/akses yang kita inginkan. Secara teknis, remote control televisi Anda adalah sebuah UI (User Interface). Namun, antarmuka penggunanya jauh kurang canggih dibandingkan yang digunakan oleh ponsel cerdas Anda.
Memprogram IQ Controller Anda jauh lebih rumit. Selama pertandingan yang dikendalikan oleh pengemudi dalam sebuah kompetisi, Anda ingin pengemudi/tim Anda memiliki keuntungan sebanyak mungkin. Anda dapat memprogram tombol dan joystick untuk melakukan lebih dari satu perilaku sederhana, dan Anda dapat memprogramnya untuk melakukan perilaku kompleks ketika tombol/joystick digunakan secara bersamaan - mirip dengan cara kerja beberapa kontroler game. Sebagai programmer Controller Anda, Anda mempertimbangkan tombol mana yang akan digunakan secara kombinasi dengan memikirkan bagaimana posisi jari dan tangan Anda agar dapat menjangkau semua tombol yang terlibat.
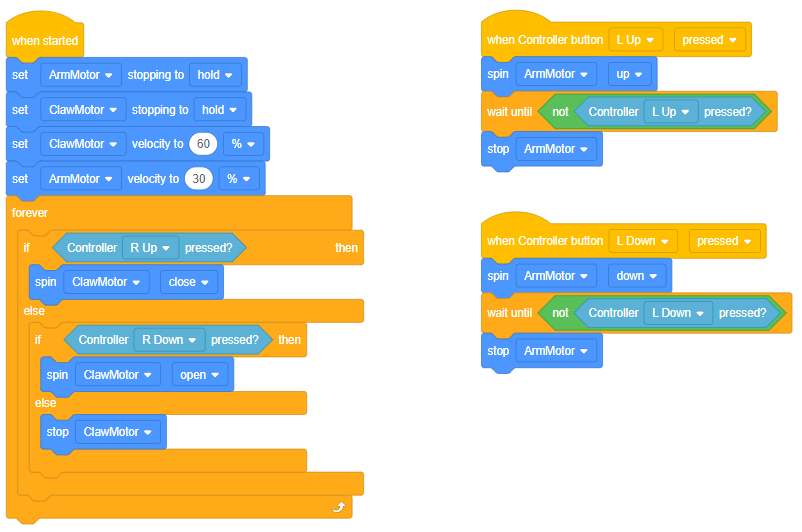
Gambar di atas menunjukkan proyek dari contoh proyek Tombol Controller dari VEXcode IQ. Apakah Anda melihat bagaimana loop [Selamanya] memiliki dua blok [Jika maka else] yang bersarang di dalamnya? Proyek ini memeriksa apakah tombol R Up atau R Down ditekan, dan robot akan memutar Motor Cakar untuk menutup atau membuka berdasarkan salah satu tombol yang ditekan. Loop [Selamanya] itu sangat penting. Ini membuat IQ Controller Anda berulang kali memeriksa tombol mana yang ditekan sehingga robot melakukan perilaku yang sesuai.
Pertimbangkan bahwa Anda dapat menempatkan dua blok sensor <Controller Pressed> di dalam blok operator <and>. Hal itu akan membuat proyek tersebut memeriksa apakah dua tombol ditekan secara bersamaan. Anda juga bisa meletakkan blok <and> di dalam blok <and> lainnya dan memeriksa tiga kondisi sebelum suatu perilaku dijalankan. Ini memungkinkan Anda memprogram urutan perilaku yang dapat dimulai hanya dengan menekan tombol pada kontroler Anda.
Pertimbangkan berapa banyak lagi kombinasi kondisi yang dapat Anda buat dengan semua tombol dan kombinasinya pada Kontroler. Tentu saja, seiring Anda memprogram perilaku yang lebih kompleks ke dalam fungsi Pengontrol, proyek tersebut semakin mendekati kemampuan robot untuk beroperasi secara otonom. Tim kompetisi perlu menentukan perilaku mana yang terbaik untuk diprogram ke dalam Controller mereka sebagai urutan yang kompleks dan perilaku mana yang sebaiknya dipecah menjadi beberapa bagian sehingga Controller memungkinkan pengemudi (pengguna) memiliki lebih banyak kendali atas kecepatan dan akurasi perilaku tersebut.
 Tips Guru
-
Pemodelan
Peragakan cara menggabungkan blok <and> untuk siswa jika mereka kesulitan membayangkan menggabungkan blok <and> untuk menyertakan lebih dari satu kondisi. Berikut contohnya:
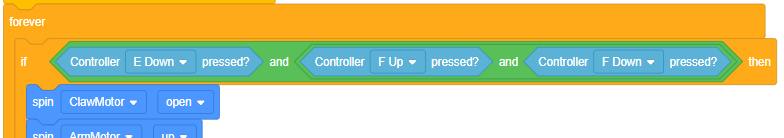
Contoh ini hanya menunjukkan blok perintah pertama dan setengah dari blok perintah berikutnya, tetapi sebenarnya ada seluruh rangkaian perilaku yang dapat dilakukan robot ketika ketiga tombol ini (E Turun, F Naik, dan F Turun) ditekan secara bersamaan.
 Mendorong Diskusi
Setiap tahun, VEX menantang penggunanya dengan permainan baru. Tim-tim berkompetisi dalam pertandingan yang terdiri dari Periode Otonom satu menit (60 detik) (tanpa Pengontrol), diikuti oleh Periode Terkendali Pengemudi satu menit (60 detik) (Pengontrol). Beberapa siswa mungkin pernah mengikuti kompetisi robotika sebelumnya, baik sebagai bagian dari klub atau tim. Pertanyaan-pertanyaan di bawah ini meminta siswa untuk berbagi pengalaman dan/atau minat mereka dalam kompetisi.
T: Apakah ada di sini, atau seseorang yang Anda kenal, yang pernah mengikuti kompetisi robotika?
J: Dorong siswa yang pernah mengikuti kompetisi untuk berbagi pengalaman mereka. Lanjutkan dengan pertanyaan-pertanyaan lain, seperti, 'robot apa yang Anda gunakan?' dan/atau 'apa bagian favorit Anda dari pengalaman tersebut?'.
T: Apakah ada yang tertarik untuk mempelajari lebih lanjut tentang kompetisi/permainan VEX tahun ini?
J: Ketika siswa menjawab ya, Anda dapat mengarahkan mereka ke situs web Kompetisi VEX dan menunjukkan video tantangan tahun ini.