
Pengontrol dan Perulangan - Berbasis Blok
Pengontrol dan Loop
Dalam kompetisi, tim harus mengendalikan robot mereka secara nirkabel menggunakan pengendali. Pengontrol diprogram untuk memperbarui robot berdasarkan masukan dari pengguna. Dalam proyek ini, loop digunakan agar robot berulang kali memeriksa informasi input yang terbaru. Loop memungkinkan proyek untuk dengan cepat memeriksa tombol mana yang telah ditekan, atau seberapa jauh joystick telah digerakkan. Setelah diperiksa, informasi ini dengan cepat diteruskan ke robot sehingga robot dapat merespons instruksi pengontrol dengan cepat.
Gambar berikut menunjukkan contoh proyek Tank Drive dari VEXcode V5. Loopselamanyadalam proyek ini memeriksa posisi Sumbu 2 dan 3 selamanya untuk mengatur kecepatan motor.
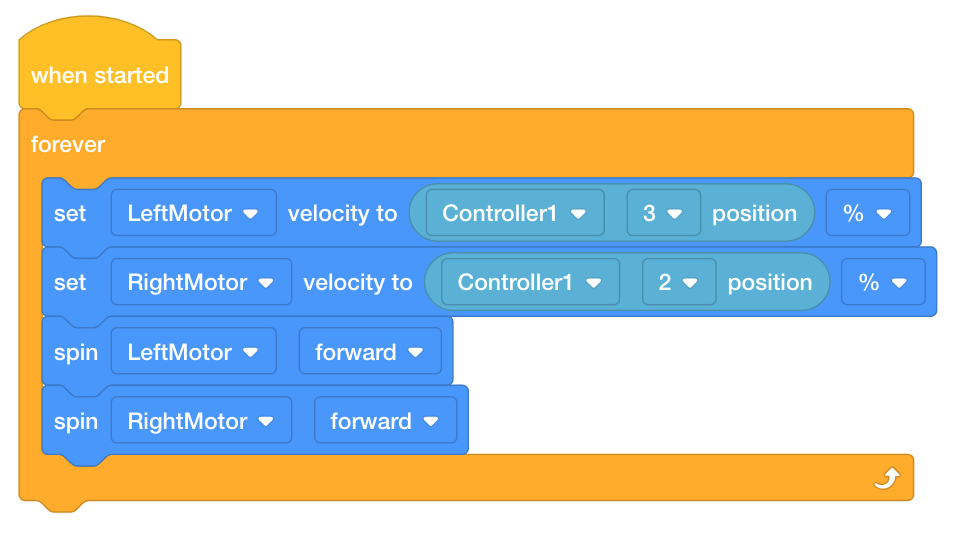
Perulangan penting bahkan untuk pemrograman otonom tanpa pengendali. Sebuah perulangan membantu menyederhanakan dan mengatur perintah yang berulang dalam sebuah proyek.
 Perluas Pembelajaran Anda
Untuk memperluas aktivitas ini, mintalah siswa Anda untuk mengeksplorasi perbedaan antara kontrol arcade dan kontrol tank. Siswa dapat mengikuti contoh proyek yang terdapat di VEXcode V5. Terdapat empat contoh proyek: Left Arcade, Right Arcade, Split Arcade, dan Tank Drive.


Jelaskan bagaimana perulangan dalam program bekerja, serta kelebihan dan kekurangan dari setiap jenis kontrol.
Untuk menghubungkan aktivitas ini dengan matematika, gunakan proyek arcade kiri/kanan (satu joystick) dan arcade terpisah/penggerak tank (kedua joystick) di atas untuk membahas peran sumbu X dan Y dalam proyek tersebut.
Pilih "Berikutnya" untuk melanjutkan!