
पाठ 3: परियोजना के बाद का सारांश
जब वीआर रोबोट हरे डिस्क पर पहुंचा तो उसने चलना क्यों जारी रखा?
जब इस प्रोजेक्ट को चलाया जाता है, तो वीआर रोबोट पहले हरे डिस्क से टकराने पर भी आगे बढ़ता रहता है, जैसा कि नीचे दिए गए वीडियो में दिखाया गया है।
वीडियो फाइल
यह प्रोजेक्ट केवल वीआर रोबोट को प्रोजेक्ट की शुरुआत में प्रत्येक इफ एल्स स्टेटमेंट की शर्तों की जांच करने का निर्देश देता है।
if कथन whileलूप से भिन्न है
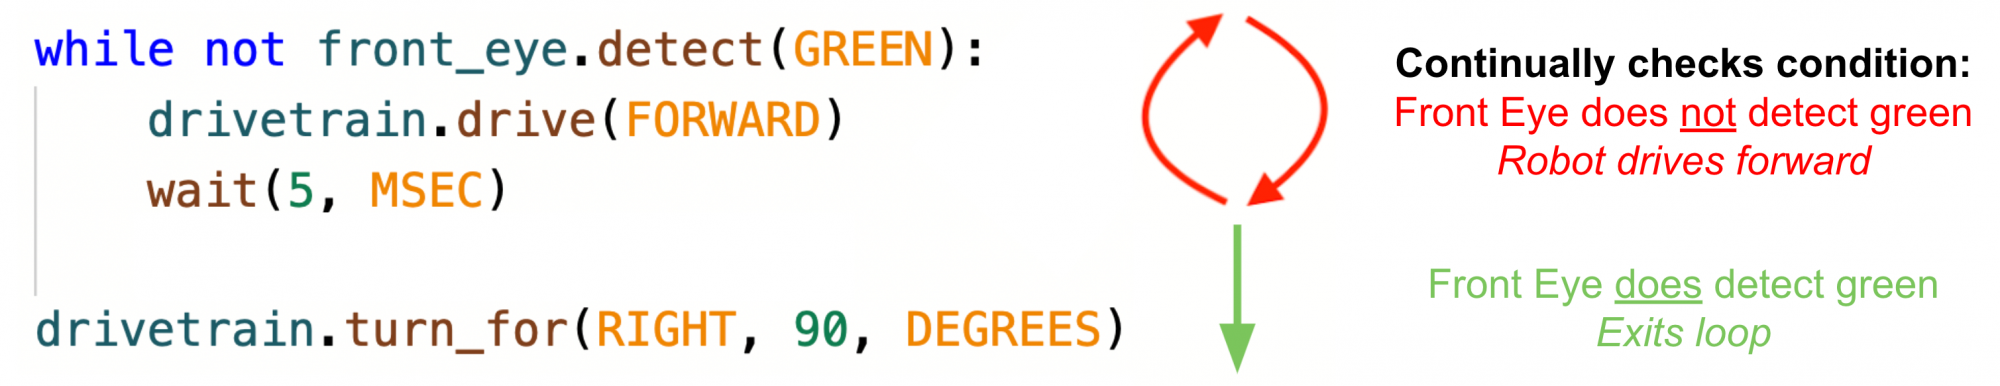
- जबकिलूप के लिए वीआर रोबोट द्वारा निर्णय लेने की आवश्यकता नहीं होती है। जब शर्त सत्य होती है, तो जबकिलूपनहीं शर्त के साथ लूप के बाहर अगला कमांड निष्पादित करता है। जब स्थिति गलत होती है, तो जबकि लूप नहीं शर्तके साथ स्थिति सही होने तक प्रतीक्षा करता रहता है, और परियोजना के शेष भाग को चलने से रोक देता है।
- यदिकथन के लिए वीआर रोबोट को निर्णय लेने की आवश्यकता है। यदि शर्त सत्य है, तो if स्टेटमेंट के अंदर के कमांड निष्पादित होते हैं। यदि शर्त गलत है, तो if स्टेटमेंट के अंदर के कमांड निष्पादित नहीं होते हैं
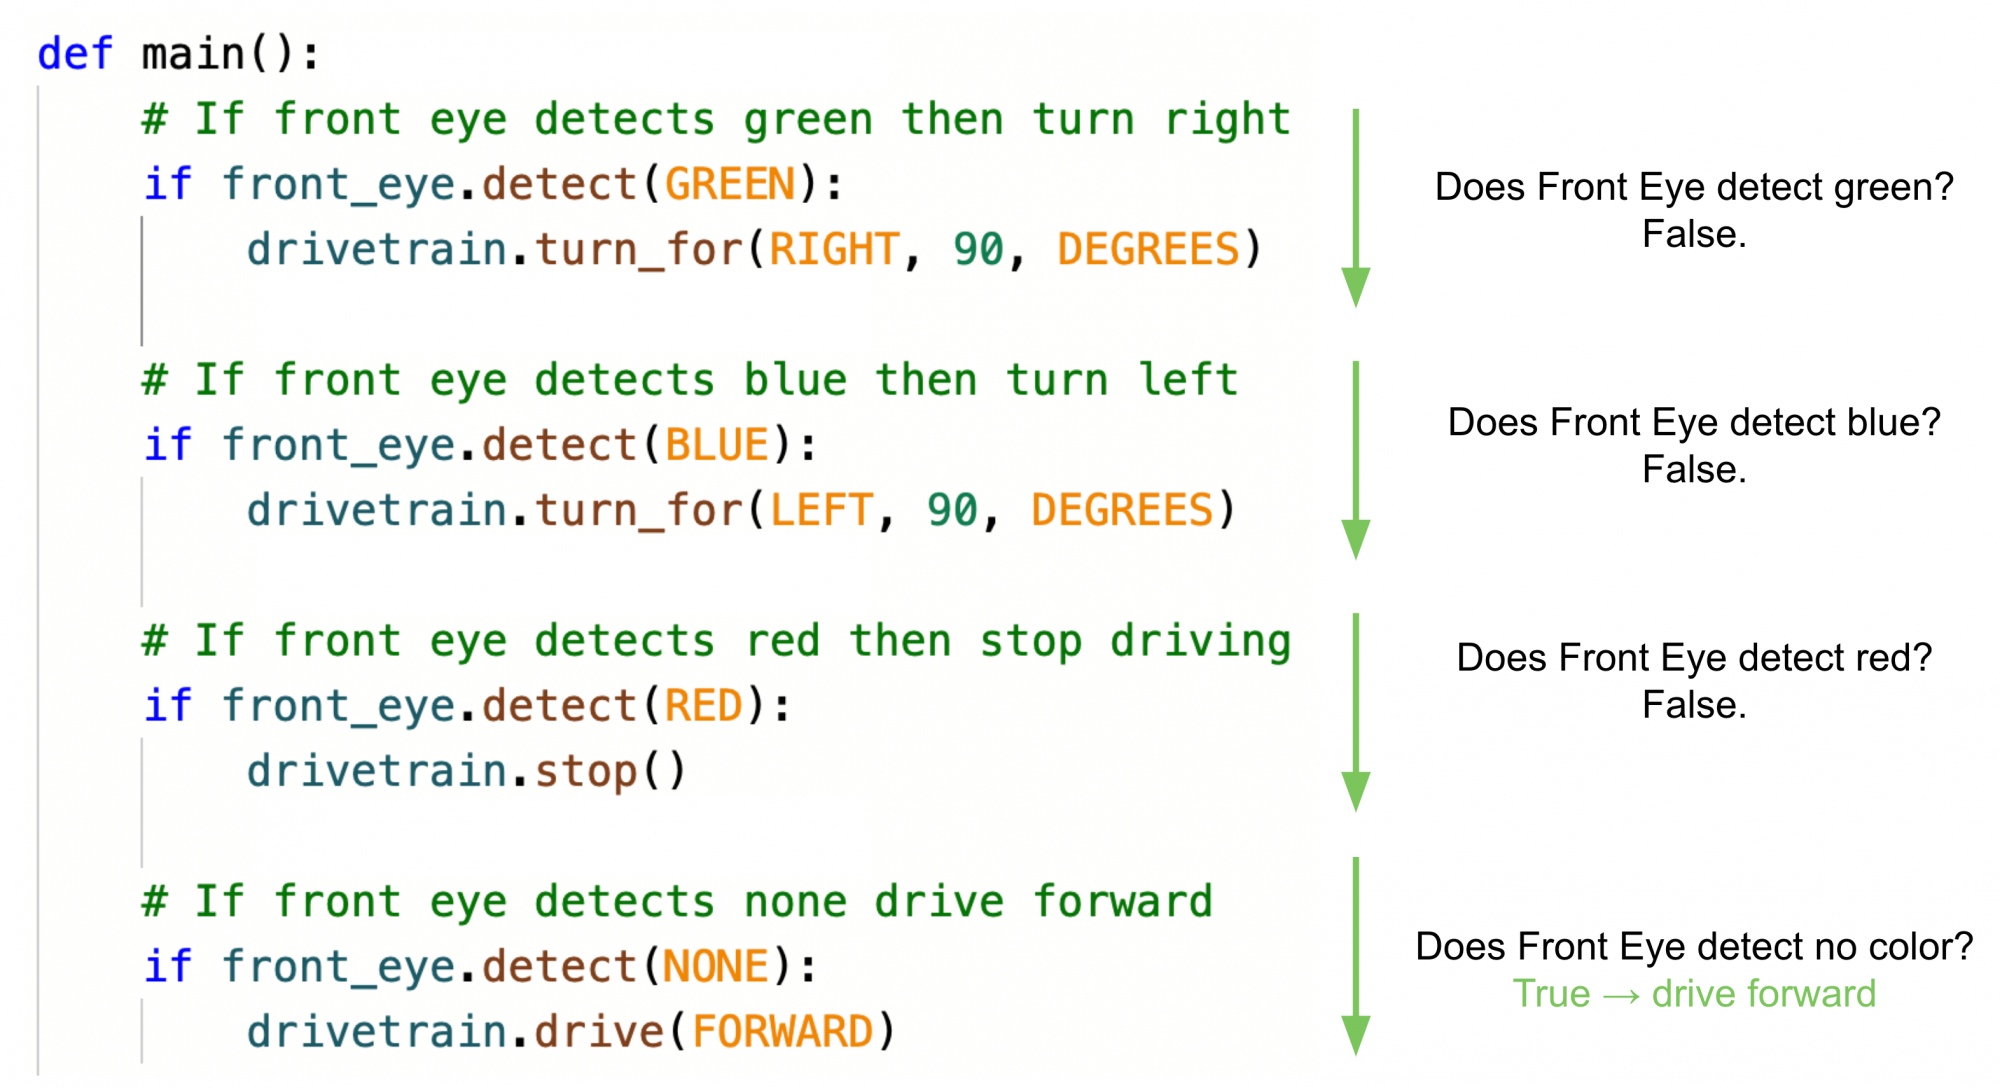
- फ्रंट आई सेंसर प्रोजेक्ट की शुरुआत में कोई रंग नहीं पहचानता है, इसलिए अंतिम यदि कथन सत्य लौटाता है। वीआर रोबोट आगे बढ़ता रहेगा क्योंकि परियोजना की शुरुआत में अंतिम यदि कथन को सत्य बताया गया था और अन्य सभी ब्लॉकों को असत्य बताया गया था।
- ध्यान दें कि इस प्रोजेक्ट में कोई भी लूप नहीं है जो किसी शर्त की बार-बार जांच करने के लिए प्रोजेक्ट प्रवाह को रोक सके। ifस्टेटमेंट एक बार कंडीशन की जांच करता है, फिर आगे बढ़ जाता है।
- अगले पाठ पर जाने से पहले प्रोजेक्ट को सेव कर लें, ताकि आप ifस्टेटमेंट के साथ बार-बार जाँच करने की शर्तें जोड़ना सीख सकें।