
Pelajaran 3: Ringkasan Pasca-Proyek
Mengapa Robot VR terus melaju ketika mencapai cakram hijau?
Saat proyek ini dijalankan, Robot VR terus bergerak maju bahkan ketika bertabrakan dengan cakram hijau pertama, seperti yang ditunjukkan dalam video di bawah ini.
Berkas video
Proyek ini hanya menginstruksikan Robot VR untuk memeriksa kondisi setiap pernyataan if else sekali saja di awal proyek.
Pernyataan jika berbeda dengan perulangan while
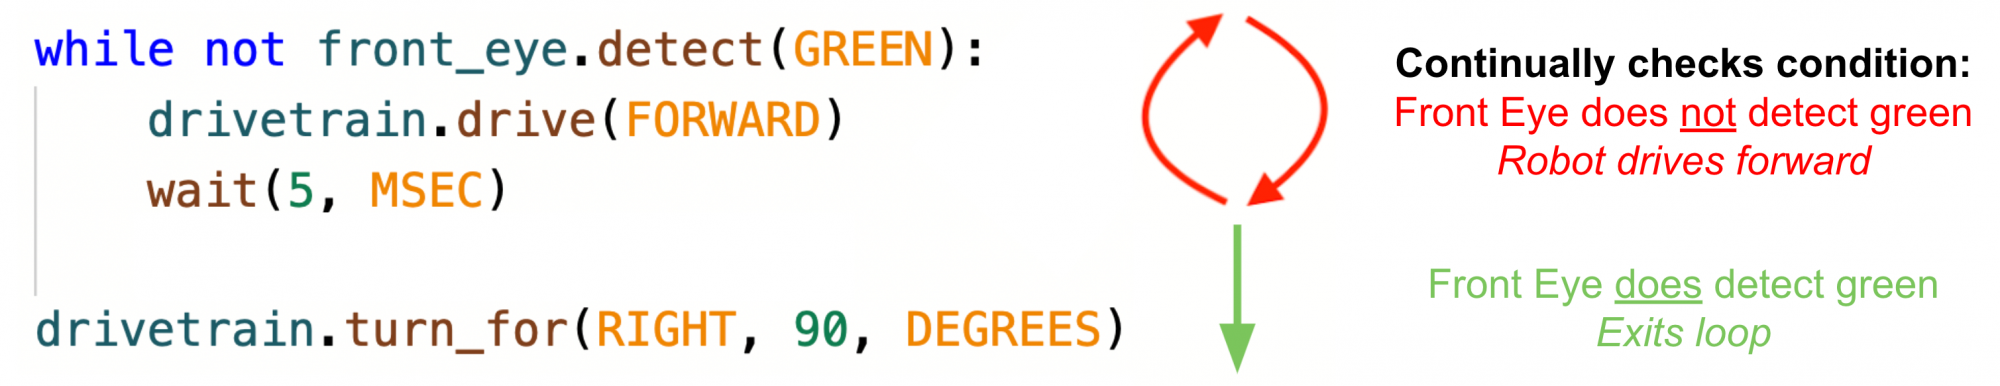
- Sementaraloop tidak memerlukan keputusan yang harus dibuat oleh Robot VR. Ketika kondisinya Benar, denganmengeksekusi perintah berikutnya diloop. KetikaSalahloop not terus menunggu hingga kondisinya Benar,menghentikan jalannya proyek selanjutnya.
- Jikapernyataan mengharuskan Robot VR untuk membuat keputusan. Jika kondisinya benar, maka perintah di dalam pernyataan if akan dieksekusi. Jika kondisinya salah, maka perintah di dalam pernyataan if tidak akan dieksekusi.
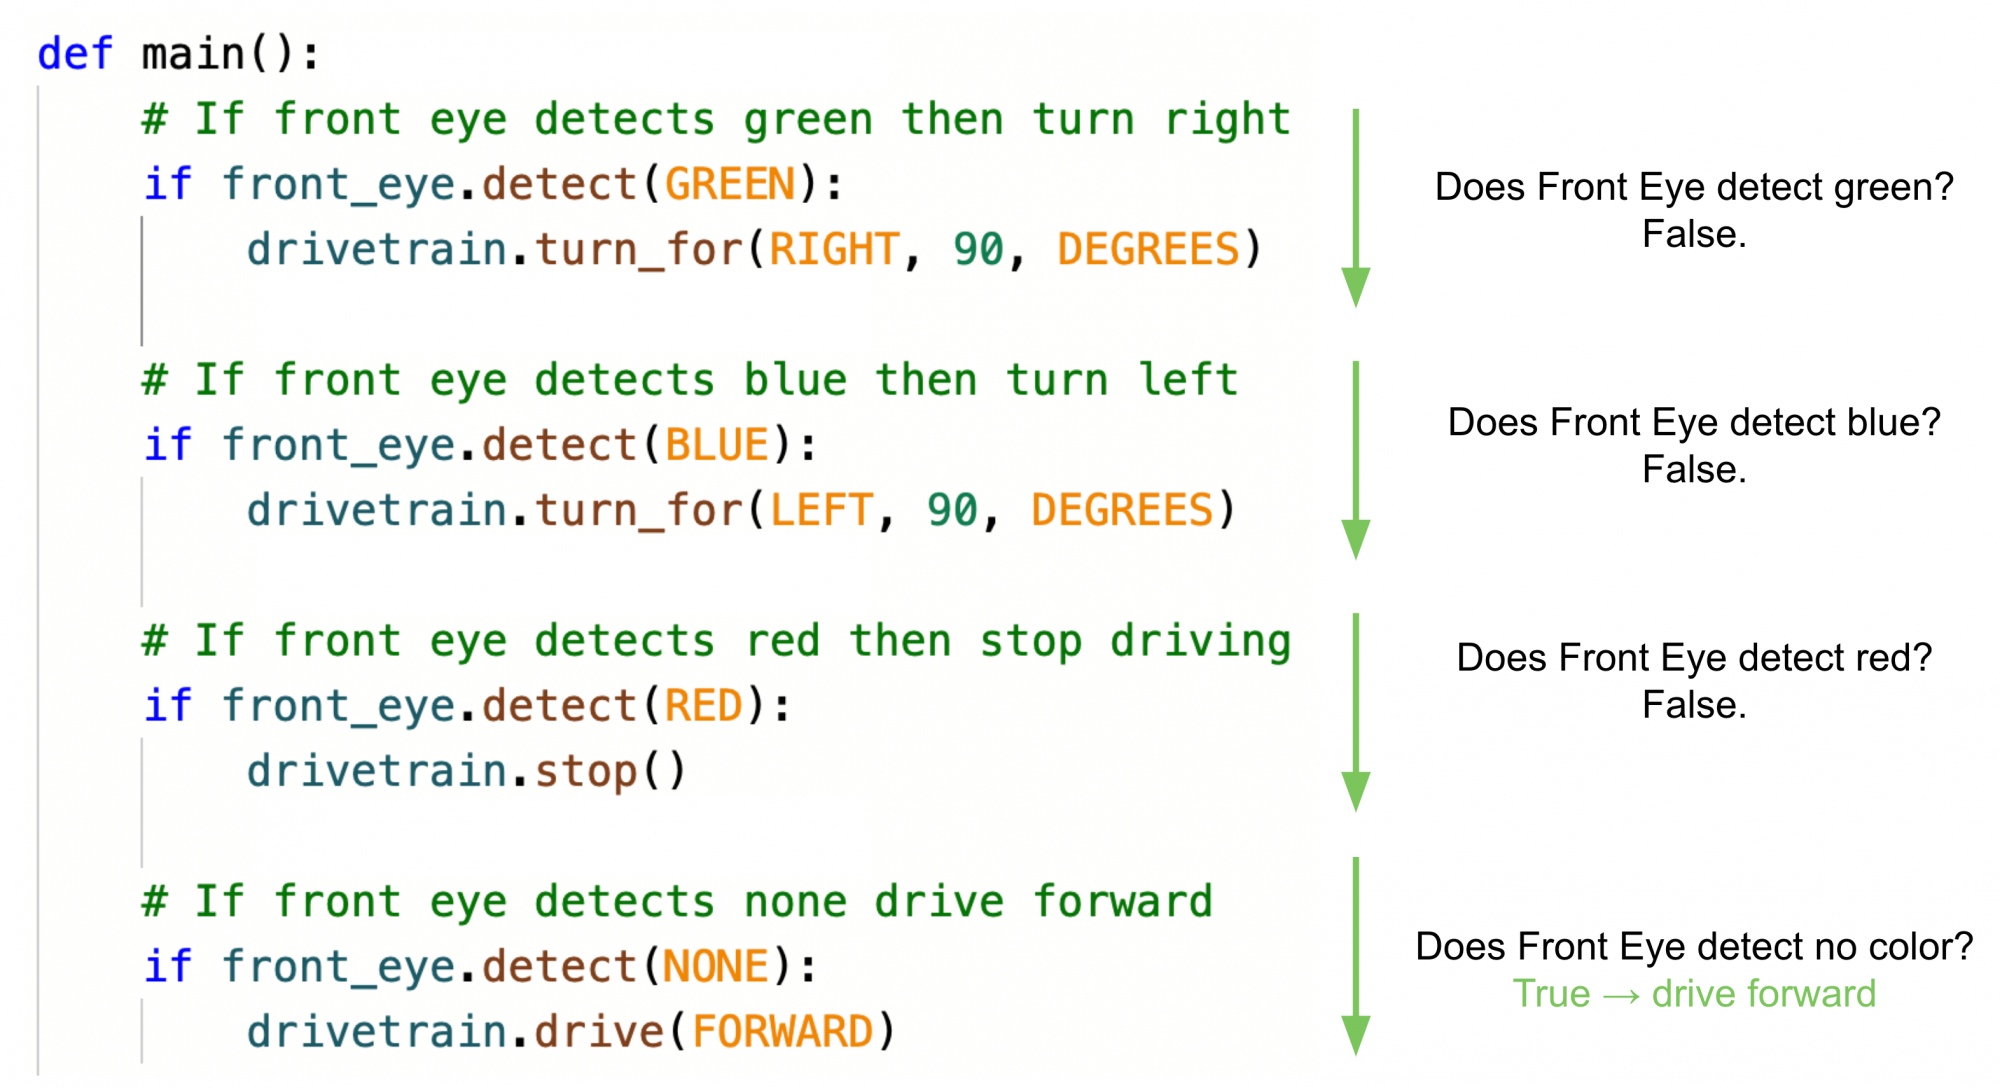
- Sensor Front Eye tidak mendeteksi warna apa pun di awal proyek, sehingga pernyataan if terakhir mengembalikan True. Robot VR akan terus bergerak maju karena pernyataan jika terakhir dilaporkan sebagai Benar dan semua blok lainnya dilaporkan sebagai Salah di awal proyek.
- Perhatikan bahwa tidak ada perulangan dalam proyek ini yang dapat menghentikan alur proyek untuk berulang kali memeriksa suatu kondisi. Pernyataanifmemeriksa kondisi sekali, lalu melanjutkan.
- Simpan proyek sebelum melanjutkan ke Pelajaran berikutnya, untuk mempelajari cara menambahkan kondisi pengecekan berulang dengan pernyataan if.
Pertanyaan
Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.
Google Doc / .docx / .pdf