
पाठ 3: नंबर '31' तक ड्राइव करें
इस पाठ में, वीआर रोबोट नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '31' तक जाएगा और फिर नंबर '1' पर वापस आएगा!
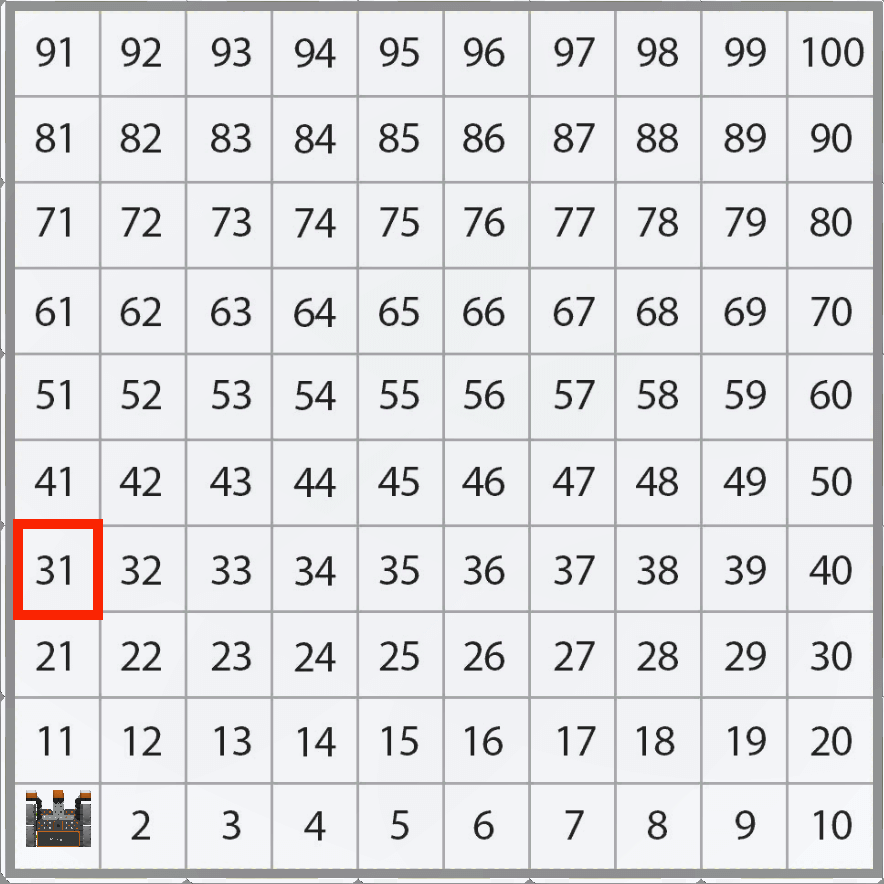
ध्यान दें कि वीआर रोबोट वाई अक्ष के साथ यात्रा करेगा और नंबर ग्रिड मैप प्लेग्राउंड पर '31' नंबर पर जाएगा।
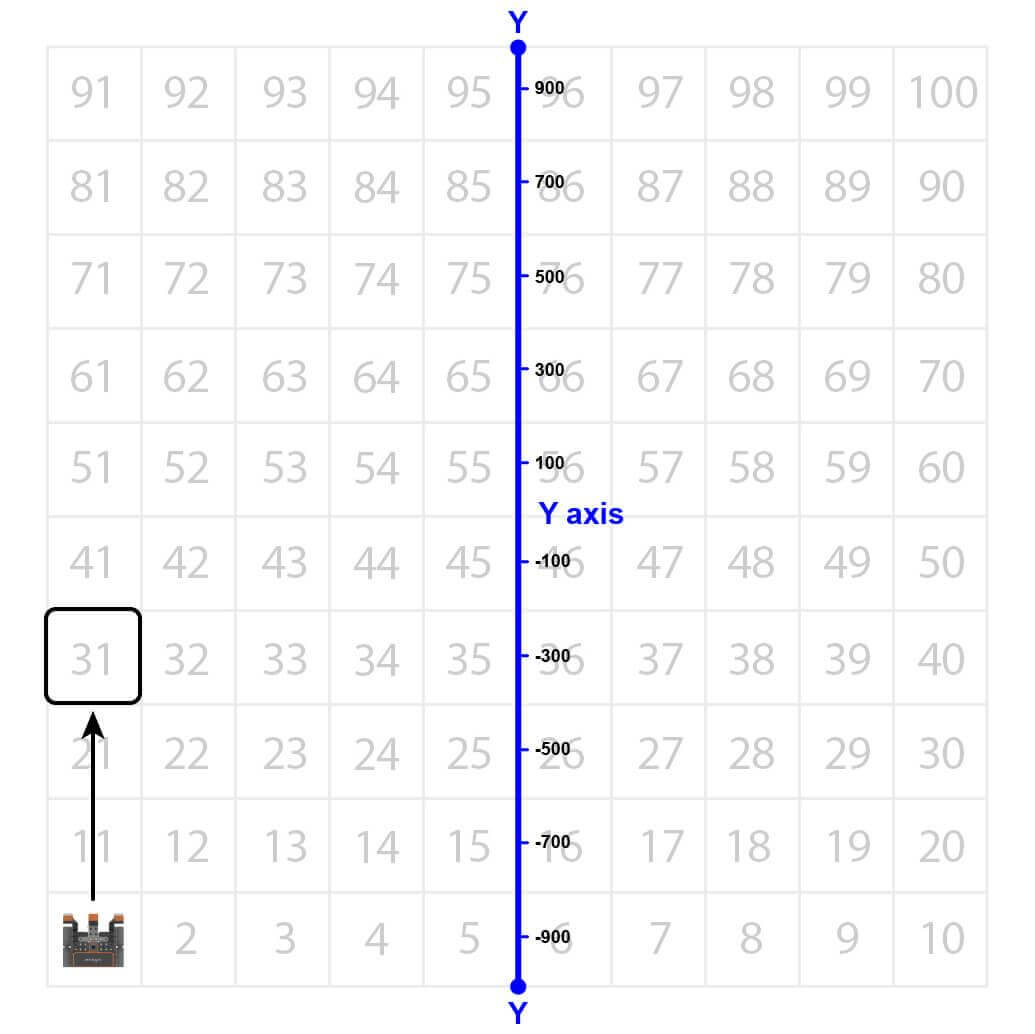
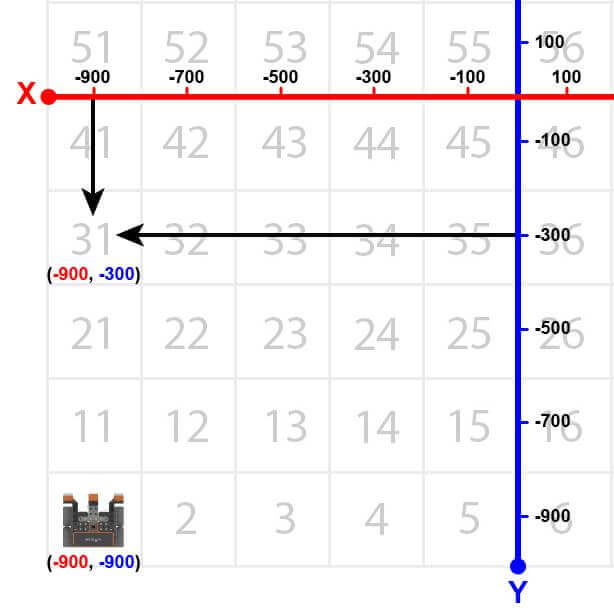
वीआर रोबोट नंबर ग्रिड मैप प्लेग्राउंड पर '31' नंबर के स्थान पर जाएगा। हालांकि, वीआर रोबोट द्वारा उस संख्या तक पहुंचने से पहले, उसे यह बताना होगा कि वह संख्या कहां स्थित है। संख्या '31' के निर्देशांक (-900, -300) हैं।
- ड्रैग करें या टाइप करें while लूप.
# प्रोजेक्ट कोड को "main" में जोड़ें
def main():
    while condition:
wait(5, MSEC)- while लूप के लिए शर्त को अक्ष में -300 मिलीमीटर (mm) से कम स्थितिकमांड पर सेट करें आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
# प्रोजेक्ट कोड को "main" में जोड़ें
def main():
    while location.position(Y, MM) < -300:
wait(5, MSEC)- नॉन-वेटिंग ड्राइव कमांड को व्हाइल लूप के अंदर ड्रैग या टाइप करें। आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
# प्रोजेक्ट कोड को "main" में जोड़ें
def main():
    while location.position(Y, MM) < -300:
        drivetrain.drive(FORWARD)
wait(5, MSEC)-
ध्यान दें कि ग्रेटर दैन ऑपरेटर के बजाय लेस दैन ऑपरेटर का उपयोग किया गया है क्योंकि वीआर रोबोट प्लेग्राउंड के निचले हिस्से से ऊपर की ओर चल रहा है। वीआर रोबोट -900 मिलीमीटर (मिमी) के वाई-मान से शुरू होता है। जैसे-जैसे वीआर रोबोट आगे बढ़ता है, वाई-मान बढ़ता जाता है।
- स्टॉप कमांड को व्हाइल लूप के बाहर खींचें या टाइप करें। आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
# प्रोजेक्ट कोड को "main" में जोड़ें
def main():
    while location.position(Y, MM) < -300:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)
drivetrain.stop()- यदि प्लेग्राउंड विंडो पहले से खुली नहीं है, तो उसे खोलें। सुनिश्चित करें किनंबर ग्रिड मैप प्लेग्राउंडखुल जाए, और प्रोजेक्ट को चलाएं।
-
वीआर रोबोट को नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '31' तक ड्राइव करते हुए देखें।

- इस प्रोजेक्ट में, वीआर रोबोट नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '31' तक ड्राइव करता है। चूंकि वीआर रोबोट के '31' संख्या की ओर बढ़ने पर वाई-मान बढ़ रहे हैं, इसलिए परियोजना में 'लेस दैन' ऑपरेटर का उपयोग किया गया है।
- वीआर रोबोट तब तक आगे बढ़ेगा जब तक कि Y-मान उस निर्देशांक से कम या न हो जिस पर इंगित संख्या स्थित है, और तब रुक जाएगा जब उसका Y-मान निर्देशांक के Y-मान से अधिक हो जाएगा। चूंकि संख्या '31' का Y-मान -300 है, इसलिए VR रोबोट तब चलना बंद कर देगा जब Y-मान -300 से अधिक हो जाएगा।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।