
अपने प्रोजेक्ट को ब्लॉक-आधारित तरीके से डिज़ाइन करें, विकसित करें और उसमें सुधार करें।
अपने प्रोजेक्ट को डिजाइन करते समय अपनी इंजीनियरिंग नोटबुक में निम्नलिखित प्रश्नों के उत्तर लिखें।
-
आप चाहते हैं कि यह रोबोट इस प्रोजेक्ट में क्या काम करे? विस्तार से समझाएं।
-
आप प्रोजेक्ट का परीक्षण करने के लिए किन चरणों का पालन करेंगे? विस्तार से समझाएं।
-
आपके रोबोट को इस तरह से कैसे प्रोग्राम किया जा सकता है कि वह कार्य को अधिकतम सटीकता के साथ पूरा कर सके? विस्तार से समझाएं।
 शिक्षक टूलबॉक्स
-
उत्तर
-
उत्तरों में संभवतः इतनी तेज़ और दूर तक गाड़ी चलाना शामिल होगा जिससे गेंद तक पहुंचा जा सके और सटीकता बनाए रखते हुए उसे इष्टतम बल के साथ आगे धकेला जा सके। छात्रों से यह समझाने के लिए कहें कि रोबोट का गेंद से टकराना और गेंद का पिन से टकराना उनकी योजनाओं में किस प्रकार सहायक रहा। इसे न्यूटन के दूसरे नियम से जोड़कर देखें तो छात्र संभवतः रोबोट को 100% वेग से चलाने के लिए सेट करना चाहेंगे। लेकिन इस बात पर जोर दें कि यद्यपि रोबोट के लिए उच्चतम वेग से गेंद और उसके बाद टक्कर के बाद पिनों का सबसे अधिक त्वरण होगा, लेकिन रोबोट के लिए उच्चतम वेग इस चुनौती में सटीकता को खतरे में डाल सकता है। उन्हें इन दोनों के बीच एक समझौता करना होगा और वे डेटा एकत्र करने और इस चुनौती के लिए सर्वोत्तम वेग तय करने के लिए नीचे दी गई नई तालिका या अपनी पिछली तालिकाओं का उपयोग कर सकते हैं।
-
उत्तर में स्यूडोकोड लिखना, रोबोट द्वारा तय की जाने वाली दूरी को मापना, उस माप को मिलीमीटर में परिवर्तित करना और प्रोजेक्ट को चलाना शामिल होना चाहिए। यह सुनिश्चित करें कि छात्रों को प्रोग्रामिंग के लिए सेंटीमीटर या मीटर को मिलीमीटर में परिवर्तित करना आता हो।
-
सेंटीमीटर को मिलीमीटर में बदलने के लिए पूर्ण संख्या के अंत में एक शून्य जोड़ना आवश्यक है। उदाहरण के लिए, 10 सेमी 100 मिमी के बराबर होता है।
-
मीटर को मिलीमीटर में बदलने के लिए पूर्ण संख्या के अंत में तीन शून्य जोड़ने पड़ते हैं। उदाहरण के लिए, 1 मीटर 1000 मिलीमीटर के बराबर होता है।
-
-
उत्तरों में रोबोट के आरंभिक स्थान से गेंद के आरंभिक स्थान की सटीक दूरी को मापना और उस माप का उपयोग करके रोबोट द्वारा तय की जाने वाली सटीक दूरी को प्रोग्राम करना शामिल हो सकता है। साथ ही, सटीकता बनाए रखते हुए ड्राइविंग के लिए इष्टतम वेग का पता लगाना भी महत्वपूर्ण है।
अपना प्रोजेक्ट बनाते समय नीचे दिए गए चरणों का पालन करें:
- चित्र और स्यूडोकोड (Google / .docx / .pdf ) का उपयोग करके उस पथ की योजना बनाएं जिसका अनुसरण करने के लिए आप अपने रोबोट को प्रोग्राम करना चाहते हैं।
- अपने प्रोजेक्ट को विकसित करने के लिए आपके द्वारा बनाए गए स्यूडोकोड का उपयोग करें।
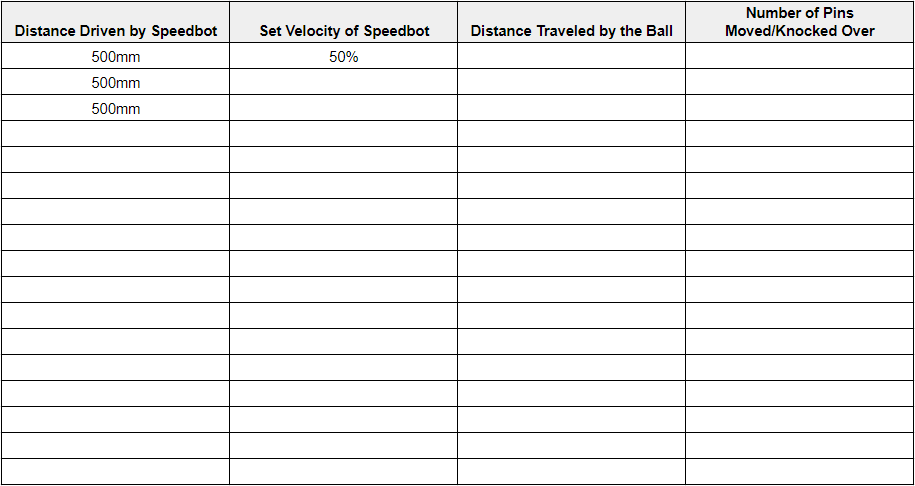
- अपने प्रोजेक्ट का बारबार परीक्षण और परीक्षण से आपने जो सीखा है उसका उपयोग करके उसमें सुधार करें। प्रत्येक परीक्षण के बाद, रिकॉर्ड करें कि रोबोट कितनी दूर चला, वेग कितना निर्धारित किया गया था, गेंद ने लगभग कितनी दूरी तय की और कितने पिन हिले। डेटा संग्रह और विश्लेषण के लिए अद्यतन तालिका यहाँ दी गई है।
- अपने द्वारा बनाए गए स्यूडोकोड का उपयोग करके VEXcode V5 में अपना प्रोजेक्ट विकसित करें।
- अपने प्रोजेक्ट का बार-बार परीक्षण करें और परीक्षण से प्राप्त जानकारी का उपयोग करके उसमें सुधार करते रहें। प्रत्येक परीक्षण के बाद, रिकॉर्ड करें कि रोबोट कितनी दूर चला, वेग कितना निर्धारित किया गया था, गेंद ने लगभग कितनी दूरी तय की और कितने पिन हिले। डेटा संग्रह और विश्लेषण के लिए अद्यतन तालिका यहाँ दी गई है।
 शिक्षक सुझाव
- स्ट्राइक चैलेंज के लिए तालिका को यहां से डाउनलोड और प्रिंट किया जा सकता है (Google / .pdf), या छात्र अपनी इंजीनियरिंग नोटबुक में तालिका को फिर से बना सकते हैं।
-
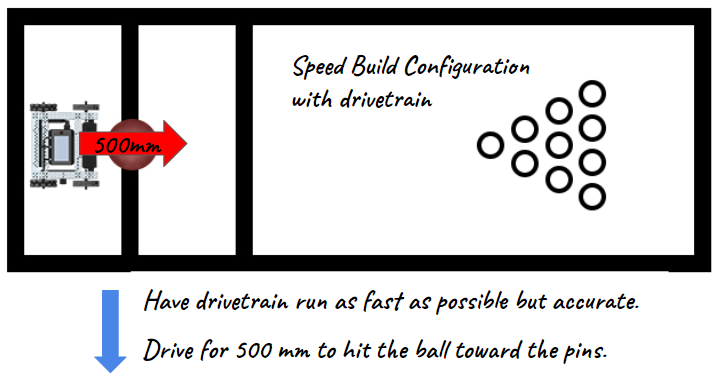
छात्रों से कहें कि वे एक रूलर का उपयोग करके अपने प्रस्तावित मार्ग को मापें। फिर, दूसरे चरण पर जाने से पहले छात्रों को अपने स्यूडोकोड का मूल्यांकन करने के लिए कहें।
-
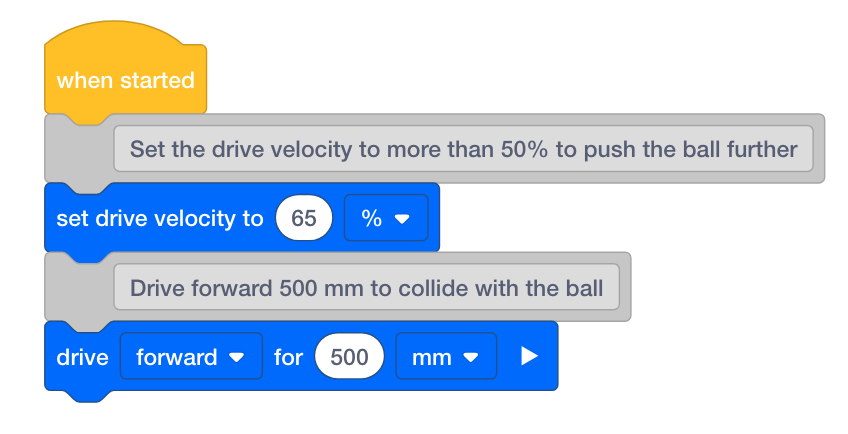
छात्रों को निर्देश दें कि वे अपने प्रोजेक्ट में टिप्पणियों के रूप में स्यूडोकोड का उपयोग करें ताकि संगठन, प्रवाह और समस्या निवारण में मदद मिल सके। छात्रों से कहें कि वे अपने प्रोजेक्ट में निर्देश जोड़ने से पहले अपने स्यूडोकोड का मूल्यांकन करें। आप यहां से स्यूडोकोड रूब्रिक डाउनलोड कर सकते हैं (Google / .docx / .pdf)।
- जैसे-जैसे परीक्षण चरण जारी रहता है, छात्रों की डेटा तालिकाओं की समीक्षा करें और समूहों से यह समझाने के लिए कहें कि उन्होंने चुनौती के लिए सर्वोत्तम वेग का चयन कैसे किया। उन्हें मुख्य रूप से रोबोट की गति और स्थानांतरित पिनों की संख्या पर ध्यान केंद्रित करना चाहिए, लेकिन गेंद द्वारा तय की गई अनुमानित दूरी पर भी विचार किया जा सकता है। फिर से, ऐसे परीक्षणों को प्रोत्साहित करें जो एक समय में केवल एक ही चर को नियंत्रित करते हैं: रोबोट का वेग।
यदि आपको शुरुआत करने में परेशानी हो रही है और आप ब्लॉक्स के साथ काम कर रहे हैं, तो VEXcode V5 में दिए गए निम्नलिखित ट्यूटोरियल में से किसी एक की समीक्षा करें:
-
ड्राइवट्रेन की गतिविधियाँ
-
शुरू करना
-
प्रोजेक्ट डाउनलोड करें और चलाएं
-
ब्लॉकों को हिलाना और हटाना
-
परियोजनाओं का नामकरण और उन्हें सहेजना
-
उदाहरणों और टेम्पलेट्स का उपयोग करना