
Pelajaran 1: Sensor Jarak
Dalam pelajaran ini, Anda akan mempelajari apa itu Sensor Jarak, dan mengapa Anda perlu menggunakan Sensor Jarak dengan Robot VR. Anda akan mempelajari cara kerja Sensor Jarak, dan cara menggunakan Sensor Jarak dalam proyek VR VEXcode.
Hasil belajar
- Pastikan Sensor Jarak melaporkan jarak antara sensor tersebut dan objek terdekat.
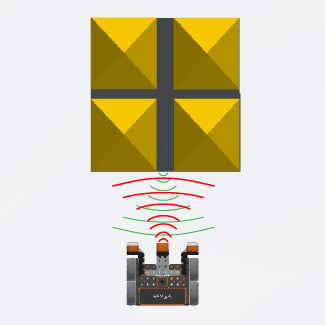
- Identifikasi bahwa Sensor Jarak menentukan jarak dengan menggunakan waktu yang dibutuhkan gelombang ultrasonik untuk memantul dari suatu objek dan kembali ke sensor.
- Identifikasi bahwa blok <Distance found object> adalah blok pelapor Boolean yang melaporkan apakah Sensor Jarak telah menemukan suatu objek.
- Identifikasi bahwa kolom (Jarak dari) melaporkan jarak objek terdekat dalam milimeter atau inci.
- Jelaskan mengapa Sensor Jarak akan digunakan dalam proyek VEXcode VR.
Sensor Jarak
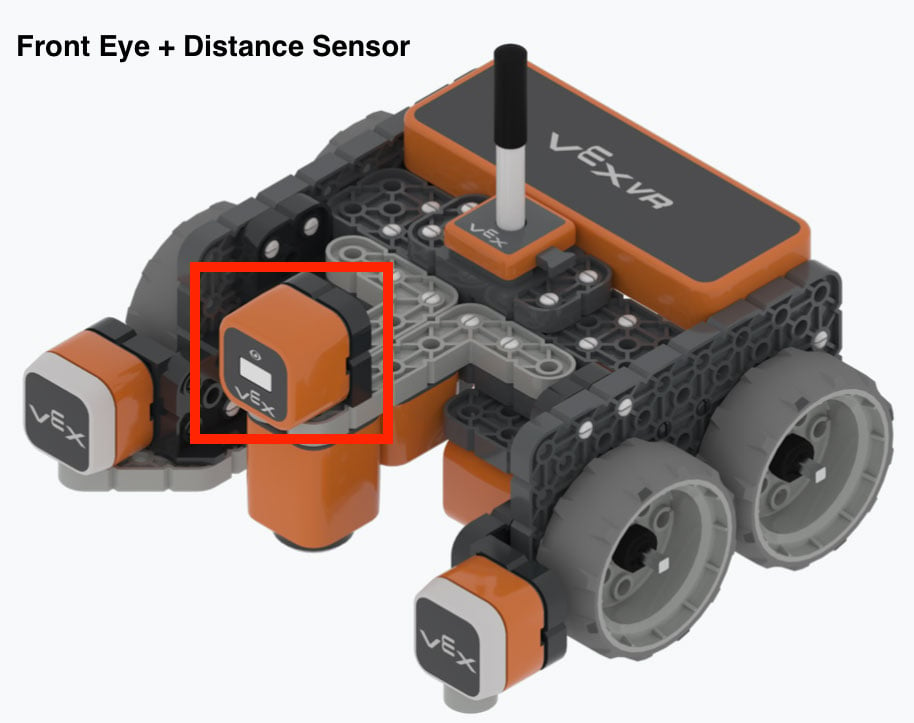
Sensor Jarak melaporkan jarak antara bagian depan Sensor Jarak pada Robot VR dan objek terdekat. Sensor Jarak terletak di Mata Depan pada Robot VR.
Sensor Jarak menghitung jarak dengan menggunakan waktu yang dibutuhkan gelombang ultrasonik untuk memantul dari suatu objek dan kembali ke sensor.
Baca artikel Distance Sensor - Robot Features - VEX VRuntuk informasi detail tentang cara kerja Distance Sensor, dan cara menggunakan Distance Sensor dalam proyek VEXcode VR.
blok <Distance found object>
Sensor Jarak mendeteksi apakah ada objek di depannya ketika blok <Distance found object> digunakan dalam sebuah proyek. Blok <Distance found object> adalah blok pelapor Boolean yang melaporkan nilai TRUE atau FALSE. Blok ini digunakan di dalam blok dengan ruang heksagonal (bersisi enam).

- <Distance found object> melaporkan TRUE ketika Sensor Jarak mendeteksi objek atau permukaan dalam bidang pandangnya, dan dalam jarak 3000 mm dari sensor.
- <Distance found object> melaporkan FALSE ketika Sensor Jarak tidak mendeteksi objek atau permukaan dalam jarak 3000 mm.
(Jarak dari) blok
Blok (Jarak dari) adalah blok pelapor numerik yang melaporkan jarak objek terdekat dari bagian depan Robot VR. Blok pelapor numerik (Jarak dari) adalah blok oval yang digunakan di dalam blok dengan ruang input oval. Artikel Basis Pengetahuan berikut membahas lima bentuk berbeda dari blok VEXcode VR dan apa yang masing-masing bentuk blok tersebut beri tahu Anda tentang perannya dalam proyek VEXcode VR.

Pilih apakah (Jarak dari) dilaporkan dalam milimeter (mm) atau inci (in).

Blok (Jarak dari) dapat digunakan bersama blok lain dalam sebuah proyek untuk menginstruksikan Robot VR untuk bergerak menjauh (atau mendekati) suatu objek dengan jarak tertentu, atau untuk menyelesaikan suatu tindakan ketika jarak tertentu dilaporkan.
Pada contoh berikut, Anda dapat melihat bagaimana blok (Jarak dari) digunakan di dalam blok pelapor Boolean dalam proyek VEXcode VR. Dalam proyek ini, Robot VR akan bergerak maju hingga jarak yang dilaporkan kurang dari 50 milimeter (mm) dari suatu objek. Kemudian, Robot VR akan berhenti.

Catatan: Proyek ini menggunakan blok <Less than>. Anda akan mempelajari lebih lanjut tentang blok pelapor Boolean <Greater than> dan <Less than> di Unit ini.
Menerapkan
Sensor Jarak dapat mendeteksi apakah ada objek di depan Robot VR. Ini dapat digunakan untuk menghindari atau menemukan dinding atau objek. Sensor Jarak dapat mengukur jarak antara bagian depan Sensor Jarak dan bagian depan dinding atau objek.
Dengan menggunakan Sensor Jarak, Robot VR dapat mendekati suatu objek tanpa menyentuhnya. Ini dapat membantu dalam menavigasi labirin tanpa terus-menerus menabrak dinding, untuk menghindari suatu objek, atau untuk menuju ke suatu objek atau dinding di VEXcode VR Playgrounds.
Video di bawah ini adalah contoh Robot VR yang menavigasi Taman Bermain Labirin Dinding menggunakan Sensor Jarak. Perhatikan bahwa Robot VR tidak menyentuh dinding apa pun. Robot tersebut bergerak maju hingga mendeteksi dinding, kemudian berbelok ke kiri atau kanan saat menavigasi dari awal labirin ke angka 2.
Menggunakan Blok Sakelar
Tabel di bawah ini membandingkan VEXcode dan Switch
| Blok Kode VEX | Blok Sakelar |
|---|---|
 |
 |
 |
 |
Ingat bahwa Anda dapat mengubah parameter satuan blok Saklar (Jarak dari) dengan mengetik "INCI". Saat Anda mengetikkan parameter, sebuah saran akan muncul, dan Anda dapat menekan enter, tombol tab, atau mengklik unit yang disarankan untuk memilihnya.

Pertanyaan
Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.
Google Doc / .docx / .pdf