
Pelajaran 2: Mengemudi Menuju Huruf 'A'
Berkendara hingga Huruf 'A'
Setelah Anda membuat dan menguji proyek yang membuat Robot VR berhenti begitu Sensor Jarak mendeteksi dinding, Anda akan membangun proyek yang mengarahkan Robot VR ke huruf 'A' pada Wall Maze Playground.
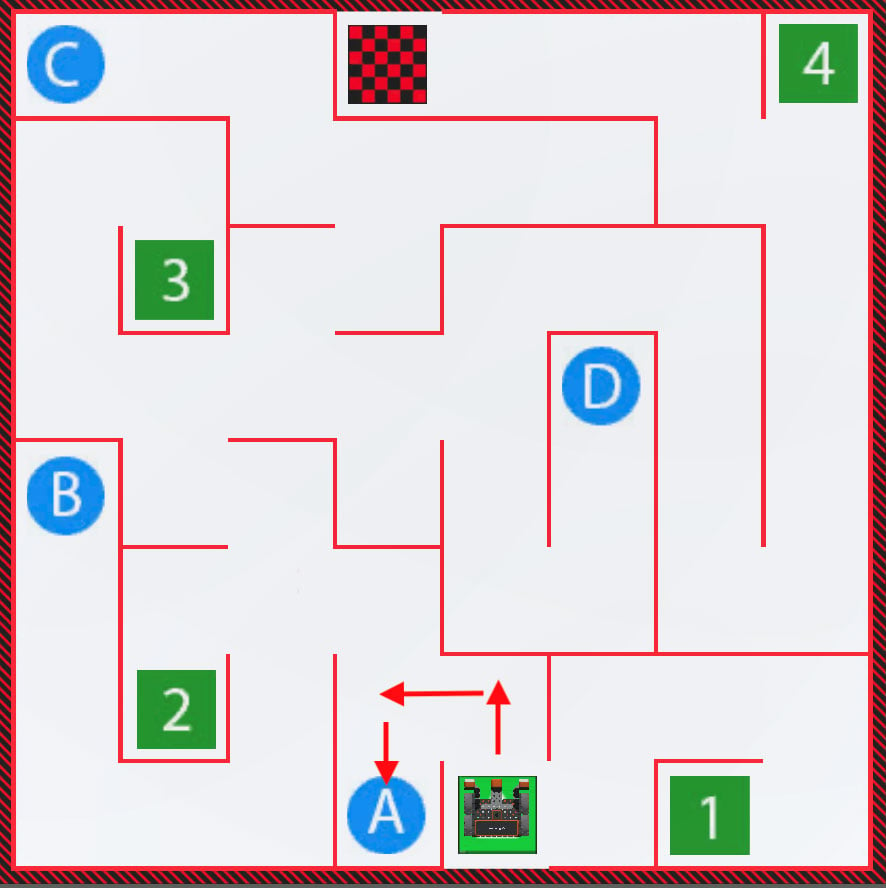
- Untuk menuju ke huruf 'A', Robot VR perlu mendeteksi dua dinding, dan berbelok ke kiri ketika dinding-dinding tersebut terdeteksi. Kemudian, Robot VR akan berhenti ketika mendeteksi dinding ketiga, yang terletak di belakang huruf 'A.'
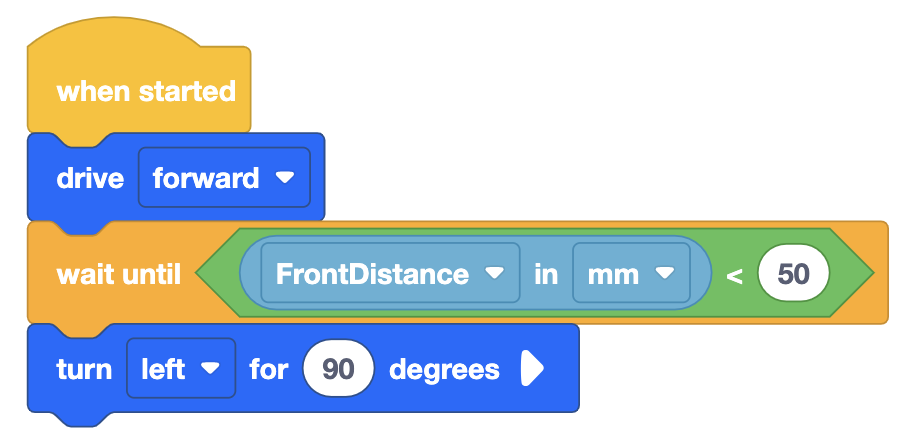
- Mulailah dengan memodifikasi proyek sebelumnya atau buat proyek baru yang sesuai dengan proyek dasar ini. Perhatikan bahwa blok [Turn for] diperlukan karena begitu Sensor Jarak berada dalam jarak 50 milimeter (mm) dari dinding, Robot VR akan berbelok ke kiri untuk melanjutkan menuju huruf 'A.' Ingatlah bahwa Anda dapat menggunakan blok VEXcode, blok Switch, atau kombinasi dari kedua jenis blok tersebut.
-
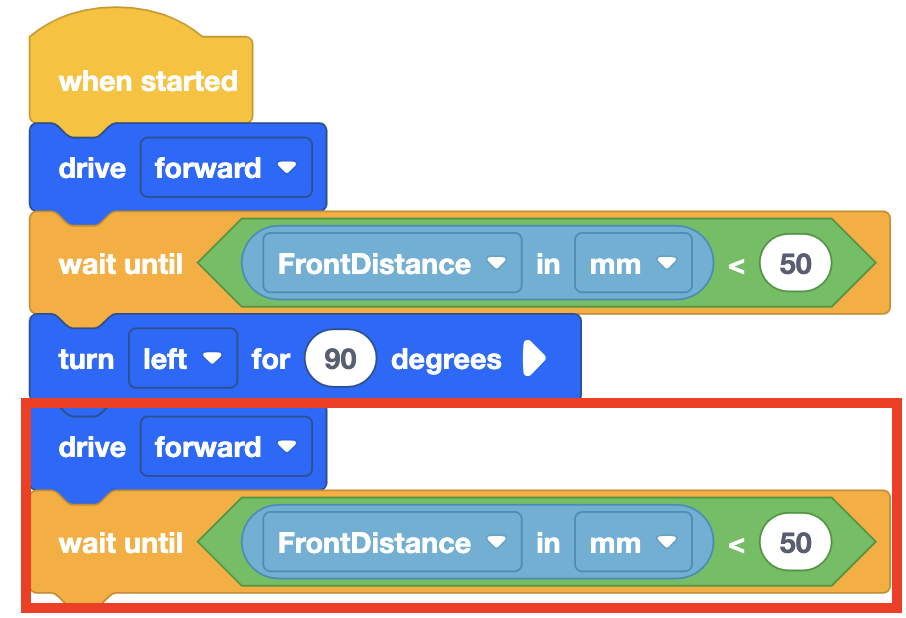
Tambahkan blok [Drive] dan [Wait until] lainnya dengan blok <Less than> diatur ke 50 milimeter (mm), dan (Jarak dari) di dalam blok <Less than>.
Untuk Informasi Anda
Gunakan alat Duplikat untuk bagian kode yang berulang dalam sebuah proyek. Ini memungkinkan Anda menghemat waktu. Untuk informasi lebih lanjut tentang cara menduplikasi blok, lihat artikelMenu Konteks - Blok VR.
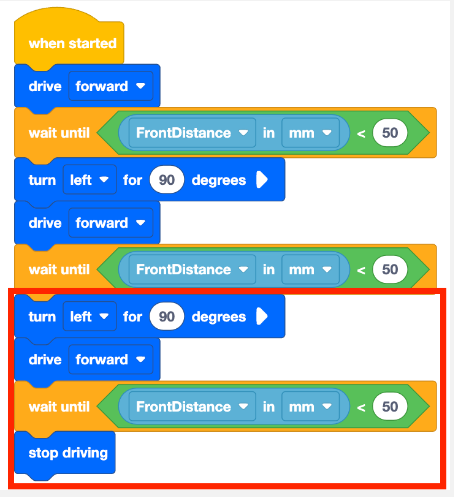
- Terakhir, tambahkan blok-blok berikut untuk menginstruksikan Robot VR agar mendeteksi dinding terakhir di belakang huruf 'A' lalu berhenti bergerak.
- Luncurkan Wall Maze Playground jika belum terbuka dan jalankan proyek tersebut.
- Saksikan Robot VR melaju dari awal Labirin Dinding ke huruf 'A,' lalu berhenti.
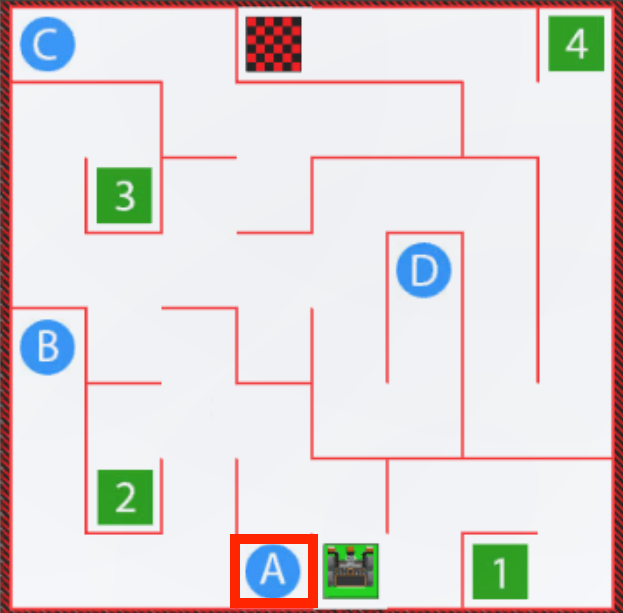
- Perhatikan bahwa Robot VR tidak menabrak dinding apa pun saat bergerak menuju huruf 'A.' Ketika nilai Sensor Jarak melaporkan bahwa Robot VR berada kurang dari 50 milimeter (mm) dari dinding, Robot VR diperintahkan untuk berbelok atau berhenti di dalam proyek.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.