
पाठ 1: दूरी सेंसर
इस पाठ में, आप जानेंगे कि डिस्टेंस सेंसर क्या है, और आप वीआर रोबोट के साथ डिस्टेंस सेंसर का उपयोग क्यों करेंगे। आप सीखेंगे कि डिस्टेंस सेंसर कैसे काम करता है, और VEXcode VR प्रोजेक्ट में डिस्टेंस सेंसर का उपयोग कैसे करें।
सीखने के परिणाम
- यह पहचानें कि डिस्टेंस सेंसर अपने और निकटतम वस्तु के बीच की दूरी बताता है।
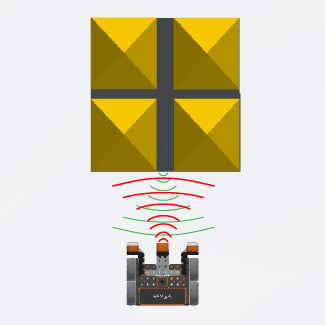
- यह पहचानें कि दूरी सेंसर किसी वस्तु से टकराकर वापस सेंसर तक लौटने में लगने वाले अल्ट्रासोनिक तरंगों के समय का उपयोग करके दूरी निर्धारित करता है।
- यह पहचानें कि <Distance found object> ब्लॉक एक बूलियन रिपोर्टर ब्लॉक है जो यह रिपोर्ट करता है कि क्या डिस्टेंस सेंसर ने किसी वस्तु का पता लगाया है।
- यह पहचानें कि (दूरी से) ब्लॉक निकटतम वस्तु की दूरी को मिलीमीटर या इंच में दर्शाता है।
- बताइए कि VEXcode VR प्रोजेक्ट में डिस्टेंस सेंसर का उपयोग क्यों किया जाएगा।
दूरी सेंसर
डिस्टेंस सेंसर, वीआर रोबोट पर लगे डिस्टेंस सेंसर के सामने वाले हिस्से और निकटतम वस्तु के बीच की दूरी की जानकारी देता है। वीआर रोबोट की सामने वाली आंख में डिस्टेंस सेंसर लगा होता है।
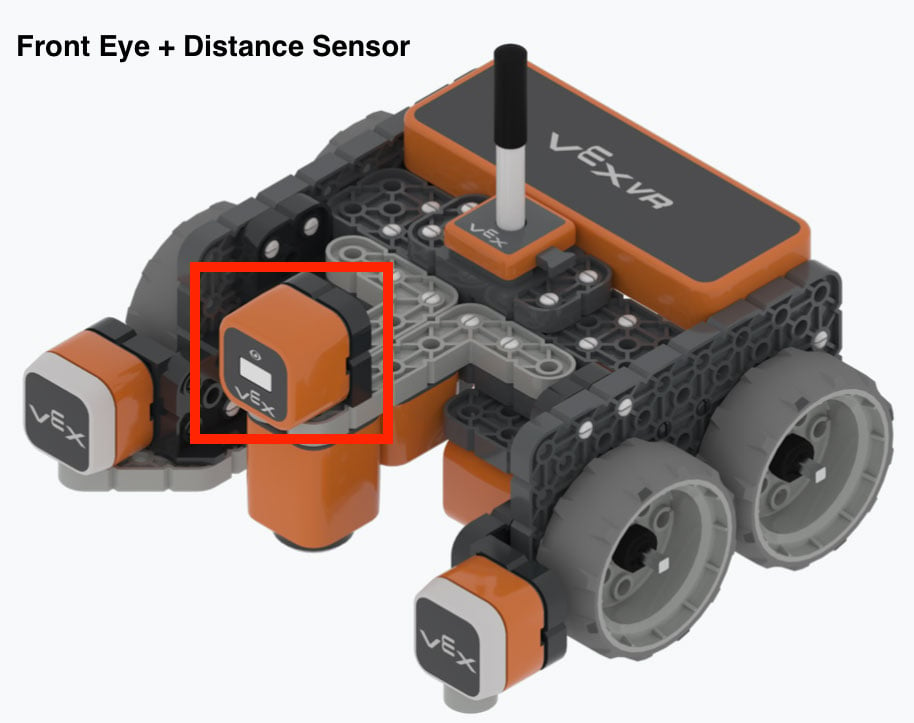
डिस्टेंस सेंसर किसी वस्तु से टकराकर वापस सेंसर तक पहुंचने में लगने वाले अल्ट्रासोनिक तरंगों के समय का उपयोग करके दूरी की गणना करता है।
डिस्टेंस सेंसर कैसे काम करता है और VEXcode VR प्रोजेक्ट में डिस्टेंस सेंसर का उपयोग कैसे करें, इस बारे में विस्तृत जानकारी के लिए लेख डिस्टेंस सेंसर - रोबोट फीचर्स - VEX VRपढ़ें।
<Distance found object> ब्लॉक
डिस्टेंस सेंसर यह पता लगाता है कि जब किसी प्रोजेक्ट में <Distance found object> ब्लॉक का उपयोग किया जाता है तो उसके सामने कोई वस्तु है या नहीं। <Distance found object> ब्लॉक एक बूलियन रिपोर्टर ब्लॉक है जो TRUE या FALSE मान रिपोर्ट करता है। इस ब्लॉक का उपयोग षट्भुजाकार (छह भुजाओं वाले) स्थानों वाले ब्लॉकों के अंदर किया जाता है।

- जब डिस्टेंस सेंसर अपने दृश्य क्षेत्र के भीतर और सेंसर से 3000 मिमी की दूरी के भीतर किसी वस्तु या सतह का पता लगाता है, तो <Distance found object> TRUE रिपोर्ट करता है।
- जब डिस्टेंस सेंसर 3000 मिमी के भीतर किसी वस्तु या सतह का पता नहीं लगाता है, तो <Distance found object> FALSE रिपोर्ट करता है।
(ब्लॉक से दूरी)
(दूरी से) ब्लॉक एक संख्यात्मक रिपोर्टर ब्लॉक है जो वीआर रोबोट के सामने से निकटतम वस्तु की दूरी की रिपोर्ट करता है। (दूरी से) संख्यात्मक रिपोर्टर ब्लॉक एक अंडाकार ब्लॉक है जिसका उपयोग अंडाकार इनपुट स्पेस वाले ब्लॉकों के अंदर किया जाता है। निम्नलिखित नॉलेज बेस लेख में VEXcode VR ब्लॉक के पांच अलग-अलग आकारों पर चर्चा की गई है और बताया गया है कि ब्लॉक का प्रत्येक आकार VEXcode VR परियोजनाओं में उसकी भूमिका के बारे में क्या बताता है।

यह चुनें कि (दूरी) मिलीमीटर (mm) में बताई जाए या इंच (in) में।

(दूरी से) ब्लॉक का उपयोग किसी प्रोजेक्ट में अन्य ब्लॉकों के साथ वीआर रोबोट को किसी वस्तु से एक निश्चित दूरी तक दूर (या उसकी ओर) जाने का निर्देश देने के लिए, या एक विशिष्ट दूरी की सूचना मिलने पर कोई क्रिया पूरी करने के लिए किया जा सकता है।
निम्नलिखित उदाहरण में, आप देख सकते हैं कि VEXcode VR प्रोजेक्ट में बूलियन रिपोर्टर ब्लॉक के अंदर (Distance from) ब्लॉक का उपयोग कैसे किया जाता है। इस प्रोजेक्ट में वीआर रोबोट तब तक आगे बढ़ेगा जब तक कि बताई गई दूरी किसी वस्तु से 50 मिलीमीटर (मिमी) से कम न हो जाए। फिर, वीआर रोबोट रुक जाएगा।

नोट: इस प्रोजेक्ट में <Less than> ब्लॉक का उपयोग किया गया है। इस यूनिट में आप <Greater than> और <Less than> बूलियन रिपोर्टर ब्लॉक के बारे में और अधिक जानेंगे।
आवेदन करना
डिस्टेंस सेंसर यह पता लगा सकता है कि वीआर रोबोट के सामने कोई वस्तु है या नहीं। इसका उपयोग दीवार या किसी वस्तु से बचने या उसे ढूंढने के लिए किया जा सकता है। डिस्टेंस सेंसर, डिस्टेंस सेंसर के सामने और दीवार या वस्तु के सामने के बीच की दूरी को माप सकता है।
डिस्टेंस सेंसर का उपयोग करके एक वीआर रोबोट किसी वस्तु को छुए बिना उसके पास तक जा सकेगा। यह VEXcode VR प्लेग्राउंड में दीवारों से लगातार टकराए बिना भूलभुलैया में रास्ता खोजने, किसी वस्तु से बचने या किसी वस्तु या दीवार की ओर गाड़ी चलाने में मददगार हो सकता है।
नीचे दिया गया यह वीडियो एक वीआर रोबोट का उदाहरण है जो डिस्टेंस सेंसर का उपयोग करके वॉल मेज़ प्लेग्राउंड में नेविगेट कर रहा है। ध्यान दें कि वीआर रोबोट किसी भी दीवार को नहीं छूता है। रोबोट तब तक आगे बढ़ता है जब तक उसे कोई दीवार नहीं मिल जाती, फिर वह भूलभुलैया की शुरुआत से नंबर 2 तक पहुंचने के लिए बाएं या दाएं मुड़ जाता है।
स्विच ब्लॉक का उपयोग करना
तालिका VEXcode और स्विच की तुलना करती है।
| VEXcode ब्लॉक | स्विच ब्लॉक |
|---|---|
 |
 |
 |
 |
ध्यान रखें कि आप "INCHES" टाइप करके स्विच (दूरी से) ब्लॉक के यूनिट पैरामीटर को बदल सकते हैं। जैसे ही आप पैरामीटर टाइप करेंगे, एक सुझाव दिखाई देगा, और आप उसे चुनने के लिए एंटर, टैब कुंजी दबा सकते हैं या सुझाए गए यूनिट पर क्लिक कर सकते हैं।
