
Pelajaran 3: Memantau Nilai Sensor
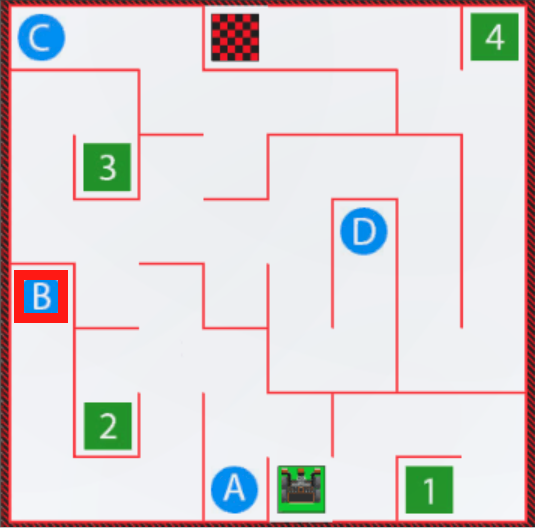
Pada Pelajaran sebelumnya, Anda menggunakan Sensor Jarak dan blok perbandingan agar Robot VR dapat bergerak dari titik awal ke angka '1' pada Labirin Dinding Playground. Dalam Pelajaran ini, Anda akan mempelajari cara memantau nilai dari sensor di Konsol Monitor, dan membuat Robot VR bergerak dari titik awal ke huruf 'B' pada Labirin Dinding Playground.
Hasil belajar
- Identifikasi bahwa nilai Sensor Jarak dapat dipantau dengan memilih dan menyeret blok <Distance found object> atau (Jarak dari) ke ikon Konsol Monitor di Ruang Kerja.
- Jelaskan manfaat dari kemampuan memantau nilai sensor saat membuat proyek VR VEXcode.
Mulai Proyek Baru
-
Mulai proyek baru di VEXcode VR dan beri nama proyek tersebut Unit5Lesson3.

Berkendara menuju Huruf 'B'
-
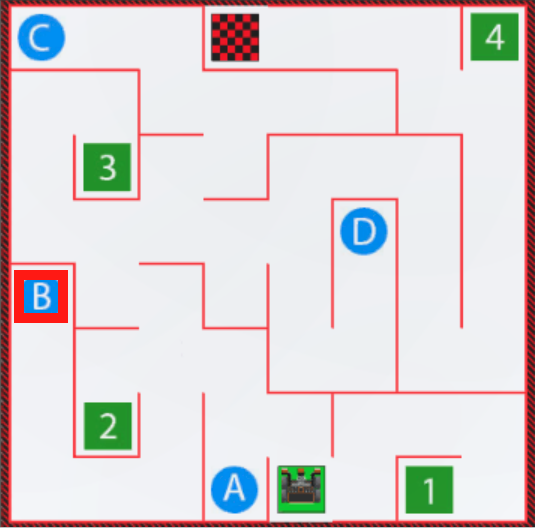
Pelajaran ini akan membangun sebuah proyek agar Robot VR dapat bergerak menuju huruf 'B' di Taman Bermain Labirin Dinding menggunakan Sensor Jarak.
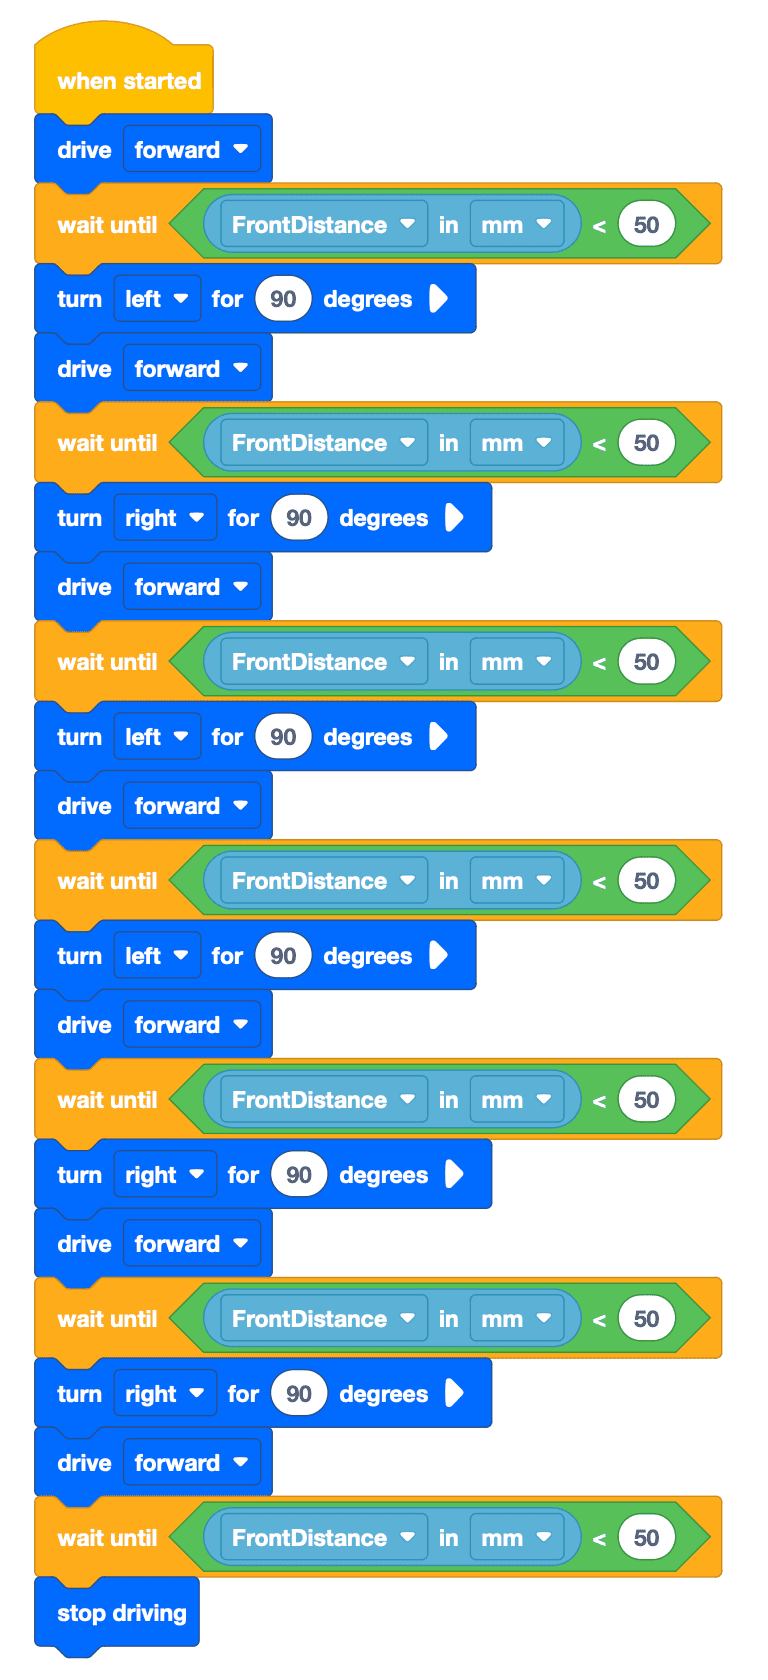
- Bangun proyek VEXcode VR berikut menggunakan blok VEXcode, blok Switch, atau kombinasi dari kedua jenis tersebut. Tujuan dari pelajaran ini adalah untuk mengemudi menuju huruf 'B', tetapi proyek berikut ini memiliki kesalahan.
- Luncurkan Wall Maze Playground jika belum terbuka dan jalankan proyeknya.
- Perhatikan bahwa Robot VRhuruf 'B.' Mengapa tidak? Jalankan kembali proyek untuk mengidentifikasi kesalahannya.
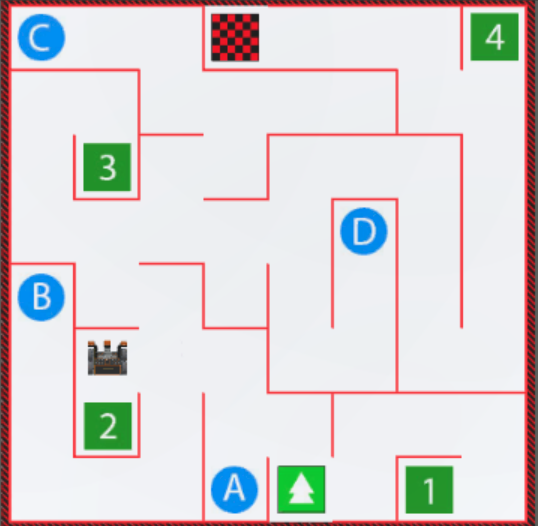
- Ketika Robot VR mencapai titik ini di Labirin Dinding, Robot VR perlu berbelok ke kiri untuk mencapai huruf 'B.' Pada belokan ini, Robot VR berada lebih jauh dari dinding dibandingkan belokan lainnya. Sensor Jarak dapat digunakan untuk memungkinkan Robot VR berbelok pada jarak berapa pun dari dinding.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.