
Επιδράσεις του Κέντρου Βάρους (CoG) στο Σχεδιασμό Ρομπότ
Λαμβάνοντας υπόψη το κέντρο βάρους ενός σχεδιασμού ρομπότ
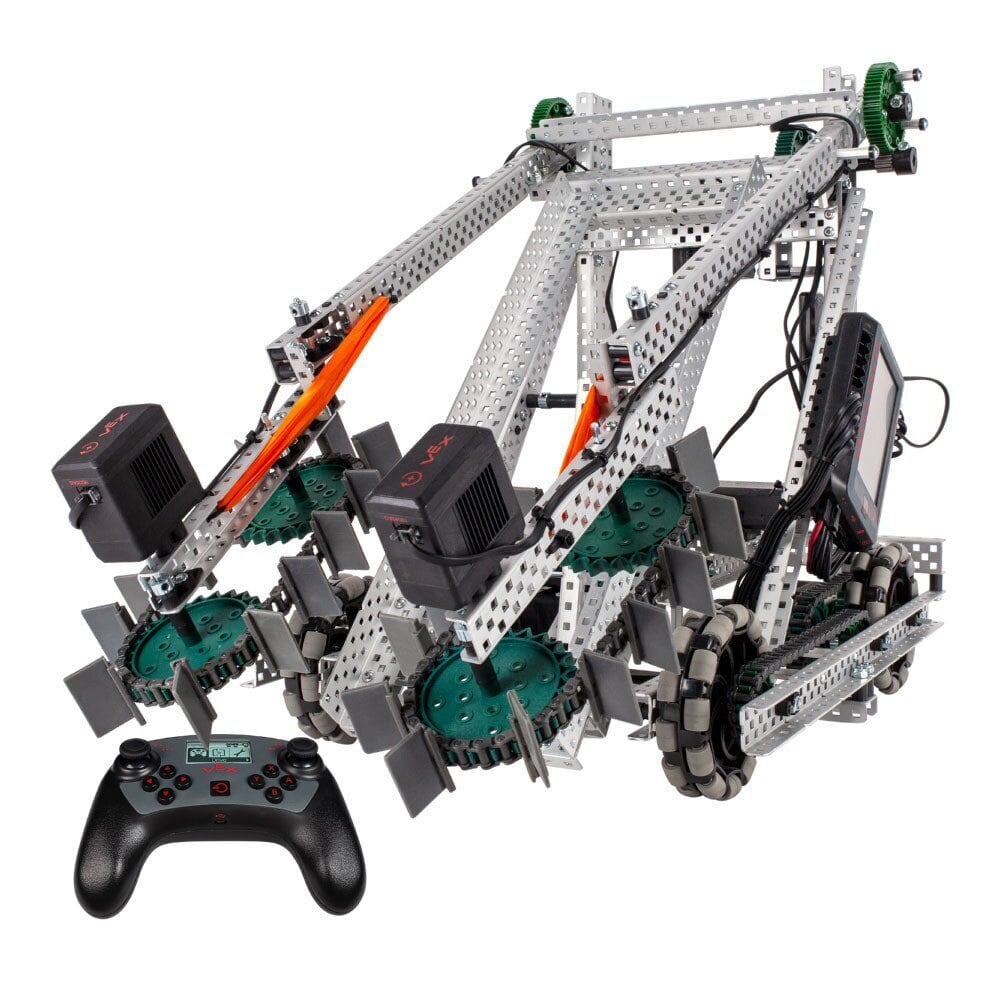
Το ρομπότ που φαίνεται παραπάνω ονομάζεται Stack. Είναι μια κατασκευή σχεδιασμένη από το V5 Competition Super Kit για να αγωνιστεί στο παιχνίδι Tower Takeover του διαγωνισμού VEX Robotics 2019-2020.
Παρατηρήστε πού βρίσκονται η μπαταρία και ο εγκέφαλος του Stack. Παρατηρήστε ότι οι χειριστές του είναι μηχανοκίνητοι και μπορούν να χαμηλώνουν και να ανεβαίνουν ανάλογα με τις ανάγκες.
Για να σχεδιαστεί ένα ρομπότ έτοιμο για αγώνες, ο σχεδιασμός του ρομπότ πρέπει να είναι σταθερός. Αυτό απαιτεί από την ομάδα να λαμβάνει υπόψη το κέντρο βάρους του ρομπότ ανά πάσα στιγμή. Η ανύψωση ενός χειριστή πάνω από ένα συγκεκριμένο ύψος δεν θα πρέπει να διακινδυνεύει την ανατροπή του ρομπότ - ακόμη και σε υψηλές ταχύτητες.
 Παρακίνηση συζήτησης
-
Λαμβάνοντας υπόψη το κέντρο βάρους στα σχέδια
Ε:Πού είναι πιθανώς το χειρότερο μέρος για να τοποθετηθεί ο εγκέφαλος και η μπαταρία του Stack; Γιατί;
A:Οποιοδήποτε σημείο στην κορυφή του ρομπότ θα ήταν κακή ιδέα. Οι χαμηλότερες θέσεις βοηθούν στη διατήρηση του κέντρου βάρους χαμηλού και σταθερού.
Ε:Πώς μπορείτε να αποτρέψετε την υπερβολική επέκταση του/των χειριστή/ών ενός ρομπότ και τη διακινδύνευση της σταθερότητάς του;
Α:Θα μπορούσατε να χρησιμοποιήσετε διακόπτες ορίου ή άλλα εξαρτήματα για να περιορίσετε την εμβέλεια του χειριστή - τουλάχιστον κατά την οδήγηση σε υψηλές ταχύτητες.
Ε:Πώς πρέπει να ελέγξετε τη σταθερότητα ενός ρομπότ αγώνων;
Α:Δοκιμάστε να ελέγξετε το ρομπότ στη μέγιστη εκτεταμένη θέση του για να δείτε ποιες ταχύτητες ενέχουν τον κίνδυνο ασταθών επιδόσεων. Εάν ακόμη και οι λογικά χαμηλές ταχύτητες ενέχουν τον κίνδυνο να προκαλέσουν την πτώση της άκρης του ρομπότ, ο σχεδιασμός του ρομπότ θα πρέπει να επανεξεταστεί και τα εξαρτήματά του ενδέχεται να χρειαστεί να μετακινηθούν.