
पाठ 3: सेंसर से प्राप्त फीडबैक का उपयोग करके डिस्क को लक्ष्य स्थान पर रखना
पाठ 2 में, वीआर रोबोट डिस्क को छोड़ने के लिए वापस आरंभिक बिंदु पर जाने के लिए विपरीत दिशा में चला। इसके लिए उपयोगकर्ता को वीआर रोबोट द्वारा तय की जाने वाली सटीक दूरी की गणना करनी आवश्यक थी। यह हमेशा संभव नहीं हो सकता है। इसके बजाय, वीआर रोबोट रिपोर्ट किए गए सेंसर मूल्यों का उपयोग करके लगातार सटीकता के साथ डिस्क को उठा और गिरा सकता है।
पाठ 3 में रिपोर्ट किए गए सेंसर फीडबैक का उपयोग यह निर्धारित करने के लिए किया जाता है कि लक्ष्य पर लौटते समय वीआर रोबोट को ड्राइविंग कहाँ रोकनी चाहिए। इस पाठ में पहले <Eye Sensor near object> ब्लॉक का उपयोग करते समय, लक्ष्य से प्रत्येक डिस्क की दूरी जानने की कोई आवश्यकता नहीं है।
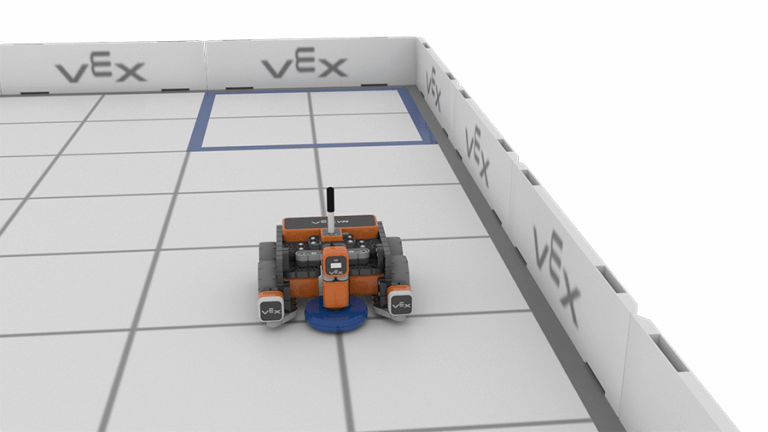
वीआर रोबोट डिस्टेंस सेंसर से प्राप्त डेटा का उपयोग करके यह निर्धारित करेगा कि उसे कहां रुकना है और नीले लक्ष्य की ओर वापस जाएगा। एक बार जब वीआर रोबोट नीले गोल के अंदर रुक जाएगा, तो वीआर रोबोट नीली डिस्क को गिरा देगा।
- Unit8Lesson3 प्रोजेक्ट में काम करना जारी रखें।
- डिस्टेंस सेंसर वीआर रोबोट के सामने से निकटतम वस्तु तक की दूरी को मापता है। इसी कारणवश, वीआर रोबोट को नीले गोल की ओर वापस जाने से पहले 180 डिग्री घूमना होगा।
- वीआर रोबोट डिस्क को कहाँ गिराना है, यह निर्धारित करने के लिए खेल के मैदान की पिछली दीवार के साथ दूरी सेंसर का उपयोग करेगा। इसी कारणवश, वीआर रोबोट को नीले गोल की ओर वापस जाने से पहले 180 डिग्री घूमना होगा।
-
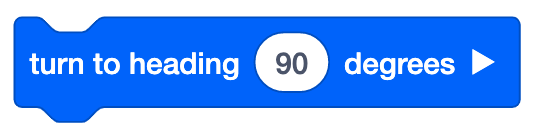
[Turn to heading] ब्लॉक का उपयोग यह सुनिश्चित करने के लिए किया जा सकता है कि VR रोबोट सही दिशा में मुड़ जाए।
स्विच ब्लॉक का उपयोग करना
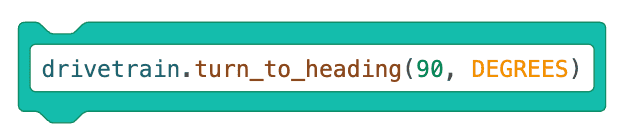
यह स्विच [शीर्षक पर जाएं] ब्लॉक है। आप कोष्ठकों में दिए गए संख्यात्मक मान को बदलकर मोड़ की डिग्री को संशोधित कर सकते हैं। ध्यान रखें कि संख्या को माप की इकाई (डिग्री) से पहले लिखना आवश्यक है, और उसे अल्पविराम से अलग करना चाहिए।
आपकी जानकारी के लिए
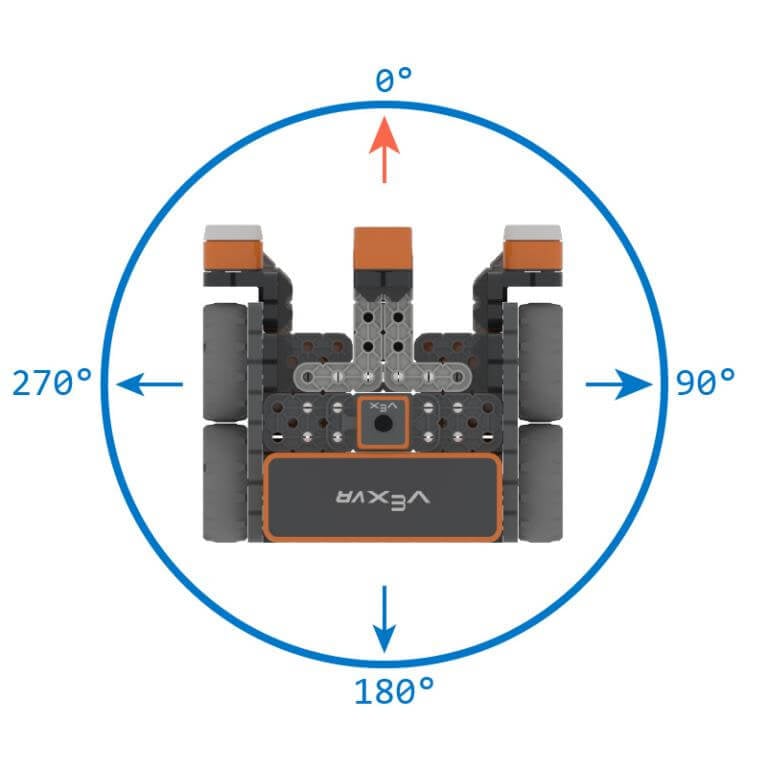
[Turn to heading] ब्लॉक जाइरो सेंसर का उपयोग करके वीआर रोबोट को एक विशिष्ट दिशा में मोड़ देता है। वीआर रोबोट किस दिशा में मुड़ेगा (बाएं या दाएं), यह जायरो सेंसर की वर्तमान दिशा के आधार पर निर्धारित होता है। [Turn to heading] ब्लॉक का उपयोग वीआर रोबोट की स्थिति की परवाह किए बिना उसे एक विशिष्ट दिशा में निर्देशित करने के लिए किया जाता है। जब आप कोई डिस्क उठाते या छोड़ते हैं, तो वीआर रोबोट अपने मार्ग से भटक सकता है। [Turn to heading] ब्लॉक का उपयोग यह सुनिश्चित करता है कि VR रोबोट पिछली दिशा के सापेक्ष स्थिति के बजाय निरपेक्ष स्थिति की ओर मुड़ेगा।
-
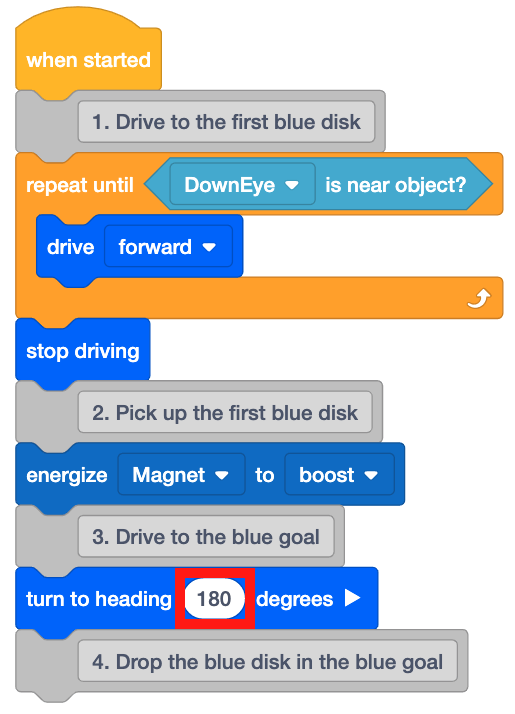
तीसरे कमेंट के नीचे एक [शीर्षक पर जाएं] ब्लॉक जोड़ें।

-
[शीर्षक पर मुड़ें] ब्लॉक को 180 डिग्री पर सेट करें।
-
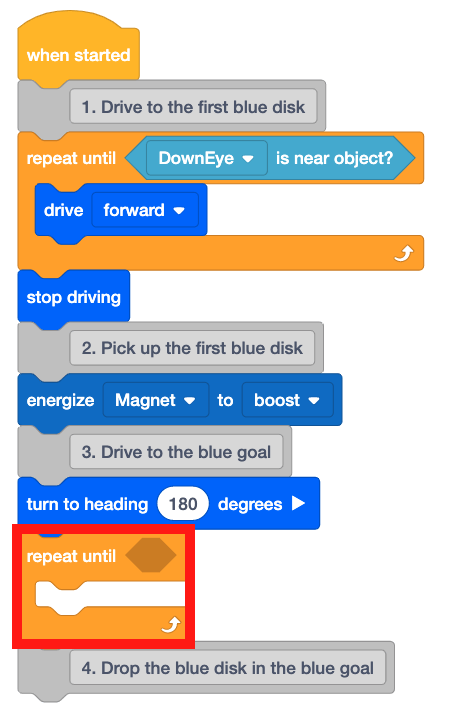
अब जबकि वीआर रोबोट प्रारंभिक स्थिति की ओर उन्मुख है, वीआर रोबोट को नीले लक्ष्य तक वापस जाने की आवश्यकता होगी। [Turn to heading] ब्लॉक के नीचे एक [Repeat until] ब्लॉक जोड़ें।
-
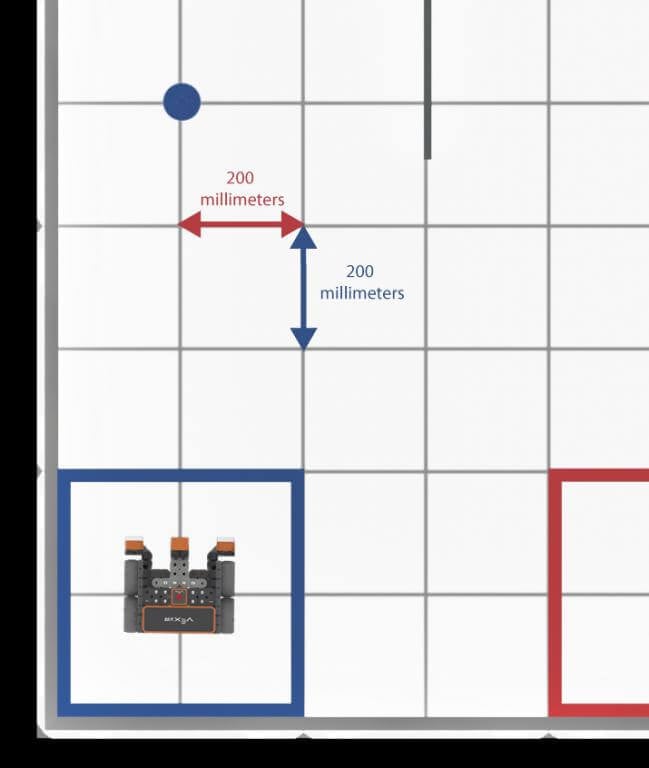
नीले गोल की ओर वापस जाने के लिए, वीआर रोबोट दूरी सेंसर से प्राप्त डेटा का उपयोग यह निर्धारित करने के लिए करेगा कि वीआर रोबोट नीले गोल के अंदर कब है। जैसा कि पिछले पाठ में चर्चा की गई है, डिस्क मूवर प्लेग्राउंड पर प्रत्येक ग्रिड वर्ग 200 मिलीमीटर (मिमी) x 200 मिलीमीटर (मिमी) मापता है।
-
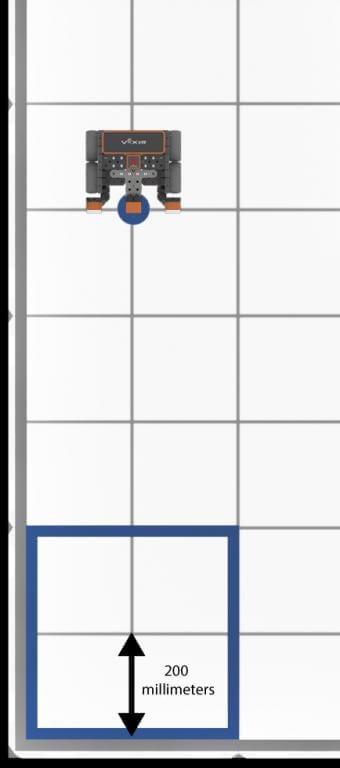
इन मापों का उपयोग करके, नीले गोल का केंद्र खेल के मैदान की दीवार से लगभग 200 मिलीमीटर (मिमी) की दूरी पर निर्धारित किया जा सकता है।
-
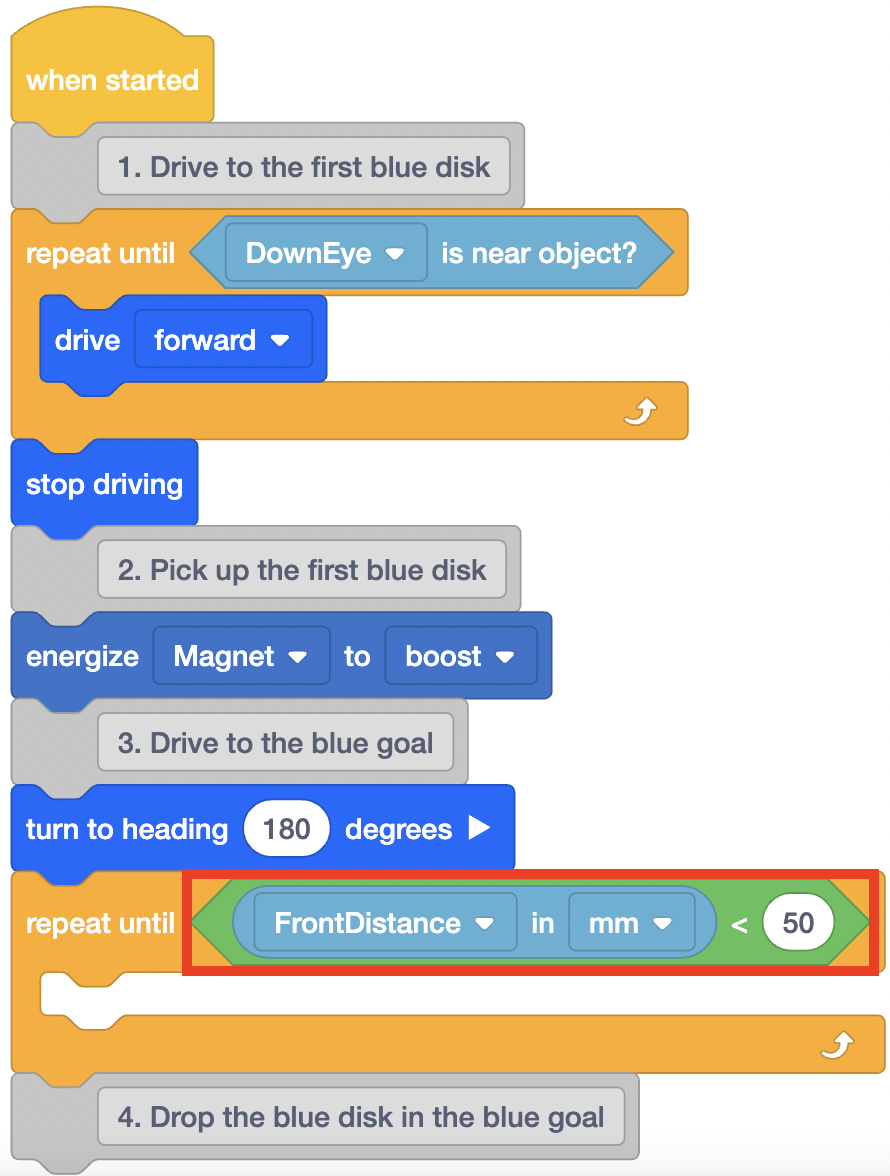
जब डिस्टेंस सेंसर यह रिपोर्ट करे कि वीआर रोबोट खेल के मैदान की दीवार से 200 मिलीमीटर (मिमी) से कम दूरी पर है, तो वीआर रोबोट को चलना बंद कर देना चाहिए। [Repeat until] ब्लॉक में निम्नलिखित ब्लॉक जोड़ें।
-
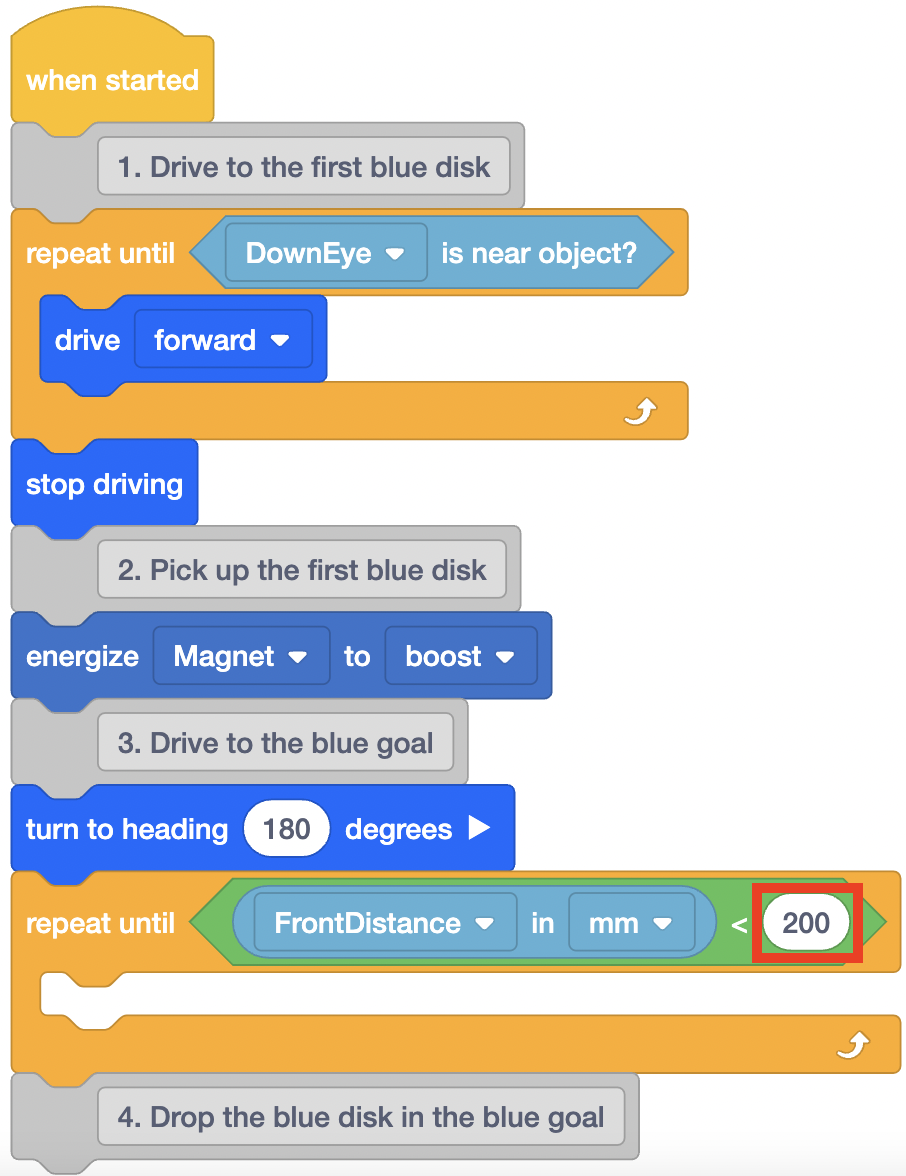
<Less than> ब्लॉक में पैरामीटर को 200 में बदलें।
-
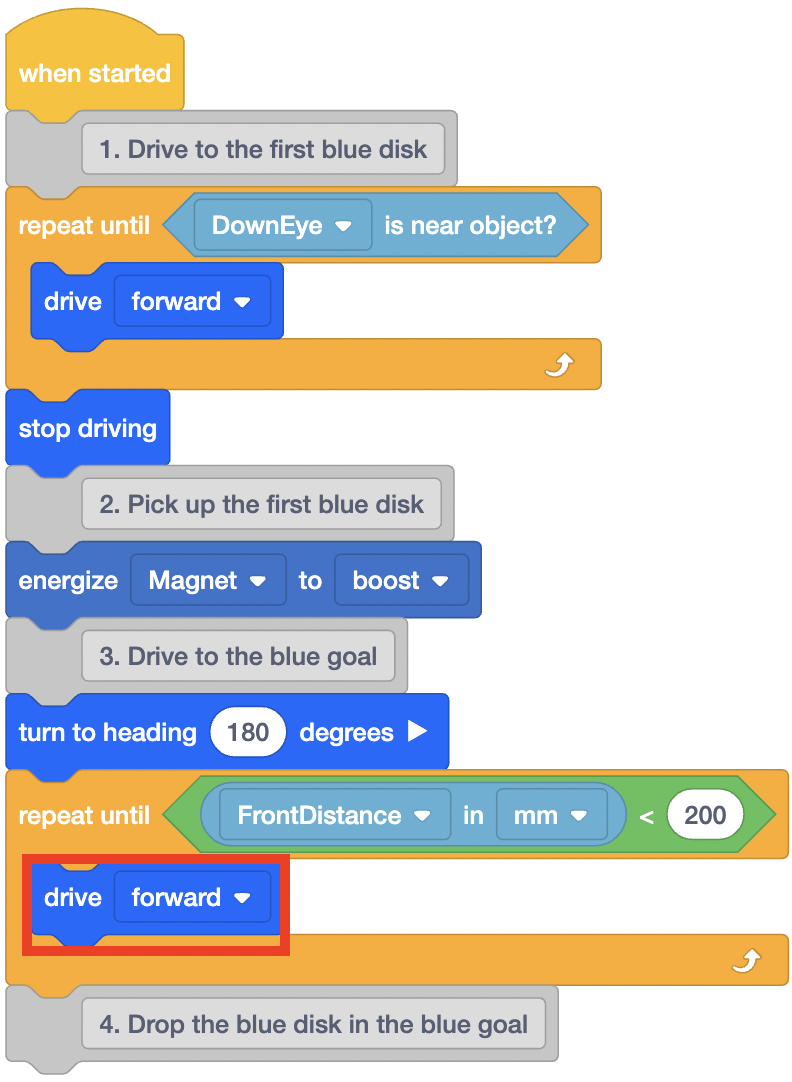
इस [Repeat until] ब्लॉक में एक [Drive] ब्लॉक जोड़ें। यह वीआर रोबोट को तब तक आगे बढ़ने का निर्देश देगा जब तक कि डिस्टेंस सेंसर 200 मिलीमीटर (मिमी) से कम की दूरी की रिपोर्ट नहीं करता।
-
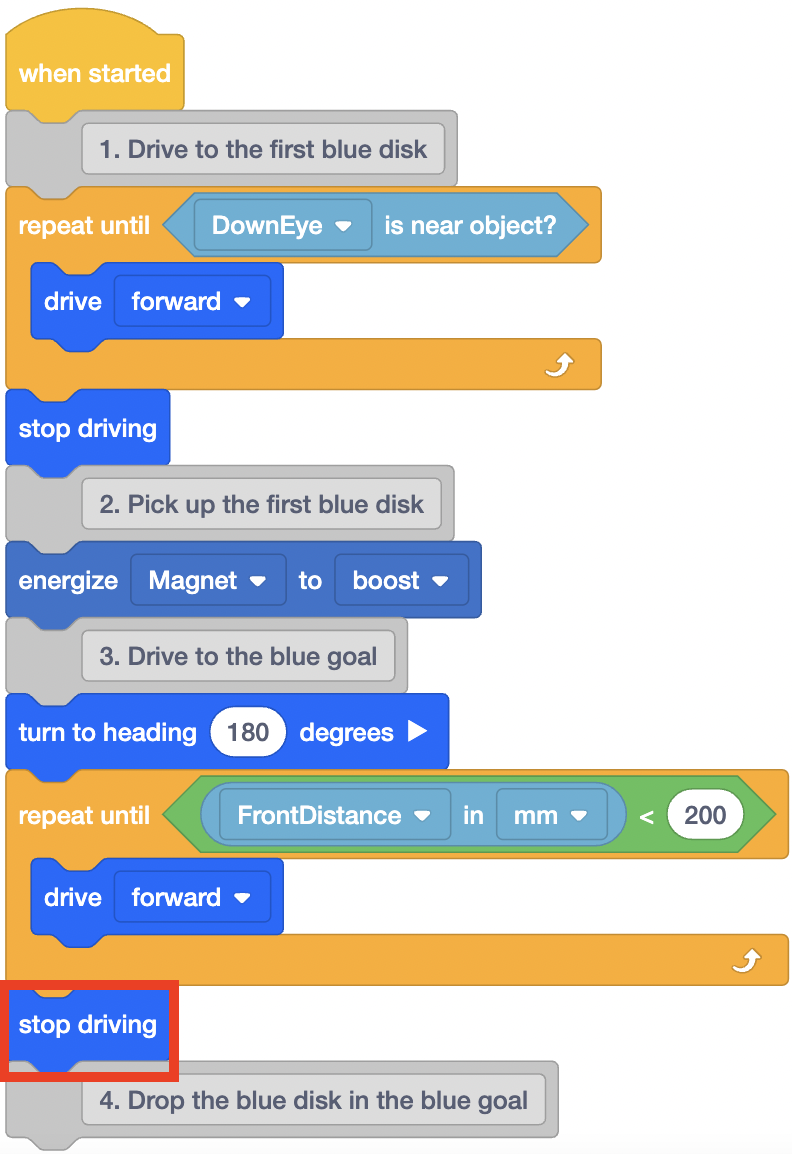
एक बार जब वीआर रोबोट नीले लक्ष्य (दीवार से 200 मिमी की दूरी) तक पहुंच जाता है, तो वीआर रोबोट को चलना बंद करना होगा। [Repeat until] ब्लॉक के नीचे एक [Stop driving] ब्लॉक जोड़ें।
-
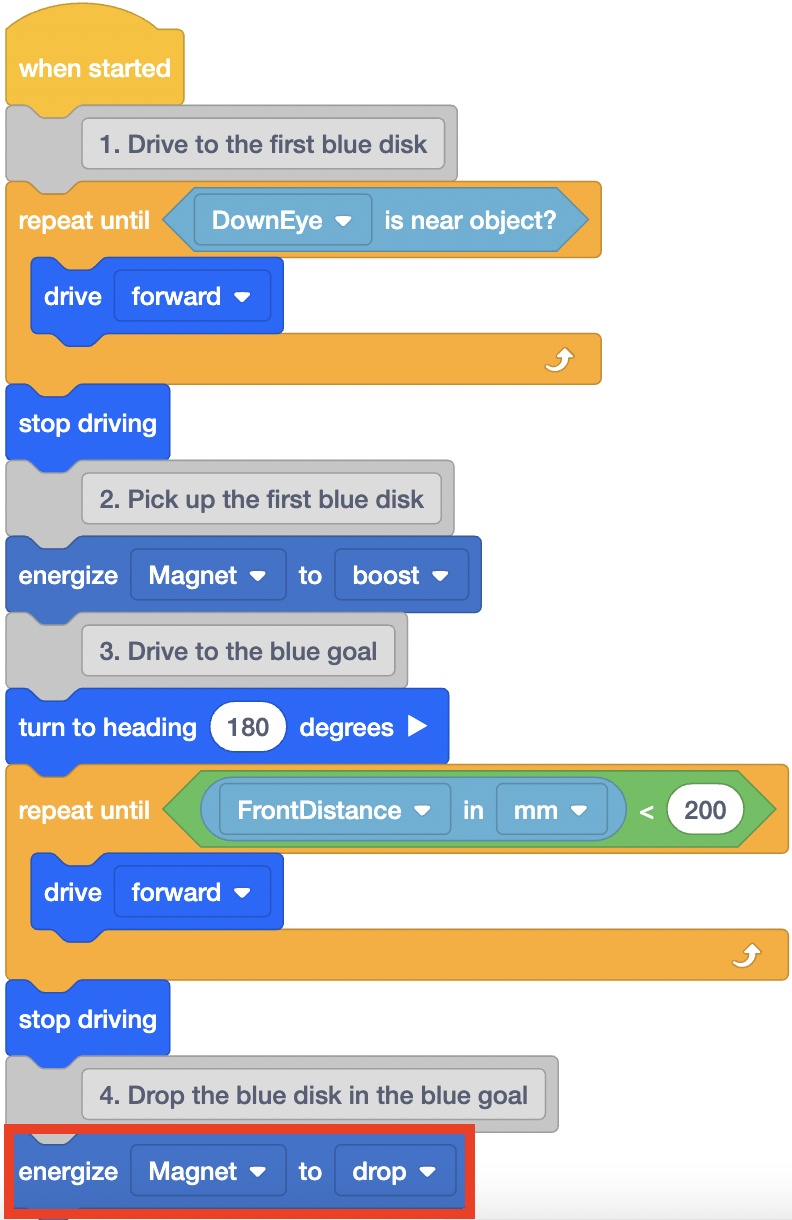
अब जबकि वीआर रोबोट नीले गोल में रुक गया है, तो वह डिस्क को गिरा सकता है। चौथे कमेंट के नीचे एक [Energize Electromagnet] ब्लॉक जोड़ें और ब्लॉक को 'ड्रॉप' पर सेट करें।
-
वीआर रोबोट को किसी भी डिस्क को गिराने या उससे टकराने से बचने के लिए थोड़ी दूरी तक पीछे की ओर ड्राइव करने की आवश्यकता होगी। किसी डिस्क से टकराने पर वीआर रोबोट अपने मार्ग से भटक सकता है। वीआर रोबोट को 100 मिलीमीटर (मिमी) पीछे की ओर चलाने और 0 डिग्री की दिशा में वापस मुड़ने का निर्देश देने के लिए निम्नलिखित ब्लॉक जोड़ें।

- यदि डिस्क मूवर प्लेग्राउंड पहले से खुला नहीं है, तो उसे खोलें और प्रोजेक्ट चलाएं।
-
वीआर रोबोट आगे बढ़ता है, पहली डिस्क उठाता है, फिर नीले गोल की ओर 180 डिग्री का मोड़ लेता है। इसके बाद वीआर रोबोट डिस्टेंस सेंसर से प्राप्त मानों का उपयोग करके यह निर्धारित करता है कि कब चलना बंद करना है और नीली डिस्क को कब गिराना है।

- ध्यान दें कि प्रोजेक्ट के इस भाग में दूसरा [Repeat until] ब्लॉक कैसे कार्य करता है।
- जब वीआर रोबोट पर दूरी सेंसर पता लगाता है कि खेल के मैदान की दीवार 200 मिलीमीटर (मिमी) से कम दूरी पर है, तो प्रोजेक्ट [रिपीट अंटिल] ब्लॉक के नीचे स्टैक में अगले ब्लॉक पर चला जाएगा।
- इस प्रोजेक्ट में, इसका मतलब यह था कि वीआर रोबोट चलना बंद कर देता है और इलेक्ट्रोमैग्नेट को नीले लक्ष्य में गिरा देता है।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।