
रोबोट डिजाइन पर गुरुत्वाकर्षण केंद्र (CoG) का प्रभाव
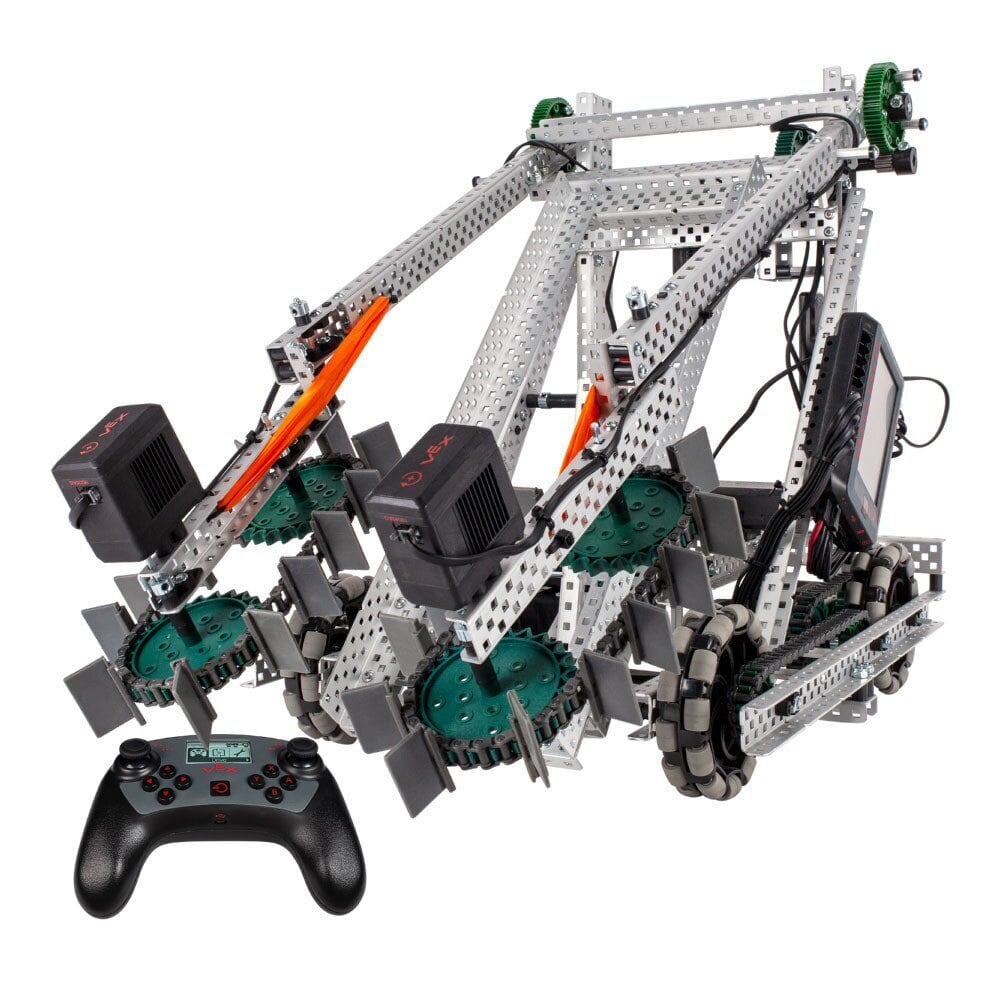
रोबोट डिजाइन के गुरुत्वाकर्षण केंद्र पर विचार करना
ऊपर दिखाए गए रोबोट को स्टैक कहा जाता है। यह V5 Competition Super Kit से बनाया गया एक रोबोट है
जिसे 2019-2020 VEX रोबोटिक्स प्रतियोगिता के Tower Takeover गेम में भाग लेने के लिए डिज़ाइन किया गया है। ध्यान दें
स्टैक की बैटरी और मस्तिष्क कहाँ स्थित हैं। ध्यान दें कि इसके संचालक मोटरयुक्त हैं और आवश्यकतानुसार इन्हें ऊपर-नीचे किया जा सकता है
प्रतियोगिता के
तैयार रोबोट को डिजाइन करने के लिए, रोबोट का डिजाइन स्थिर होना आवश्यक है। इसके लिए टीम को हर समय इस बात का ध्यान रखना होगा कि रोबोट का गुरुत्वाकर्षण केंद्र कहां स्थित है। किसी मैनिपुलेटर को एक निश्चित ऊंचाई से ऊपर उठाने पर रोबोट के पलटने का खतरा नहीं होना चाहिए - यहां तक कि तेज गति पर भी नहीं।
 डिजाइन में गुरुत्वाकर्षण केंद्र पर विचार करते हुए चर्चा को प्रेरित करना
-
प्रश्न:स्टैक के मस्तिष्क और बैटरी को रखने के लिए सबसे खराब जगह कौन सी हो सकती है? क्यों?
ए:रोबोट के शीर्ष पर कहीं भी होना एक बुरा विचार होगा। निचली स्थिति गुरुत्वाकर्षण के केंद्र को नीचे और स्थिर रखने में सहायक होती है।
प्रश्न: आप रोबोट के मैनिपुलेटर को बहुत अधिक आगे बढ़ने और रोबोट की स्थिरताखतरे में डालने से कैसे रोक सकते हैं?
उत्तर:आप मैनिपुलेटर की सीमा को प्रतिबंधित करने के लिए लिमिट स्विच या अन्य घटकों का उपयोग कर सकते हैं - कम से कम उच्च गति पर चलने के दौरान।
प्रश्न: किसी प्रतियोगिता रोबोट की स्थिरता का परीक्षण कैसे करें?
रोबोट को उसकी अधिकतम विस्तारित स्थिति में नियंत्रित करने का प्रयास करें ताकि यह पता चल सकेकिन गतियों पर अस्थिर प्रदर्शनजोखिम होता है। यदि कम गति पर भी रोबोट के पलटने का खतरा हो, तो रोबोट के डिज़ाइन की समीक्षा की जानी चाहिए और उसके पुर्जों को इधर-उधर करने की आवश्यकता हो सकती है।