
Pelajaran 3: Menggunakan Umpan Balik Sensor yang Dilaporkan untuk Mengambil Cakram
Pelajaran ini akan menggunakan umpan balik sensor yang dilaporkan untuk menyelesaikan tantangan yang sama seperti pada Pelajaran 2. Robot VR akan mengambil dan memindahkan cakram biru pertama ke gawang biru.
-
Mulai proyek baru di VEXcode VR dan beri nama proyek tersebut Unit8Lesson3.

-
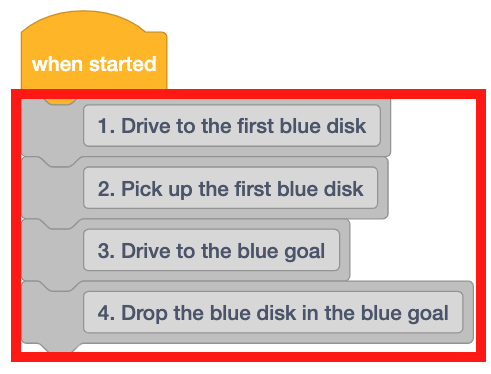
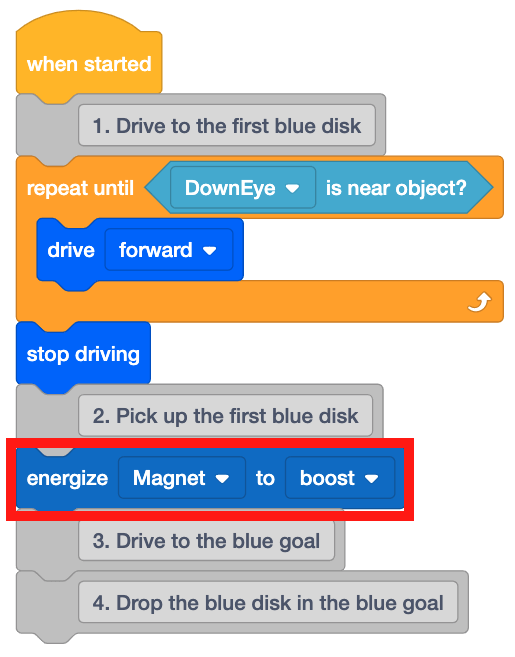
Seret empat blok Komentar ke ruang kerja. Tambahkan komentar untuk setiap langkah yang diperlukan agar Robot VR dapat menuju ke cakram pertama, mengambilnya, dan mengembalikannya ke tujuan berwarna biru.
-
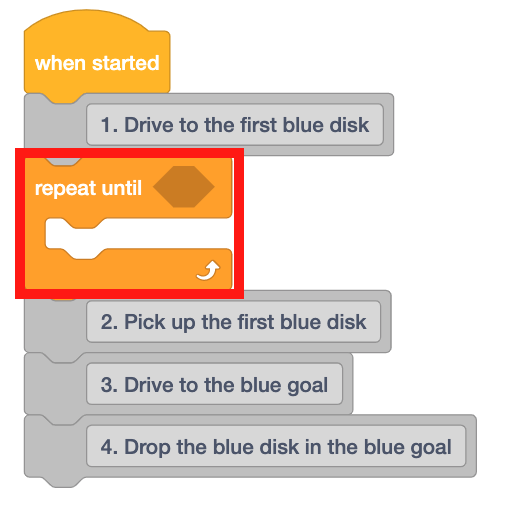
Seret blok [Ulangi hingga] ke ruang kerja di bawah komentar pertama.
Untuk Informasi Anda
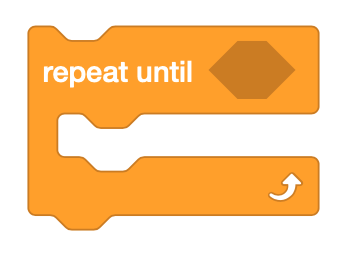
Blok [Ulangi hingga] adalah blok C yang menerima blok pelapor Boolean. Blok [Ulangi hingga] hanya akan memeriksa kondisi Boolean di awal setiap perulangan. Jika kondisi Boolean dilaporkan sebagai FALSE, blok kode di dalamnya akan dijalankan. Jika kondisi Boolean dilaporkan sebagai TRUE, blok di dalamnya akan dilewati.
-
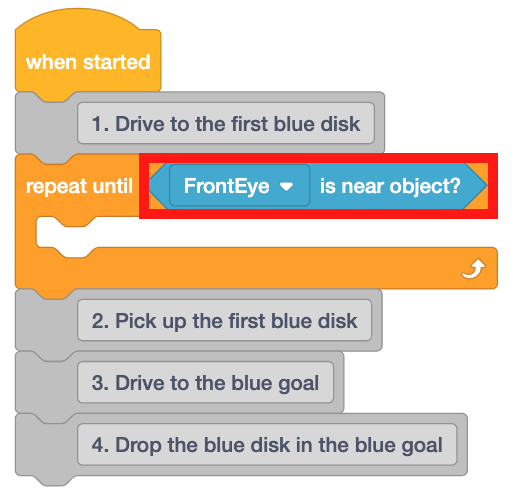
Blok <Eye Sensor near object> melaporkan TRUE ketika Robot VR mendeteksi cakram berwarna pada Disk Mover Playground. Seret blok ini ke dalam proyek.
-
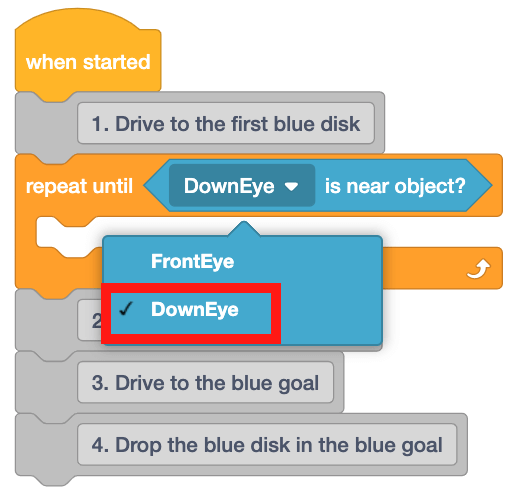
Cakram pada Disk Mover Playground berada di lantai Playground dan tidak dapat dideteksi oleh Sensor Mata Depan. Oleh karena itu, atur blok <Eye Sensor near object> ke 'DownEye.'
-
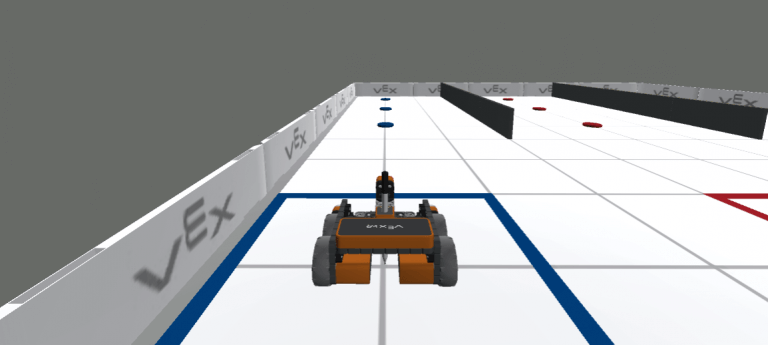
Blok di dalam blok [Ulangi hingga] akan berjalan ketika Robot VR TIDAK mendeteksi objek. Untuk mencapai salah satu cakram, Robot VR perlu bergerak maju hingga cakram tersebut terdeteksi.
-
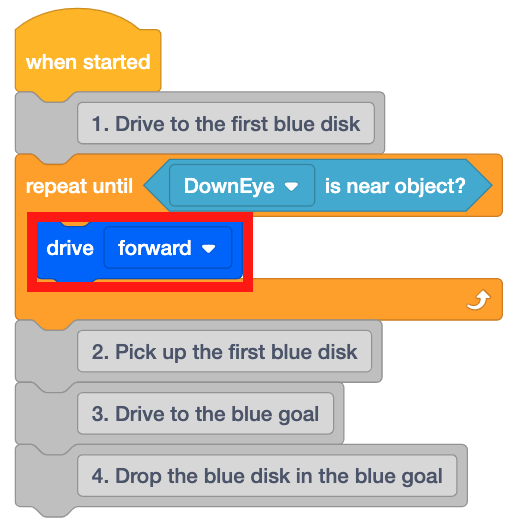
Seret blok [Drive] ke dalam blok [Repeat until].
-
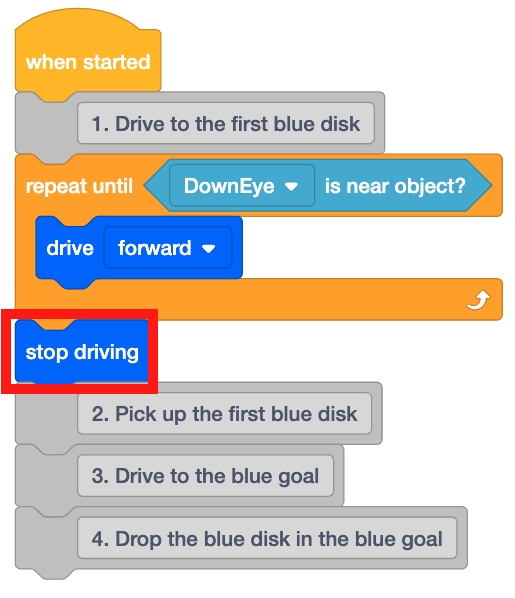
Saat sebuah cakram terdeteksi, Robot VR perlu berhenti bergerak untuk mengambilnya. Seret blok [Berhenti mengemudi] dan letakkan di bawah blok [Ulangi sampai].
-
Sekarang, instruksikan Robot VR untuk mengambil cakram dengan Elektromagnet dengan menempatkan blok [Energize Electromagnet] di bawah komentar kedua.
- Buka Disk Mover Playground jika belum terbuka dan jalankan proyeknya.
-
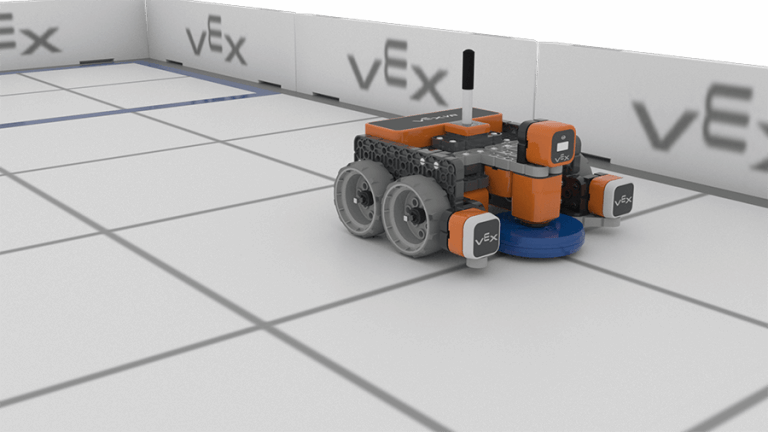
Robot VR bergerak maju hingga cakram biru pertama terdeteksi oleh Sensor Mata Bawah, berhenti bergerak, dan mengaktifkan Elektromagnet untuk mengambil cakram tersebut.
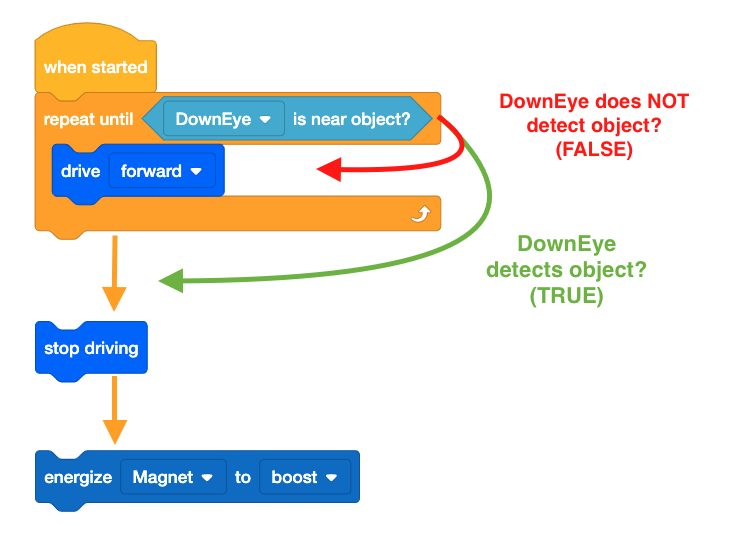
- Perhatikan bagaimana blok [Ulangi hingga] bekerja dalam proyek ini.
- Setelah Sensor Mata Bawah pada Robot VR mendeteksi suatu objek, proyek beralih ke blok berikutnya dalam tumpukan di bawah blok [Ulangi hingga].
- Dalam proyek ini, itu berarti Robot VR berhenti mengemudi dan mengaktifkan Elektromagnet.
Menggunakan Blok Sakelar
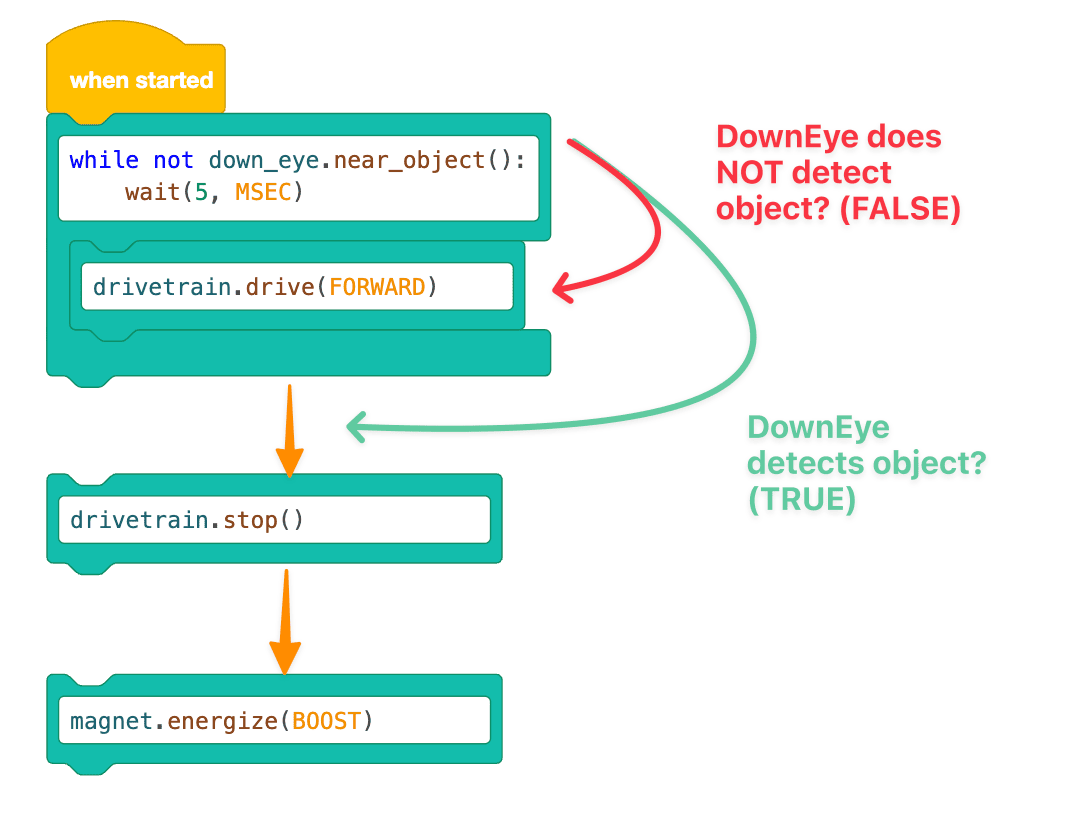
Gambar di bawah ini menampilkan grafik alur kerja Pelajaran ini menggunakan blok Switch. Membandingkan grafik ini dengan grafik di atas dapat membantu Anda lebih memahami alur kerja perintah Switch Python baru yang sedang Anda pelajari.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.