
Pelajaran 3: Menggunakan Umpan Balik Sensor yang Dilaporkan untuk Menempatkan Cakram di Sasaran
Pada Pelajaran 2, Robot VR bergerak mundur kembali ke titik awal untuk menurunkan cakram. Hal ini mengharuskan pengguna untuk menghitung jarak pasti yang harus ditempuh oleh Robot VR. Hal ini mungkin tidak selalu memungkinkan. Sebaliknya, Robot VR dapat menggunakan nilai sensor yang dilaporkan untuk mengambil dan menjatuhkan cakram dengan presisi yang konsisten.
Pelajaran 3 menggunakan umpan balik sensor yang dilaporkan untuk menentukan di mana Robot VR harus berhenti bergerak saat kembali ke tujuan. Dalam menggunakan blok <Eye Sensor near object> di awal pelajaran ini, tidak perlu mengetahui jarak dari gawang ke setiap cakram.
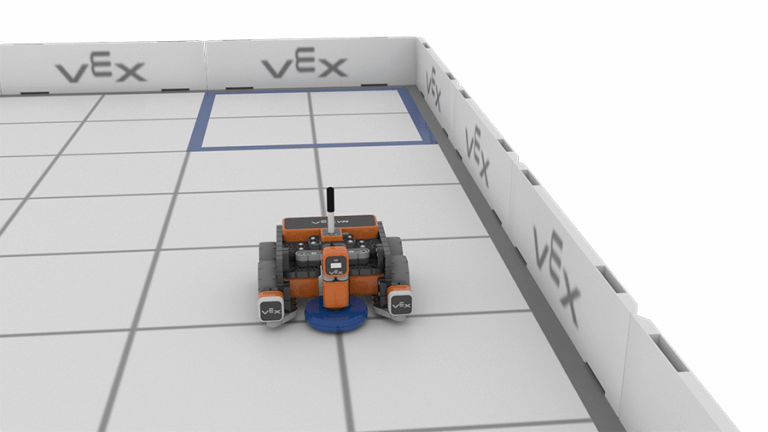
Robot VR akan kembali menuju sasaran biru menggunakan data dari Sensor Jarak untuk menentukan di mana harus berhenti bergerak. Setelah Robot VR berhenti di dalam gawang biru, Robot VR akan menjatuhkan cakram biru.
- Lanjutkan mengerjakan proyek Unit8Lesson3.
- Sensor Jarak mengukur jarak dari bagian depan Robot VR ke objek terdekat. Oleh karena itu, Robot VR perlu berputar 180 derajat sebelum kembali menuju gawang berwarna biru.
- Robot VR akan menggunakan Sensor Jarak dengan dinding belakang Area Bermain untuk menentukan di mana cakram akan dijatuhkan. Oleh karena itu, Robot VR perlu berputar 180 derajat sebelum kembali menuju gawang berwarna biru.
-
Blok [Berbelok ke arah] dapat digunakan untuk memastikan Robot VR berbelok ke arah yang benar.
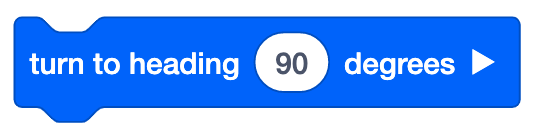
Menggunakan Blok Sakelar
Ini adalah blok Switch [beralih ke judul]. Anda dapat mengubah derajat putaran dengan mengubah nilai numerik di dalam tanda kurung. Ingatlah bahwa angka harus ditulis sebelum satuan ukuran (DERAJAT), dipisahkan oleh koma.
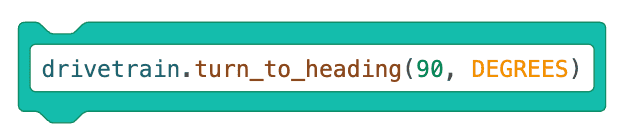
Untuk Informasi Anda
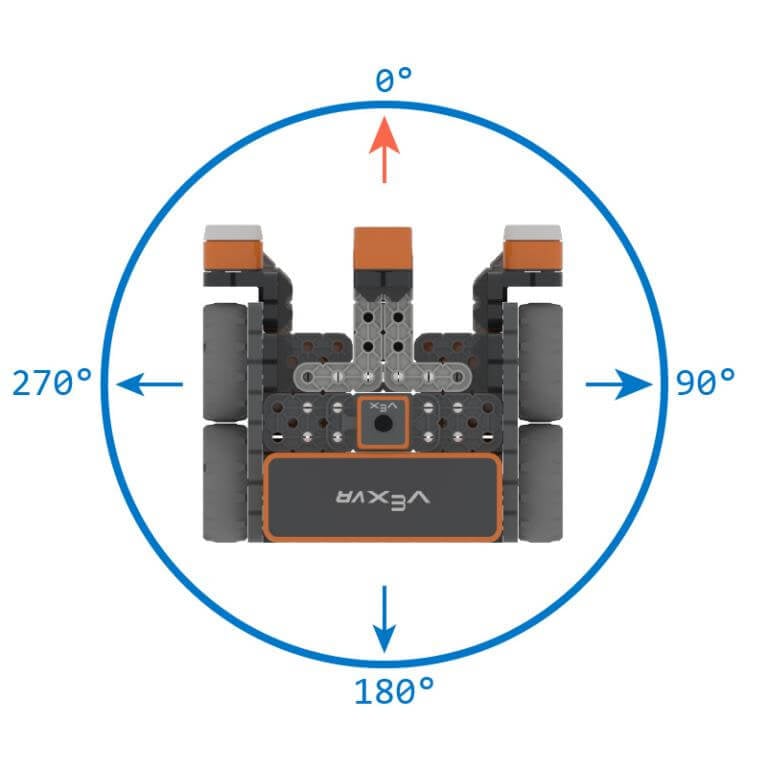
Blok [Berbelok ke arah] memutar Robot VR ke arah tertentu menggunakan Sensor Giroskop. Arah putaran robot VR (kiri atau kanan) ditentukan berdasarkan arah pergerakan sensor giroskop saat ini. Blok [Berbelok ke arah] digunakan untuk mengarahkan Robot VR ke arah tertentu terlepas dari posisi Robot VR. Saat Anda mengambil atau menjatuhkan cakram, Robot VR mungkin akan terlempar dari jalurnya. Dengan menggunakan blok [Berbelok ke arah], Robot VR akan berbelok ke posisi absolut, bukan posisi relatif terhadap arah sebelumnya.
-
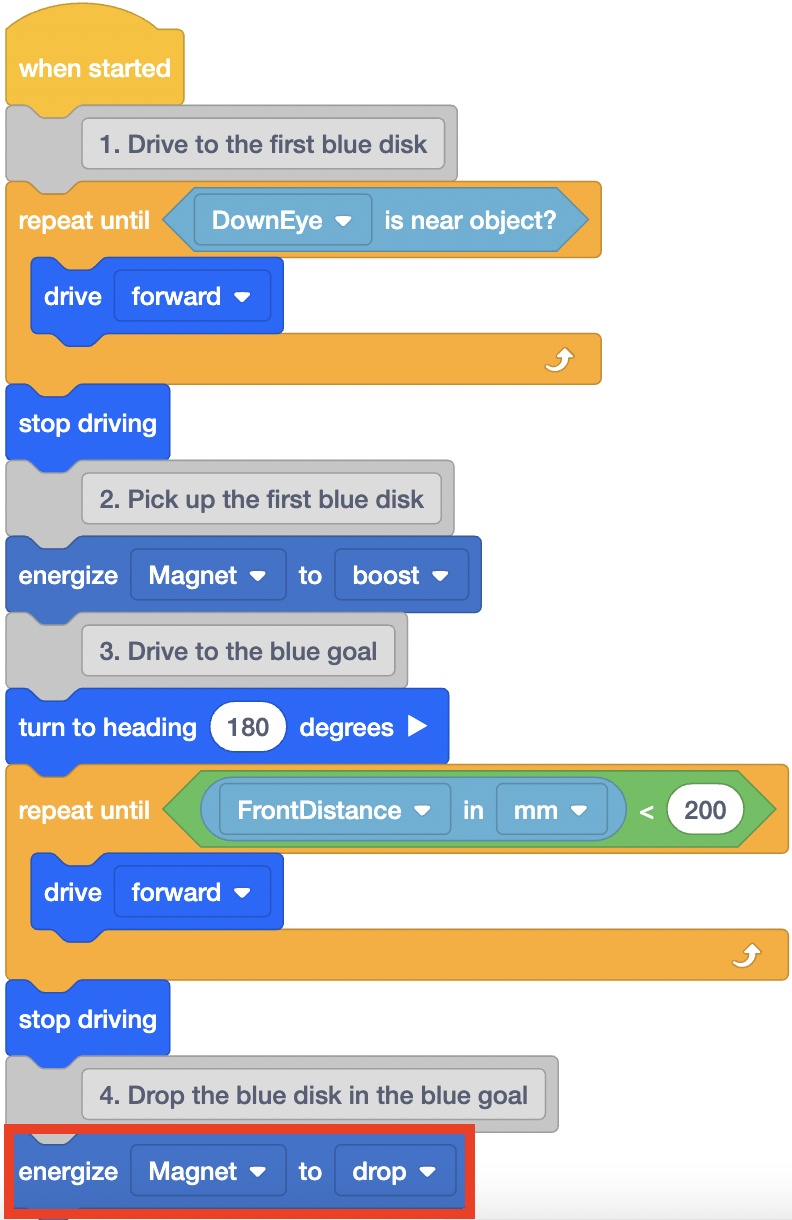
Tambahkan blok [Lanjutkan ke judul] di bawah komentar ketiga.

-
Atur blok [Putar ke arah] ke 180 derajat.
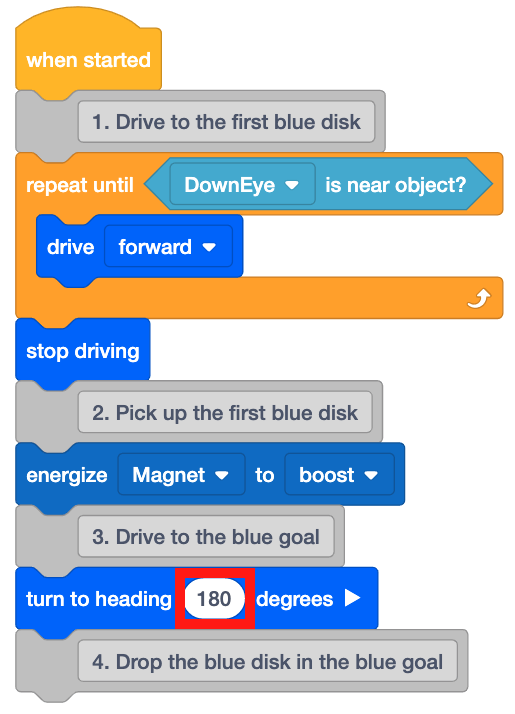
-
Setelah robot VR mengarah ke posisi awal, robot VR perlu kembali ke gawang berwarna biru. Tambahkan blok [Ulangi hingga] di bawah blok [Buka judul].
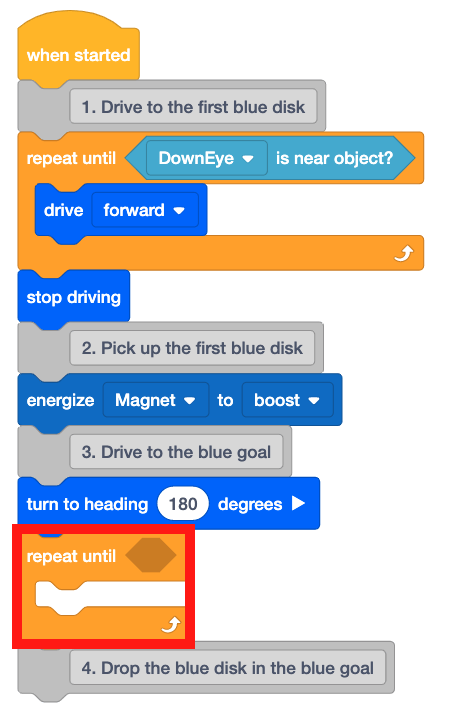
-
Untuk kembali ke gawang biru, Robot VR akan menggunakan data dari Sensor Jarak untuk menentukan kapan Robot VR berada di dalam gawang biru. Seperti yang dibahas pada pelajaran sebelumnya, setiap kotak grid pada Disk Mover Playground berukuran 200 milimeter (mm) x 200 milimeter (mm).
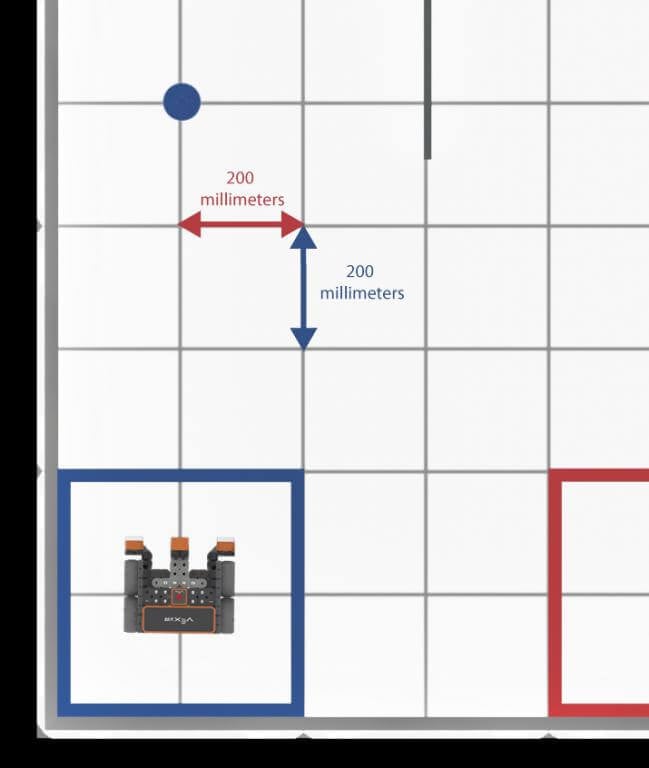
-
Dengan menggunakan pengukuran tersebut, pusat gawang biru dapat ditentukan berada sekitar 200 milimeter (mm) dari dinding Lapangan Bermain.
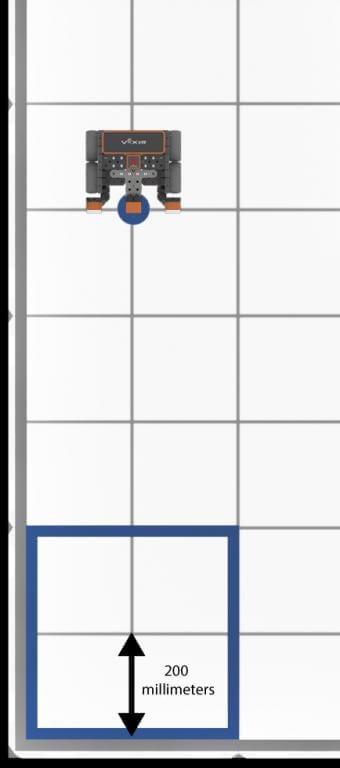
-
Robot VR harus berhenti bergerak ketika Sensor Jarak melaporkan bahwa Robot VR berada kurang dari 200 milimeter (mm) dari dinding Taman Bermain. Tambahkan blok berikut ke blok [Ulangi hingga].
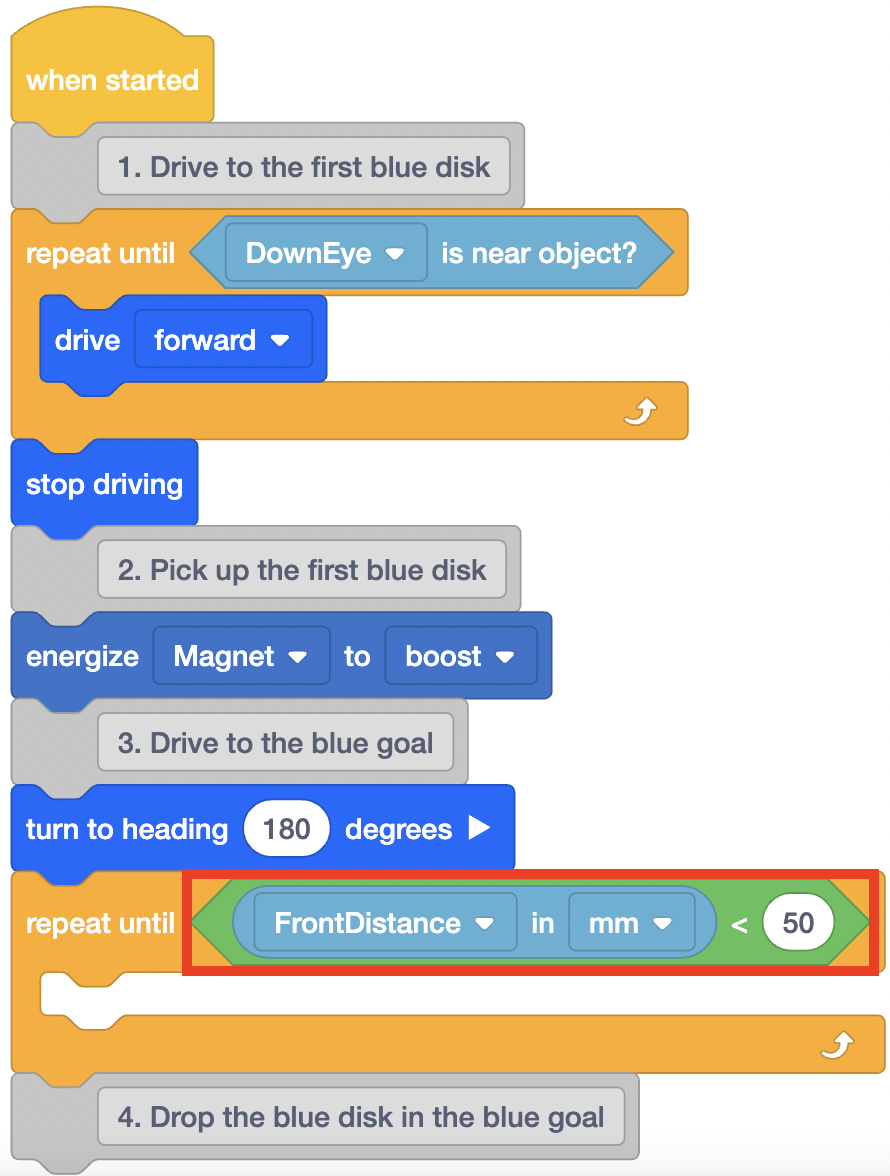
-
Ubah parameter di blok <Less than> menjadi 200.
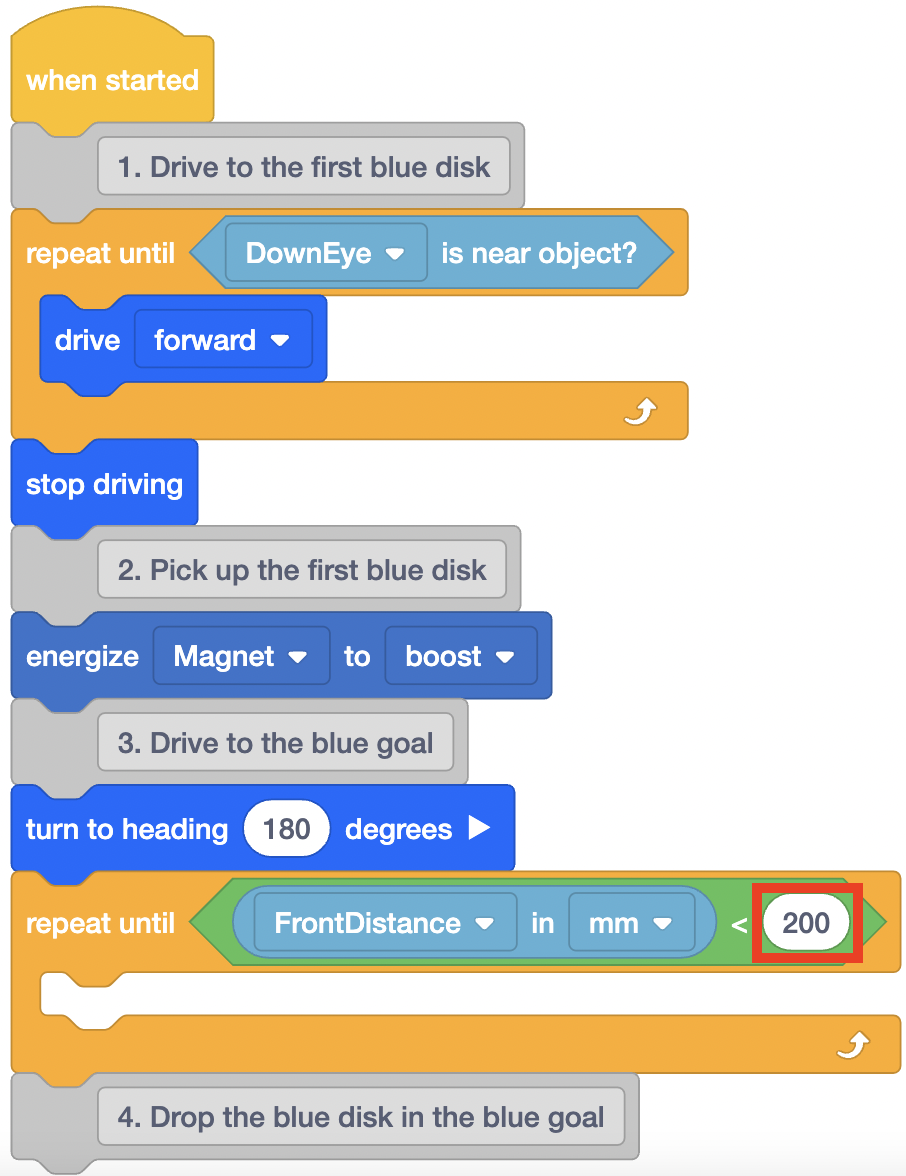
-
Tambahkan blok [Drive] ke dalam blok [Repeat until] ini. Ini akan menginstruksikan Robot VR untuk bergerak maju hingga Sensor Jarak melaporkan jarak kurang dari 200 milimeter (mm).
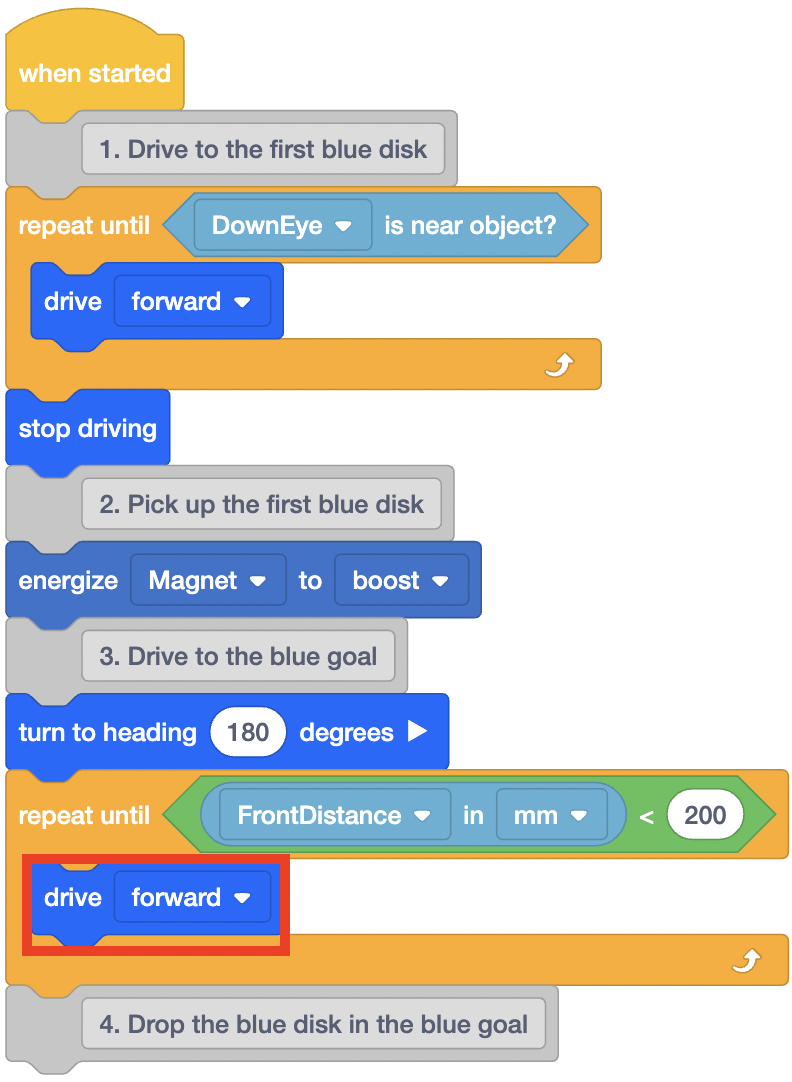
-
Setelah Robot VR mencapai tujuan berwarna biru (200 mm dari dinding), Robot VR harus berhenti bergerak. Tambahkan blok [Berhenti mengemudi] di bawah blok [Ulangi sampai].
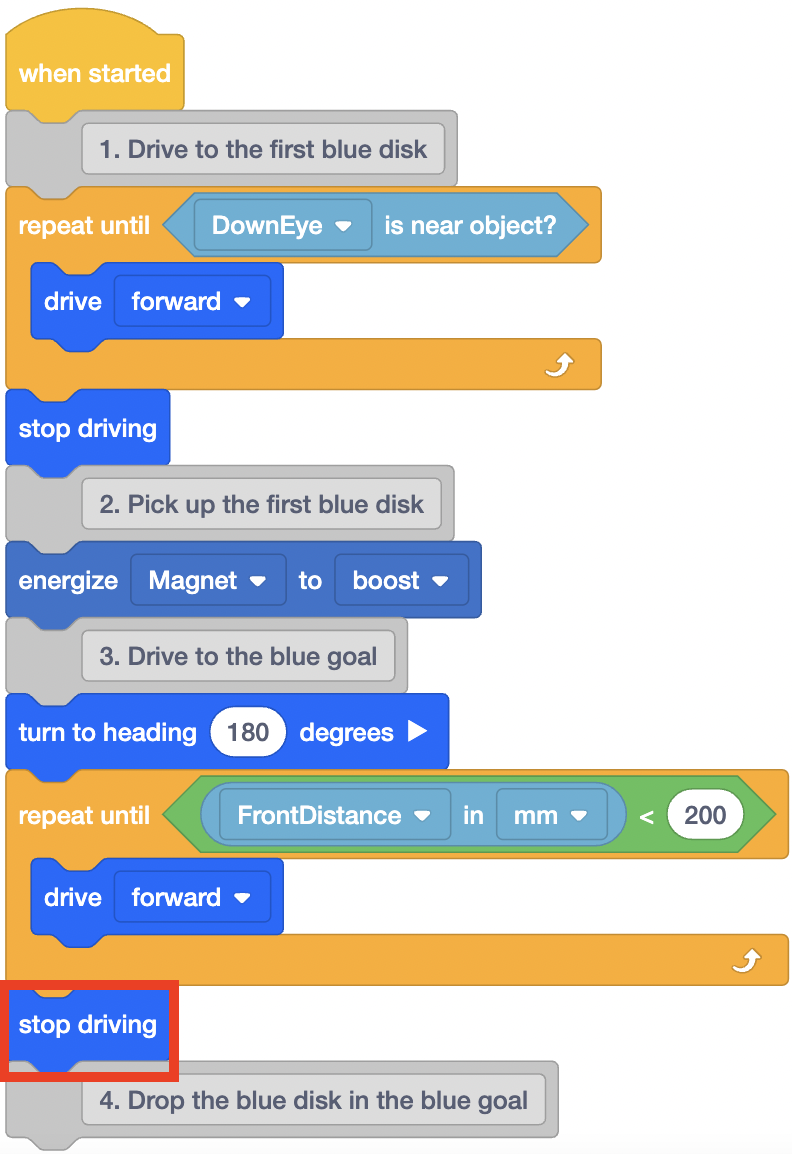
-
Sekarang setelah Robot VR berhenti di gawang biru, ia dapat menjatuhkan cakram. Tambahkan blok [Energize Electromagnet] di bawah komentar keempat dan atur blok tersebut menjadi 'jatuhkan'.
-
Robot VR perlu bergerak mundur dalam jarak pendek untuk menghindari menabrak atau melukai cakram apa pun. Bertabrakan dengan cakram berpotensi membuat Robot VR keluar jalur. Tambahkan blok-blok berikut untuk menginstruksikan Robot VR untuk bergerak mundur sejauh 100 milimeter (mm) dan berbalik arah ke 0 derajat.

- Buka Disk Mover Playground jika belum terbuka dan jalankan proyeknya.
-
Robot VR bergerak maju, mengambil cakram pertama, lalu berputar 180 derajat untuk menghadap ke gawang berwarna biru. Robot VR kemudian menggunakan nilai dari Sensor Jarak untuk menentukan kapan harus berhenti bergerak dan menjatuhkan cakram biru.

- Perhatikan bagaimana blok [Ulangi hingga] kedua berfungsi di bagian proyek ini.
- Ketika Sensor Jarak pada Robot VR mendeteksi dinding Taman Bermain berjarak kurang dari 200 milimeter (mm), proyek akan berpindah ke blok berikutnya dalam tumpukan di bawah blok [Ulangi hingga].
- Dalam proyek ini, itu berarti Robot VR berhenti bergerak dan menjatuhkan Elektromagnet ke gawang berwarna biru.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.