
Pemrograman Berbasis Peristiwa: Komunikasi Antar Instruksi - Python
 Kotak Peralatan Guru
-
Tujuan Bagian Ini
Tujuan dari bagian Rethink adalah agar siswa dapat menggunakan tombol pada Controller menggunakan pemrograman berbasis peristiwa.
Bagian ini mencakup:
-
Gambaran Umum Pemrograman Berbasis Peristiwa
-
Instruksi Pengunduhan Proyek Contoh & Gambaran Umum
-
Aktivitas Remix:
-
Ambil sebuah benda!
-
Permata Berwarna
-
Lomba Estafet!
-
-
Pertanyaan Remix
 Tips untuk Guru
- Pengontrol dapat dipasangkan dengan Otak Robot sebelum kelas dimulai untuk menghemat waktu. Putuskan apakah Anda ingin menyelesaikan langkah ini sendiri atau apakah Anda ingin siswa yang melakukannya. Ikuti langkah di sini. Anda dapat mencetak artikel ini untuk digunakan siswa, jika Anda ingin mereka memasangkan Controller dengan Brain.
- Pemrograman berbasis peristiwa memberi Clawbot kemampuan untuk memicu peristiwa atau bereaksi terhadap pemicu. Jenis pemrograman ini memungkinkan satu instruksi untuk berkomunikasi dengan instruksi lainnya.
-
Dengan kata lain, Clawbot merespons pergerakan joystick pada controller. Pergerakan joystick adalah pemicunya, dan Clawbot merespons sesuai dengan pergerakan tersebut.
# Impor pustaka
dari vex import *

# Mulai kode proyek
# Buat fungsi callback untuk setiap kejadian tombol kontroler
def controller_L1_Pressed():
    arm_motor.spin(FORWARD)
    while controller_1.buttonL1.pressing():
        wait(5, MSEC)
    arm_motor.stop()

# Buat kejadian callback Kontroler - penundaan 15 msec untuk memastikan kejadian terdaftar
controller_1.buttonL1.pressed(controller_L1_Pressed)
wait(15, MSEC)
Pada contoh di atas, menekan tombol L1 adalah pemicu yang memutar arm_motor ke atas.
Untuk mempelajari lebih lanjut tentang instruksi, buka informasi bantuan
Pemrograman Berbasis Peristiwa
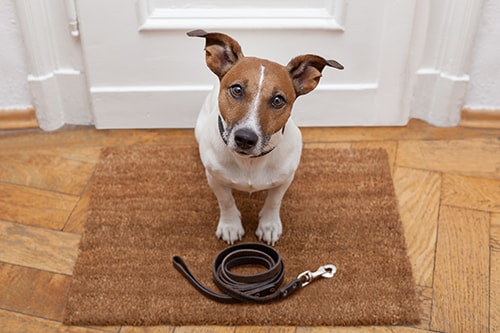
Jika anjing Anda membawakan tali kekangnya atau duduk di dekat pintu, itu berarti ia memberi tahu Anda bahwa ia perlu buang air di luar. Di sekolah, ketika guru Anda mengajukan pertanyaan dan melihat Anda mengangkat tangan, mereka percaya Anda tahu jawabannya dan ingin menjawab pertanyaan tersebut. Perilaku-perilaku ini juga dikenal sebagai "pemicu."
Anjing Anda tahu bahwa membawa tali pengikatnya kepada Anda atau duduk di dekat pintu adalah pemicu yang memberi tahu Anda bahwa ia perlu pergi ke luar. Jadi, ketika Anda melihatnya duduk di dekat pintu dengan tali pengikatnya, Anda bereaksi terhadap pemicu tersebut dengan membawanya keluar. Mengangkat tangan adalah pemicu yang memberi tahu guru bahwa Anda ingin menjawab pertanyaan tersebut. Kemudian, guru tersebut bereaksi terhadap pemicu tersebut dengan memanggil Anda.
Pemrograman berbasis peristiwa dalam robotika adalah ketika perilaku robot tertentu memicu robot untuk melakukan hal-hal tertentu atau bereaksi terhadap pemicu tertentu.
Kotak Peralatan Guru
-
Meninjau Instruksi
- Buka proyek contoh Clawbot Controller with Events di VEXcode V5.
- Sebagai kegiatan kelas bersama, tinjau kembali petunjuk pemrograman bersama para siswa. Beritahu siswa bahwa beberapa kejadian dalam proyek Clawbot Controller with Events dapat dipicu secara bersamaan, sehingga memungkinkan mereka untuk mengontrol pergerakan penggerak Clawbot serta pergerakan Lengan dan Cakar Clawbot.
Pengontrol: Kontrol Clawbot
Sekarang, Anda siap untuk menjelajahi proyek contoh Clawbot Controller with Events dan menggunakan Controller untuk mengoperasikan Clawbot, Lengannya, dan Cakarnya, semuanya secara bersamaan!
Pastikan Anda memiliki perangkat keras yang dibutuhkan dan buku catatan teknik Anda. Buka VEXcode V5.
| Kuantitas | Bahan-bahan yang Dibutuhkan |
|---|---|
| 1 |
Robot cakar |
| 1 |
Baterai robot terisi penuh |
| 1 |
Radio VEX V5 |
| 1 |
Pengontrol |
| 1 |
Kabel Tether |
| 1 |
VEXcode V5 |
| 1 |
Kabel USB (jika menggunakan komputer) |
| 1 |
Buku Catatan Teknik |
Sebelum Anda memulai aktivitas...
Apakah Anda sudah menyiapkan semua barang-barang ini? Kontraktor harus memeriksa setiap hal berikut:
-
Apakah semua motor dan sensor sudah terhubung ke port yang benar?
-
Apakah kabel pintarsudah terpasang sepenuhnyake semua motor?