
Pengontrol sebagai Antarmuka Pengguna
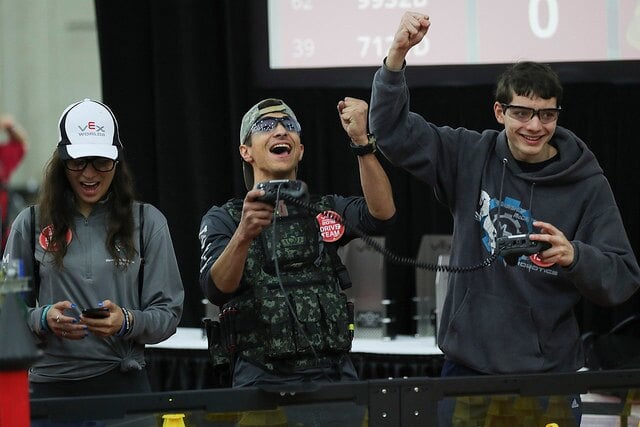
Mengendalikan Robot dari Jarak Jauh
Kita paling sering menggunakan remote control untuk berinteraksi dengan televisi kita. Kita menekan tombol yang membuat televisi menampilkan saluran atau layar informasi/akses yang kita inginkan. Secara teknis, remote control televisi Anda adalah sebuah UI (User Interface). Namun, antarmuka penggunanya jauh kurang canggih dibandingkan dengan yang digunakan oleh ponsel pintar Anda. Karena kurang canggih, biasanya insinyur listrik, bukan insinyur UI, yang mendesain remote televisi. Karena latar belakang pendidikan mereka, para insinyur listrik memandang masalah penambahan fitur baru pada remote control sebagai masalah rangkaian listrik: bagaimana cara menambahkan tombol baru untuk mengontrol fitur baru pada televisi Anda. Mereka tidak mempertimbangkan kegunaan tombol baru tersebut dalam kaitannya dengan tombol-tombol lainnya.
Memprogram Pengontrol V5 Anda jauh lebih rumit. Selama pertandingan yang dikendalikan oleh pengemudi dalam sebuah kompetisi, Anda ingin pengemudi/tim Anda memiliki keuntungan sebanyak mungkin. Jadi, Anda dapat memprogram tombol dan joystick untuk melakukan lebih dari satu perilaku sederhana. Dan, Anda dapat memprogramnya untuk melakukan perilaku kompleks saat tombol/joystick digunakan secara bersamaan—mirip dengan cara kerja beberapa kontroler game. Sebagai programmer Controller Anda, Anda mempertimbangkan—seperti halnya seorang UI Engineer—tombol mana yang akan digunakan secara kombinasi dengan memikirkan bagaimana posisi jari dan tangan Anda agar dapat menjangkau semua tombol yang terlibat. Anda tentu tidak ingin pengemudi yang mengendalikan robot Anda mengalami kram di tangannya.
Pemrograman untuk Pengontrol V5 Anda secara berulang kali memeriksa tombol mana yang ditekan agar robot dapat melakukan perilaku yang sesuai. Perhatikan bahwa mungkin ada banyak sekali pernyataan kondisional bersarang di dalam proyek Controller saat menggunakan kombinasi penekanan tombol, seperti contoh berikut: Jika tombol A ditekan dan tombol B ditekan, lakukan perilaku ini. Jika tombol A ditekan, tombol B ditekan, dan joystick kiri didorong ke bawah, lakukan perilaku ini. Jika tidak (hanya tombol A yang ditekan), lakukan perilaku ini. Pertimbangkan berapa banyak lagi kombinasi kondisi yang dibutuhkan untuk memperhitungkan semua tombol lain dan kombinasinya yang tersedia pada Controller.
, saat Anda memprogram perilaku yang lebih kompleks ke dalam fungsi Controller, proyek tersebut semakin mendekati kemampuan robot untuk beroperasi secara otonom. Jadi, tim kompetisi perlu mencari tahu perilaku mana yang terbaik untuk diprogram ke dalam Controller mereka sebagai urutan yang kompleks dan perilaku mana yang sebaiknya dipecah menjadi beberapa bagian sehingga Controller memungkinkan pengemudi (pengguna) memiliki lebih banyak kendali atas kecepatan dan akurasi perilaku tersebut.
 Memotivasi Diskusi
-
Kompetisi Robotika VEX
Setiap tahun, VEX menantang penggunanya dengan permainan baru. Tim-tim berkompetisi dalam pertandingan yang terdiri dari Periode Otonom lima belas (15) detik (tanpa Pengontrol), diikuti oleh Periode Terkendali Pengemudi satu menit empat puluh lima detik (1:45). Beberapa siswa mungkin pernah mengikuti kompetisi robotika sebelumnya, baik sebagai bagian dari klub atau tim. Pertanyaan-pertanyaan di bawah ini meminta siswa untuk berbagi pengalaman dan/atau minat mereka dalam kompetisi.
T:Apakah ada di antara kalian, atau seseorang yang kalian kenal, yang pernah berkompetisi dalam kompetisi robotika?
J:Dorong siswa yang pernah berkompetisi untuk berbagi pengalaman mereka. Lanjutkan dengan pertanyaan-pertanyaan lain, seperti, 'robot apa yang Anda gunakan?' dan/atau 'apa bagian favorit Anda dari pengalaman tersebut?'.
T:Apakah ada yang tertarik untuk mempelajari lebih lanjut tentang kompetisi/permainan VEX tahun ini?
J:Ketika siswa menjawab ya, Anda dapat mengarahkan mereka ke situsKompetisi VEXdan menunjukkan video tantangan tahun ini.
 Perluas Pembelajaran Anda
-
Memprogram Pengontrol
Seperti yang dijelaskan di atas, pengontrol dapat diprogram sehingga sebuah tombol atau kombinasi tombol dapat memulai serangkaian perilaku yang kompleks. Rangkaian kompleks ini tidak harus berupa rangkaian gerakan yang sederhana, tetapi juga dapat mencakup kondisi bersyarat dengan menggunakan data sensor untuk menentukan rangkaian perilaku kompleks mana yang sesuai dalam situasi tersebut.
Tantang siswa untuk memprogram pengendali mereka sehingga dengan menekan satu atau dua tombol, robot akan melakukan tugas yang kompleks. Berikut beberapa contoh yang mungkin:
-
Robot tersebut mengambil bola atau elemen permainan dengan warna tertentu.
-
Robot tersebut mengambil dan meluncurkan elemen permainan menuju sasaran tertentu.
-
Robot tersebut menyesuaikan posisinya dengan mundur hingga menempel rapat ke dinding sebelum melanjutkan.