
Ανακατέψτε το έργο σας
 Συμβουλές για τους Δασκάλους
Οι μαθητές μπορούν να ανατρέξουν στα εκπαιδευτικά εγχειρίδια εάν αντιμετωπίσουν προβλήματα κατά τη δημιουργία, τη μετονομασία ή την αποθήκευση ενός έργου. Περπατήστε τριγύρω και παρακολουθήστε τους μαθητές για να βεβαιωθείτε ότι έχουν ολοκληρώσει όλα τα βήματα.
Ο Προγραμματιστής θα πρέπει να ολοκληρώσει τα ακόλουθα βήματα:

- Ανοίξτε το μενού Αρχείο .
- Επιλέξτε Άνοιγμα παραδειγμάτων.
- Επιλέξτε και ανοίξτε το Πρότυπο Αυτόματου Πιλότου.
- Ονομάστε το έργο σας Velocity Remix.
- Αποθήκευση του έργου σας.
 Εργαλειοθήκη Εκπαιδευτικού
-
Συμπεριφορές
Όπως αναφέρθηκε προηγουμένως, οι συμπεριφορές είναι ένας τρόπος να μιλήσουμε για τις ενέργειες του ρομπότ. Ένας τρόπος για να βάλουμε τους μαθητές να σκεφτούν συμπεριφορές και να οργανώσουν ενέργειες σε μια ακολουθία είναι να τους ζητήσουμε να επισημάνουν διαφορετικά μέρη του έργου τους χρησιμοποιώντας το μπλοκ [comment] . Οι μαθητές μπορούν να χαρακτηρίσουν τις διαφορετικές συμπεριφορές από τις προκλήσεις σε όλο το έργο. Για περισσότερες πληροφορίες σχετικά με τη χρήση του μπλοκ [σχόλιο] , χρησιμοποιήστε τη Βοήθεια .
Στην ετικέτα Είσαι το Αυτό! Στην πρόκληση, οι μαθητές καλούνται να προγραμματίσουν τον Αυτόματο Πιλότο να στρίβει γρήγορα για να αποφύγει την επισήμανση, να οδηγεί αργά για να επισημάνει κάποιον και στη συνέχεια να στρίψει ξανά γρήγορα για να φύγει τρέχοντας. Δείτε το παρακάτω παράδειγμα χρήσης του μπλοκ σχόλιο για να περιγράψετε την ακολουθία συμπεριφορών:
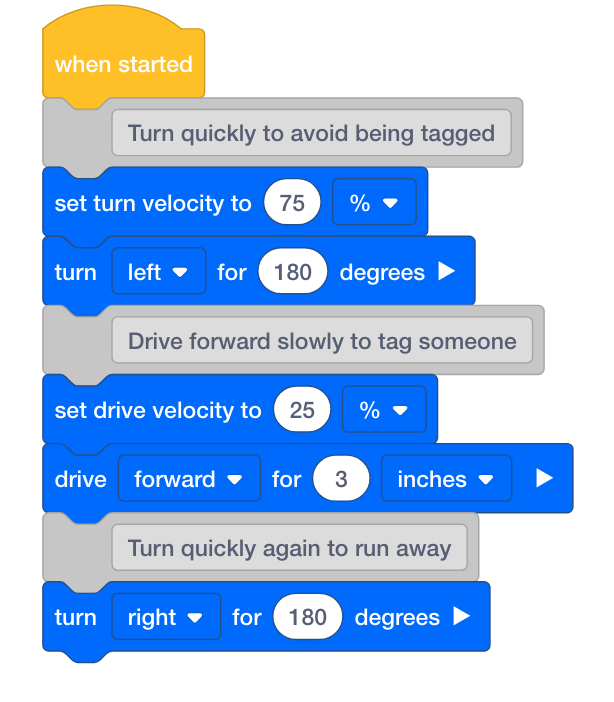
Μπορείτε επίσης να ζητήσετε από τους μαθητές να εξηγήσουν πώς θα σχεδιάσουν για αυτές τις προκλήσεις όσον αφορά το πώς θέλουν και αναμένουν να συμπεριφερθεί το ρομπότ.
Επισημάνετε Εσύ είσαι!
Στρίψε γρήγορα, οδήγησέ αργά, στρίψε γρήγορα για να παίξεις ένα παιχνίδι με ετικέτες!
-
Το ρομπότ θέλει να παίξει ένα παιχνίδι με ετικέτες - εσύ είσαι αυτό! Προγραμματιστή, χρησιμοποίησε τα μπλοκ [ορισμός ταχύτητας στροφής], [στροφή για], [ορισμός ταχύτητας οδήγησης] και [οδήγηση για] για να προγραμματίσεις τον Αυτόματο Πιλότο να στρίβει γρήγορα για να αποφύγεις την επισήμανση, να οδηγείς αργά για να επισημάνεις κάποιον και μετά να στρίβεις ξανά γρήγορα για να φύγεις τρέχοντας! Το ποσοστό ταχύτητας για στροφή θα πρέπει να είναι τουλάχιστον διπλάσιο από το ποσοστό ταχύτητας για οδήγηση. Το παρακάτω έργο έχει ξεκινήσει αλλά δεν έχει ολοκληρωθεί. Χρειάζεται περισσότερα μπλοκ και καθορισμένες ταχύτητες.

- Προγραμματιστή, αποθήκευσε το έργο στον εγκέφαλο.
- Τελεστής, εκτέλεση το Ετικέτα έργο.
- Γυρίζει το ρομπότ γρήγορα, οδηγεί αργά και μετά γυρίζει ξανά γρήγορα;
- Καταγραφέας, κρατήστε σημειώσεις σχετικά με τη συμπεριφορά του ρομπότ.
Πρόκληση Μπόνους: Βάλτε τον Αυτόματο Πιλότο να παίξει έναν ήχο μόλις επισημάνει κάποιον!
Εργαλειοθήκη Δασκάλου
-
Υπενθυμίσεις και Λύσεις
-
Τοποθετήστε ένα σταθερό αντικείμενο, όπως ένα βιβλίο, στο οποίο το ρομπότ θα τοποθετήσει ετικέτα για να μιμηθεί την τοποθέτηση ετικέτας σε ένα άτομο.
-
Ο δάσκαλος μπορεί να περιορίσει τις αποστάσεις οδήγησης εάν ο χώρος είναι περιορισμένος.
-
Οι μαθητές θα πρέπει να εργάζονται σε ομάδες με τους ατομικούς τους ρόλους.
-
Ο κατασκευαστής θα πρέπει να ελέγξει ότι το ρομπότ είναι έτοιμο να εκτελέσει το έργο.
-
Ο Προγραμματιστής θα πρέπει να κάνει τις αλλαγές σύμφωνα με τις οδηγίες.
-
Ο Χειριστής θα πρέπει να εκτελεί τα έργα στο ρομπότ.
-
Ο Καταγραφέας θα πρέπει να καταγράφει την εργασία και τα αποτελέσματά του στα σημειωματάρια μηχανικής του.
-
Ζητήστε από τους μαθητές να κάνουν check in όταν ολοκληρώσουν αυτήν τη δραστηριότητα και είτε να παρουσιάσουν είτε να εκτελέσουν το/τα έργο/α τους.
Για τη λύση στο Tag You're It!, κάντε κλικ έναν από τους ακόλουθους συνδέσμους (Google Doc/.docx/.pdf).
Προστατέψτε το Κάστρο!
Μετακινήσου σε ένα τετράγωνο για να προστατεύσεις το κάστρο από εισβολείς!
-
Ο βασιλιάς σου σου ζήτησε να προστατεύσεις το κάστρο! Πρέπει να οδηγήσεις γύρω από το τετράγωνο κάστρο για να βεβαιωθείς ότι είναι ασφαλές από εισβολείς! Προγραμματιστή, χρησιμοποίησε την τιμή να ορίσεις ταχύτητα στροφής, στροφή για, για να ορίσεις ταχύτητα οδήγησης και για να προγραμματίσεις τον αυτόματο πιλότο να κινείται σε τετράγωνο. Ο αυτόματος πιλότος θα πρέπει να οδηγεί γρήγορα κατά μήκος των πλευρών του τετραγώνου, αλλά να στρίβει αργά στις γωνίες. Το παρακάτω έργο έχει ξεκινήσει αλλά δεν έχει ολοκληρωθεί. Χρειάζεται περισσότερα μπλοκ και καθορισμένες ταχύτητες.

- Προγραμματιστή, αποθήκευσε το έργοΚάστρου και στον .
- Χειριστής, εκτέλεση το έργο του Κάστρου.
- Το ρομπότ κινείται γρήγορα σε τετράγωνο σχήμα αλλά γυρίζει αργά στις γωνίες;
- Καταγραφέας, κρατήστε σημειώσεις σχετικά με τη συμπεριφορά του ρομπότ.
Μπόνους Προκλήσεις:
- Η λυχνία LED αφής του αυτόματου πιλότου πρέπει να εμφανίζεται με διαφορετικό χρώμα ενώ κινείται σε κάθε πλευρά του τετραγώνου.
- Η περίμετρος του τετράγωνου κάστρου που πρέπει να φυλάσσεται είναι 20 ίντσες. Προγραμματίστε το ρομπότ να κινείται γύρω από την περίμετρο.
- Η περιοχή του τετράγωνου κάστρου που πρέπει να φυλαχθεί είναι 49 ίντσες. Υπολογίστε το μήκος κάθε πλευράς και μετακινηθείτε σε ένα τετράγωνο που καλύπτει την περιοχή.
Εργαλειοθήκη Δασκάλου
-
Υπενθυμίσεις και Λύσεις
-
Ο δάσκαλος μπορεί να περιορίσει τις αποστάσεις οδήγησης εάν ο χώρος είναι περιορισμένος.
-
Οι μαθητές θα πρέπει να εργάζονται σε ομάδες με τους ατομικούς τους ρόλους.
-
Ο κατασκευαστής θα πρέπει να ελέγξει ότι το ρομπότ είναι έτοιμο να εκτελέσει το έργο.
-
Ο Προγραμματιστής θα πρέπει να κάνει τις αλλαγές σύμφωνα με τις οδηγίες.
-
Ο Χειριστής θα πρέπει να εκτελεί τα έργα στο ρομπότ.
-
Ο Καταγραφέας θα πρέπει να καταγράφει την εργασία και τα αποτελέσματά του στα σημειωματάρια μηχανικής του.
-
Ζητήστε από τους μαθητές να κάνουν check in όταν ολοκληρώσουν αυτήν τη δραστηριότητα και είτε να παρουσιάσουν είτε να εκτελέσουν το/τα έργο/α τους.
Για τις λύσεις για το Protect the Castle!, κάντε κλικ έναν από τους ακόλουθους συνδέσμους (Google Doc/.docx/.pdf).
Ρομπότ Σερβιτόρος
Μην χύνετε τα ποτά!
-
Το ρομπότ σας εκπαιδεύεται για να γίνει σερβιτόρος σε ένα νέο εστιατόριο στην πόλη. Προγραμματίστε το ρομπότ-σερβιτόρο ώστε να μπορεί να κινείται γρήγορα χωρίς να χύνει αυτό που κουβαλάει! Χρησιμοποιήστε το 6x Pitch Standoff για να προσομοιώσετε φαγητό ή ποτά που θα κουβαλάει ο σερβιτόρος. Προγραμματιστή, χρησιμοποίησε την ρύθμιση ταχύτητας στροφής , την ρύθμιση στροφής για, την ρύθμιση ταχύτητας οδήγησης και την ρύθμιση ταχύτητας οδήγησης για μπλοκ για να προγραμματίσεις τον Αυτόματο Πιλότο να περιστρέφεται 360 μοίρες και να οδηγεί 12 ίντσες όσο πιο γρήγορα γίνεται, ενώ παράλληλα εξισορροπεί μια Απόκλιση Βήματος 6x στον εγκέφαλο του Αυτόματου Πιλότου. Το παρακάτω έργο έχει ξεκινήσει αλλά δεν έχει ολοκληρωθεί. Πρέπει να έχει ρυθμίσει τις ταχύτητες και τις αποστάσεις.

-
Κατασκευαστή, βάλε ένα 6x Pitch Standoff από το VEX IQ Kit απέναντι από το σημείο που είναι γραμμένο VEX IQ στον εγκέφαλο.

- Προγραμματιστής, ορίστε τις ταχύτητες και τις αποστάσεις. Στη αποθηκεύστε το έργο Robot Waiter και στον εγκέφαλο.
- Χειριστής, εκτέλεση το έργο Ρομπότ Σερβιτόρος.
- Το ρομπότ γυρίζει και κινείται ενώ διατηρεί τη δέσμη πάνω από τον εγκέφαλο; Πόσο γρήγορα μπορεί να κινηθεί το ρομπότ πριν η δέσμη ολισθήσει;
- Προγραμματιστή, δοκίμασε όλο και πιο γρήγορες ταχύτητες μέχρι να βρεις το όριο. Το όριο για στροφή ενδέχεται να διαφέρει από το όριο για οδήγηση. Χρησιμοποιήστε τις πληροφορίες από το Καταγραφικό για να λάβετε αποφάσεις σχετικά με το ποια ταχύτητα είναι η καλύτερη επιλογή.
- Καταγραφέας, κρατήστε σημειώσεις σχετικά με τη συμπεριφορά του ρομπότ, την ταχύτητά του και αν η δέσμη πέφτει. Σημειώστε πώς αλλάζουν οι ταχύτητες κάθε φορά που δοκιμάζεται το έργο.
Εργαλειοθήκη Εκπαιδευτικού
-
Επαναληπτικός Σχεδιασμός
Αυτή η δραστηριότητα επικεντρώνεται στο να ζητήσει από τους μαθητές να συμμετάσχουν σε μια επαναληπτική διαδικασία σχεδιασμού. Οι μαθητές καλούνται να δοκιμάσουν τα έργα τους πριν κάνουν αλλαγές. Ενθαρρύνετε τους μαθητές να σχεδιάσουν πλήρως, να δοκιμάσουν, να κάνουν αλλαγές με βάση τα σχόλια και να δοκιμάσουν ξανά. Οι προσαρμογές στην ταχύτητα θα πρέπει να βασίζονται στα αποτελέσματα των δοκιμών ή/και στην ανατροφοδότηση από τα άλλα μέλη της ομάδας. Ενθαρρύνετε τους μαθητές να ακολουθήσουν την επαναληπτική διαδικασία σχεδιασμού αντί να απλώς μαντεύουν και να ελέγχουν για να καταλήξουν σε ένα συμπέρασμα σχετικά με το ποια ταχύτητα είναι η καλύτερη. Η βέλτιστη ταχύτητα θα διασφαλίσει ότι ο ρομπότ-σερβιτόρος δεν θα χύσει τίποτα.
Ο επαναληπτικός σχεδιασμός είναι μια σημαντική μεθοδολογία σχεδιασμού στη ρομποτική, καθώς και σε άλλες διαδικασίες μηχανικού σχεδιασμού.
Οι μαθητές θα εξασκηθούν επίσης στη συλλογιστική αφηρημένη, ενώ παράλληλα θα αποφασίσουν πώς να προσαρμόσουν την ταχύτητα για να καταλήξουν στο συμπέρασμα ποια είναι η καλύτερη.
Εργαλειοθήκη Δασκάλου
-
Υπενθυμίσεις και Λύσεις
- Ο δάσκαλος μπορεί να περιορίσει τις αποστάσεις οδήγησης εάν ο χώρος είναι περιορισμένος.
- Οι μαθητές θα πρέπει να εργάζονται σε ομάδες με τους ατομικούς τους ρόλους.
-
Ο κατασκευαστής θα πρέπει να ελέγξει ότι το ρομπότ είναι έτοιμο να εκτελέσει το έργο και ότι η απόκλιση βήματος 6x είναι σωστά τοποθετημένη πάνω από το αυτοκόλλητο VEX IQ στον εγκέφαλο πριν από κάθε δοκιμή της ταχύτητας.

- Ο Προγραμματιστής θα πρέπει να κάνει τις αλλαγές σύμφωνα με τις οδηγίες.
- Ο Χειριστής θα πρέπει να εκτελεί τα έργα στο ρομπότ.
- Ο Καταγραφέας θα πρέπει να καταγράφει την εργασία και τα αποτελέσματά του στα σημειωματάρια μηχανικής του.
-
Ζητήστε από τους μαθητές να κάνουν check in όταν ολοκληρώσουν αυτήν τη δραστηριότητα και είτε να εμφανίσουν είτε να εκτελέσουν το/τα έργο/α τους.
Για τη λύση του Robot Waiter, κάντε κλικ σε έναν από τους ακόλουθους συνδέσμους (Google Doc/.docx/.pdf)