
Remix Proyek Anda
 Tips untuk Guru
Para siswa dapat merujuk ke tutorial jika mereka mengalami masalah dalam membuat, mengganti nama, atau menyimpan proyek. Berjalanlah berkeliling dan awasi para siswa untuk memastikan mereka menyelesaikan semua tahapan.
Programmer harus menyelesaikan langkah-langkah berikut:
- Buka menu File .
- Pilih Buka Contoh.
- Pilih dan buka Templat Autopilot .
- Beri nama proyek Anda Velocity Remix.
- Simpan proyek Anda.
 Kotak Peralatan Guru
Perilaku
Seperti yang telah disebutkan sebelumnya, perilaku adalah cara untuk membicarakan tindakan robot. Salah satu cara untuk membuat siswa berpikir tentang perilaku dan mengatur tindakan secara berurutan adalah dengan meminta siswa memberi label pada berbagai bagian proyek mereka menggunakan blok [komentar] . Para siswa dapat memberi label pada berbagai perilaku yang muncul dari tantangan-tantangan sepanjang proyek. Untuk informasi lebih lanjut tentang penggunaan blok [komentar] , gunakan Bantuan.
Di Tag Giliranmu! Dalam tantangan ini, para siswa diminta untuk memprogram Autopilot agar berbelok cepat untuk menghindari tertangkap, mengemudi perlahan untuk menangkap seseorang, dan kemudian berbelok cepat lagi untuk melarikan diri. Lihat contoh di bawah ini tentang penggunaan blok komentar untuk menjelaskan urutan perilaku:
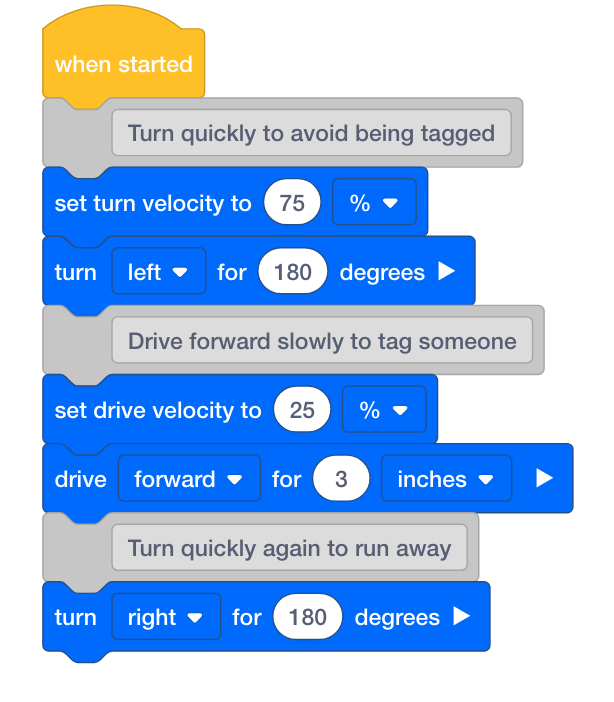
Anda juga dapat meminta siswa untuk menjelaskan bagaimana mereka akan merencanakan tantangan-tantangan ini dalam hal bagaimana mereka ingin dan mengharapkan robot tersebut berperilaku.
Giliranmu Bermain!
Berbeloklah cepat, berkendaralah perlahan, berbeloklah cepat untuk bermain kejar-kejaran!
-
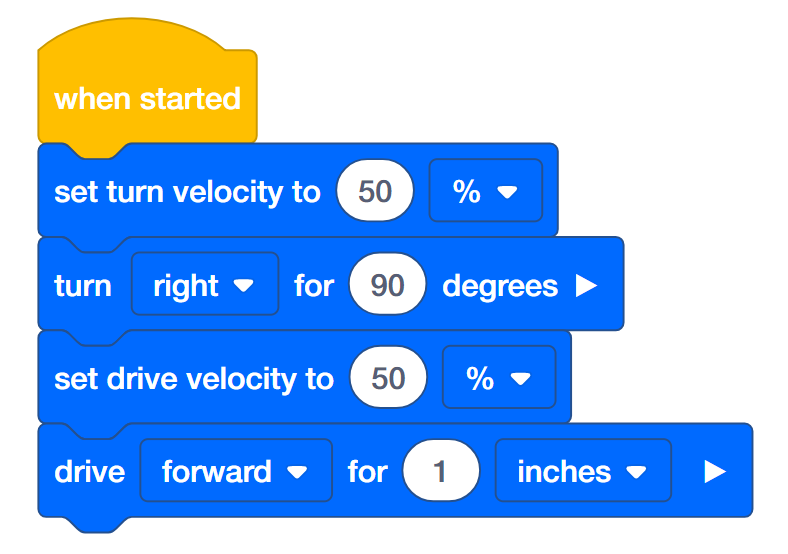
Robot itu ingin bermain kejar-kejaran—kamu yang jadi! Programmer, gunakan blok [set turn velocity], [turn for], [set drive velocity], dan [drive for] untuk memprogram Autopilot agar berbelok cepat untuk menghindari ditangkap, mengemudi perlahan untuk menangkap seseorang, dan kemudian berbelok cepat lagi untuk melarikan diri! Persentase kecepatan untuk berbelok setidaknya harus dua kali lebih tinggi daripada persentase kecepatan untuk mengemudi. Proyek di bawah ini sudah dimulai tetapi belum selesai. Ini membutuhkan lebih banyak blok dan pengaturan kecepatan.
- Programmer, simpan proyek Tag dan unduh ke otak.
- Operator, jalankan proyek Tag .
- Apakah robot tersebut berbelok dengan cepat, bergerak perlahan, lalu berbelok dengan cepat lagi?
- Perekam, catat perilaku robot tersebut.
Tantangan Bonus: Buat Autopilot mengeluarkan suara setelah menyentuh seseorang!
Kotak Peralatan Guru
-
Pengingat dan Solusi
-
Siapkan objek tetap seperti buku yang akan disentuh robot untuk meniru tindakan menyentuh seseorang.
-
Guru dapat membatasi jarak berkendara jika ruang terbatas.
-
Siswa harus bekerja dalam kelompok masing-masing dengan peran yang telah ditentukan.
-
Pihak pembangun harus memeriksa apakah robot tersebut siap untuk menjalankan proyek.
-
Programmer harus melakukan perubahan sesuai arahan.
-
Operator harus menjalankan proyek-proyek tersebut pada robot.
-
Pencatat harus mendokumentasikan pekerjaan dan hasilnya dalam buku catatan teknik mereka.
-
Mintalah siswa untuk melakukan check-in setelah menyelesaikan aktivitas ini dan memamerkan atau menjalankan proyek mereka.
Untuk solusi Tag You're It!, salah satu tautan berikut (Google Doc/.docx/.pdf).
Lindungi Kastil!
Bergeraklah dalam kotak untuk melindungi kastil dari penyusup!
-
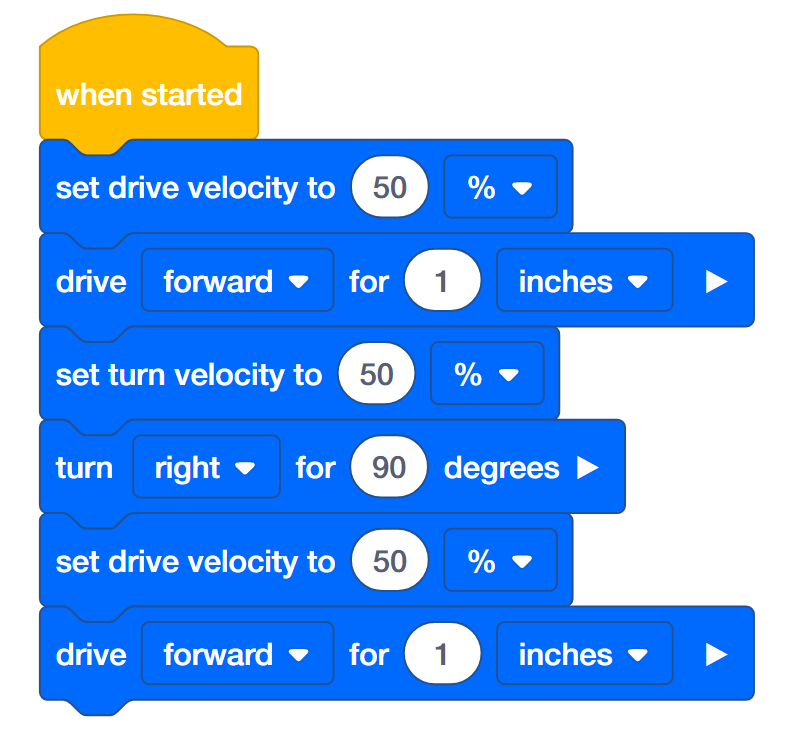
Raja Anda meminta Anda untuk melindungi kastil! Anda harus mengemudi mengelilingi kastil berbentuk persegi untuk memastikan kastil tersebut aman dari penyusup! Programmer, gunakan blok set turn velocity, turn for, set drive velocity, dan drive for untuk memprogram Autopilot agar bergerak dalam bentuk persegi. Autopilot harus melaju cepat di sepanjang sisi alun-alun tetapi berbelok perlahan di sudut-sudutnya. Proyek di bawah ini sudah dimulai tetapi belum selesai. Ini membutuhkan lebih banyak blok dan pengaturan kecepatan.
- Programmer, simpan proyek Castle dan unduh ke otak.
- Operator, jalankan proyek Kastil.
- Apakah robot tersebut bergerak cepat dalam bentuk persegi tetapi berbelok lambat di sudut-sudutnya?
- Perekam, catat perilaku robot tersebut.
Tantangan Bonus:
- Buat layar LED sentuh Autopilot menampilkan warna berbeda saat kendaraan melaju di setiap sisi persegi.
- Keliling benteng persegi yang perlu dijaga adalah 20 inci. Programkan robot untuk bergerak di sekitar perimeter.
- Luas area kastil persegi yang perlu dijaga adalah 49 inci. Hitung panjang setiap sisi dan pindahkan persegi yang menutupi area tersebut.
Kotak Peralatan Guru
-
Pengingat dan Solusi
-
Guru dapat membatasi jarak berkendara jika ruang terbatas.
-
Siswa harus bekerja dalam kelompok masing-masing dengan peran yang telah ditentukan.
-
Pihak pembangun harus memeriksa apakah robot tersebut siap untuk menjalankan proyek.
-
Programmer harus melakukan perubahan sesuai arahan.
-
Operator harus menjalankan proyek-proyek tersebut pada robot.
-
Pencatat harus mendokumentasikan pekerjaan dan hasilnya dalam buku catatan teknik mereka.
-
Mintalah siswa untuk melakukan check-in setelah menyelesaikan aktivitas ini dan memamerkan atau menjalankan proyek mereka.
Untuk solusi Protect the Castle!, klik salah satu tautan berikut (Google Doc/.docx/.pdf).
Pelayan Robot
Jangan sampai minumannya tumpah!
-
Robot Anda sedang berlatih menjadi pelayan di restoran baru di kota ini. Programkan robot pelayan agar dapat bergerak cepat tanpa menumpahkan barang yang dibawanya! Gunakan 6x Pitch Standoff untuk mensimulasikan makanan atau minuman yang akan dibawa oleh pelayan. Programmer, gunakan blok set turn velocity, turn for, set drive velocity, dan drive for untuk memprogram Autopilot agar berputar 360 derajat dan bergerak sejauh 12 inci secepat mungkin sambil menyeimbangkan 6x Pitch Standoff pada otak Autopilot. Proyek di bawah ini sudah dimulai tetapi belum selesai. Kecepatan dan jaraknya perlu diatur.
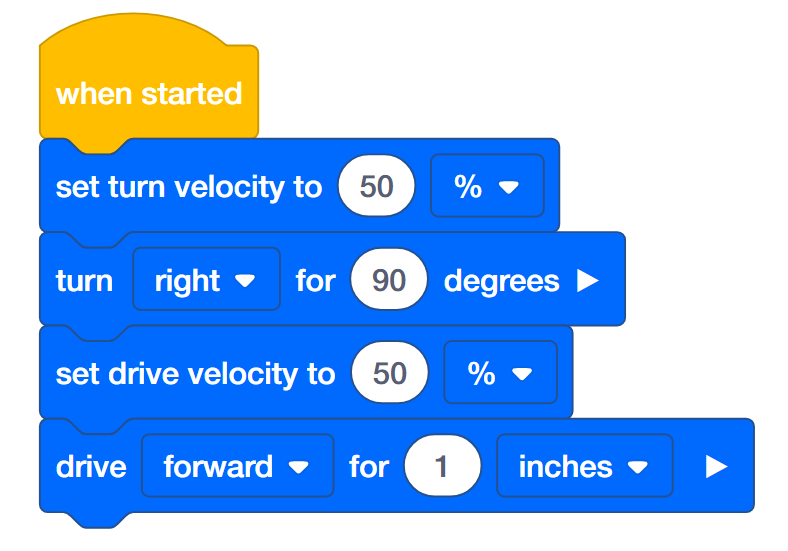
-
Builder, letakkan Standoff 6x Pitch dari VEX IQ Kit di tempat VEX IQ tertulis di otak.
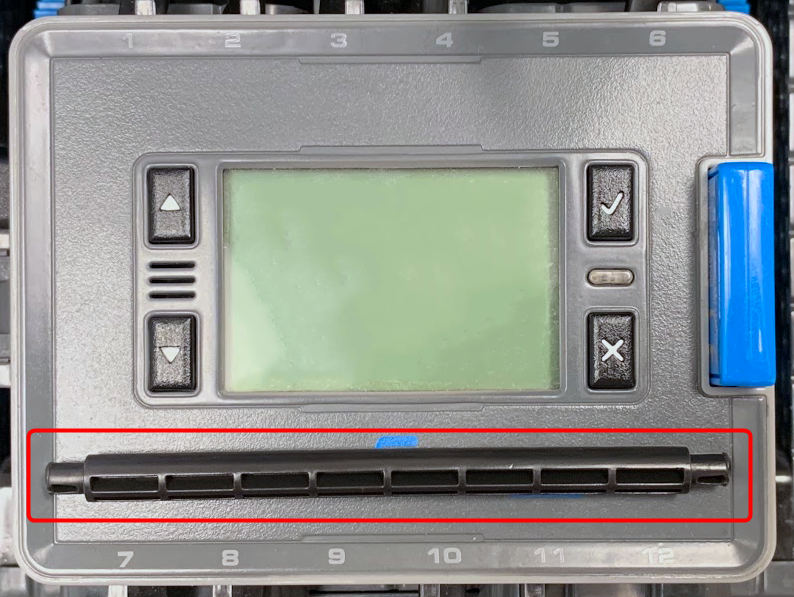
- Programmer, atur kecepatan dan jaraknya. Kemudian simpan proyek Robot ke.
- Operator, jalankan proyek Pelayan Robot.
- Apakah robot tersebut berbelok dan bergerak sambil tetap menjaga agar sinar tetap berada di atas otak? Seberapa cepat robot dapat bergerak sebelum sinar tersebut terlepas?
- Programmer, ujilah kecepatan yang semakin tinggi hingga Anda menemukan batasnya. Batas kecepatan untuk berbelok mungkin berbeda dengan batas kecepatan untuk mengemudi. Gunakan informasi dari perekam untuk membuat keputusan tentang kecepatan mana yang merupakan pilihan terbaik.
- Sebagai perekam, catat perilaku robot, kecepatannya, dan apakah sinar tersebut jatuh. Catat bagaimana kecepatan berubah setiap kali proyek diuji.
Kotak Peralatan Guru
-
Desain Iteratif
Aktivitas ini berfokus pada mengajak siswa untuk terlibat dalam proses desain berulang. Para siswa diminta untuk menguji proyek mereka sebelum melakukan perubahan. Dorong siswa untuk sepenuhnya merancang, menguji, membuat perubahan berdasarkan umpan balik, dan menguji lagi. Penyesuaian kecepatan harus didasarkan pada hasil pengujian dan/atau umpan balik dari anggota kelompok lainnya. Dorong siswa untuk mengikuti proses desain iteratif alih-alih hanya menebak dan memeriksa untuk sampai pada kesimpulan tentang kecepatan mana yang terbaik. Kecepatan terbaik akan memastikan pelayan robot tidak menumpahkan apa pun.
Desain iteratif adalah metodologi desain penting dalam robotika serta proses desain teknik lainnya.
Siswa juga akan berlatih bernalar secara abstrak sambil memutuskan bagaimana menyesuaikan kecepatan untuk menyimpulkan mana yang terbaik.
Kotak Peralatan Guru
-
Pengingat dan Solusi
- Guru dapat membatasi jarak berkendara jika ruang terbatas.
- Siswa harus bekerja dalam kelompok masing-masing dengan peran yang telah ditentukan.
-
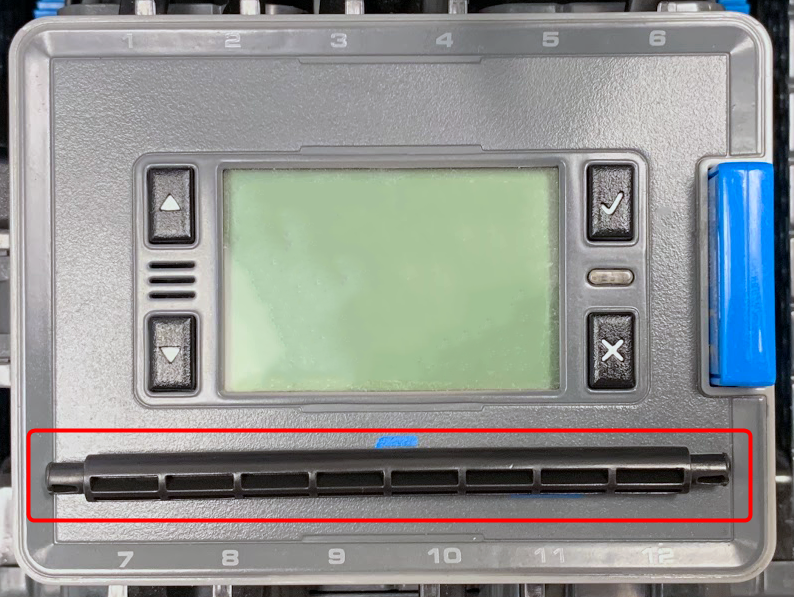
Pembuat robot harus memeriksa bahwa robot siap menjalankan proyek dan bahwa 6x Pitch Standoff terpasang dengan benar di atas stiker VEX IQ pada modul kontrol sebelum setiap pengujian kecepatan.
- Programmer harus melakukan perubahan sesuai arahan.
- Operator harus menjalankan proyek-proyek tersebut pada robot.
- Pencatat harus mendokumentasikan pekerjaan dan hasilnya dalam buku catatan teknik mereka.
-
Mintalah siswa untuk melakukan check-in setelah menyelesaikan aktivitas ini dan menampilkan atau menjalankan proyek mereka.
Untuk solusi Robot Waiter, klik salah satu tautan berikut (Google Doc/.docx/.pdf)