
Pelajaran 3: Menggunakan Sensor dan Elektromagnet untuk Mengambil Sebuah Cakram
Menggunakan Sensor Mata Bawah dengan Elektromagnet
Pelajaran ini akan menggunakan umpan balik sensor yang dilaporkan untuk menyelesaikan tantangan yang sama seperti pada Pelajaran 2. Robot VR akan mengambil dan memindahkan cakram biru pertama ke gawang biru.
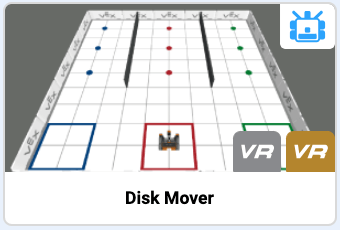
- Mulai proyek baru dan pilih Disk Mover Playground saat diminta.
-
Beri nama proyek Unit8Lesson3.

-
Tambahkan empat komentar pada proyek ini. Tambahkan komentar untuk setiap langkah yang diperlukan agar Robot VR dapat menuju ke disk pertama, mengambilnya, dan mengembalikannya ke tujuan berwarna biru.
def main(): # 1. Drive ke disk pertama # 2. Ambil disk pertama # 3. Berkendara menuju tujuan # 4. Masukkan cakram ke dalam gawang. -
Seret atau ketik perulangan while dengan kondisinot ke dalam ruang kerja di bawah komentar pertama, sehingga proyek Anda terlihat seperti ini:
def main(): #1. Drive to the first disk while not condition: wait(5, MSEC) # 2. Ambil disk pertama # 3. Berkendara menuju tujuan # 4. Masukkan cakram ke dalam gawang. -
Perintah down_eye.near_objectmelaporkan True ketika Sensor Mata Bawah pada Robot VR mendeteksi cakram berwarna pada Disk Mover Playground. Cakram-cakram tersebut berada di lantai area bermain dan tidak dapat dideteksi oleh Sensor Mata Depan, oleh karena itu Sensor Mata Bawah akan mendeteksi cakram-cakram tersebut. Seret atau ketik perintah down_eye.near_object sebagai kondisi dari loop while , sehingga bagian pertama proyek Anda terlihat seperti ini:
def main(): #1. Drive to the first disk while not down_eye.near_object(): wait(5, MSEC) -
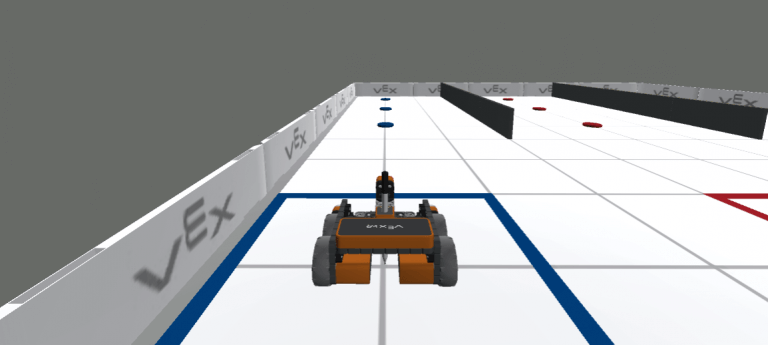
Perintah di dalam loop whileakan dijalankan ketika Robot VR TIDAK mendeteksi objek. Untuk mencapai salah satu cakram, Robot VR perlu bergerak maju hingga cakram tersebut terdeteksi.
-
Seret atau ketik perintah drive di dalam loop while , sehingga bagian komentar pertama proyek terlihat seperti ini:
#1. Drive to the first disk while not down_eye.near_object(): drivetrain.drive(FORWARD) wait(5, MSEC) -
Saat sebuah cakram terdeteksi, Robot VR perlu berhenti bergerak untuk mengambilnya. Seret atau ketik perintah stop di luar loop while, sehingga bagian komentar pertama proyek terlihat seperti ini:
#1. Berkendara ke disk pertama saat tidak down_eye.near_object(): drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.stop() - Perhatikan bahwa perintah drive dan wait diindentasi di bawah header loop while, yang berarti perintah-perintah tersebut berada di dalam loop. Garis abu-abu juga dapat membantu menunjukkan perintah mana yang diberi indentasi dengan benar dan berada di dalam sebuah perulangan. Perintah stop sejajar dengan header loop, artinya perintah stop berada di luar loop. Pastikan perintah-perintah tersebut diberi indentasi dengan benar, jika tidak, proyek mungkin tidak akan berjalan seperti yang diharapkan.
-
Sekarang, instruksikan Robot VR untuk mengambil cakram dengan Elektromagnet dengan menyeret atau mengetik perintah energizesetelah komentar kedua, sehingga bagian kedua proyek terlihat seperti ini:
# 2. Ambil magnet disk pertama energi (BOOST) - Buka jendela Playground jika belum terbuka. PastikanDisk Mover Playgroundterbuka, lalu jalankan proyek tersebut.
-
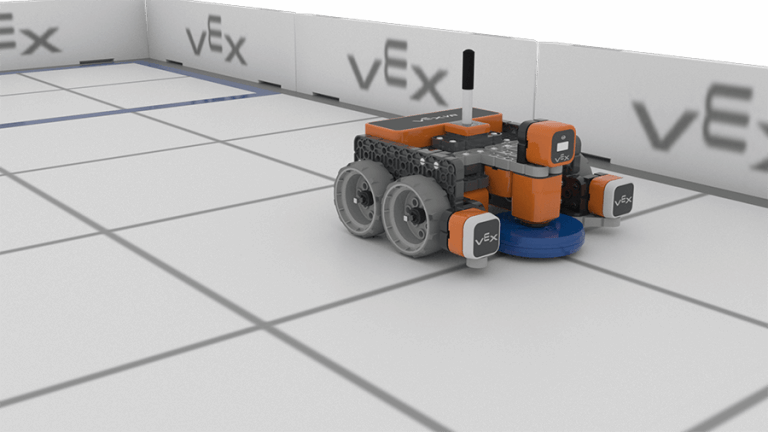
Robot VR bergerak maju hingga cakram biru pertama terdeteksi oleh Sensor Mata Bawah, berhenti bergerak, dan mengaktifkan Elektromagnet untuk mengambil cakram tersebut.
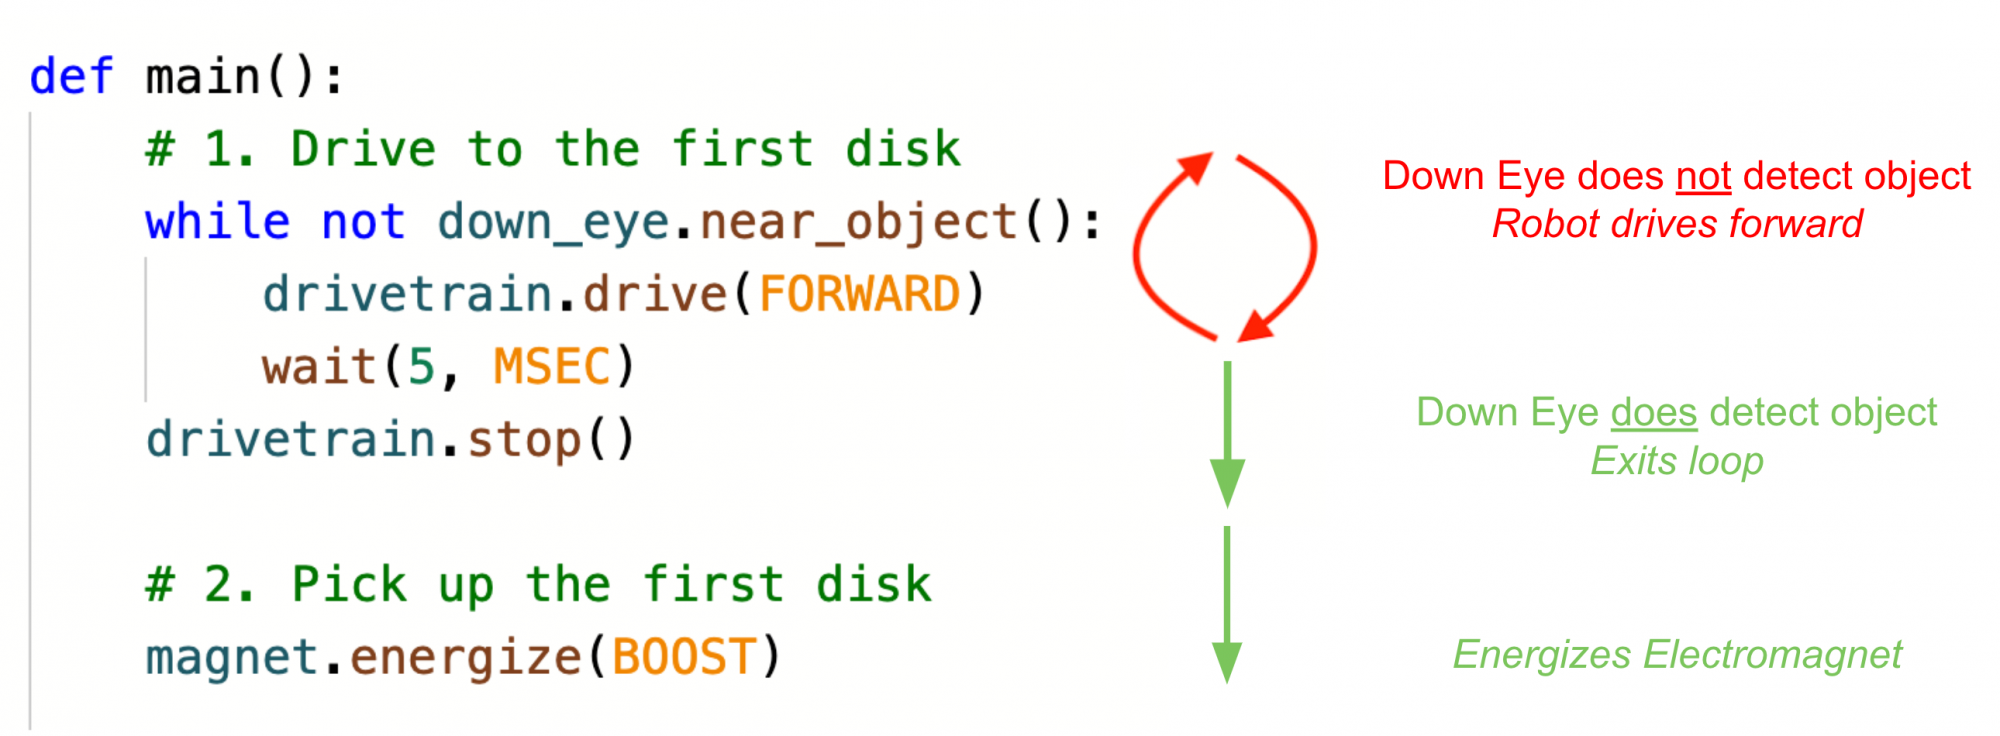
Alur Proyek untuk Mengambil Disk Pertama
Perhatikan bagaimana perulangan while dengan kondisi not menggunakan umpan balik sensor untuk berhasil mengambil disk pertama:
- Robot VR bergerak maju sementaraSensor Mata Bawah tidakmendeteksi objek.
- Setelah Sensor Mata Bawah pada Robot VR mendeteksi suatu objek, proyek beralih ke perintah berikutnya di luar loop whiledan berhenti bergerak.
- Proyek berlanjut, jadi Robot VR mengaktifkan Elektromagnetuntuk mengambil cakram.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.