
Προγραμματισμός του βραχίονα του ρομπότ - Python
 Εργαλειοθήκη Εκπαιδευτικού
-
Περίγραμμα Δραστηριότητας
- Αυτή η εξερεύνηση θα εισαγάγει τους μαθητές στον βασικό προγραμματισμό του κινητήρα βραχίονα του V5 Clawbot.
- Η εκμάθηση του προγραμματισμού του μοτέρ του βραχίονα επιτρέπει στους μαθητές να ελέγχουν σωστά τις κινήσεις του βραχίονα του V5 Clawbot. Για περισσότερες πληροφορίες σχετικά με τις οδηγίες που χρησιμοποιούνται σε ένα έργο Python, επισκεφθείτε τις πληροφορίες βοήθειας για το VEXcode V5 Python.
 Συμβουλές για Δασκάλους
-
Χρήση της Αυτόματης Συμπλήρωσης
Η αυτόματη συμπλήρωση είναι μια λειτουργία στο VEXcode V5 που προβλέπει την υπόλοιπη εντολή που πληκτρολογείτε. Καθώς οι μαθητές εργάζονται στο VEXcode V5, ενθαρρύνετέ τους να χρησιμοποιήσουν τη λειτουργία Αυτόματης συμπλήρωσης για να τους βοηθήσει με τη σύνταξη της Python. Ενδέχεται να παρατηρήσετε μια συνάρτηση αυτόματης συμπλήρωσης καθώς αρχίζετε να πληκτρολογείτε την εντολή. Χρησιμοποιήστε τα πλήκτρα "Πάνω" και "Κάτω" για να επιλέξετε το όνομα που θέλετε και, στη συνέχεια, πατήστε "Tab" ή (Enter/Return) στο πληκτρολόγιό σας για να κάνετε την επιλογή. Για περισσότερες πληροφορίες σχετικά με αυτήν τη λειτουργία Python. 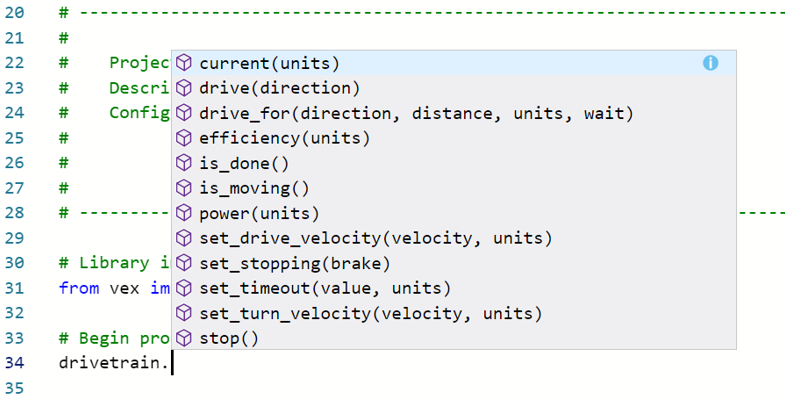
Το V5 Clawbot είναι έτοιμο να φτάσει!
Αυτή η εξερεύνηση θα σας δώσει τα εργαλεία για να ξεκινήσετε να δημιουργείτε μερικά ενδιαφέροντα έργα που χρησιμοποιούν το βραχίονα του V5 Clawbot.
- Οδηγίες Python VEXcode V5 που θα χρησιμοποιηθούν σε αυτήν την εξερεύνηση:
- arm_motor.spin_for(ΜΠΡΟΣΤΑ, 90, ΜΟΙΡΕΣ)
- arm_motor.set_position(0, ΜΟΙΡΕΣ)
- αναμονή (2, ΔΕΥΤΕΡΟΛΕΠΤΑ)
-
Για να μάθετε περισσότερες πληροφορίες σχετικά με την εντολή, επιλέξτε το εικονίδιο με το ερωτηματικό δίπλα σε μια εντολή για να δείτε περισσότερες πληροφορίες.

- Βεβαιωθείτε ότι έχετε κατεβάσει και είναι έτοιμο το απαραίτητο υλικό, το σημειωματάριο μηχανικής σας και το VEXcode V5.
| Ποσότητα | Απαιτούμενα υλικά |
|---|---|
| 1 |
Κιτ εκκίνησης για την τάξη VEX V5 (με ενημερωμένο υλικολογισμικό) |
| 1 |
Κώδικας VEX V5 |
| 1 |
Σημειωματάριο Μηχανικής |
| 1 |
Παράδειγμα έργου Clawbot και Advanced TrainingBot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, χωρίς γυροσκόπιο) |
Βήμα 1: Προετοιμασία για την εξερεύνηση
Πριν ξεκινήσετε τη δραστηριότητα, έχετε έτοιμα όλα αυτά τα αντικείμενα; Ελέγξτε καθένα από τα παρακάτω:
-
Είναι οι κινητήρες συνδεδεμένοι στις σωστές θύρες;
-
Είναι τα έξυπνα καλώδιαπλήρως τοποθετημένασε όλους τους κινητήρες;
-
Είναι ο Εγκέφαλοςενεργοποιημένος;
-
Είναι η μπαταρίαφορτισμένη;
Συμβουλές για τους Δασκάλους
Δώστε στους μαθητές ένα μοντέλο για κάθε βήμα αντιμετώπισης προβλημάτων.
Βήμα 2: Ξεκινήστε ένα νέο έργο
Πριν ξεκινήσετε το έργο σας, επιλέξτε το σωστό πρότυπο έργου. Το παράδειγμα έργου Clawbot και Advanced TrainingBot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο) περιέχει τη διαμόρφωση των κινητήρων του Clawbot. Εάν το πρότυπο δεν χρησιμοποιηθεί, το ρομπότ σας δεν θα εκτελέσει σωστά το έργο.

Ολοκληρώστε τα ακόλουθα βήματα:
- Ανοίξτε το μενού Αρχείο.
- ΕπιλέξτεΆνοιγμαΠαραδείγματα.
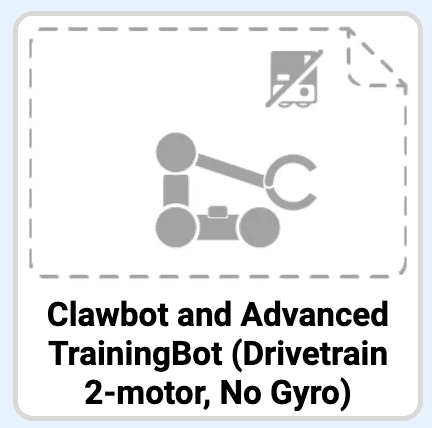
- Επιλέξτε και ανοίξτε το παράδειγμα έργου Clawbot και Advanced TrainingBot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο).
- Εφόσον θα προγραμματίσουμε για τον έλεγχο του βραχίονα, μετονομάστε το έργο σαςArmControl.
- Αποθήκευσητου έργου σας.
- Ελέγξτε για να βεβαιωθείτε ότι το όνομα του έργου ArmControl βρίσκεται τώρα στο παράθυρο στο κέντρο της γραμμής εργαλείων.

Συμβουλές για τους Δασκάλους
- Δεδομένου ότι πρόκειται για μια αρχική δραστηριότητα με τον προγραμματισμό, ο/η εκπαιδευτικός θα πρέπει να παρουσιάσει τα βήματα και στη συνέχεια να ζητήσει από τους μαθητές να ολοκληρώσουν τις ίδιες ενέργειες. Στη συνέχεια, ο/η εκπαιδευτικός θα πρέπει να παρακολουθεί τους μαθητές για να βεβαιωθεί ότι ακολουθούν σωστά τα βήματα.
- Βεβαιωθείτε ότι οι μαθητές έχουν επιλέξει Άνοιγμα Παραδειγμάτων από το μενού Αρχείο.
- Βεβαιωθείτε ότι οι μαθητές έχουν επιλέξει το παράδειγμα έργου Clawbot και Advanced TrainingBot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο).
Μπορείτε να επισημάνετε στους μαθητές ότι υπάρχουν αρκετές επιλογές από τις οποίες μπορούν να διαλέξουν στη σελίδα Παραδείγματα. Καθώς κατασκευάζουν και χρησιμοποιούν άλλα ρομπότ, θα έχουν την ευκαιρία να χρησιμοποιούν διαφορετικά πρότυπα.
- Μπορείτε να ζητήσετε από τους μαθητές να προσθέσουν τα αρχικά τους ή το όνομα της ομάδας τους στο όνομα του έργου. Αυτό θα βοηθήσει στη διαφοροποίηση των έργων αν ζητήσετε από τους μαθητές να τα υποβάλουν.
Εργαλειοθήκη Εκπαιδευτικού
-
Αποθήκευση Έργων
- Επισημάνετε ότι όταν άνοιξαν για πρώτη φορά το VEXcode V5, το παράθυρο έφερε την ετικέτα VEXcode Project. Το προεπιλεγμένο όνομα έργου VEXcode είναι το Έργο όταν ανοίγει για πρώτη φορά το VEXcode V5. Μόλις το έργο μετονομάστηκε και αποθηκεύτηκε, η οθόνη ενημερώθηκε για να εμφανίσει το νέο όνομα του έργου. Χρησιμοποιώντας αυτό το παράθυρο στη γραμμή εργαλείων, είναι εύκολο να ελέγξετε ότι οι μαθητές χρησιμοποιούν το σωστό έργο.
- Πείτε στους μαθητές ότι είναι πλέον έτοιμοι να ξεκινήσουν το πρώτο τους έργο. Εξηγήστε στους μαθητές ότι ακολουθώντας μερικά απλά βήματα, θα είναι σε θέση να δημιουργήσουν και να εκτελέσουν ένα έργο που θα ανεβάζει και θα κατεβάζει το χέρι του Clawbot.
- Υπενθυμίστε στους μαθητές να αποθηκεύουν τα έργα τους καθώς εργάζονται. Τα άρθρα στην ενότητα Python της Βιβλιοθήκης VEX εξηγούν τις πρακτικές αποθήκευσης στο VEXcode V5.
Εργαλειοθήκη Δασκάλου
-
Σταματήστε και Συζητήστε
Αυτό είναι ένα καλό σημείο για να σταματήσουμε και να ζητήσουμε από τις ομάδες μαθητών να επανεξετάσουν τα βήματα που μόλις ολοκληρώθηκαν για την έναρξη ενός νέου έργου στο VEXcode V5.
Βήμα 3: Μετακινήστε το χέρι προς τα πάνω
Τώρα θα ξεκινήσουμε προγραμματίζοντας το χέρι να σηκώνεται!
# Εισαγωγές βιβλιοθήκης
από vex import *

# Έναρξη έργου με κωδικό
arm_motor.set_position(0, DEGREES)- Γράψτε την εντολή arm_motor.set_position()όπως φαίνεται παραπάνω στην περιοχή προγραμματισμού για να ορίσετε την αρχική θέση για τον βραχίονα.
arm_motor.set_position(0, ΜΟΙΡΕΣ)
arm_motor.spin_for(ΜΠΡΟΣΤΑ, 90, ΜΟΙΡΕΣ)- Προσθέστε την εντολή arm_motor.spin_for()κάτω από την εντολή arm_motor.set_position() όπως φαίνεται παραπάνω για να μετακινήσετε τον βραχίονα προς τα πάνω.

- Επιλέξτε το εικονίδιο υποδοχής. Μπορείτε να κατεβάσετε το έργο σας σε μία από τις διαθέσιμες θέσεις στο Robot Brain. Επιλέξτε την υποδοχή 1.
- Συνδέστε το ρομπότ στον υπολογιστή ή το tablet σας. Το εικονίδιο του εγκεφάλου στη γραμμή εργαλείωνγίνεται πράσινομετά την επιτυχή πραγματοποίηση μιας σύνδεσης.

- Κάντε κλικ στο κουμπίΛήψηστη γραμμή εργαλείων για να κατεβάσετε το έργο ArmControl στον εγκέφαλο ρομπότ.
Εργαλειοθήκη Δασκάλου
Αν οι μαθητές χρησιμοποιούν υπολογιστή, ζητήστε τους τώρα να αποσυνδέσουν το καλώδιο USB από τον εγκέφαλο του ρομπότ. Η σύνδεση του ρομπότ σε έναν υπολογιστή κατά την εκτέλεση ενός έργου θα μπορούσε να προκαλέσει το τράβηγμα του καλωδίου σύνδεσης.

- Ελέγξτε ότι το έργο ArmControl έχει ληφθεί στον εγκέφαλο στην υποδοχή που επιλέξατε.
Εργαλειοθήκη Δασκάλου
-
Πρώτα το Μοντέλο
Δώστε μοντελοποίηση στην τάξη για την εκτέλεση του έργου, προτού όλοι οι μαθητές προσπαθήσουν ταυτόχρονα. Συγκεντρώστε τους μαθητές σε μια περιοχή και αφήστε αρκετό χώρο για να μπορεί το Clawbot να κινήσει το χέρι του. Δείξτε πώς να τερματίσετε το έργο και να φέρετε το χέρι του Clawbot χαμηλά στην θέση ηρεμίας του.
Πείτε στους μαθητές ότι τώρα είναι η σειρά τους να εκτελέσουν τα έργα τους. Βεβαιωθείτε ότι έχουν επαρκή χώρο για να έχουν με ασφάλεια το χέρι του Clawbot σηκωμένο.
- Εκτελέστε το έργο στο Clawbot βεβαιώνοντας ότι το έργο είναι επιλεγμένο και, στη συνέχεια, πατήστε το κουμπί Εκτέλεση. Συγχαρητήρια για τη δημιουργία του πρώτου σας έργου Claw Arm!
Βήμα 4: Δοκιμάστε το εξής: Προγραμματίστε το χέρι προς τα κάτω
Τώρα που έχετε προγραμματίσει το χέρι να κινείται προς τα πάνω, θα προγραμματίσετε τώρα το χέρι να χαμηλώνει ή να κινείται προς τα κάτω.
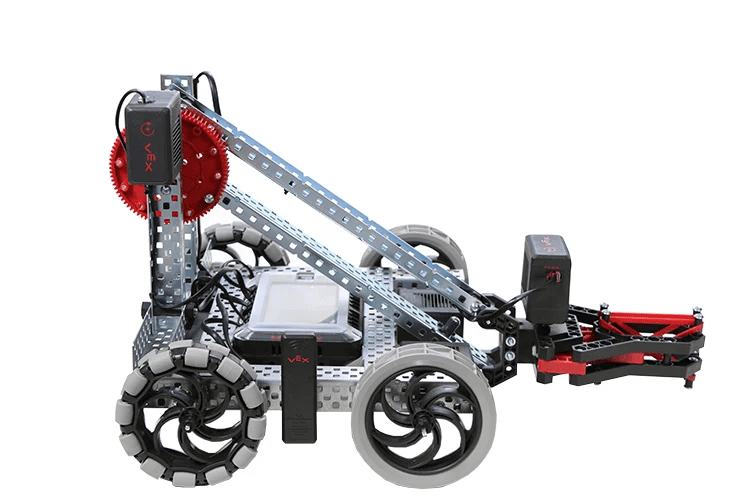

- Προσθέστε μια δεύτερη εντολή arm_motor.spin_for()στο έργο ArmControl, έτσι ώστε ο βραχίονας να ανυψωθεί στις 90 μοίρες, να περιμένει 2 δευτερόλεπτα και στη συνέχεια να κατέβει ξανά.
- Υπόδειξη:Θα χρειαστεί να αλλάξετε την κατεύθυνση μέσα στην εντολή.
- Παρατηρήστε ότι ο βραχίονας διατηρεί τη θέση του ενώ εκτελείται η εντολήαναμονή. Ο κινητήρας αντλεί ενέργεια από την μπαταρία για να συγκρατεί τον βραχίονα έναντι της δύναμης της βαρύτητας. Αυτό συμβαίνει επειδή η προεπιλεγμένη ρύθμιση για το σταμάτημα του κινητήρα είναι η ρύθμιση Υπάρχουν δύο άλλες ρυθμίσεις για το σταμάτημα -φρένοκαικίνηση με ελεύθερη κίνηση. Θα μάθετε γι' αυτά σε ένα άλλο εργαστήριο.
Εργαλειοθήκη Δασκάλου
-
Λύση
Η λύση στην πρόκληση είναι παρακάτω. Για να κατεβάσουν το χέρι, οι μαθητές έπρεπε να αλλάξουν την παράμετρο "FORWARD" σε "REVERSE" στην εντολή arm_motor.spin_for()που προστέθηκε.
# Κωδικός έναρξης έργου
arm_motor.set_position(0, ΜΟΙΡΕΣ)
arm_motor.spin_for(FORWARD, 90, ΜΟΙΡΕΣ)
wait(2, ΔΕΥΤΕΡΟΛΕΠΤΑ)
arm_motor.spin_for(REVERSE, 90, ΜΟΙΡΕΣ)
Βήμα 5: Ολοκληρώστε την Πρόκληση Ελεγκτή Κυκλοφορίας Πτήσης
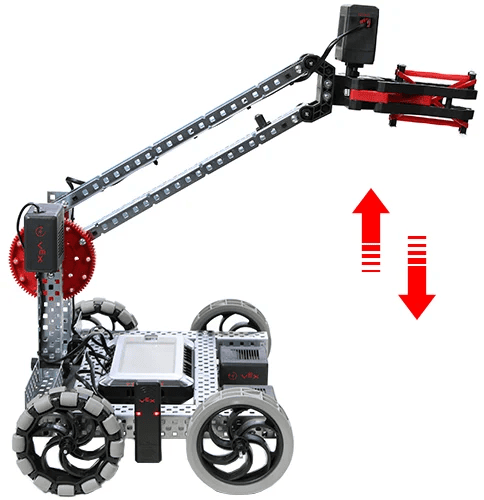
 Στην Πρόκληση Ελεγκτή Κυκλοφορίας Πτήσης, το Clawbot πρέπει να κινήσει το χέρι του πάνω-κάτω μία φορά για 90 μοίρες, να περιμένει 3 δευτερόλεπτα, να κινήσει το χέρι του πάνω-κάτω δύο φορές για 45 μοίρες, να περιμένει 5 δευτερόλεπτα και στη συνέχεια να κινήσει το χέρι του πάνω-κάτω τρεις φορές για 90 μοίρες.
Ακολουθεί μια λίστα με τις συμπεριφορές του Clawbot:
- Μετακινήστε το χέρι προς τα πάνω και μετά προς τα κάτω κατά 90 μοίρες.
- Περιμένετε 3 δευτερόλεπτα.
- Μετακινήστε το χέρι προς τα πάνω και μετά προς τα κάτω κατά 45 μοίρες.
- Μετακινήστε το χέρι προς τα πάνω και μετά προς τα κάτω κατά 45 μοίρες.
- Περιμένετε 5 δευτερόλεπτα.
- Μετακινήστε το χέρι προς τα πάνω και μετά προς τα κάτω κατά 90 μοίρες.
- Μετακινήστε το χέρι προς τα πάνω και μετά προς τα κάτω κατά 90 μοίρες.
- Μετακινήστε το χέρι προς τα πάνω και μετά προς τα κάτω κατά 90 μοίρες.
Εργαλειοθήκη Δασκάλου
-
Λύση
Οι περισσότερες από τις εντολές σε αυτήν την πρόκληση είναι arm_motor.spin_for(). Αφού προσθέσετε μια εντολή για την μετακίνηση του βραχίονα προς τα πάνω και μία για την μετακίνηση του βραχίονα προς τα κάτω, μπορείτε να επισημάνετε τις δύο εντολές, να κάνετε δεξί κλικ και, στη συνέχεια, να επιλέξετε να τις αντιγράψετε και να τις επικολλήσετε όσες φορές χρειάζεται. Στη συνέχεια, οι παράμετροι μπορούν να αλλάξουν για να ανταποκριθούν στην πρόκληση και μπορούν να προστεθούν εντολές αναμονήμεταξύ.
- Δείτε ένα παράδειγμα λύσης Flight Traffic Controller Challenge εδώ:
# Κωδικός έναρξης έργου
arm_motor.set_position(0, ΜΟΙΡΕΣ)
arm_motor.spin_for(FORWARD, 90, ΜΟΙΡΕΣ)
arm_motor.spin_for(REVERSE, 90, ΜΟΙΡΕΣ)
wait(3, ΔΕΥΤΕΡΟΛΕΠΤΑ)
arm_motor.spin_for(FORWARD, 45, ΜΟΙΡΕΣ)
arm_motor.spin_for(REVERSE, 45, ΜΟΙΡΕΣ)
arm_motor.spin_for(FORWARD, 45, ΜΟΙΡΕΣ)
arm_motor.spin_for(REVERSE, 45, ΜΟΙΡΕΣ)
wait(5, ΔΕΥΤΕΡΟΛΕΠΤΑ)
arm_motor.spin_for(FORWARD, 90, ΜΟΙΡΕΣ)
arm_motor.spin_for(REVERSE, 90, ΜΟΙΡΕΣ)
arm_motor.spin_for(ΜΠΡΟΣΤΑ, 90, ΜΟΙΡΕΣ)
arm_motor.spin_for(ΠΙΣΩ, 90, ΜΟΙΡΕΣ)
arm_motor.spin_for(ΜΠΡΟΣΤΑ, 90, ΜΟΙΡΕΣ)
arm_motor.spin_for(ΠΙΣΩ, 90, ΜΟΙΡΕΣ)
Οι πιο προχωρημένοι μαθητές μπορούν να χρησιμοποιήσουν βρόχους για να απλοποιήσουν τη λύση.
# Κωδικός έναρξης έργου
arm_motor.set_position(0, ΜΟΙΡΕΣ)
arm_motor.spin_for(FORWARD, 90, ΜΟΙΡΕΣ)
arm_motor.spin_for(REVERSE, 90, ΜΟΙΡΕΣ)
wait(3, ΔΕΥΤΕΡΟΛΕΠΤΑ)
για repeat_count στο range(2):
    arm_motor.spin_for(FORWARD, 45, ΜΟΙΡΕΣ)
    arm_motor.spin_for(REVERSE, 45, ΜΟΙΡΕΣ)
wait(5, ΔΕΥΤΕΡΟΛΕΠΤΑ)
για repeat_count στο range(3):
    arm_motor.spin_for(FORWARD, 90, ΜΟΙΡΕΣ)
arm_motor.spin_for(REVERSE, 90, ΜΟΙΡΕΣ)- Ρουμπρίκα Προγραμματισμού(Έγγραφο Google / .docx / .pdf)