
अभ्यास
पिछले भाग में, आपने सीखा कि आप रोबोट के मस्तिष्क पर ड्राइवर कंट्रोल प्रोग्राम को कैसे अनुकूलित कर सकते हैं। अब आप क्लॉबॉट को चलाने के लिए अपने सीखे हुए ज्ञान का उपयोग करके नियंत्रण और संग्रहण अभ्यास गतिविधि को पूरा करेंगे।
इस गतिविधि में, आप ब्रेन पर मौजूद ड्राइवर कंट्रोल प्रोग्राम का उपयोग करके अपने रोबोट को चलाकर छोटे खंभे पर लगी अंगूठी को उठाएंगे और स्कोर करेंगे। आप अपने ड्राइव कॉन्फ़िगरेशन में बार-बार बदलाव करेंगे, ताकि आप अपने रोबोट को रिंग उठाने और स्कोर करने के लिए अधिक आसानी से चला सकें।
नीचे दिए गए वीडियो को देखें और जानें कि आप कंट्रोल एंड कलेक्ट अभ्यास गतिविधि को पूरा करने के लिए आपने जो सीखा है उसे कैसे लागू कर सकते हैं।
अब कंट्रोल एंड कलेक्ट अभ्यास गतिविधि को पूरा करने की आपकी बारी है!
यह एनिमेशन एक संभावित तरीका दिखाता है जिससे आपका रोबोट रिंग को इकट्ठा करने और स्कोर करने के लिए आगे बढ़ सकता है, जिससे कंट्रोल एंड कलेक्ट अभ्यास गतिविधि पूरी हो सके।
नीचे दिए गए वीडियो में, क्लॉबॉट मैदान के बाईं ओर है। मैदान पर एक रिंग मैदान के ऊपरी हिस्से के पास, दूसरी और तीसरी टाइल के बीच स्थित है, और दूसरी रिंग मैदान के निचले हिस्से के पास स्थित है। मैदान के बीचोंबीच, दाहिनी ओर एक अकेला खंभा है। क्लॉबॉट दूसरी और तीसरी टाइल तक जाता है और फिर पहले रिंग की ओर बढ़ता है और उसे उठा लेता है। फिर वह अपना पंजा उठाता है और पीछे हट जाता है। इसके बाद, यह खंभे की ओर बढ़ता है और अपने पंजे को छोड़ देता है, जिससे अंगूठी खंभे पर गिर जाती है।
अभ्यास गतिविधि को पूरा करने के लिए इस दस्तावेज़ का संदर्भ के रूप में उपयोग करें। गूगल / .docx / .pdf
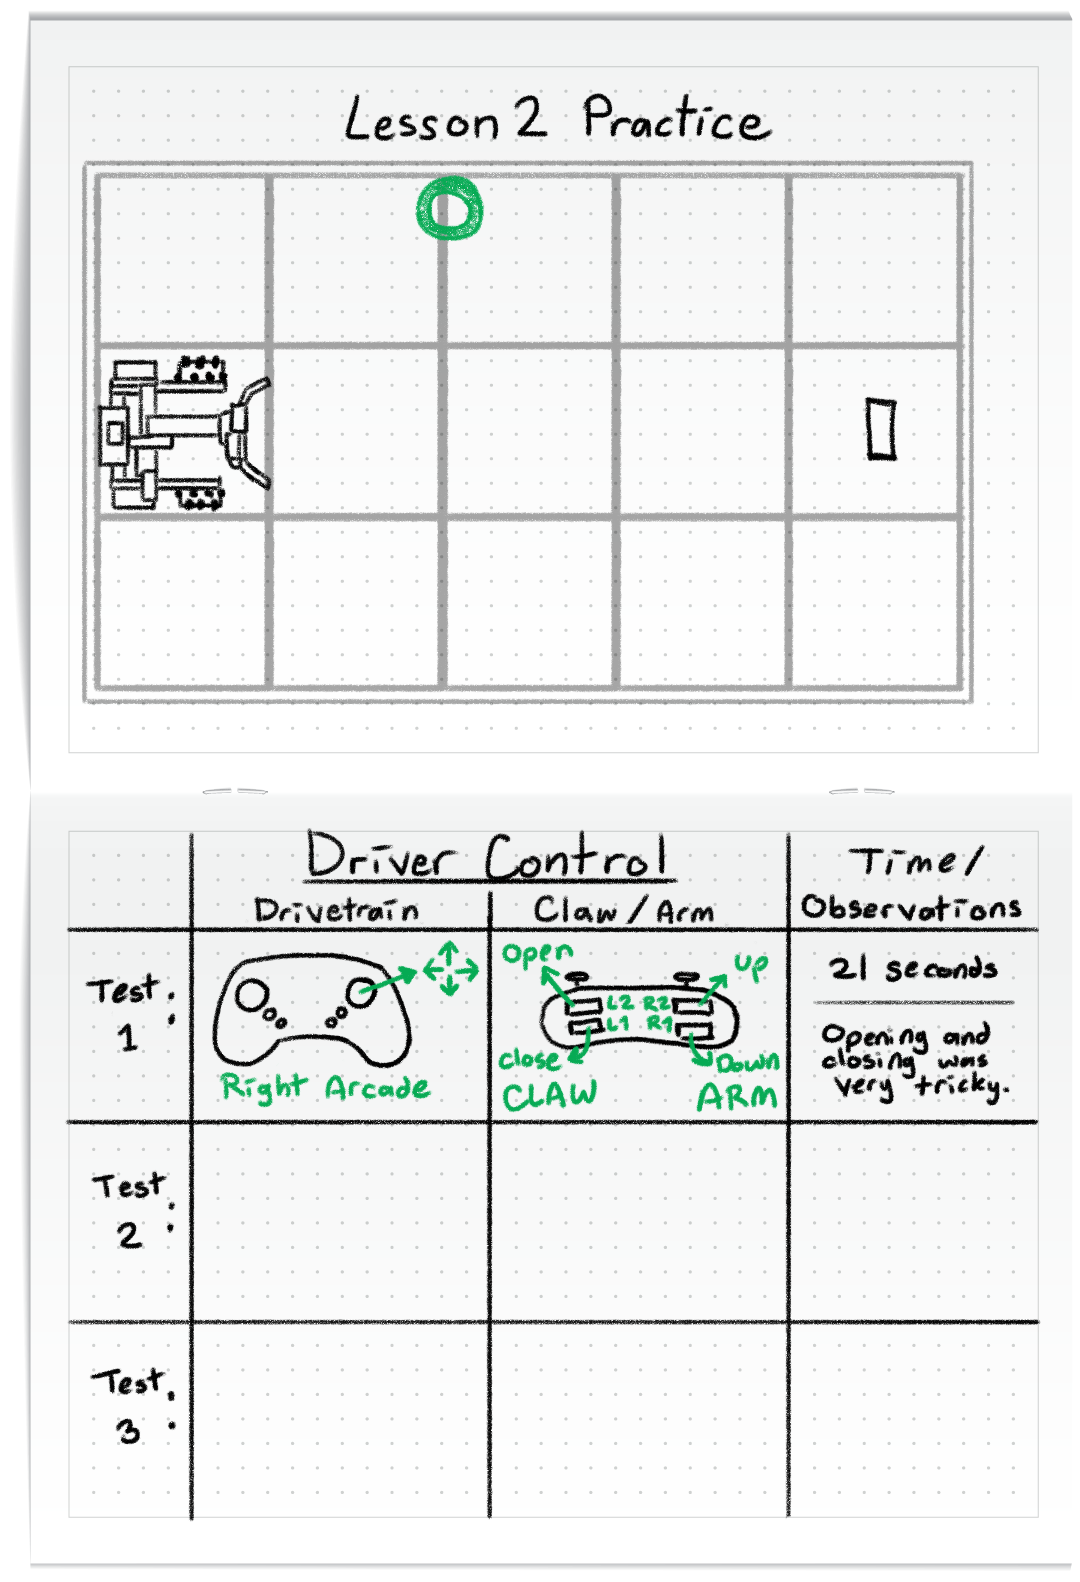
जैसे ही आप कंट्रोल एंड कलेक्ट अभ्यास गतिविधि पूरी करते हैं, अपने ड्राइवर कंट्रोल संशोधनों और अपनी इंजीनियरिंग नोटबुक में उनका दस्तावेजीकरण करें।
- आपने भुजा और पंजे को चलाने और नियंत्रित करने के लिए कौन से नियंत्रक विन्यास का उपयोग किया?
- प्रत्येक कॉन्फ़िगरेशन में आप हाथ और पंजे को कितनी कुशलता से नियंत्रित करके अंगूठी को उठाकर खंभे पर रख पाए?
- प्रत्येक परीक्षण के दौरान रोबोट को रिंग को लक्ष्य तक ले जाने में कितना समय लगा?
अपने डिजाइन संबंधी विचारों और परीक्षणों को रिकॉर्ड करने के तरीके का उदाहरण देखने के लिए बाईं ओर दी गई छवि देखें।
चुनौती के लिए तैयार रहें
कंपीट (अगले पृष्ठ पर) में, आपको स्पीड क्लॉ चैलेंज में फील्ड में छोटे पोस्ट पर दो रिंग स्कोर करने के लिए अपने रोबोट को चलाना होगा। सबसे कम समय में जीतने वाले को जीत मिलेगी! प्रतियोगिता में भाग लेने का तरीका सीखें, अपनी समझ की जांच करें और फिर प्रतियोगिता के लिए अभ्यास करें।
इस चुनौती का लक्ष्य मैदान पर लगे छोटे खंभे पर मौजूद दोनों छल्लों को सबसे कम समय में पकड़ना और स्कोर करना है।
नीचे दिए गए वीडियो में, क्लॉबॉट मैदान के बाईं ओर है। मैदान पर दो रिंग हैं: एक मैदान के ऊपरी हिस्से के पास, दूसरी और तीसरी टाइल के बीच में स्थित है, और दूसरी मैदान के निचले हिस्से के पास, दूसरी और तीसरी टाइल के बीच में स्थित है। मैदान के बीचोंबीच, दाहिनी ओर एक अकेला खंभा है। वीडियो उलटी गिनती के साथ शुरू होता है: 3, 2, 1. क्लॉबॉट दूसरे और तीसरे टाइल तक जाता है और फिर पहले रिंग की ओर बढ़ता है और उसे उठा लेता है। फिर वह अपना पंजा उठाता है और पीछे हट जाता है। इसके बाद, यह खंभे की ओर बढ़ता है और अपने पंजे को छोड़ देता है, जिससे अंगूठी खंभे पर गिर जाती है। इसके बाद, क्लॉबॉट पीछे हटता है और अपना पंजा नीचे कर लेता है। इसके बाद यह मैदान के निचले हिस्से में स्थित दूसरे रिंग तक जाता है, उसे उठाता है, मुड़ता है और पोस्ट की ओर बढ़ता है। क्लॉबॉट अपना पंजा छोड़ देता है, जिससे अंगूठी खंभे पर गिर जाती है। इस बिंदु पर टाइमर रुक जाता है क्योंकि चुनौती अब पूरी हो चुकी है, और 21.22 सेकंड का समय दिखा रहा है।
इस चुनौती को पूरा करने के बारे में अधिक जानने के लिए इस दस्तावेज़ में गए चरणों का पालन करें।
Google / .docx / .pdf
अपनी समझ की जाँच करें
चुनौती शुरू करने से पहले, सुनिश्चित करें कि आप नीचे दिए गए दस्तावेज़ में दिए गए प्रश्नों के उत्तर अपनी इंजीनियरिंग नोटबुक में लिखकर चुनौती के नियमों और संरचना को समझ लें।
अपनी समझ की जाँच करें प्रश्न गूगल / .docx / .pdf
प्रश्नों को पूरा करने के बाद, चुनौती का अभ्यास करने का प्रयास करें।
स्पीड और स्कोर चैलेंज में भाग लेने के लिए अगला > चुनें।