
पूरा
अब जब आपने ड्राइवर कंट्रोल की मदद से अपने रोबोट को चलाना सीख लिया है और अलग-अलग ड्राइवर कंट्रोल कॉन्फ़िगरेशन का परीक्षण कर लिया है, तो आप स्पीड और स्कोर चैलेंज के लिए तैयार हैं।
इस चुनौती का लक्ष्य अपने रोबोट को मैदान पर लगे छोटे खंभे पर मौजूद दोनों छल्लों को सबसे कम समय में पकड़कर स्कोर करना है। नीचे दिया गया एनिमेशन दिखाता है कि फील्ड को कैसे सेट अप किया जाना चाहिए, और दोनों रिंगों में ड्राइव करके स्कोर करने का एक संभावित तरीका क्या है। जो रोबोट दोनों रिंग सबसे तेजी से स्कोर करेगा, वही जीतेगा।
स्पीड और स्कोर चुनौती को पूरा करने के लिए इस दस्तावेज़ में गए चरणों का पालन करें। गूगल / .docx / .pdf
स्पीड और स्कोर चैलेंज पूरा करने के बाद, अपने शिक्षक से संपर्क करें। सुनिश्चित करें कि आपने चुनौती के परिणामों को अपनी इंजीनियरिंग नोटबुक में दर्ज कर लिया है।
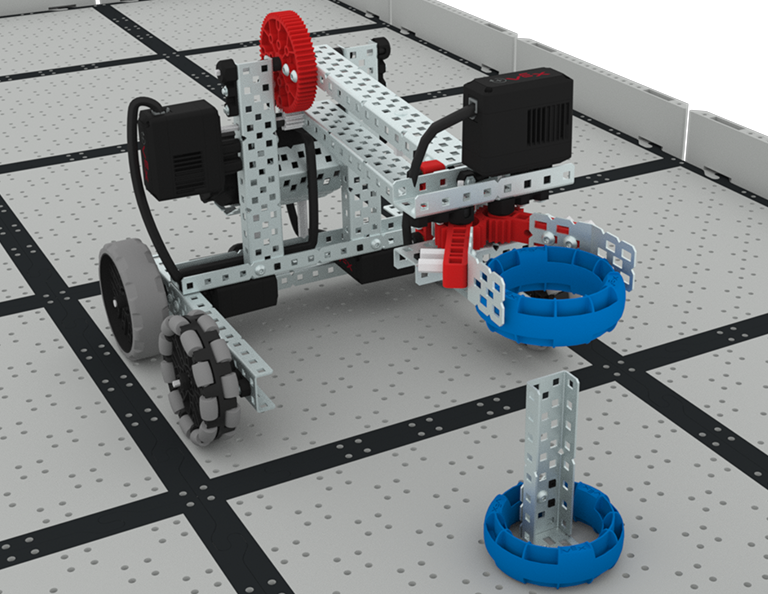
नीचे दिए गए वीडियो में, क्लॉबॉट मैदान के बाईं ओर है। मैदान पर दो रिंग हैं: एक मैदान के ऊपरी हिस्से के पास, दूसरी और तीसरी टाइल के बीच में स्थित है, और दूसरी मैदान के निचले हिस्से के पास, दूसरी और तीसरी टाइल के बीच में स्थित है। मैदान के बीचोंबीच, दाहिनी ओर एक अकेला खंभा है। वीडियो उलटी गिनती के साथ शुरू होता है: 3, 2, 1. क्लॉबॉट दूसरी और तीसरी टाइल तक जाता है और फिर पहले रिंग की ओर बढ़ता है और उसे उठा लेता है। फिर वह अपना पंजा उठाता है और पीछे हट जाता है। इसके बाद, यह खंभे की ओर बढ़ता है और अपने पंजे को छोड़ देता है, जिससे अंगूठी खंभे पर गिर जाती है। इसके बाद, क्लॉबॉट पीछे हटता है और अपना पंजा नीचे कर लेता है। इसके बाद यह मैदान के निचले हिस्से में स्थित दूसरे रिंग तक जाता है, उसे उठाता है, मुड़ता है और पोस्ट की ओर बढ़ता है। क्लॉबॉट अपना पंजा छोड़ देता है, जिससे अंगूठी खंभे पर गिर जाती है। इस बिंदु पर टाइमर रुक जाता है क्योंकि चुनौती अब पूरी हो चुकी है, और 21.22 सेकंड का समय दिखा रहा है।
समापन चिंतन
अब जबकि आपने एक रणनीति बना ली है और स्पीड एंड स्कोर चैलेंज में भाग ले लिया है, तो यह समय है कि आप इस पाठ में आपने जो सीखा और किया है, उस पर विचार करें। अपने चिंतन को शुरू करने के लिए अपनी इंजीनियरिंग नोटबुक में एक नया पृष्ठ खोलें।
अपनी इंजीनियरिंग नोटबुक में निम्नलिखित प्रत्येक अवधारणा पर स्वयं को नौसिखिया, प्रशिक्षु या विशेषज्ञ के रूप में मूल्यांकित करें। प्रत्येक अवधारणा के लिए आपने स्वयं को वह रेटिंग क्यों दी, इसका संक्षिप्त स्पष्टीकरण दें:
- ड्राइवर कंट्रोल प्रोग्राम को मेरी ड्राइविंग आवश्यकताओं और कौशल के अनुरूप सर्वोत्तम तरीके से कैसे अनुकूलित किया जाए?
- एक ऐसा ड्राइवर कंट्रोल कॉन्फ़िगरेशन चुनना जो मुझे रिंग स्कोर करने के लिए क्लॉ और आर्म का कुशलतापूर्वक उपयोग करने की अनुमति देता है।
- रिंग्स को अधिक तेज़ी से स्कोर करने के लिए ड्राइविंग रणनीति विकसित करने हेतु अपनी टीम के साथ सहयोग करना।
इस तालिका का उपयोग करके आप यह निर्धारित कर सकते हैं कि आप किस श्रेणी में आते हैं।
| विशेषज्ञ | मुझे लगता है कि मैंने इस अवधारणा को पूरी तरह से समझ लिया है और मैं इसे किसी और को भी सिखा सकता हूँ। |
| शिक्षु | मुझे लगता है कि मैंने प्रतियोगिता में भाग लेने के लिए इस अवधारणा को पर्याप्त रूप से समझ लिया है। |
| नौसिखिए | मुझे लगता है कि मैं इस अवधारणा को समझ नहीं पाया और मुझे नहीं पता कि इस चुनौती को कैसे पूरा करना है। |
अगला क्या है?
इस पाठ में, आपने ड्राइवर नियंत्रणों का उपयोग करके अपने रोबोट को अधिक प्रभावी ढंग से रिंग उठाने और स्कोर करने के लिए प्रेरित करना सीखा। फिर आपने स्पीड एंड स्कोर चैलेंज में भाग लिया। अगले पाठ में आप निम्न कार्य करेंगे:
- स्वायत्त गतिविधियों की कोडिंग के बारे में जानें
- एक मार्ग की योजना बनाएं और अपने रोबोट को स्वचालित रूप से चलने के लिए कोड करें।
- कोडिंग क्रंच चैलेंज में प्रतिस्पर्धा करें!
पाठ अवलोकन पर वापस जाने के लिए < पाठ पर लौटें चुनें।
अगला पाठ चुनें > पाठ 3 पर जारी रखने और स्वायत्त गतिविधियों की कोडिंग के बारे में जानने के लिए।