
पृष्ठभूमि
मार्स रोवर: सरफेस ऑपरेशंस यूनिट आपको और आपके छात्रों को किसी समस्या को हल करने के लिए VEXcode GO प्रोजेक्ट बनाने से परिचित कराएगी। परसेवरेंस रोवर और मार्स 2020 मिशन की गतिविधियों को उन चुनौतियों के लिए प्रेरणा के रूप में इस्तेमाल किया जाता है जिन पर छात्र VEXcode GO और कोड बेस का उपयोग करके काम करेंगे। उनके द्वारा बनाई गई परियोजनाओं को नमूने एकत्र करने और उन्हें 'दफनाने' के लिए सही क्रम में व्यवस्थित करने की आवश्यकता होगी।
नासा का मार्स 2020 मिशन
नासा का मार्स 2020 मिशन मंगल ग्रह के अन्वेषण के लिए उच्च प्राथमिकता वाले वैज्ञानिक लक्ष्यों को संबोधित करता है: जीवन, जलवायु, भूविज्ञान और मनुष्य। परसेवरेंस रोवर लाल ग्रह पर अनुसंधान को आगे बढ़ाने में मदद करने के लिए डेटा एकत्र करने हेतु सतही संचालन पूरा करेगा।
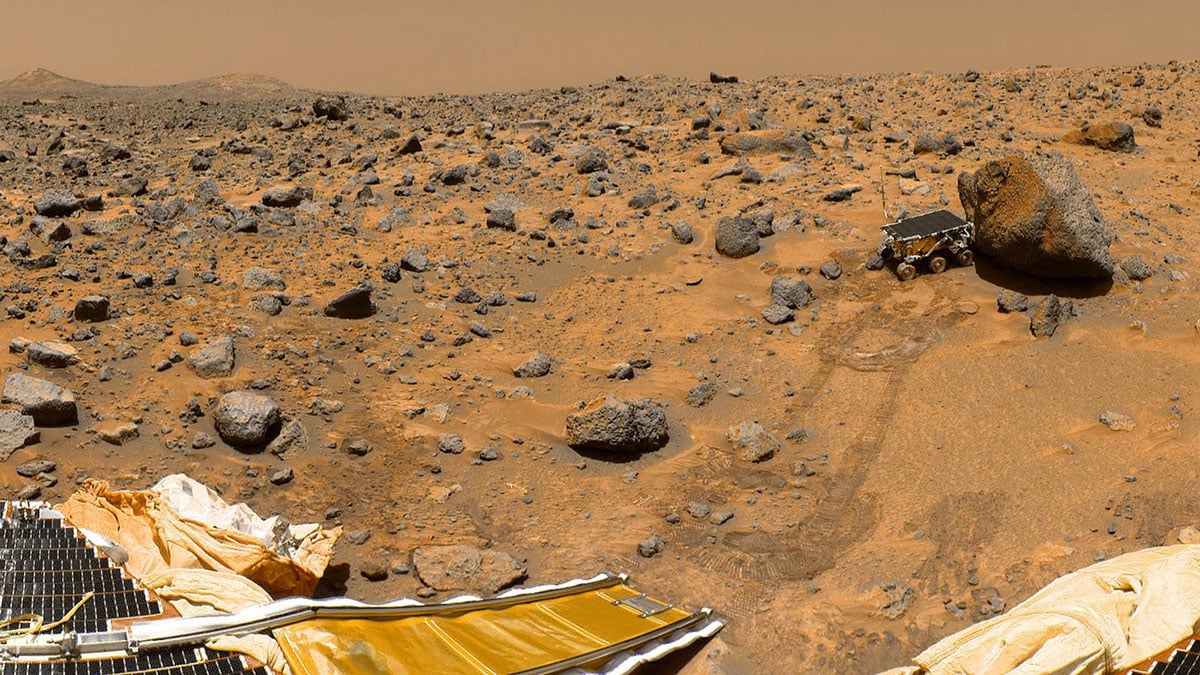
रोवर क्या होता है?
रोवर एक ऐसा उपकरण है जिसे किसी ग्रह या अन्य खगोलीय पिंड (जैसे चंद्रमा) की ठोस सतह पर चलने के लिए डिज़ाइन किया गया है। कुछ रोवर अंतरिक्ष यान के सदस्यों को ले जाने के लिए डिजाइन किए गए हैं, जबकि अन्य आंशिक या पूर्ण रूप से स्वायत्त रोबोट हैं। इन रोबोटों को आम तौर पर भूभाग के बारे में जानकारी इकट्ठा करने और चट्टानों, मिट्टी, या यहां तक कि तरल पदार्थों के नमूने एकत्र करने का काम सौंपा जाता है।
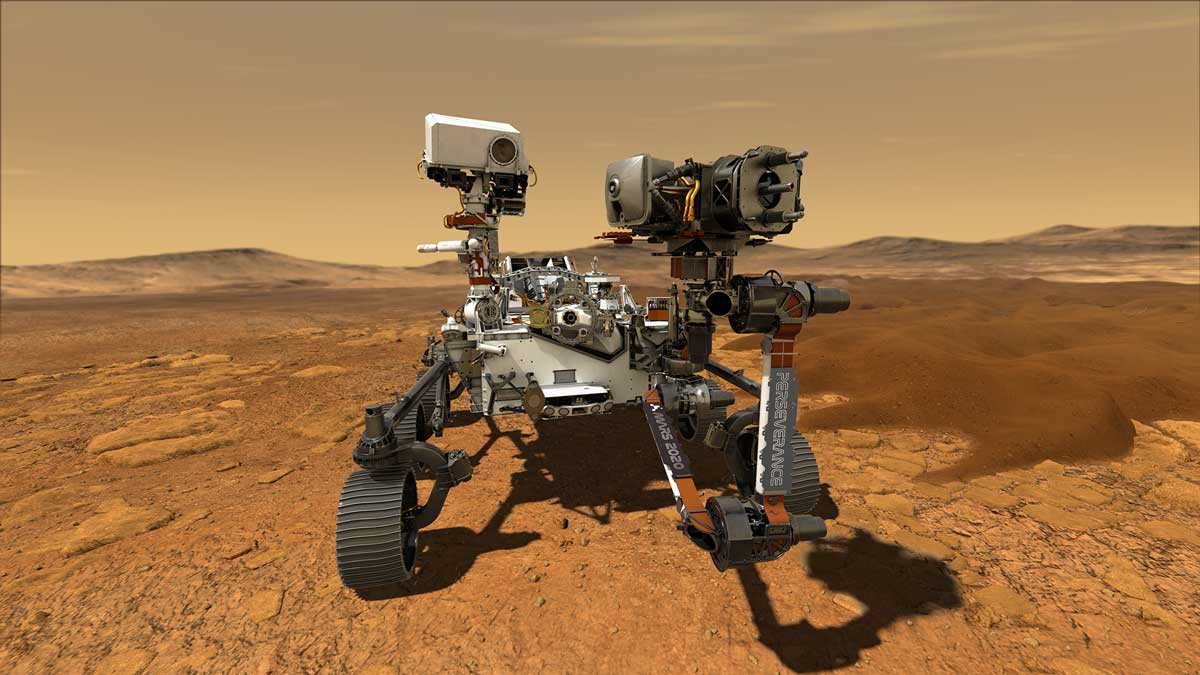
सतही संचालन क्या होते हैं?
सतही संचालन वे वैज्ञानिक अध्ययन हैं जिन्हें रोवर मंगल ग्रह पर पूरा करेगा। इन सभी का मुख्य उद्देश्य भूवैज्ञानिक नमूनों को खोजना, एकत्र करना और सुरक्षित स्थान पर रखना है। सबसे पहले, परसेवरेंस आकर्षक चट्टानों की तलाश करेगा। किसी चट्टान को आकर्षक माना जा सकता है यदि उसमें प्राचीन जीवन के रासायनिक निशान संरक्षित होने की संभावना हो या वह ऐसे वातावरण से प्रभावित हुई हो जो सूक्ष्मजीवों के जीवन का समर्थन करता हो।
आकर्षक चट्टानों की पहचान करने के बाद, परसेवरेंस कंपनी एक नमूना निकालेगी, उसे एक सीलबंद ट्यूब में रखेगी और सतह पर छिपा देगी। इस मिशन के दौरान इस्तेमाल की गई डिपो कैशिंग वह प्रक्रिया है जिसमें कई नमूनों को एक ही स्थान पर छोड़ दिया जाता है या दफना दिया जाता है। इसके बाद एक भावी मिशन इन नमूनों को पुनः प्राप्त करने और उन्हें एक साथ पृथ्वी पर मौजूद वैज्ञानिकों के पास वापस लाने में सक्षम होगा।
अनुक्रम क्या होता है?
एक अनुक्रम वह विशिष्ट क्रम है जिसमें व्यवहारों को निष्पादित किया जाता है। एक क्रिया या घटना अनुक्रम में अगली क्रमबद्ध क्रिया की ओर ले जाती है। कोड बेस के लिए अनुक्रमण महत्वपूर्ण है, क्योंकि रोबोट केवल उन्हीं निर्देशों का पालन करेगा जिनके अनुसार उसे चलने के लिए कहा जाएगा।
इस एनिमेशन में आप देख सकते हैं कि प्रोजेक्ट की शुरुआत {When started} ब्लॉक से होती है, जो प्रोजेक्ट के शीर्ष पर होता है, फिर प्रत्येक ब्लॉक ऊपर से नीचे की ओर क्रम से निष्पादित होता है। कोड बेस गो फील्ड पर 325 मिलीमीटर (मिमी) आगे बढ़ता है, 2 सेकंड प्रतीक्षा करता है, फिर एलईडी बम्पर पर एक रंग चमकता है। ब्लॉक के चारों ओर मौजूद हरा हाइलाइट फीचर यह दर्शाता है कि उस समय कौन सा ब्लॉक चल रहा है। इससे छात्रों को कोड बेस के व्यवहार को विशिष्ट VEXcode GO ब्लॉक से जोड़ने के लिए तत्काल प्रतिक्रिया मिल सकती है।
किसी प्रोजेक्ट को क्रमबद्ध करने के चरण
-
सबसे पहले, लक्ष्य की पहचान करें—क्या करने की आवश्यकता है? उदाहरण के लिए, शुरुआत से पहले नमूने तक ड्राइव करें।
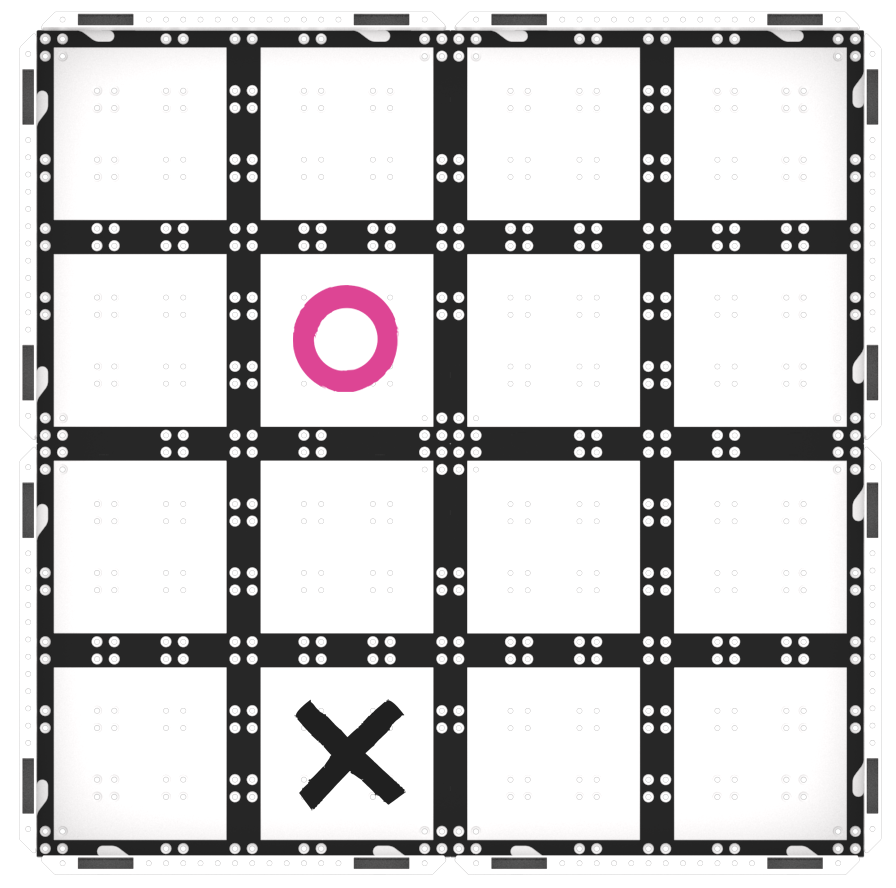
वस्तु की ओर ड्राइव करें -
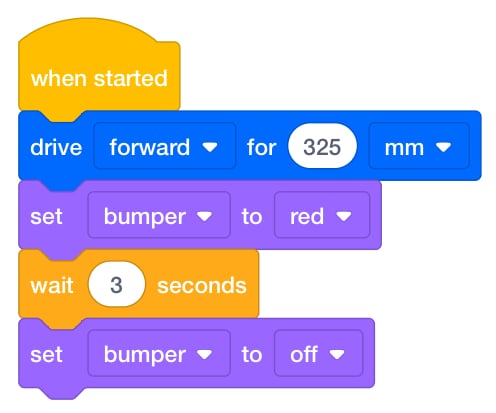
फिर, लक्ष्य को प्राप्त करने के लिए आवश्यक चरणों को विभाजित करें, और इन चरणों को पूरा करने के लिए आवश्यक घटकों की पहचान करें। यहां आपको नमूने तक पहुंचने के लिए 325 मिलीमीटर (मिमी) आगे बढ़ना होगा, फिर एलईडी बम्पर सेंसर को लाल रंग में जलने के लिए सेट करें ताकि यह पता चले कि यह नमूना एकत्र कर रहा है, नमूना एकत्र होने के लिए 3 सेकंड प्रतीक्षा करें, फिर एलईडी बम्पर सेंसर की चमक को बंद कर दें या रोक दें ताकि यह संकेत मिले कि नमूना एकत्र कर लिया गया है। यह [Drive for], [Wait] और [Set bumper color] ब्लॉक की मदद से किया जा सकता है।
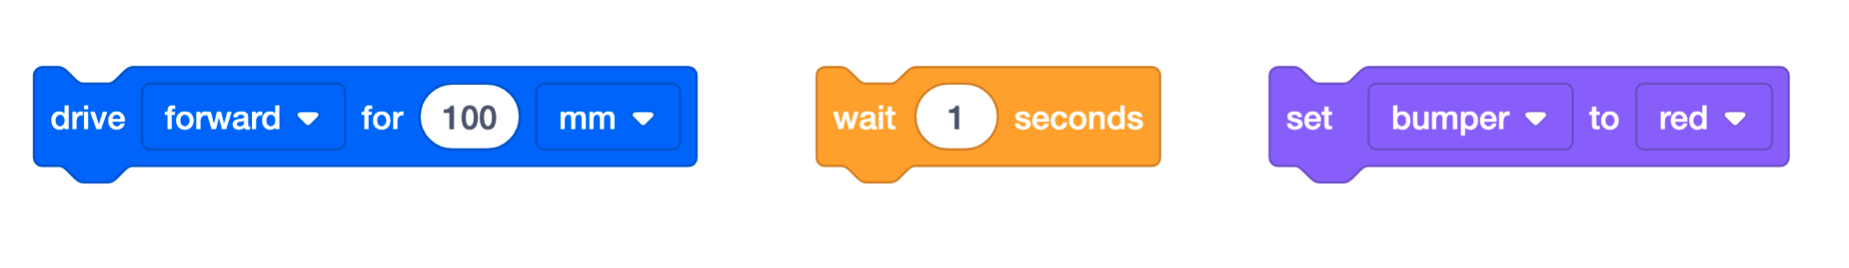
[ड्राइव करें], [प्रतीक्षा करें], और [बम्पर का रंग सेट करें] ब्लॉक
-
इसके बाद, प्रोजेक्ट के क्रम की योजना बनाने के लिए, संबंधित ब्लॉकों को वर्कस्पेस में खींचें और उन्हें {When started} ब्लॉक से ऊपर से नीचे की ओर जोड़ें। जैसे-जैसे प्रत्येक ब्लॉक जोड़ा जाता है, पहले बताए गए चरणों के अनुसार पैरामीटर बदलें।
-
प्रोजेक्ट का परीक्षण करने और यह देखने के लिए कि कोड बेस पहले चरण में निर्धारित लक्ष्य को पूरा करता है या नहीं, "प्रारंभ करें" चुनें।
'प्रारंभ' चुनें
यदि आप अपने प्रोजेक्ट में बदलाव करना चाहते हैं, तो बस पैरामीटर बदलें, या फिर से परीक्षण करने से पहले प्रोजेक्ट में ब्लॉक जोड़ें और हटाएं।
VEXcode GO क्या है?
VEXcode GO एक कोडिंग वातावरण है जिसका उपयोग VEX GO रोबोटों के साथ संवाद करने के लिए किया जाता है। छात्र ड्रैग एंड ड्रॉप इंटरफेस का उपयोग करके VEXcode GO प्रोजेक्ट बनाते हैं जो उनके रोबोट की गतिविधियों को नियंत्रित करते हैं। प्रत्येक ब्लॉक के उद्देश्य को उसके आकार, रंग और लेबल जैसे दृश्य संकेतों का उपयोग करके पहचाना जा सकता है। VEXcode GO के साथ काम करने के तरीके के बारे में अधिक जानकारी के लिए VEX लाइब्रेरी के VEXcode GO अनुभाग को देखें।
इस यूनिट में निम्नलिखित VEXcode GO ब्लॉक का उपयोग किया जाएगा:
| VEXcode GO ब्लॉक | व्यवहार |
|---|---|
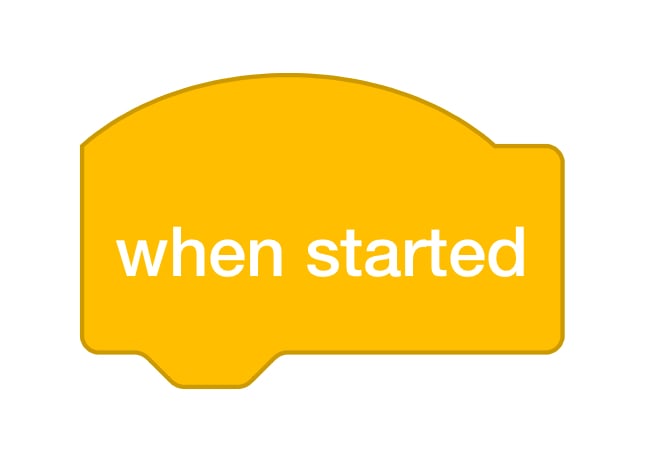 |
{When start} ब्लॉक प्रोजेक्ट शुरू होने पर संलग्न ब्लॉकों के स्टैक को चलाना शुरू कर देता है। |
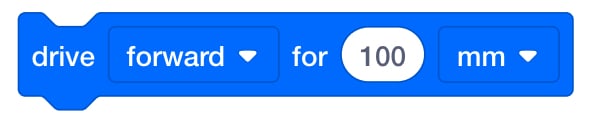 |
[ड्राइव फॉर] ब्लॉक ड्राइवट्रेन को एक निश्चित दूरी तक आगे या पीछे की ओर ले जाता है। ड्राइवट्रेन कितनी दूर तक चलेगा, यह निर्धारित करने के लिए अंडाकार बॉक्स में मान दर्ज करें। |
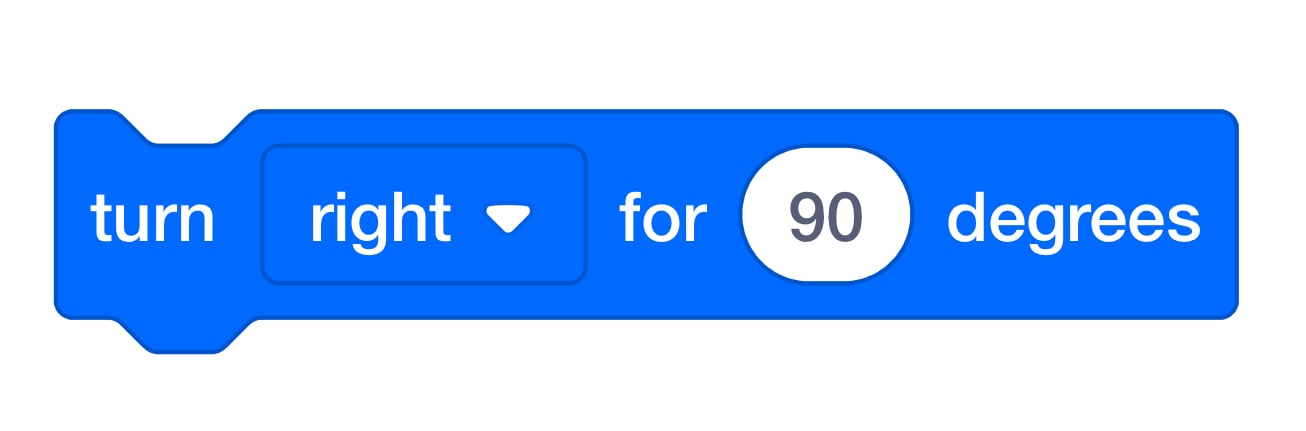 |
[टर्न फॉर] ब्लॉक ड्राइवट्रेन को एक निश्चित दूरी तक घुमाता है। ड्राइवट्रेन कितनी दूर तक घूमेगा, यह निर्धारित करने के लिए अंडाकार बॉक्स में एक मान दर्ज करें। |
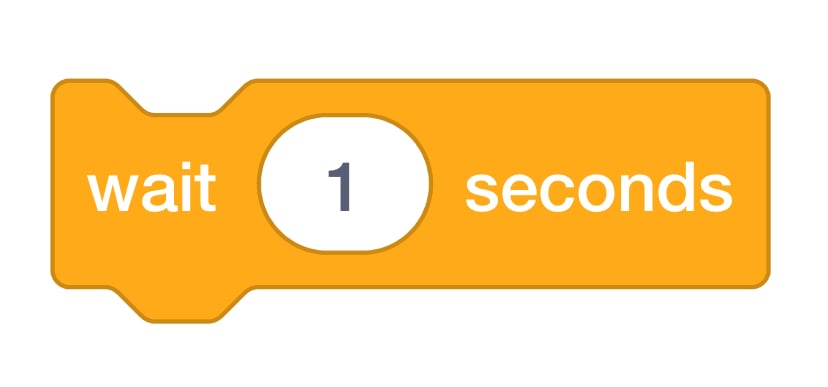 |
[Wait] ब्लॉक प्रोजेक्ट में अगले ब्लॉक पर जाने से पहले एक निश्चित समय तक प्रतीक्षा करता है। |
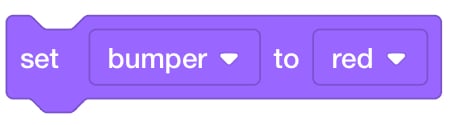 |
[बम्पर का रंग सेट करें] ब्लॉक एलईडी बम्पर का रंग सेट करता है। |