
Latar belakang
Mars Rover: Surface Operations Unit akan memperkenalkan Anda dan siswa Anda dengan cara membangun proyek VEXcode GO untuk memecahkan suatu masalah. Aksi-aksi dari rover Perseverance dan Misi Mars 2020 digunakan sebagai inspirasi untuk tantangan yang akan dikerjakan siswa menggunakan VEXcode GO dan Code Base. Proyek yang mereka buat perlu diurutkan dengan benar untuk mengumpulkan sampel dan 'menguburnya'.
Misi Mars 2020 NASA
Misi Mars 2020 NASA membahas tujuan sains prioritas tinggi untuk eksplorasi Mars: kehidupan, iklim, geologi, dan manusia. Wahana penjelajah Perseverance akan menyelesaikan operasi permukaan untuk mengumpulkan data yang akan membantu memberikan informasi bagi penelitian di Planet Merah.
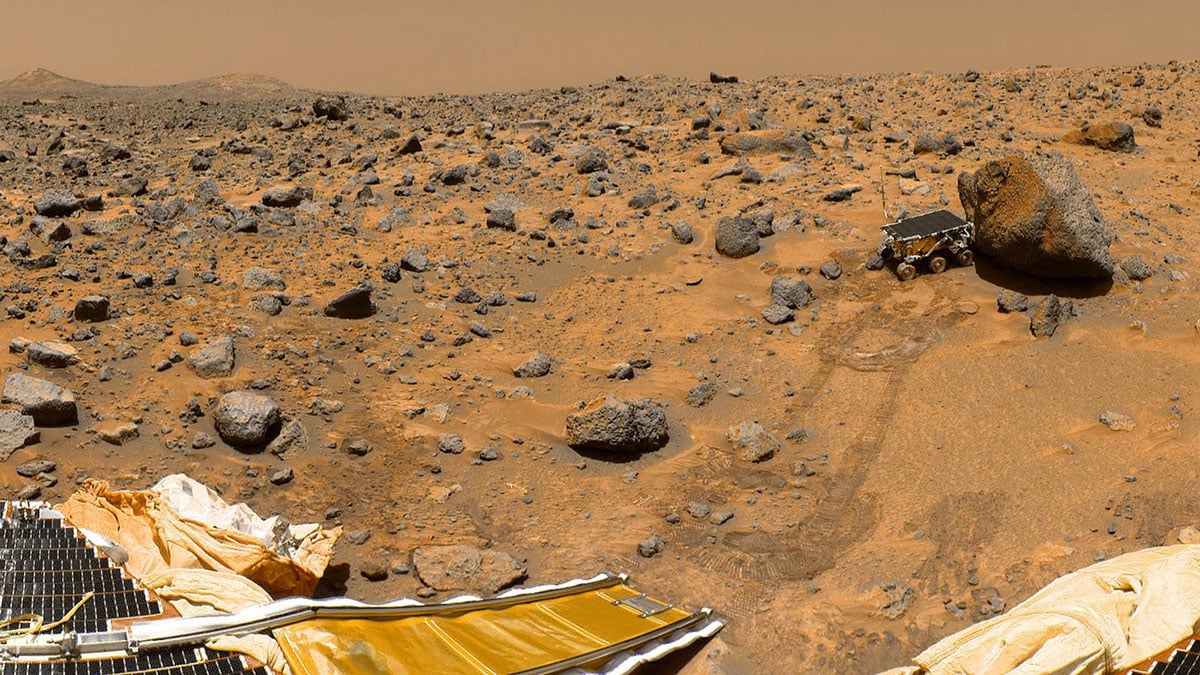
Apa itu rover?
Rover adalah perangkat yang dirancang untuk bergerak melintasi permukaan padat sebuah planet atau benda langit lainnya (seperti Bulan). Beberapa robot penjelajah dirancang untuk mengangkut anggota awak luar angkasa, sementara yang lain adalah robot yang sebagian atau sepenuhnya otonom. Robot-robot ini umumnya bertugas mengumpulkan informasi tentang medan dan mengambil sampel batuan, tanah, lumpur, atau bahkan cairan.
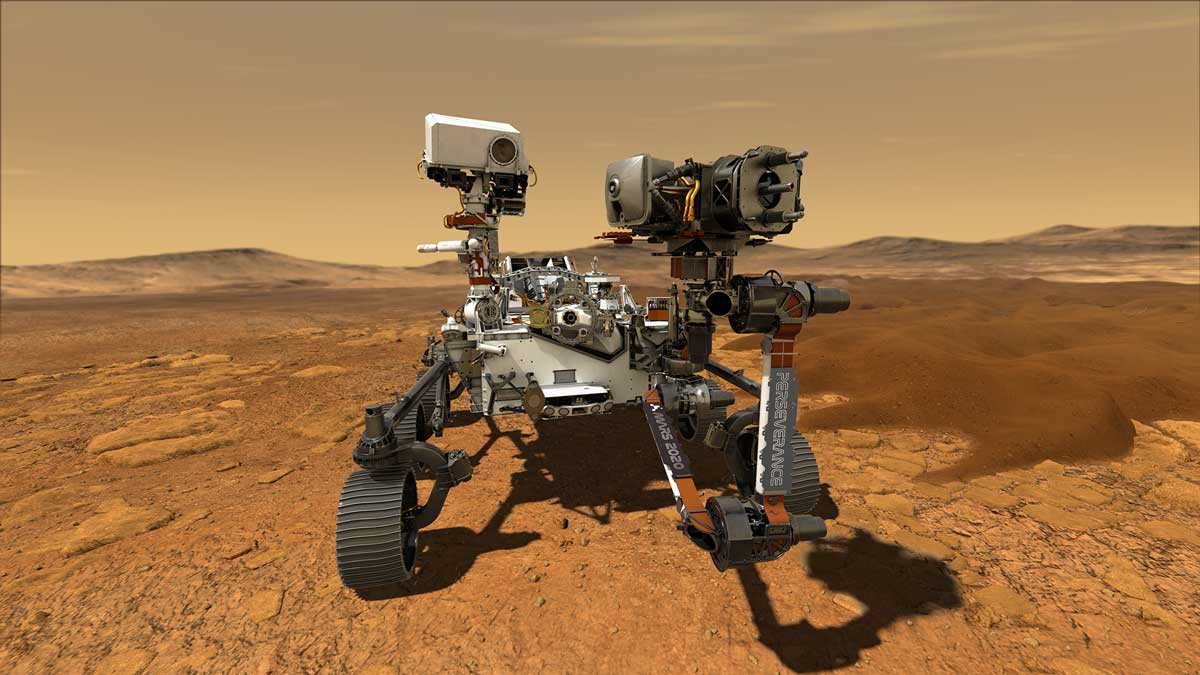
Apa itu operasi permukaan?
Operasi permukaan adalah studi ilmiah yang akan diselesaikan oleh rover di Mars. Semua ini berfokus pada pencarian, pengumpulan, dan penyimpanan sampel geologi. Sebagai permulaan, Perseverance akan mencari bebatuan yang menarik. Suatu batuan dapat dianggap menarik jika berpotensi menyimpan jejak kimiawi kehidupan purba atau telah diubah oleh lingkungan yang mendukung kehidupan mikroba.
Setelah mengidentifikasi batuan yang menarik, Perseverance akan mengebor sampel, menempatkannya dalam tabung tertutup, dan menyimpannya di permukaan. Penyimpanan sementara (depot caching), yang digunakan selama misi ini, adalah praktik meninggalkan atau mengubur beberapa sampel di lokasi yang sama. Misi di masa mendatang kemudian akan dapat mengambil sampel-sampel ini dan mengembalikannya semuanya kepada para ilmuwan di Bumi.
Apa itu barisan?
Urutan adalah rangkaian spesifik di mana perilaku-perilaku dilakukan. Suatu tindakan atau peristiwa mengarah pada tindakan berurutan berikutnya dalam suatu rangkaian. Pengurutan sangat penting untuk Basis Kode, karena robot hanya akan bergerak persis seperti yang diperintahkan.
Dalam animasi ini, Anda dapat melihat bagaimana proyek dimulai dengan blok {When started} di bagian atas proyek, kemudian setiap blok dieksekusi secara berurutan dari atas ke bawah. Code Base melaju ke depan sejauh 325 milimeter (mm) di GO Field, menunggu selama 2 detik, lalu memancarkan warna pada LED Bumper. Fitur sorotan hijau di sekitar blok menunjukkan blok mana yang sedang berjalan pada saat itu. Hal ini dapat memberikan umpan balik langsung kepada siswa untuk menghubungkan perilaku Basis Kode dengan blok VEXcode GO tertentu.
Langkah-langkah untuk Menyusun Urutan Proyek
-
Pertama, tentukan tujuannya —apa yang perlu dilakukan? Sebagai contoh, berkendaralah dari awal hingga ke sampel pertama.
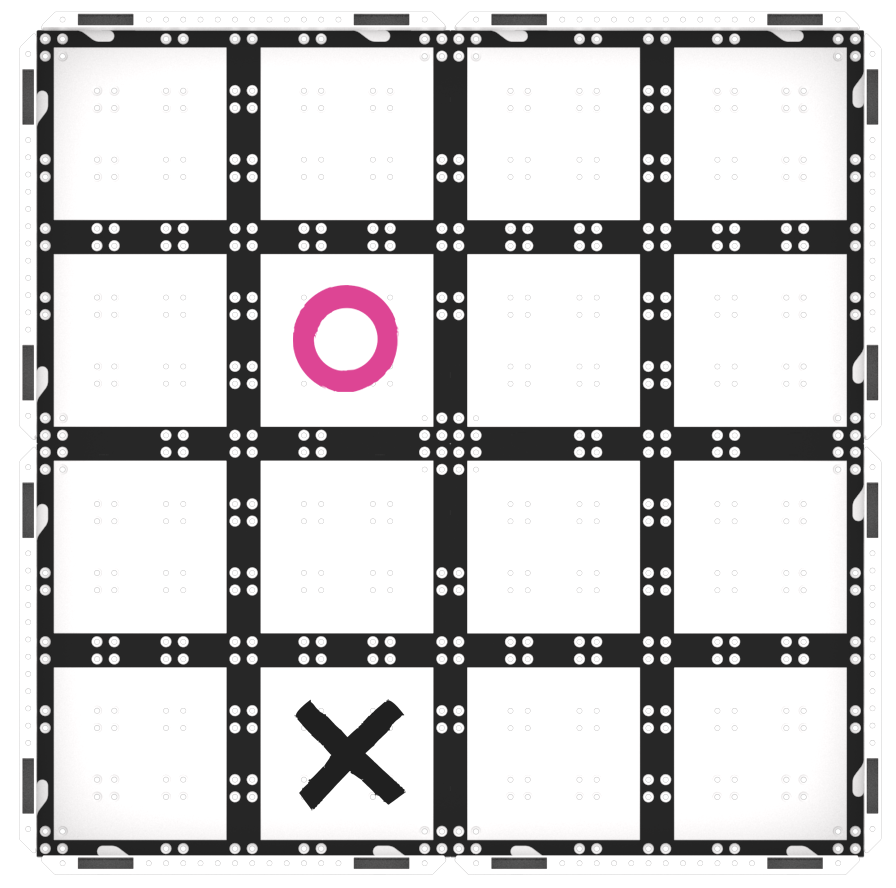
Berkendara ke objek -
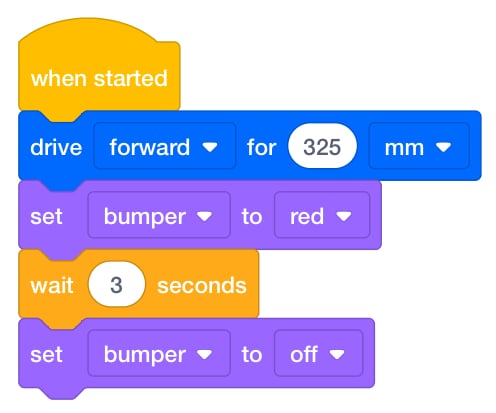
Kemudian, uraikan langkah-langkah yang diperlukan untuk mencapai tujuan tersebut, dan identifikasi blok-blok yang dibutuhkan untuk menyelesaikan langkah-langkah tersebut. Di sini Anda perlu bergerak maju sejauh 325 milimeter (mm) untuk mencapai sampel, kemudian atur Sensor Bumper LED agar menyala merah untuk menunjukkan bahwa sensor sedang mengumpulkan sampel, tunggu 3 detik untuk mengumpulkan sampel, lalu matikan atau matikan lampu Sensor Bumper LED untuk menunjukkan bahwa sampel telah dikumpulkan. Hal ini dapat dilakukan dengan blok [Berkendara untuk], [Tunggu], dan [Atur warna bemper].
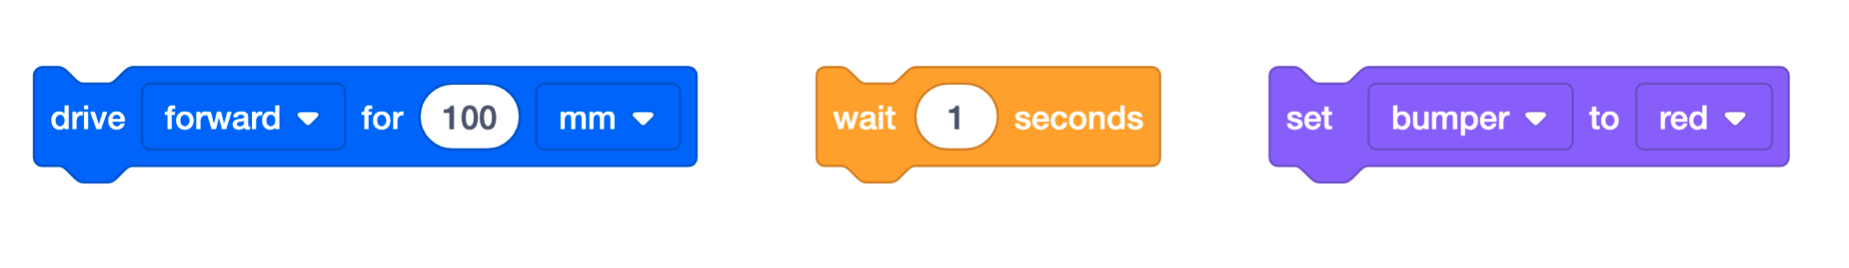
[Berkendara selama], [Tunggu], dan [Atur warna bemper] blok
-
Selanjutnya, rencanakan urutan proyek dengan menyeret blok yang sesuai ke ruang kerja dan melampirkannya ke blok {When started} dari atas ke bawah. Saat setiap blok ditambahkan, ubah parameter agar sesuai dengan langkah-langkah yang telah dijelaskan sebelumnya.
-
Pilih “Mulai” untuk menguji proyek dan melihat apakah Basis Kode mencapai tujuan yang diidentifikasi pada langkah pertama.
Pilih 'Mulai'
Jika Anda ingin mengubah proyek Anda, cukup ubah parameter, atau tambahkan dan hapus blok dari proyek sebelum menguji lagi.
Apa itu VEXcode GO?
VEXcode GO adalah lingkungan pemrograman yang digunakan untuk berkomunikasi dengan robot VEX GO. Para siswa menggunakan antarmuka seret dan lepas untuk membuat proyek VEXcode GO yang mengontrol aksi robot mereka. Tujuan setiap blok dapat diidentifikasi menggunakan petunjuk visual seperti bentuk, warna, dan labelnya. Untuk informasi lebih lanjut tentang cara bekerja dengan VEXcode GO, lihat Bagian VEXcode GO di Pustaka VEX.
Blok VEXcode GO berikut akan digunakan dalam Unit ini:
| Blok VEXcode GO | Perilaku |
|---|---|
 |
Blok {When start} mulai menjalankan tumpukan blok yang terlampir saat proyek dimulai. |
 |
Blok [Drive for] menggerakkan Drivetrain maju atau mundur sejauh jarak tertentu. Atur seberapa jauh Drivetrain akan bergerak dengan memasukkan nilai ke dalam oval. |
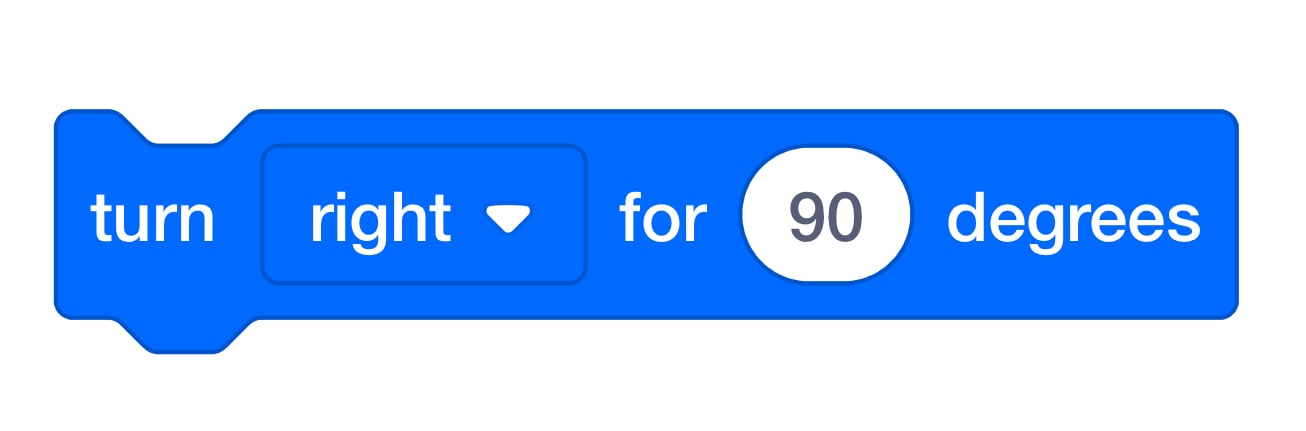 |
Blok [Turn for] memutar Drivetrain untuk jarak tertentu. Atur seberapa jauh Drivetrain akan berbelok dengan memasukkan nilai ke dalam oval. |
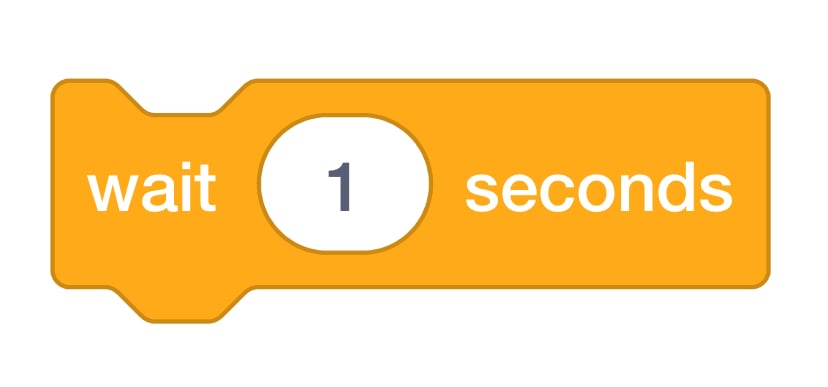 |
Blok [Wait] menunggu dalam jangka waktu tertentu sebelum beralih ke blok berikutnya dalam sebuah proyek. |
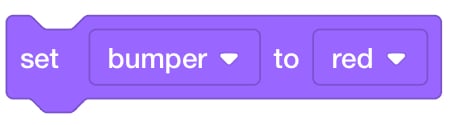 |
Blok [Atur warna bumper] mengatur warna Bumper LED. |