
Bermain
Bagian 1 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka akan melanjutkan apa yang telah mereka pelajari di Lab 1 untuk membuat Basis Kode mengumpulkan dan mengembalikan sampel batuan Mars (Cakram Merah). Namun sekarang, mereka akan memprogram robot mereka untuk menggunakan data Sensor Mata untuk memilah sebuah Disk, berdasarkan warnanya.
- Tunjukkan kepada siswa tata letak Lapangan dengan area penyortiran yang ditandai dengan X. Setelah Basis Kode mengumpulkan Cakram Merah, ia perlu menjatuhkannya ke dalam kotak dengan tanda X.
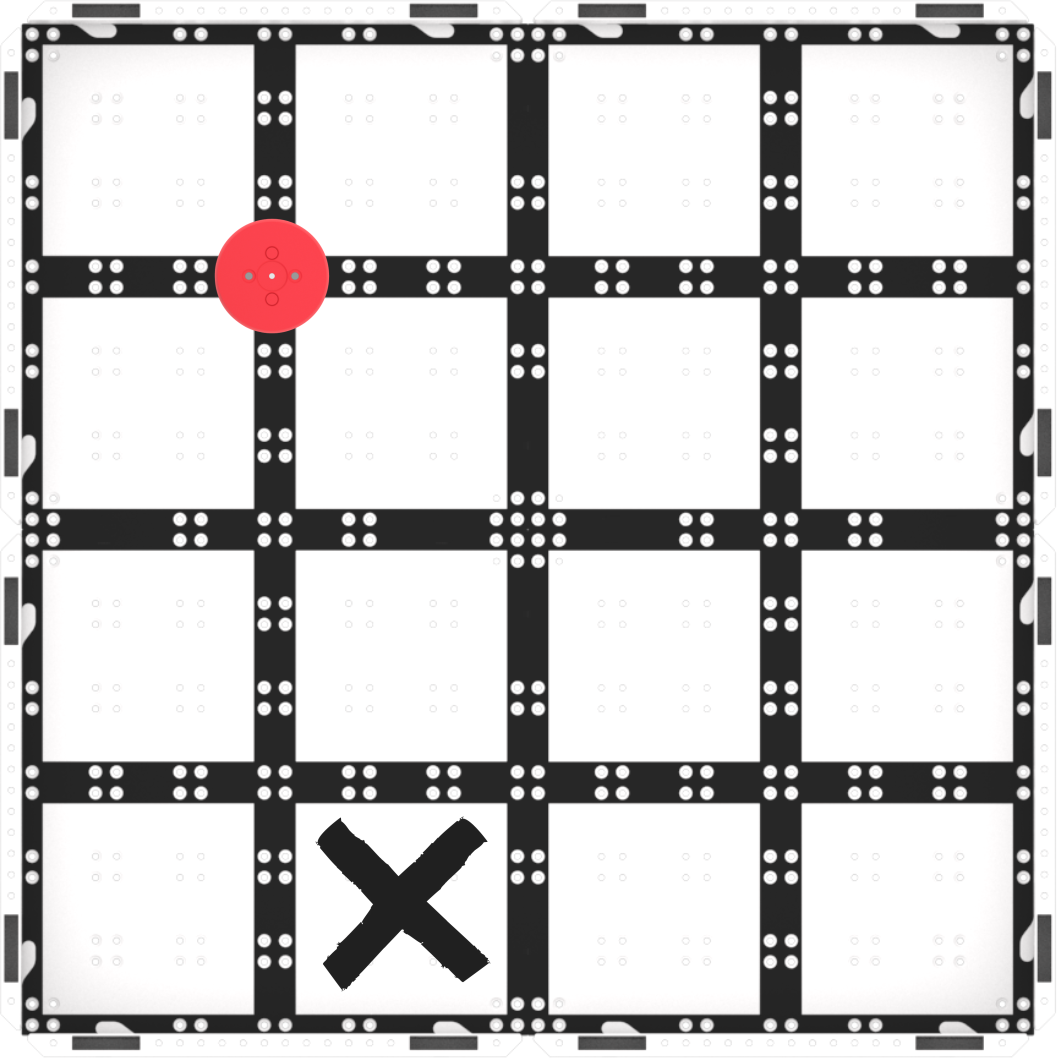
Pengaturan Lapangan - Para siswa akan membuat proyek bersama Anda, kemudian mengujinya di permukaan Mars (Lapangan). Animasi di bawah ini menunjukkan bagaimana basis kode akan bergerak ketika proyek ini dimulai. Robot itu pertama-tama bergerak maju hingga mencapai Cakram Merah, lalu mengaktifkan elektromagnetnya untuk mengambilnya. Selanjutnya, robot berbalik dan kembali ke posisi awalnya, sebelum berbelok 90 derajat ke kiri dan bergerak maju untuk mencapai area penyortiran yang ditandai dengan huruf X. Setelah mencapai tanda X, robot menjatuhkan Disk, kemudian berbalik dan kembali ke posisi awalnya.
Berkas video - ModelModel bagi siswa tentang cara membangun proyek di VEXcode GO dan menguji proyek mereka di lapangan.
- Mulailah dengan menunjukkan kepada siswa cara menghubungkan Brain pada Code Base mereka ke perangkat mereka di VEXcode GO. Karena langkah-langkah koneksi berbeda antar perangkat, artikel Menghubungkan di Perpustakaan VEXcode GO VEX untuk langkah-langkah spesifik menghubungkan VEX GO Brain ke komputer atau Anda.
- Mereka juga perlu mengkonfigurasi VEXCode GO untuk Basis Kode tersebut. Jika perlu, langkah-langkah dari artikel Konfigurasi Basis Kode Pustaka VEX dan pastikan siswa dapat melihat blok Drivetrain di Toolbox.
- Setelah basis kode dikonfigurasi, mintalah siswa untuk menambahkan blok [Komentar] berikut untuk merencanakan dan mengatur proyek mereka. Blok-blok di bawah blok “Collect Disk” [Comment] akan menggerakkan Basis Kode untuk mengambil Disk dan kembali ke Pangkalan Mars. Blok di bawah blok “Sort Disk” [Komentar] akan menggunakan data Sensor Mata pada Basis Kode untuk mengirimkan Disk ke area penyortiran yang ditentukan —berdasarkan warna Disk.

Rencanakan proyek dengan blok [Komentar] - Kemudian, minta siswa untuk menambahkan blok berikut di bawah blok “Kumpulkan Disk” [Komentar] agar Basis Kode dapat mengumpulkan Disk Merah.
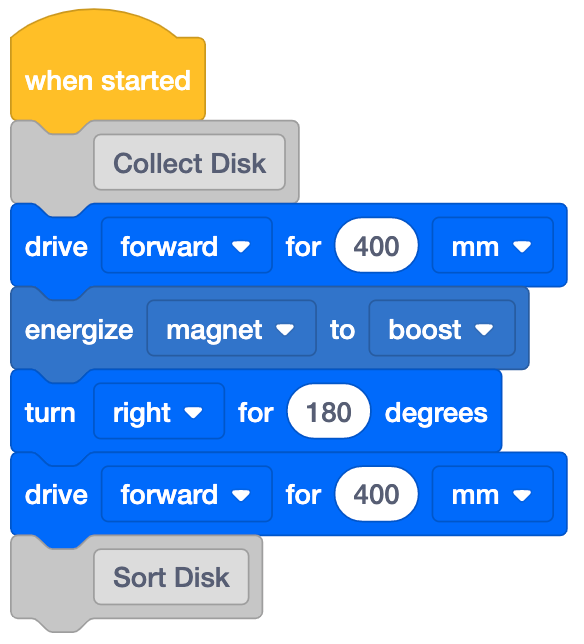
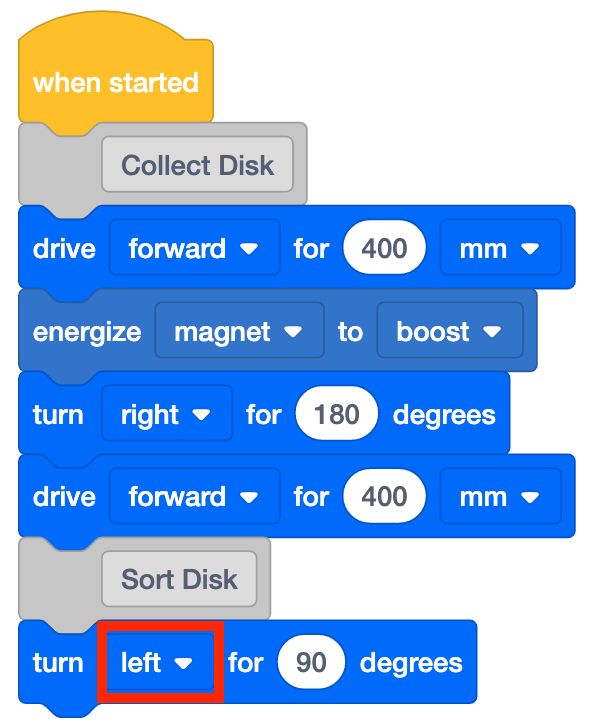
Kumpulkan kode Disk - Selanjutnya, tambahkan ke proyek tersebut agar Basis Kode dapat mengurutkan Disk. Seret blok [Putar untuk] ke ruang kerja dan tempelkan di bawah blok [Komentar] “Disk Sortir”. Ubah parameter menjadi 'kiri' agar Basis Kode berputar ke arah area pengurutan.
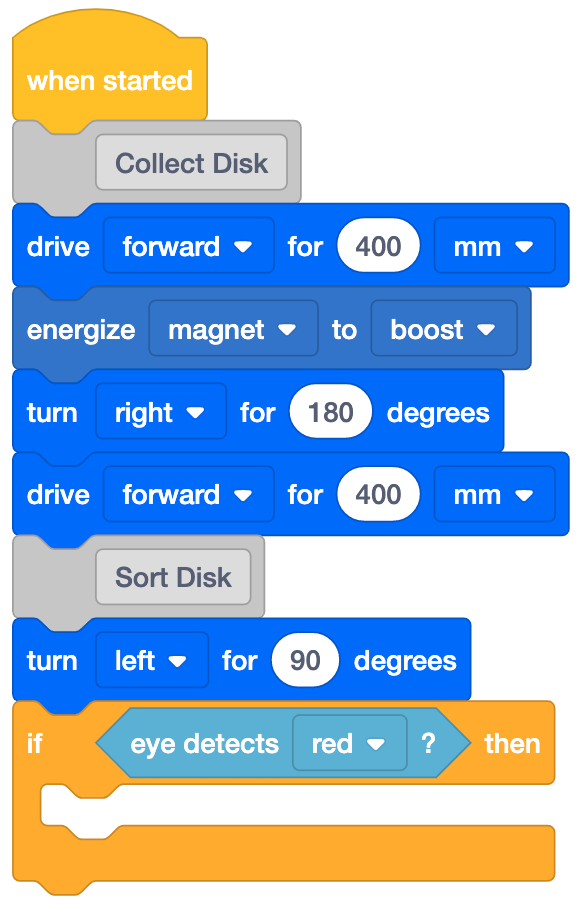
Tambahkan [Putar untuk] dan atur ke kiri - Tambahkan blok [Jika maka], dan tempatkan blok <Detects color> di dalam heksagon. Biarkan blok <Detects color> tetap berwarna merah. Ini akan membuat basis kode menggunakan sensor mata untuk mendeteksi warna cakram. Jika Disk ini berwarna merah, blok <Detects color> akan melaporkan nilai benar, dan blok-blok yang ditambahkan ke bagian dalam blok 'C' akan dijalankan.
Tambahkan [Jika maka] dengan <Detects color> - Tambahkan [Drive for] dan [Energize electromagnet] di dalam blok [If then] dan atur [Energize electromagnet] menjadi 'drop.' Ini akan membuat basis kode bergerak ke area penyortiran dan menjatuhkan disk.
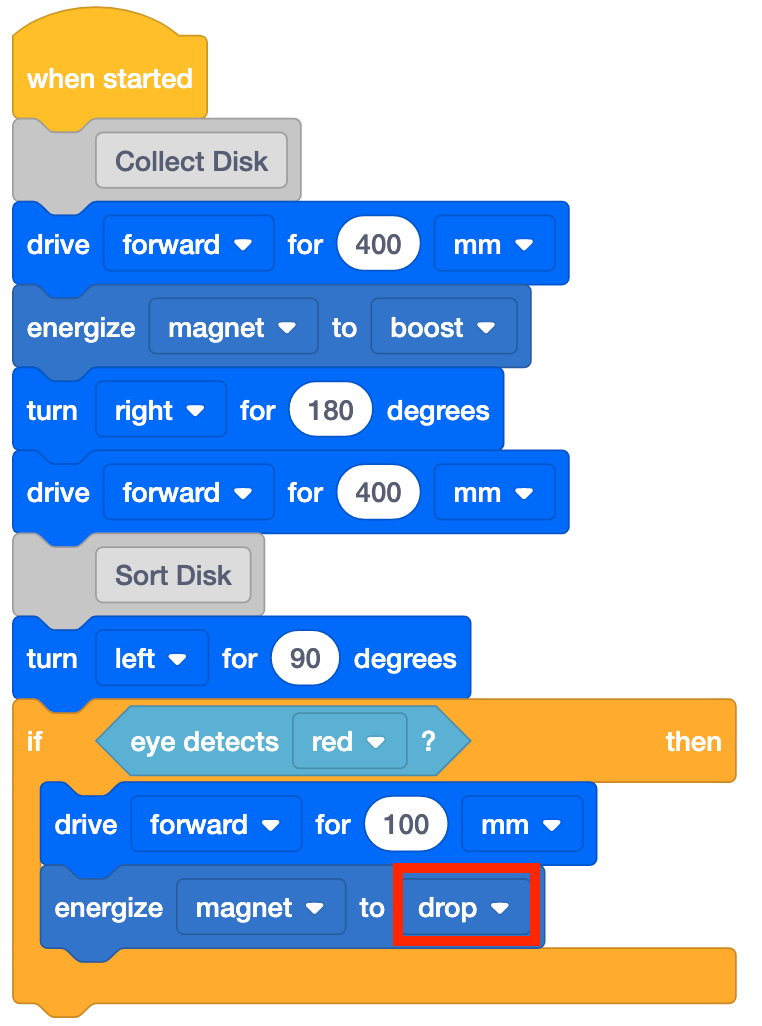
Tambahkan [Drive for] dan [Energize electromagnet] diatur ke 'drop' - Tambahkan blok [Drive for] dan atur ke mundur. Ini akan membuat Basis Kode kembali ke Pangkalan Mars setelah menjatuhkan Disk.
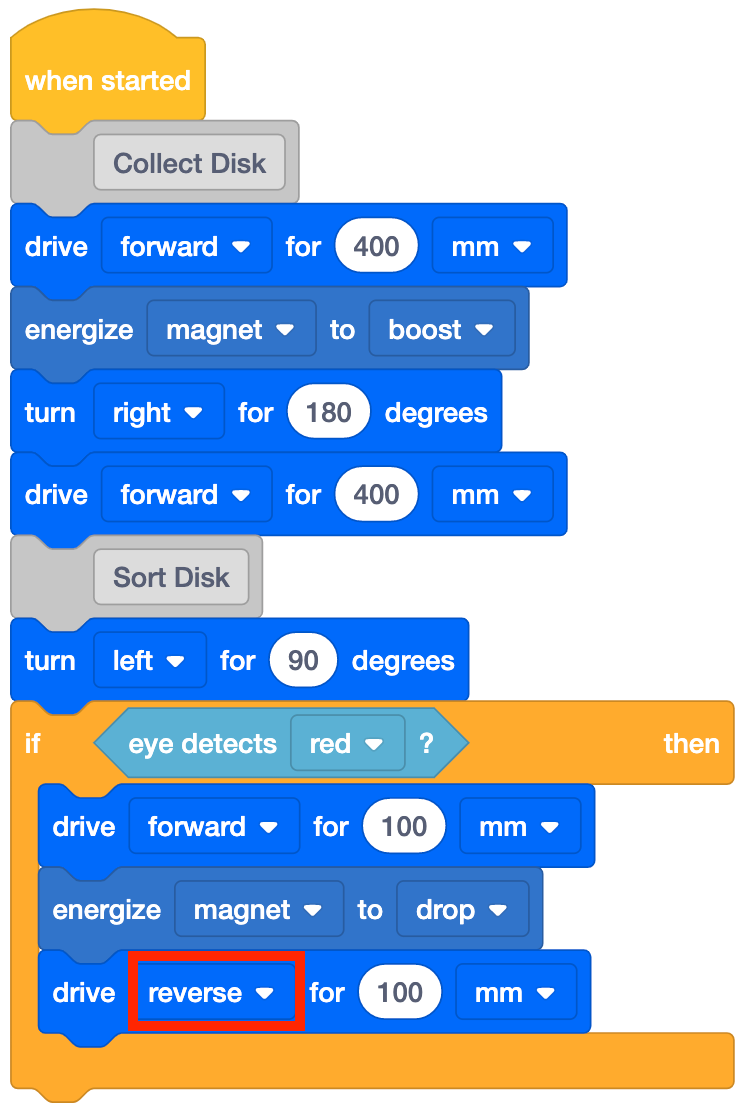
Tambahkan [Berkendara untuk] dan atur ke mundur - Terakhir, tambahkan blok [Turn for], dan atur ke 'kiri' agar Code Base kembali ke posisi awal —menghadap area pengumpulan permukaan Mars.
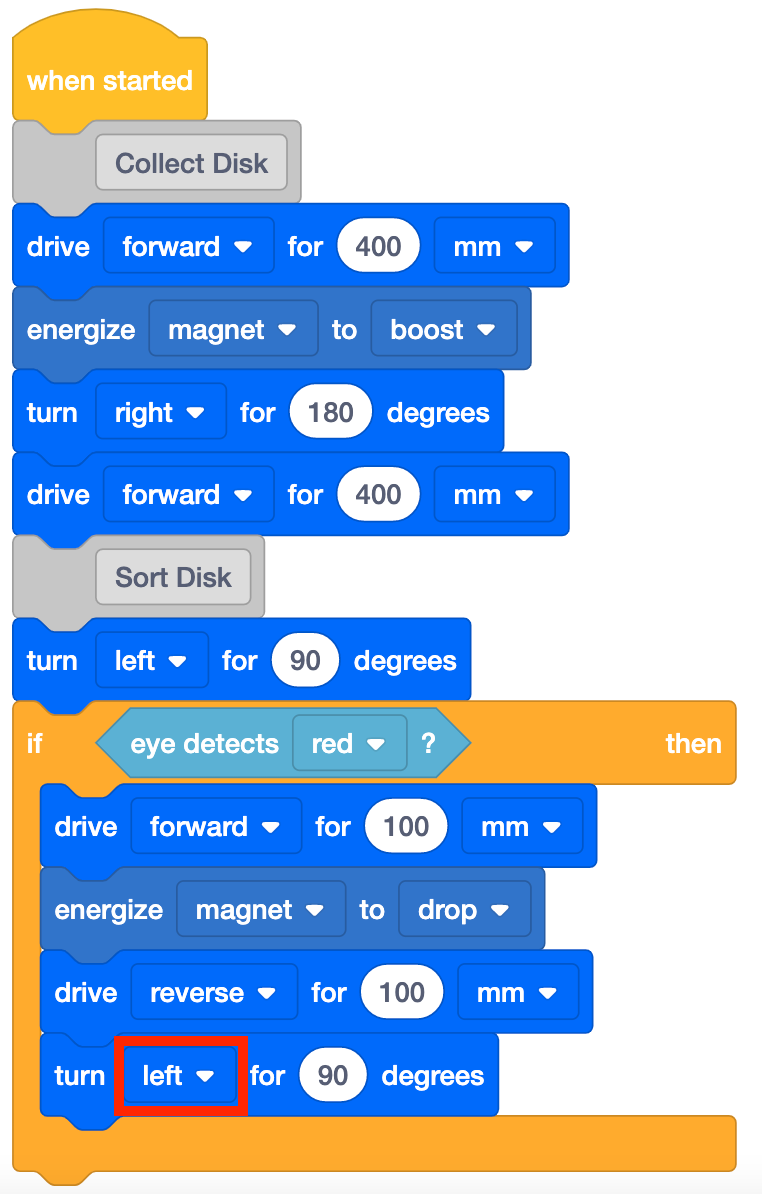
Tambahkan [Berkendara untuk] dan atur ke mundur - Minta siswa untuk memberi nama proyek mereka sebagai Sort Red 1 dan menyimpannya ke perangkat mereka. Lihat bagian Buka dan Simpan di Pustaka VEXcode GO untuk langkah-langkah khusus perangkat untuk menyimpan proyek VEXcode GO.
Memberikan contoh kepada siswa tentang cara menguji proyek mereka di lapangan.
- Pertama, tunjukkan kepada mereka cara menempatkan robot mereka di titik awal (Pangkalan Mars) dan Cakram Merah di Lapangan seperti yang ditunjukkan pada gambar di bawah ini. Gunakan garis-garis kisi pada Lapangan untuk membantu penyelarasan. Disk dan Elektromagnet dapat disejajarkan pada garis kisi yang berpotongan di Medan, untuk memudahkan siswa mempersiapkan diri agar berhasil saat menguji proyek mereka.
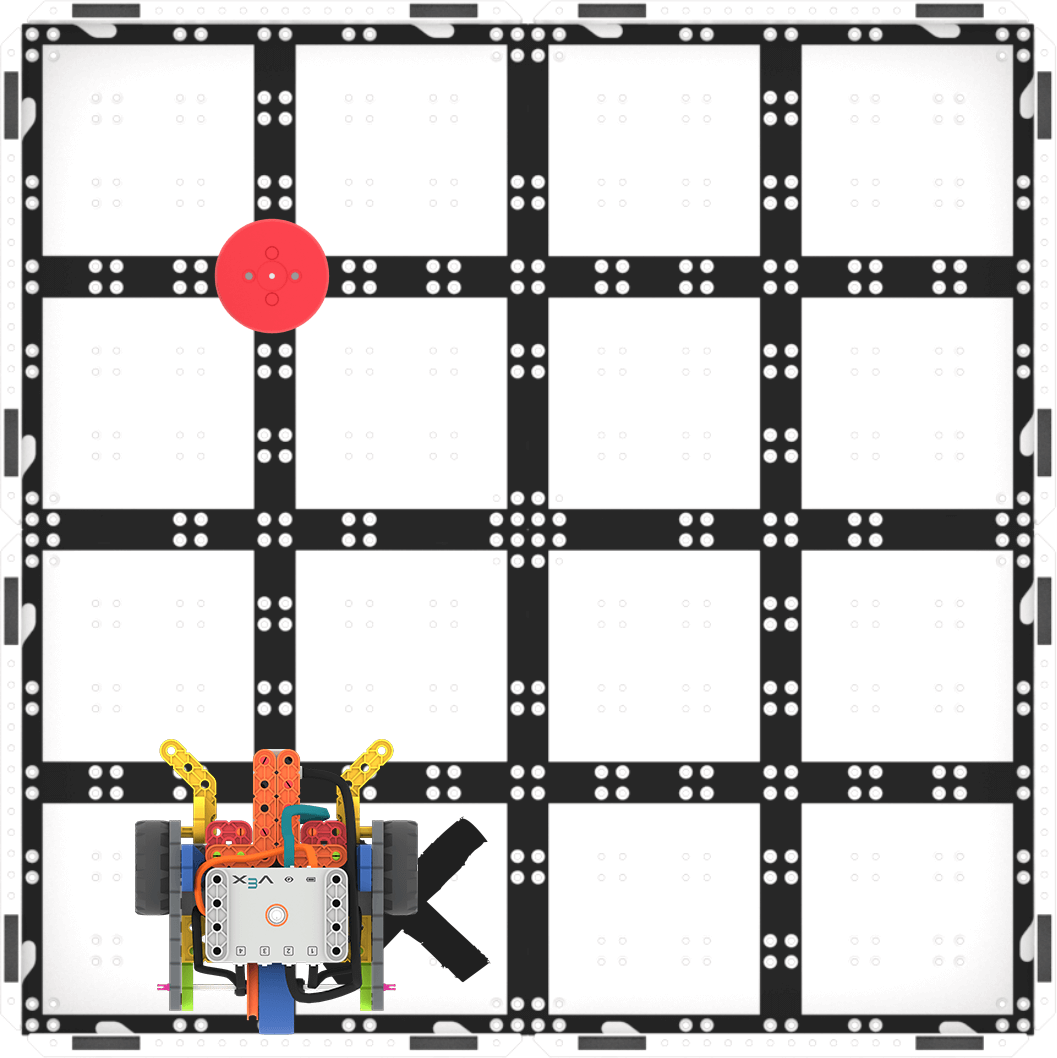
Pengaturan untuk Pengujian - Setelah basis kode siap, pilih 'Mulai' di VEXcode GO untuk menguji proyek. Saksikan bagaimana tim Code Base mengemudi untuk mengambil Cakram Merah, kembali ke markas, lalu mengirimkannya ke area penyortiran.
Pilih 'Mulai' untuk menguji proyek - Mahasiswa perlu memilih tombol 'Stop' di Toolbar VEXcode GO untuk menghentikan proyek.
- Bagi siswa yang selesai lebih awal dan membutuhkan tantangan tambahan, minta mereka memindahkan Cakram Merah ke lokasi yang berbeda. Bisakah mereka menyesuaikan kode mereka agar Basis Kode mengumpulkan Disk dan mengirimkannya ke area penyortiran yang sama?
- MemfasilitasiMemfasilitasi percakapan dengan siswa saat mereka menguji proyek mereka.
- Bagaimana basis kode mengetahui kapan harus mengaktifkan elektromagnet?
- Blok apa saja yang digunakan agar basis kode dapat mendeteksi warna Disk?
- Apa yang akan terjadi jika Basis Kode tidak mendeteksi warna merah?
Fokuslah pada konsepnya, bukan pada ketepatannya. Tujuan dari praktikum ini adalah untuk fokus pada konsep penggunaan elektromagnet dalam sebuah proyek. Jika siswa sedikit salah menempatkan robot mereka, atau Disk tidak tepat berada di tempat yang seharusnya saat mereka mengarahkannya, beri tahu mereka bahwa tidak apa-apa untuk menggeser Disk sedikit agar dapat terdeteksi oleh Elektromagnet.
- IngatkanIngatkan siswa untuk memeriksa parameter di blok [Berkendara untuk] untuk memastikan proyek memiliki jarak yang tepat yang dibutuhkan untuk mengumpulkan lalu menyortir Disk.
- Mereka juga harus memeriksa bahwa parameter di blok [Turn for] diatur agar Basis Kode berbelok ke arah yang benar untuk kembali ke Pangkalan Mars dan menuju area penyortiran.
Untuk mendorong pola pikir berkembang dan membantu siswa menerima proses coba-coba yang merupakan bagian dari pemrograman serta belajar dari kesalahan di sepanjang jalan, ajukan pertanyaan-pertanyaan seperti:
- Kesalahan apa yang pernah kamu lakukan yang telah mengajarkanmu sesuatu?
- Bagian mana dari praktikum ini yang sulit, atau yang membuat Anda berpikir keras?
- TanyakanTanyakan kepada siswa bagaimana Rover Perseverance mungkin menggunakan Sensor Mata untuk mengumpulkan informasi dan mempelajari berbagai sampel batuan dan tanah Mars. Apa yang dapat dipelajari oleh Rover Perseverance dengan Sensor Mata?
Diskusi Kelompok Saat Istirahat Pertengahan Permainan &
Segera setelah setiap kelompok menguji proyek mereka agar Basis Kode mengumpulkan dan mengirimkan Cakram Merah ke area penyortiran, berkumpullah untuk percakapan singkat .
Pantau kemajuan siswa dan diskusikan apa yang dilakukan Code Base dalam proyek mereka.
- Bagaimana cara kerja Sensor Mata dalam proyek kita? Blok apa yang mengontrol Sensor Mata?
- Bagaimana cara Anda membuat Elektromagnet bekerja dengan Sensor Mata dalam proyek Anda?
- Bagaimana jika kita mengubah lokasi Disk? Apakah proyek ini masih akan berhasil? Mengapa atau mengapa tidak? Parameter apa yang akan Anda ubah?
Bagian 2 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka akan menerapkan apa yang telah mereka pelajari di Bagian Bermain 1 untuk melakukan iterasi pada proyek mereka agar Basis Kode dapat mengambil Cakram Merah dari lokasi baru dan menjatuhkannya di area penyortiran baru. Mereka perlu mengubah parameter dalam proyek mereka agar Basis Kode dapat mengumpulkan dan mengurutkan Disk dengan sukses.
- Tunjukkan kepada siswa tata letak lapangan yang baru dan berikan jarak tempuh agar mereka dapat fokus pada kode untuk proyek ini. Basis Kode perlu menempuh jarak 200 milimeter (~8 inci) untuk mengambil Disk, dan 350 milimeter (mm) (~14 inci (in)) ke area penyortiran baru.
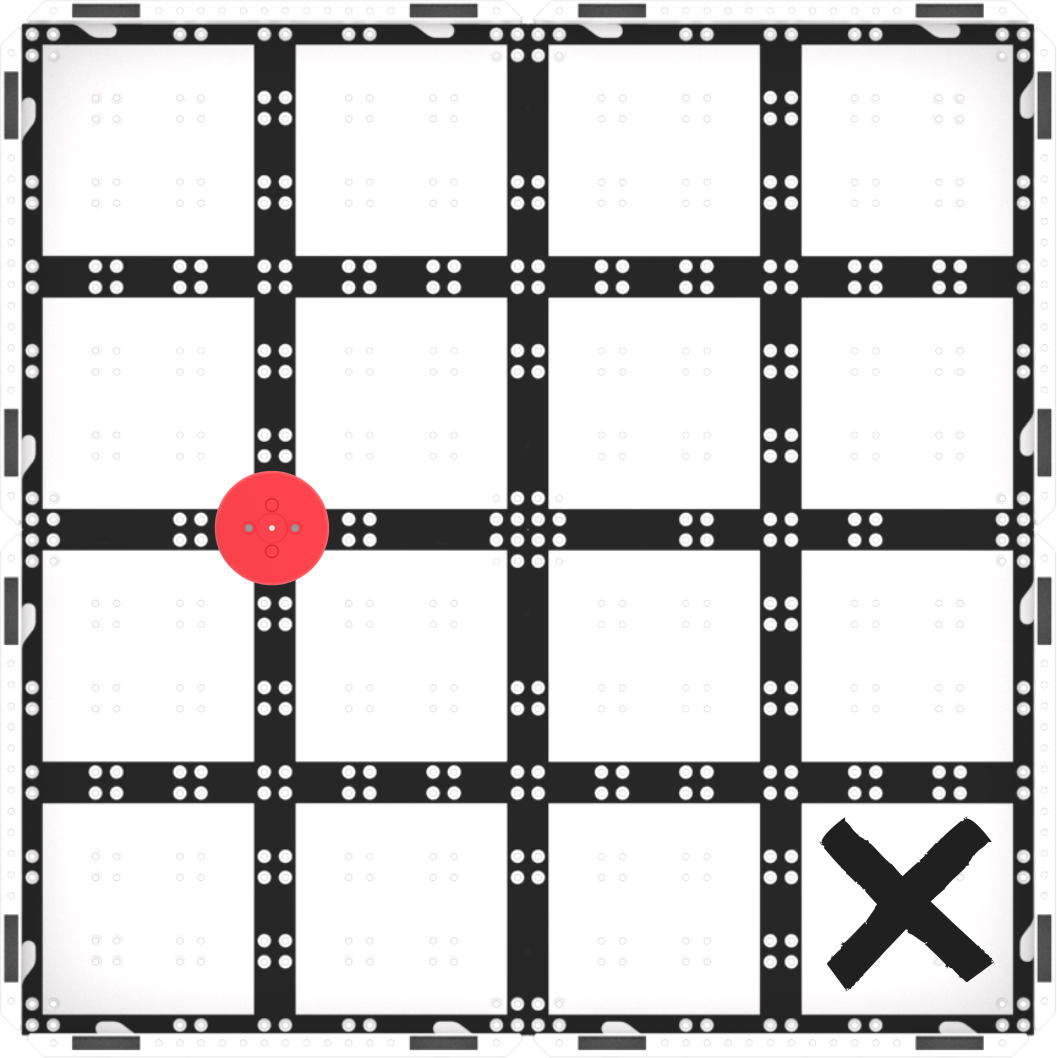
Bagian Permainan 2 Pengaturan Lapangan - Animasi berikut menunjukkan salah satu kemungkinan cara basis kode dapat bergerak untuk menyelesaikan tantangan. Robot itu pertama-tama bergerak maju hingga mencapai Cakram Merah, lalu mengaktifkan elektromagnetnya untuk mengambilnya. Selanjutnya, robot berbalik dan kembali ke posisi awalnya, sebelum berbelok 90 derajat ke kiri dan bergerak maju untuk mencapai area penyortiran yang ditandai dengan huruf X. Setelah mencapai tanda X, robot menjatuhkan Disk, kemudian berbalik dan kembali ke posisi awalnya.
Berkas video - ModelModel bagi siswa tentang cara memulai proyek mereka di VEXcode GO.
- Jika perlu, tunjukkan kepada siswa cara menghubungkan Brain pada Code Base mereka ke perangkat mereka di VEXcode GO. Karena langkah-langkah koneksi berbeda antar perangkat, artikel Menghubungkan di Perpustakaan VEXcode GO VEX untuk langkah-langkah spesifik menghubungkan VEX GO Brain ke komputer atau Anda.
- Jika perlu, langkah-langkah dari artikel Konfigurasi Basis Kode Pustaka VEX dan pastikan siswa dapat melihat blok Drivetrain di Toolbox.
- Minta siswa untuk memberi nama proyek mereka sebagai Sort Red 2 dan menyimpannya ke perangkat mereka. Lihat bagian Buka dan Simpan di Pustaka VEXcode GO untuk langkah-langkah khusus perangkat untuk menyimpan proyek VEXcode GO.
Jika perlu, berikan contoh kepada siswa tentang cara menguji proyek mereka di lapangan.
- Tunjukkan kepada mereka cara menyiapkan pengujian dengan menempatkan Basis Kode di Pangkalan Mars.
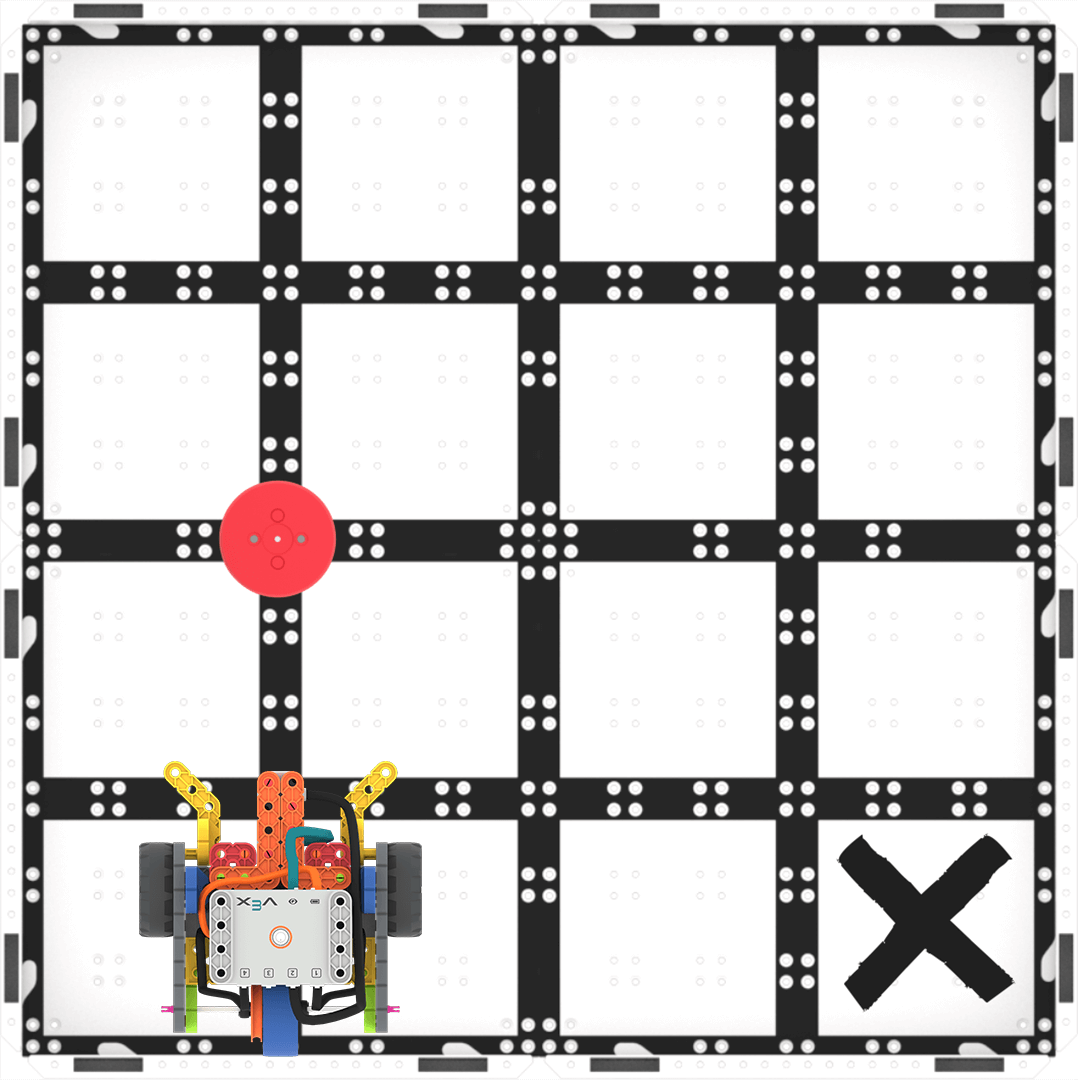
Disiapkan untuk pengujian - Setelah basis kode siap, pilih 'Mulai' di VEXcode GO untuk menguji proyek. Kemudian, amati perilaku dari Basis Kode tersebut.
- Siswa perlu memilih tombol 'Stop' di Toolbar VEXcode GO untuk menghentikan proyek setelah menyelesaikan tantangan.
Jika siswa selesai lebih awal, minta mereka untuk mengubah lokasi area penyortiran. Suruh mereka memindahkannya satu kotak lebih dekat ke Pangkalan Mars.
- Jarak perkiraan untuk area penyortiran ini adalah 250 milimeter (mm) (~10 inci (in)). Bisakah mereka memprogram robot mereka untuk mengambil dan mengirimkan Disk ke area penyortiran yang sama?
- FasilitasiFasilitasi percakapan dengan siswa saat mereka membangun dan menguji proyek mereka dengan pertanyaan-pertanyaan seperti:
- Bagaimana basis kode perlu dipindahkan untuk mengumpulkan disk? Bisakah kamu menunjukkannya dengan tanganmu?
- Apa yang perlu Anda ubah agar basis kode Anda dapat mengambil disk dari lokasi baru?
- Parameter apa yang harus Anda ubah agar Code Base menjatuhkan Disk di area penyortiran yang baru?
Persiapkan siswa untuk proses coba-coba yang merupakan bagian intrinsik dari eksperimen yang akan mereka lakukan dalam tantangan ini. Anda mungkin ingin menggunakan grafik siklus pemecahan masalah dari halaman Latar Belakang sebagai alat bantu visual untuk membangun struktur proses pemecahan masalah bersama siswa Anda. Lihat Latar Belakang untuk informasi lebih lanjutuntuk strategi yang membantu siswa memecahkan masalah proyek mereka dan menemukan solusi mereka sendiri.
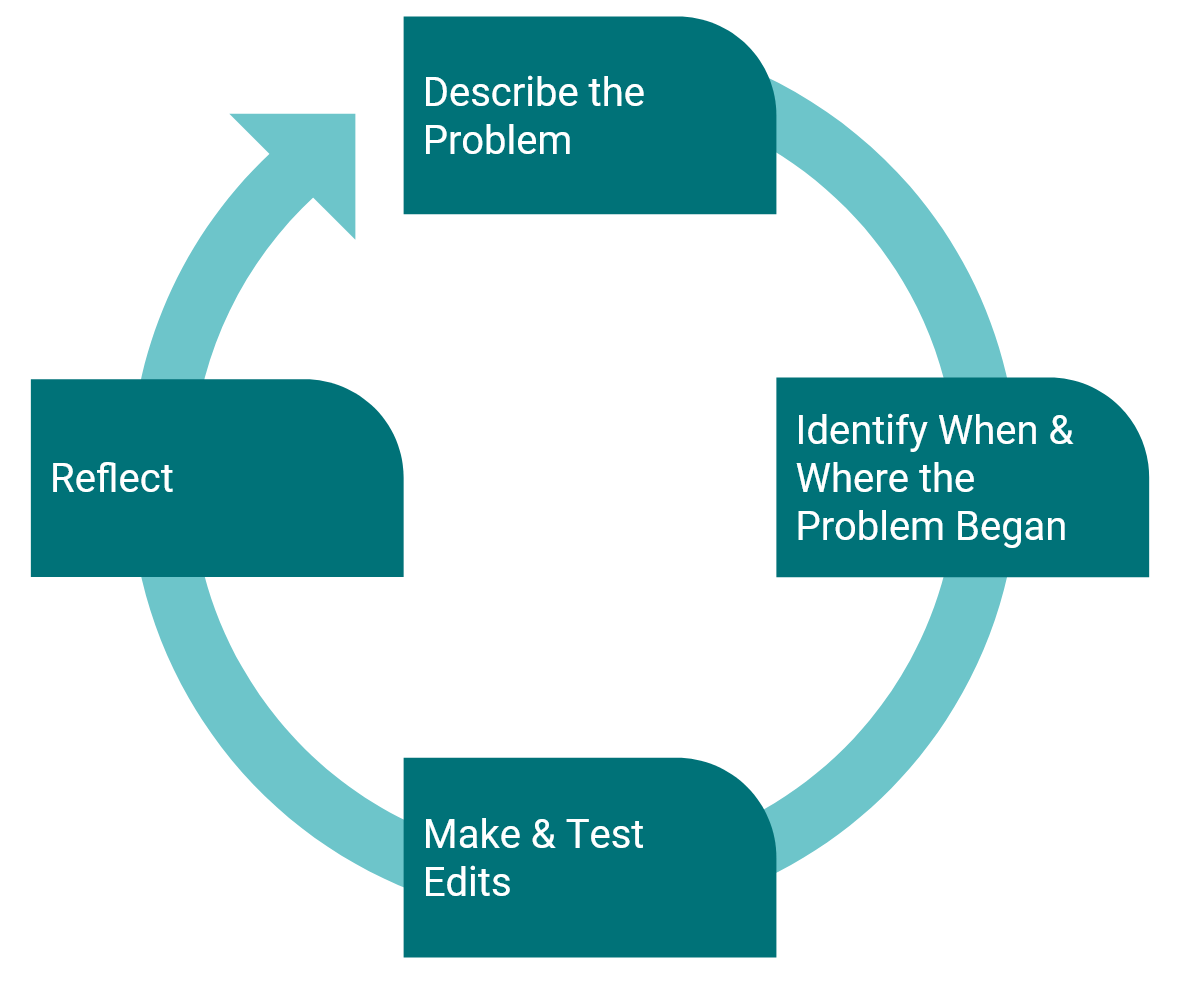
Siklus Pemecahan Masalah Siswa Ada banyak solusi yang mungkin untuk tantangan ini. Berikut ini adalah salah satu contohnya.
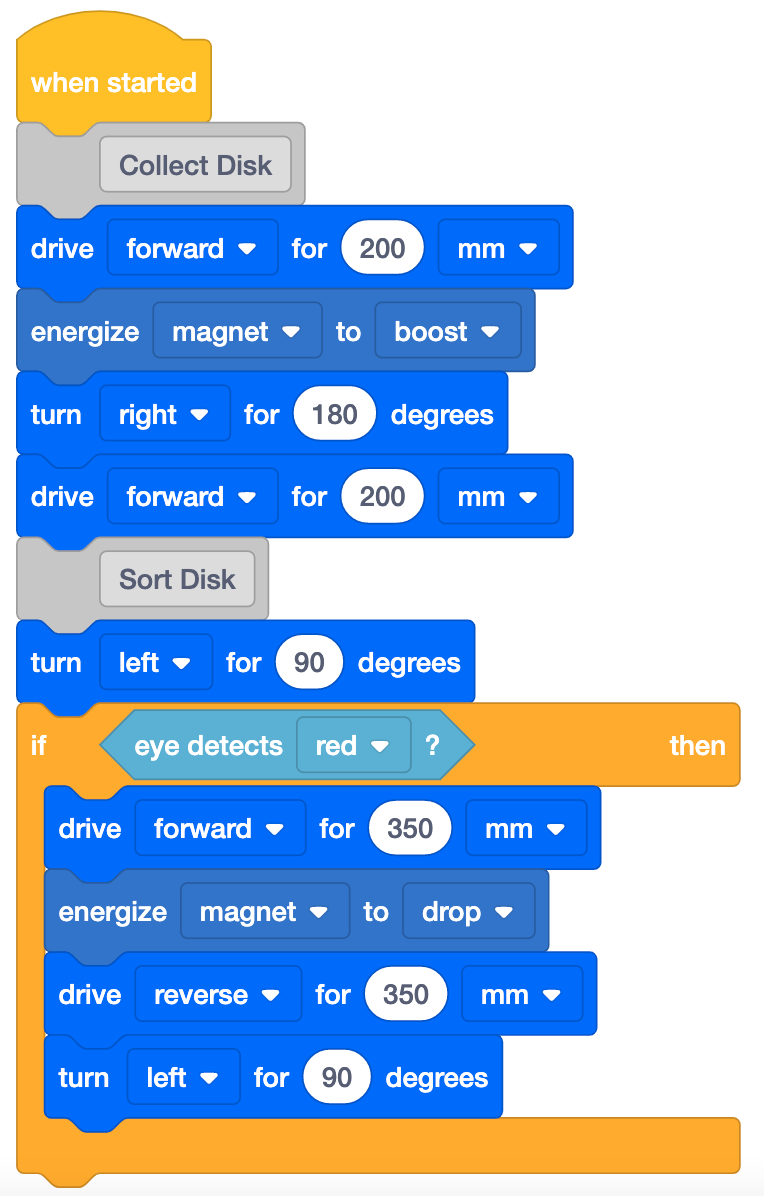
Mainkan Bagian 2 Kemungkinan Solusi Fokuslah pada konsepnya, bukan pada ketepatannya. Tujuan dari praktikum ini adalah untuk fokus pada konsep penggunaan sensor mata dengan elektromagnet dalam sebuah proyek. Jika siswa sedikit salah menempatkan Basis Kode mereka, atau Disk tidak tepat berada di tempat yang seharusnya saat mereka mengarahkannya, beri tahu mereka bahwa tidak apa-apa untuk menggeser Disk sedikit agar dapat terdeteksi oleh Elektromagnet.
Jika siswa membutuhkan dukungan tambahan untuk menghubungkan perilaku Basis Kode dengan perintah blok dalam proyek mereka, gunakan fitur Langkah Proyek untuk membantu siswa menelusuri proyek mereka satu blok demi satu blok untuk melihat bagaimana setiap blok dieksekusi dalam proyek mereka. Untuk informasi lebih lanjut tentang cara menggunakan fitur Project Stepping, lihat tutorial Stepping Through Blocks di VEXcode GO.
 Tutorial Through Blocks di VEXcode
- IngatkanIngatkan siswa untuk memeriksa urutan (atau rangkaian) blok, dan parameter yang ditetapkan untuk setiap blok dalam proyek mereka sebelum mereka mengujinya di lapangan.
- Apakah basis kode tersebut berbelok ke kanan alih-alih ke kiri? Apa yang bisa Anda ubah agar robot berbelok ke arah yang benar?
- Apakah Disk tersebut berada lebih jauh? Bagaimana cara mengubah parameter di blok [Drive for] untuk menemukan jarak yang tepat bagi Code Base untuk ditempuh?
- Apakah blok <Detects color> diatur ke warna Merah (warna Disk)?
Bimbing siswa melalui proses pemecahan masalah setiap isu sambil berkeliling kelas. Ini akan menjadi proses berulang, jadi ingatkan siswa bahwa para ilmuwan yang memprogram robot penjelajah Mars juga harus mencoba berkali-kali agar robot tersebut bergerak sesuai dengan yang mereka inginkan.
- PertanyaanMintalah siswa untuk memikirkan bagaimana proyek mereka telah berubah dari Bagian 1 ke Bagian 2.
- Bagaimana proyek Anda berubah sejak awal Lab hingga sekarang?
- Apa yang Anda ubah dalam proyek Anda agar berfungsi lebih baik?
- Perubahan apa yang Anda lakukan sehingga hasilnya kurang sukses? Bagaimana cara kamu memperbaikinya?