
पाठ 3: दूरियों को समायोजित करना
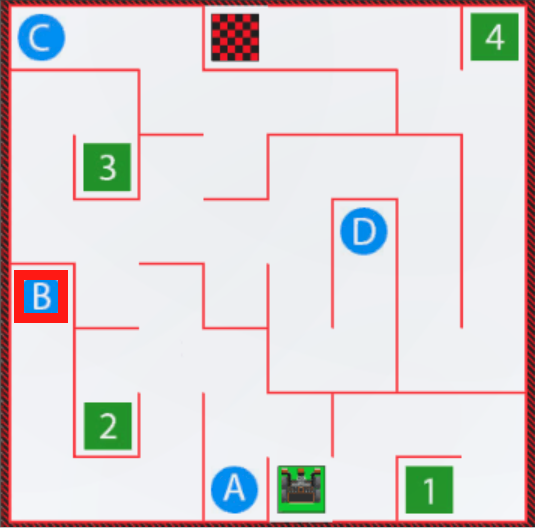
पिछले पाठ में, आपने वीआर रोबोट को वॉल मेज़ प्लेग्राउंड पर प्रारंभ से संख्या '1' तक चलाने के लिए दूरी सेंसर और तुलना ऑपरेटरों का उपयोग किया था। इस पाठ में, आप सीखेंगे कि डैशबोर्ड में सेंसर से मानों की निगरानी कैसे करें, और वीआर रोबोट को वॉल मेज़ प्लेग्राउंड पर प्रारंभ से अक्षर 'बी' तक कैसे चलाएं।
सीखने के परिणाम
- यह पहचानें कि डैशबोर्ड का उपयोग डिस्टेंस सेंसर से प्राप्त डेटा की निगरानी के लिए किया जा सकता है।
- किसी प्रोजेक्ट में पैरामीटर को कैसे बदला जाए, यह पहचानें ताकि डिस्टेंस सेंसर डेटा का उपयोग करके वीआर रोबोट को वॉल मेज़ प्लेग्राउंड के माध्यम से नेविगेट किया जा सके।
अक्षर 'B' की ओर गाड़ी चलाना
वॉल मेज़ में अक्षर 'B' तक पहुंचने के कई तरीके हैं। सबसे पहले, आइए देखें कि अक्षर 'B' तक पहुंचने का सबसे सीधा रास्ता क्या होगा। 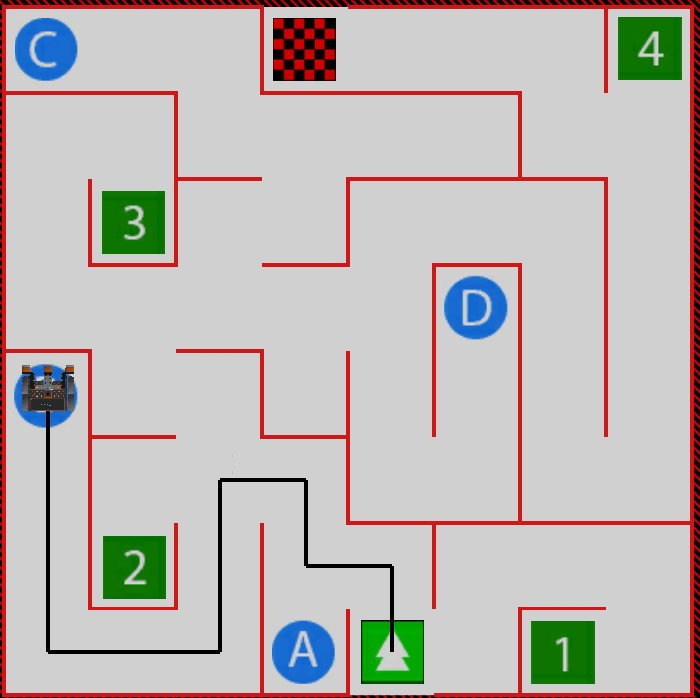
एक नया प्रोजेक्ट शुरू करें
- एक नया टेक्स्ट प्रोजेक्ट शुरू करें और संकेत मिलने पर वॉल मेज़ प्लेग्राउंडका चयन करें।
- परियोजना का नाम दें यूनिट 5 पाठ 3.

अक्षर 'B' तक ड्राइव करें
-
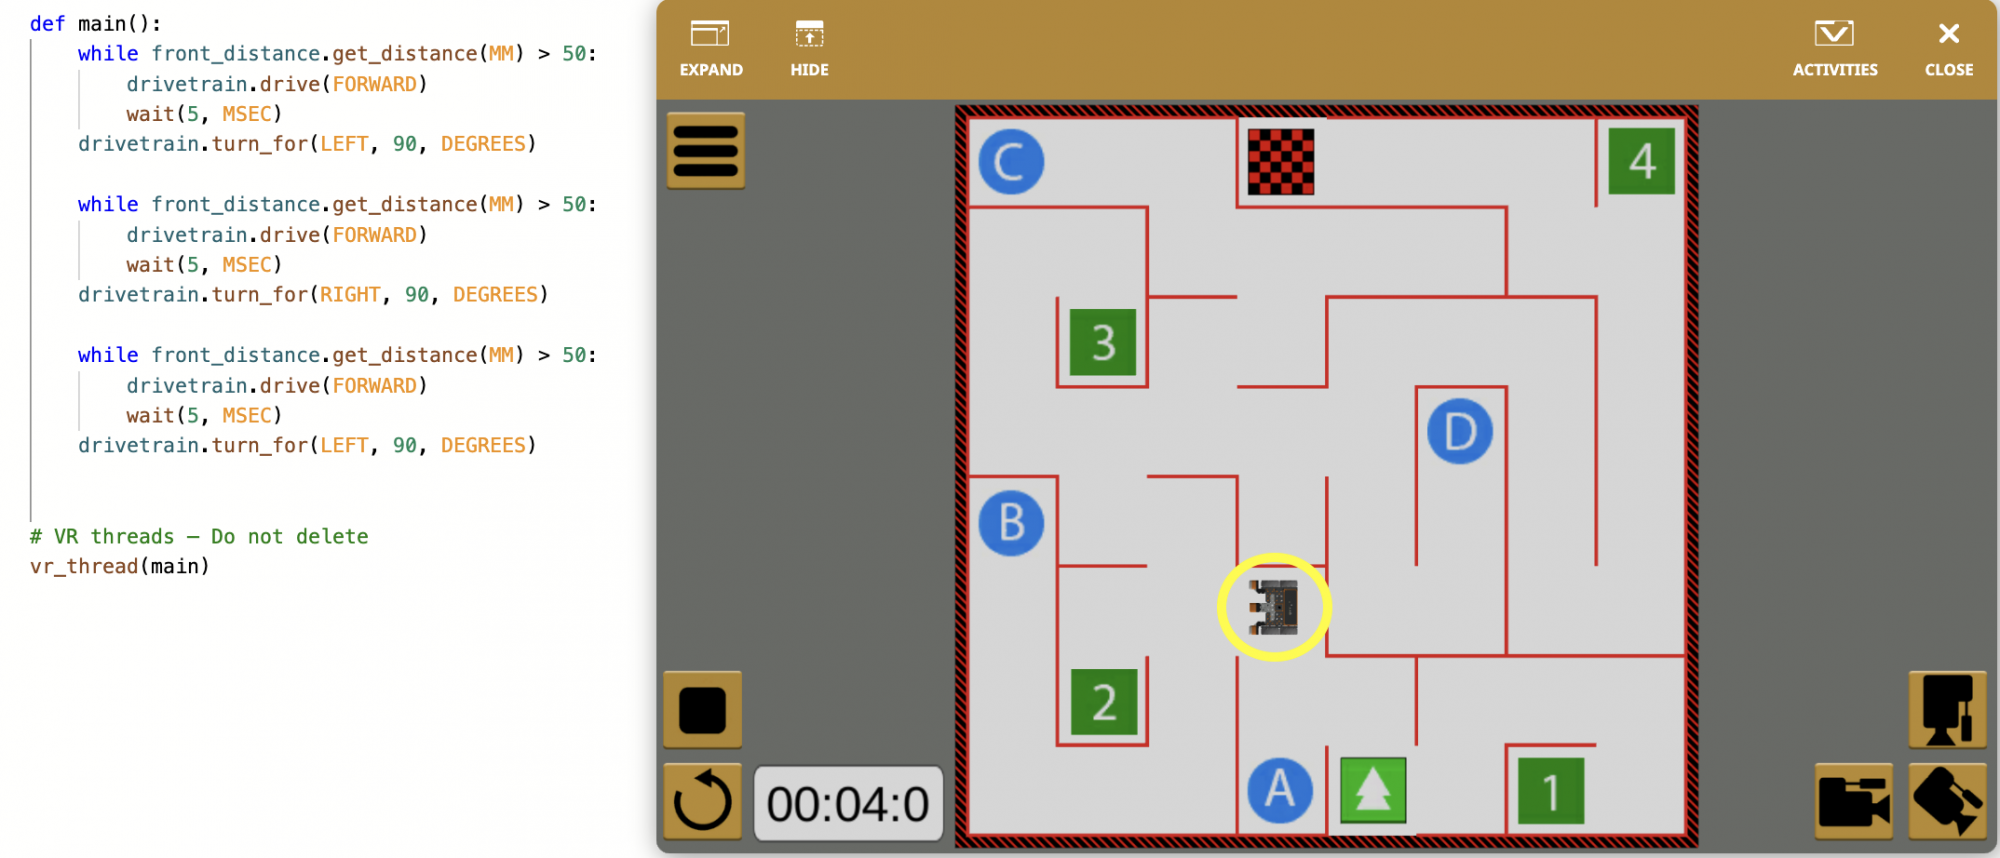
शुरुआत में, हमारे वीआर रोबोट की शुरुआती कुछ गतिविधियाँ वैसी ही हैं जैसी हमने पिछले पाठ में की थीं। इस मार्ग पर आगे बढ़ने के लिए निम्नलिखित प्रोजेक्ट बनाएं:
def main(): while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(RIGHT, 90, DEGREES) while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) - यदि प्लेग्राउंड विंडो पहले से खुली नहीं है, तो उसे खोलें। सुनिश्चित करें किवॉल मेज़ प्लेग्राउंडखुलता है, और प्रोजेक्ट चलाएं।
- ध्यान दें कि इस परियोजना में वीआर रोबोट इस बिंदु पर कहाँ रुकता है। यह बाईं ओर है, जो अक्षर 'B' तक पहुंचने के लिए आगे बढ़ने की सही दिशा है।
वांछित मोड़ स्थान का निर्धारण करना
वीआर रोबोट अब पथ के अगले भाग की ओर बढ़ने के लिए सही दिशा में उन्मुख है। हालांकि, अगर हम डिस्टेंस सेंसर से उसी दूरी के मान का उपयोग करते हैं, जैसा हमने पिछले पाठ में किया था, तो वीआर रोबोट इसी पथ का अनुसरण करेगा। 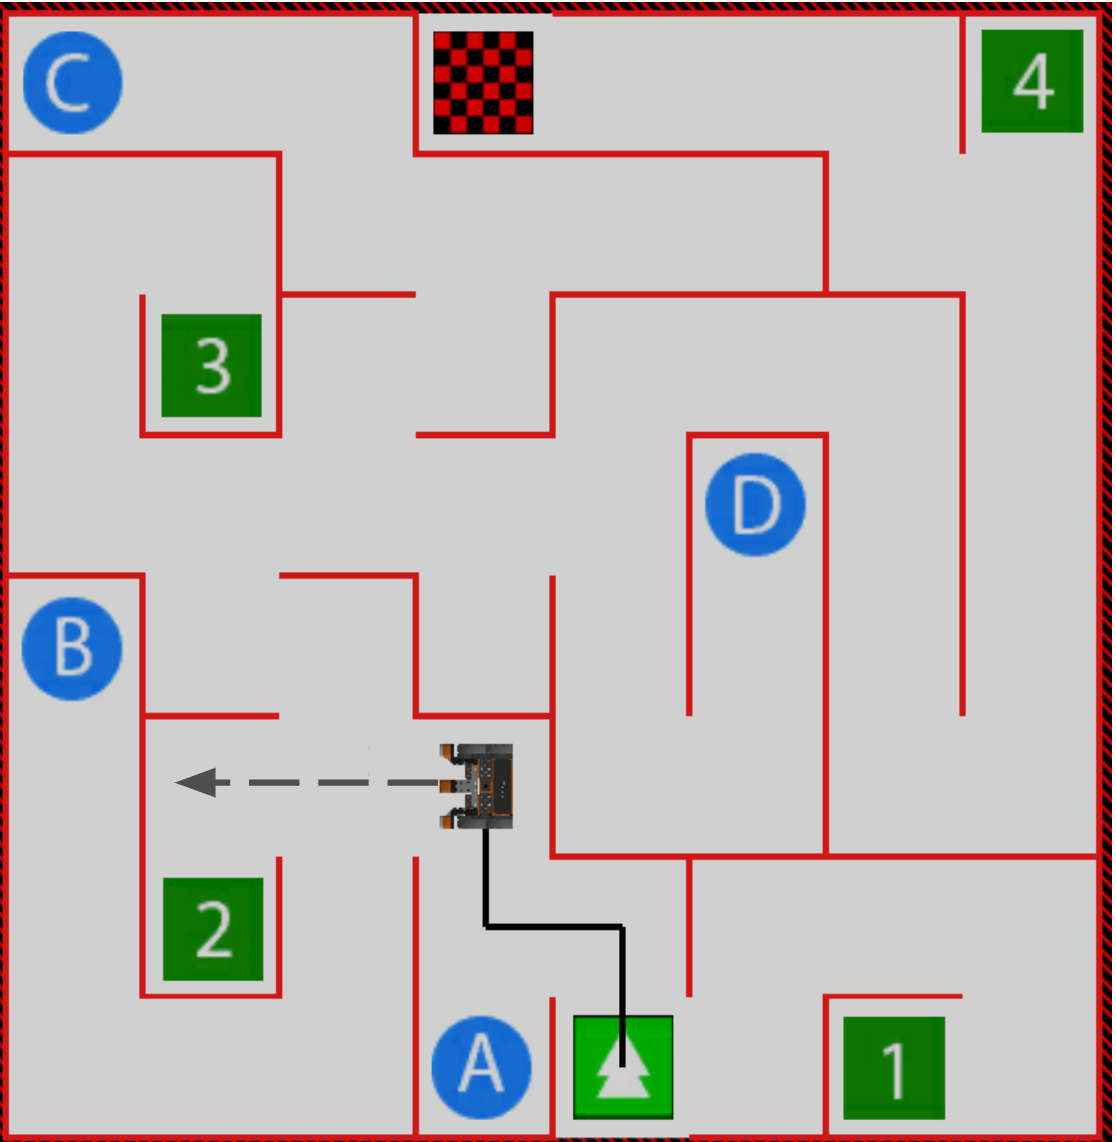
हम रिवर्स कर सकते हैं और ड्राइवट्रेन कमांड का उपयोग कर सकते हैं, जैसा कि हमने बम्पर सेंसर वाली पिछली यूनिट में किया था, ताकि वांछित मोड़ तक पहुंचा जा सके। यह कुछ इस तरह दिख सकता है: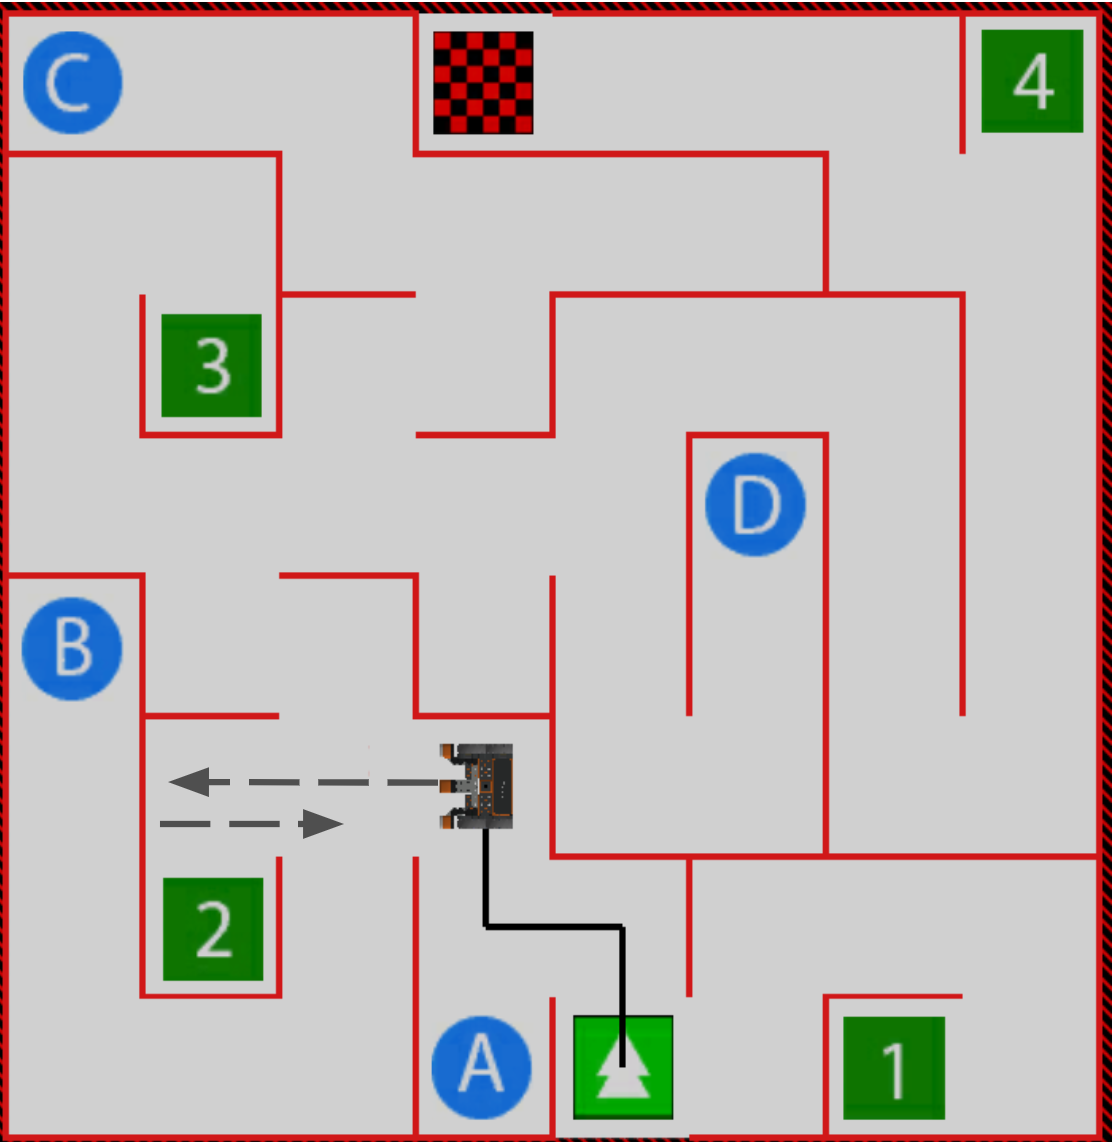
हालांकि, डिस्टेंस सेंसर का उपयोग वीआर रोबोट को दीवार से किसी पर मुड़ने की अनुमति देने के लिए किया जा सकता है। इस मोड़ पर, वीआर रोबोट अन्य मोड़ों की तुलना में दीवार से अधिक दूर है। हम तुलना ऑपरेटर में दूरी के मान को समायोजित कर सकते हैं, ताकि वीआर रोबोट दीवार से अधिक दूरी पर मुड़ सके, जिससे हमारी परियोजना और वीआर रोबोट का पथ अधिक कुशल बन सके।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।