
Φόντο
Η Μονάδα Επιφανειακών Λειτουργιών του Mars Rover θα εξοικειώσει εσάς και τους μαθητές σας με την κατασκευή έργων VEXcode GO για την επίλυση ενός προβλήματος. Οι δράσεις του ρόβερ Perseverance και της αποστολής Mars 2020 χρησιμοποιούνται ως έμπνευση για τις προκλήσεις που θα αντιμετωπίσουν οι μαθητές χρησιμοποιώντας το VEXcode GO και τη βάση κώδικα. Τα έργα που δημιουργούν θα πρέπει να αλληλουχηθούν σωστά για να συλλεχθούν δείγματα και να «θαφτούν».
Η αποστολή της NASA στον Άρη 2020
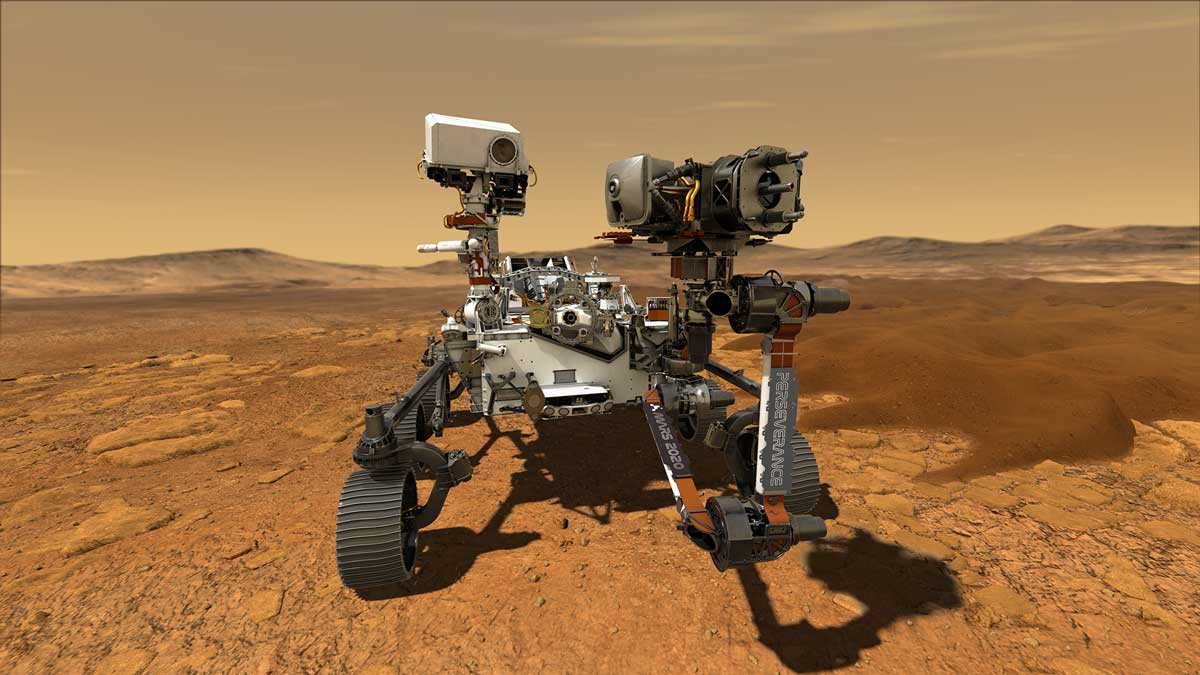
Η αποστολή Mars 2020 της NASA ασχολείται με επιστημονικούς στόχους υψηλής προτεραιότητας για την εξερεύνηση του Άρη: ζωή, κλίμα, γεωλογία και άνθρωποι. Το ρόβερ Perseverance θα ολοκληρώσει επιφανειακές επιχειρήσεις για τη συλλογή δεδομένων που θα βοηθήσουν στην ενημέρωση της έρευνας στον Κόκκινο Πλανήτη.
Τι είναι ένα ρόβερ;
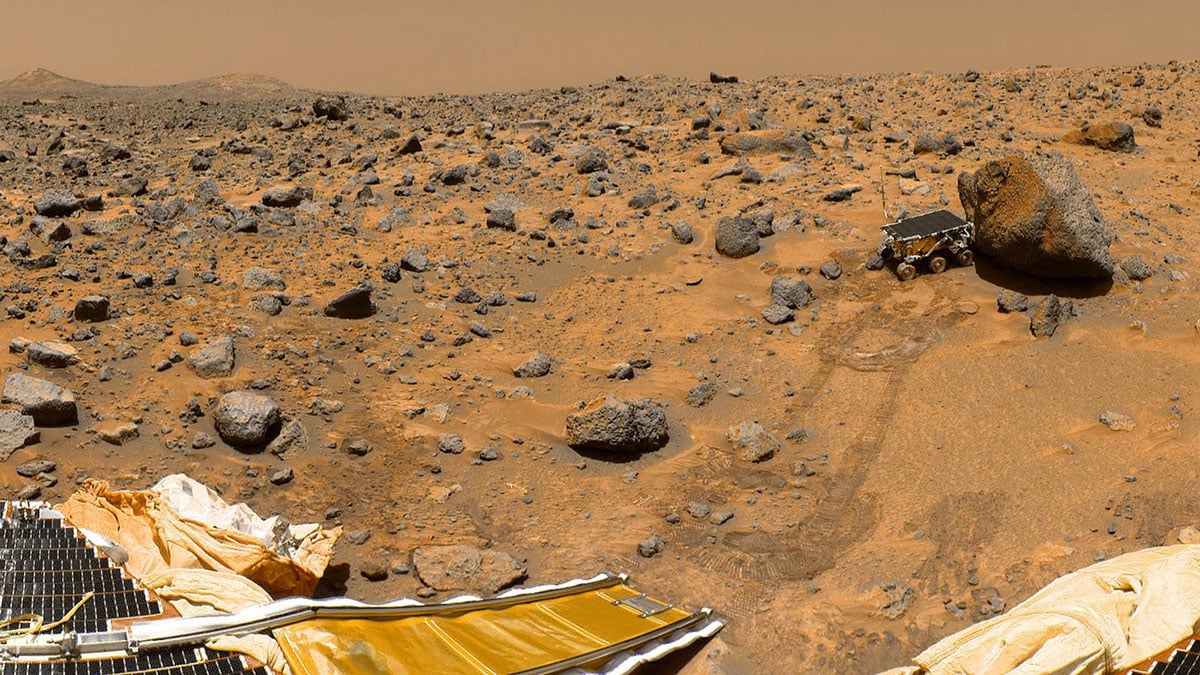
Ένα ρόβερ είναι μια συσκευή σχεδιασμένη να κινείται στην στερεά επιφάνεια ενός πλανήτη ή άλλου ουράνιου σώματος (όπως η Σελήνη). Ορισμένα ρόβερ έχουν σχεδιαστεί για τη μεταφορά μελών ενός διαστημικού πληρώματος, ενώ άλλα είναι μερικώς ή πλήρως αυτόνομα ρομπότ. Αυτά τα ρομπότ έχουν γενικά την ευθύνη της συλλογής πληροφοριών σχετικά με το έδαφος και της συλλογής δειγμάτων από βράχους, χώμα, έδαφος ή ακόμα και υγρά.
Τι είναι οι επιφανειακές εργασίες;
Οι επιφανειακές εργασίες είναι οι επιστημονικές μελέτες που θα ολοκληρώσει το ρόβερ στον Άρη. Όλα αυτά επικεντρώνονται στην εύρεση, τη συλλογή και την προσωρινή αποθήκευση γεωλογικών δειγμάτων. Αρχικά, η Perseverance θα αναζητήσει συναρπαστικές πέτρες. Ένα πέτρωμα θα μπορούσε να θεωρηθεί ελκυστικό εάν έχει την πιθανότητα να έχει διατηρήσει χημικά ίχνη αρχαίας ζωής ή να έχει αλλοιωθεί από ένα περιβάλλον που υποστήριζε μικροβιακή ζωή.
Αφού εντοπίσει τα εντυπωσιακά πετρώματα, το Perseverance θα λάβει ένα δείγμα με τρυπάνι, θα το τοποθετήσει σε έναν σφραγισμένο σωλήνα και θα τα αποθηκεύσει στην επιφάνεια. Η αποθήκευση στην προσωρινή μνήμη (depot caching), που χρησιμοποιείται κατά τη διάρκεια αυτής της αποστολής, είναι η αποθήκευση πολλαπλών δειγμάτων στην ίδια τοποθεσία. Μια μελλοντική αποστολή θα είναι στη συνέχεια σε θέση να ανακτήσει αυτά τα δείγματα και να τα επιστρέψει όλα μαζί στους επιστήμονες στη Γη.
Τι είναι μια ακολουθία;
Μια ακολουθία είναι η συγκεκριμένη σειρά με την οποία εκτελούνται οι συμπεριφορές. Μια ενέργεια ή ένα συμβάν οδηγεί στην επόμενη διατεταγμένη ενέργεια σε μια ακολουθία. Η αλληλουχία είναι σημαντική για τη Βάση Κώδικα, επειδή το ρομπότ θα κινείται ακριβώς όπως του λένε οι εντολές.
Σε αυτήν την κινούμενη εικόνα, μπορείτε να δείτε πώς ξεκινά το έργο με το μπλοκ {When started} στην κορυφή του έργου και, στη συνέχεια, κάθε μπλοκ εκτελείται με τη σειρά από πάνω προς τα κάτω. Η Βάση Κώδικα κινείται προς τα εμπρός για 325 χιλιοστά (mm) σε ένα Πεδίο GO, περιμένει 2 δευτερόλεπτα και, στη συνέχεια, ανάβει με ένα χρώμα στον Προφυλακτήρα LED. Η πράσινη λειτουργία επισήμανσης γύρω από τα μπλοκ υποδεικνύει ποιο μεμονωμένο μπλοκ εκτελείται εκείνη τη στιγμή. Αυτό μπορεί να παρέχει στους μαθητές άμεση ανατροφοδότηση για να συνδέσουν τις συμπεριφορές της Βάσης Κώδικα με συγκεκριμένα μπλοκ VEXcode GO.
Βήματα για την αλληλουχία ενός έργου
-
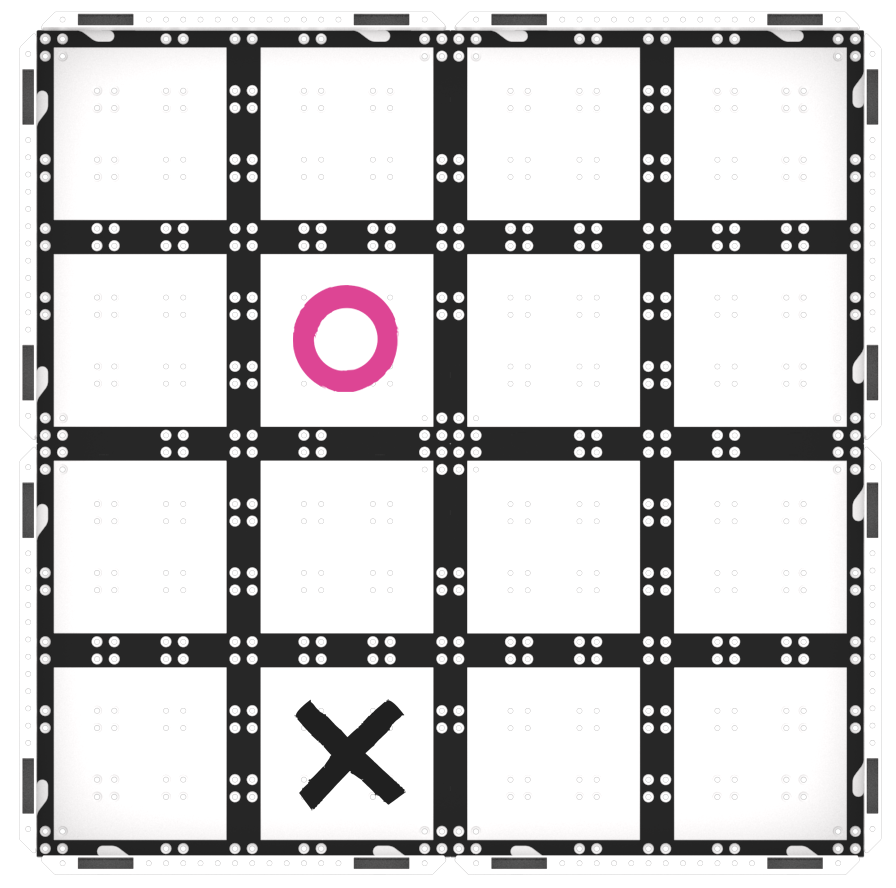
Αρχικά, προσδιορίστε τον στόχο — τι πρέπει να γίνει; Για παράδειγμα, οδηγήστε από την αρχή μέχρι το πρώτο δείγμα.
Οδηγήστε προς το αντικείμενο -
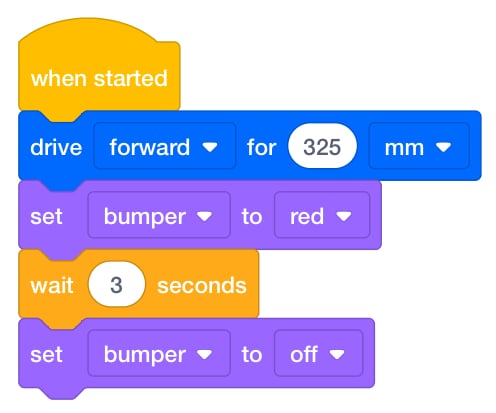
Στη συνέχεια, αναλύστε τα βήματα που απαιτούνται για την επίτευξη του στόχου και προσδιορίστε τα εμπόδια που απαιτούνται για την επίτευξη αυτών των βημάτων. Εδώ θα πρέπει να προχωρήσετε 325 χιλιοστά (mm) για να φτάσετε στο δείγμα, στη συνέχεια να ρυθμίσετε τον αισθητήρα LED προφυλακτήρα να ανάβει με κόκκινο χρώμα για να δείξει ότι συλλέγει δείγμα, να περιμένετε 3 δευτερόλεπτα για να συλλέξετε το δείγμα και, στη συνέχεια, να σταματήσετε ή να απενεργοποιήσετε τη λάμψη του αισθητήρα LED προφυλακτήρα για να υποδείξετε ότι συλλέχθηκε το δείγμα. Αυτό μπορεί να επιτευχθεί με τα μπλοκ [Οδήγηση για], [Περιμένετε] και [Ορισμός χρώματος προφυλακτήρα].
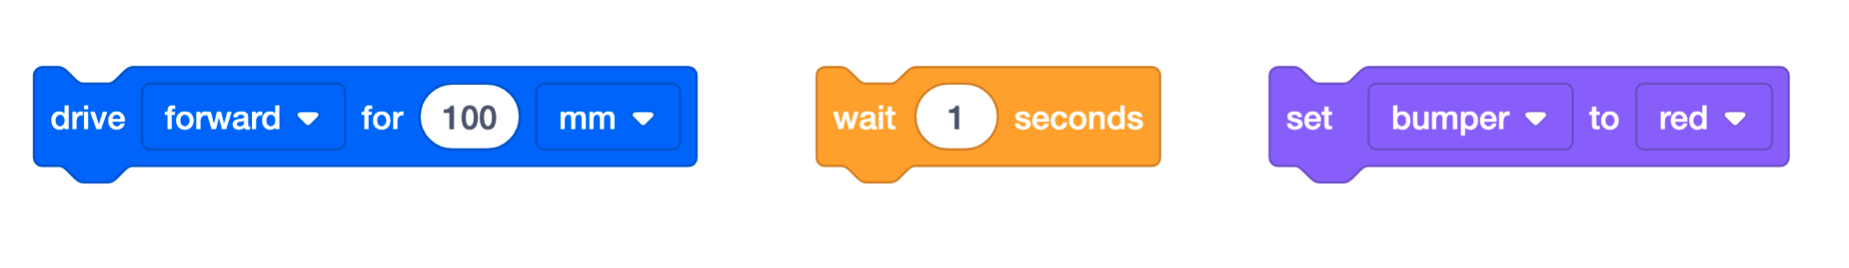
μπλοκ [Οδηγήστε για], [Περιμένετε] και [Ορισμός χρώματος προφυλακτήρα]
-
Στη συνέχεια, σχεδιάστε την ακολουθία του έργου σύροντας τα αντίστοιχα μπλοκ στον χώρο εργασίας και συνδέοντάς τα στο μπλοκ {When started} από πάνω προς τα κάτω. Καθώς προστίθεται κάθε μπλοκ, αλλάξτε τις παραμέτρους ώστε να ταιριάζουν με τα βήματα που αναλύθηκαν προηγουμένως.
-
Επιλέξτε «Έναρξη» για να δοκιμάσετε το έργο και να δείτε εάν η βάση κώδικα επιτυγχάνει τον στόχο που προσδιορίστηκε στο πρώτο βήμα.
Επιλέξτε «Έναρξη»
Αν θέλετε να αλλάξετε το έργο σας, απλώς αλλάξτε παραμέτρους ή προσθέστε και αφαιρέστε μπλοκ από το έργο πριν το δοκιμάσετε ξανά.
Τι είναι το VEXcode GO;
Το VEXcode GO είναι ένα περιβάλλον κωδικοποίησης που χρησιμοποιείται για την επικοινωνία με τα ρομπότ VEX GO. Οι μαθητές χρησιμοποιούν τη διεπαφή μεταφοράς και απόθεσης για να δημιουργήσουν έργα VEXcode GO που ελέγχουν τις ενέργειες των ρομπότ τους. Ο σκοπός κάθε μπλοκ μπορεί να αναγνωριστεί χρησιμοποιώντας οπτικές ενδείξεις όπως το σχήμα, το χρώμα και η ετικέτα του. Για περισσότερες πληροφορίες σχετικά με τον τρόπο εργασίας με το VEXcode GO, ανατρέξτε στην ενότητα VEXcode GO της βιβλιοθήκης VEX.
Τα ακόλουθα μπλοκ VEXcode GO θα χρησιμοποιηθούν σε αυτήν την Ενότητα:
| μπλοκ VEXcode GO | Συμπεριφορές |
|---|---|
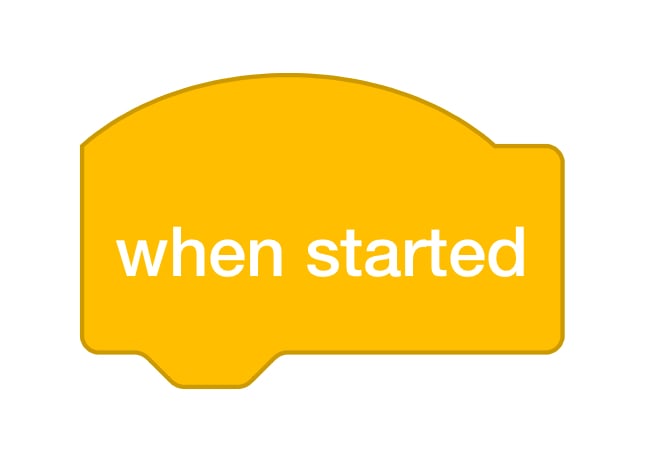 |
Το μπλοκ {When start} ξεκινά την εκτέλεση της συνδεδεμένης στοίβας μπλοκ κατά την εκκίνηση του έργου. |
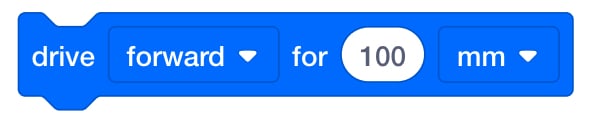 |
Το μπλοκ [Κίνηση για] μετακινεί το σύστημα μετάδοσης κίνησης προς τα εμπρός ή προς τα πίσω για μια δεδομένη απόσταση. Ορίστε την απόσταση που θα κινείται το σύστημα μετάδοσης κίνησης εισάγοντας μια τιμή στο οβάλ πλαίσιο. |
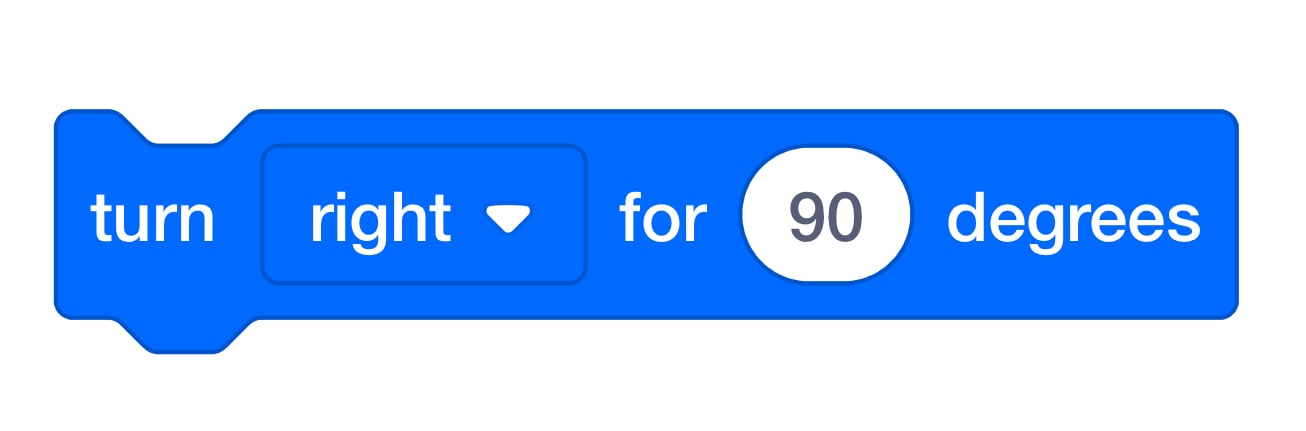 |
Το μπλοκ [Στροφή για] στρέφει το σύστημα μετάδοσης κίνησης για μια δεδομένη απόσταση. Ορίστε την απόσταση στροφής του συστήματος μετάδοσης κίνησης εισάγοντας μια τιμή στο οβάλ. |
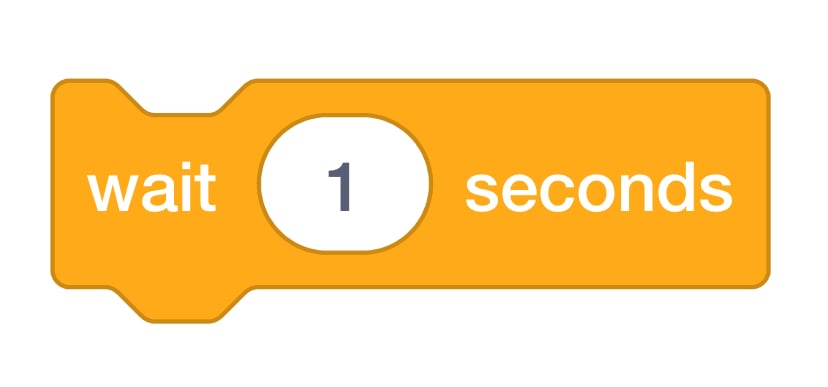 |
Το μπλοκ [Αναμονή] περιμένει για ένα συγκεκριμένο χρονικό διάστημα πριν μετακινηθεί στο επόμενο μπλοκ σε ένα έργο. |
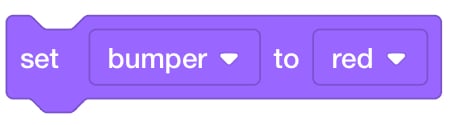 |
Το μπλοκ [Ορισμός χρώματος προφυλακτήρα] ορίζει το χρώμα του προφυλακτήρα LED. |