
Bermain
Bagian 1 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka akan membuat proyek di mana Lengan Robot menunggu hingga cakram terdeteksi (menggunakan Sensor Mata), kemudian memindahkan cakram menggunakan Elektromagnet. Saksikan video di bawah ini untuk melihat bagaimana Lengan Robot dapat memindahkan cakram dengan sukses dengan terlebih dahulu mendeteksinya dan kemudian menggesernya ke kanan menggunakan Elektromagnet.
Berkas video
- ModelModel cara membangun proyek menggunakan blok [Tunggu sampai] dan Sensor Mata. Mintalah siswa untuk mengikuti Anda melalui layar proyeksi atau melalui Slideshow Lab 4.
- Sebelum memulai, pastikan siswa menghubungkan perangkat ke Lengan Robot (2-Axis) dan bahwa Lengan Robot telah dikonfigurasi. Jika diperlukan, contohkan langkah-langkah dalam artikel ini Konfigurasi Lengan Robot untuk memandu siswa dalam proses Konfigurasi Lengan Robot mereka.
Catatan: Saat pertama kali Anda menghubungkan Lengan Robot ke perangkat Anda, Gyro yang terpasang di Otak mungkin akan melakukan kalibrasi, menyebabkan Lengan Robot bergerak sendiri untuk sesaat. Ini adalah perilaku yang wajar, jangan sentuh Lengan Robot saat sedang melakukan kalibrasi.
- Minta siswa untuk membuka proyek Lab 3 Bagian 2 mereka. Proyek baru ini akan dibangun berdasarkan proyek ini. Pilih “Simpan Sebagai” atau “Simpan ke Perangkat Anda” (tergantung pada versi VEXcode GO yang Anda gunakan) dan ganti nama proyek Lab 4 Bagian 1.

Ganti nama proyek - Jika ada siswa yang tidak hadir pada Praktikum 3 atau tidak dapat menemukan proyek mereka, mintalah mereka untuk membuat ulang solusi Praktikum Bagian 2 dari Tayangan Gambar Praktikum 4.

Lab 3 Bagian 2 Solusi - Seret blok [Tunggu hingga] ke ruang kerja. Jelaskan bahwa blok [Wait until] menerima kondisi Boolean, dan akan menghentikan proyek berjalan hingga blok di dalamnya melaporkan suatu kondisi sebagai 'True'.
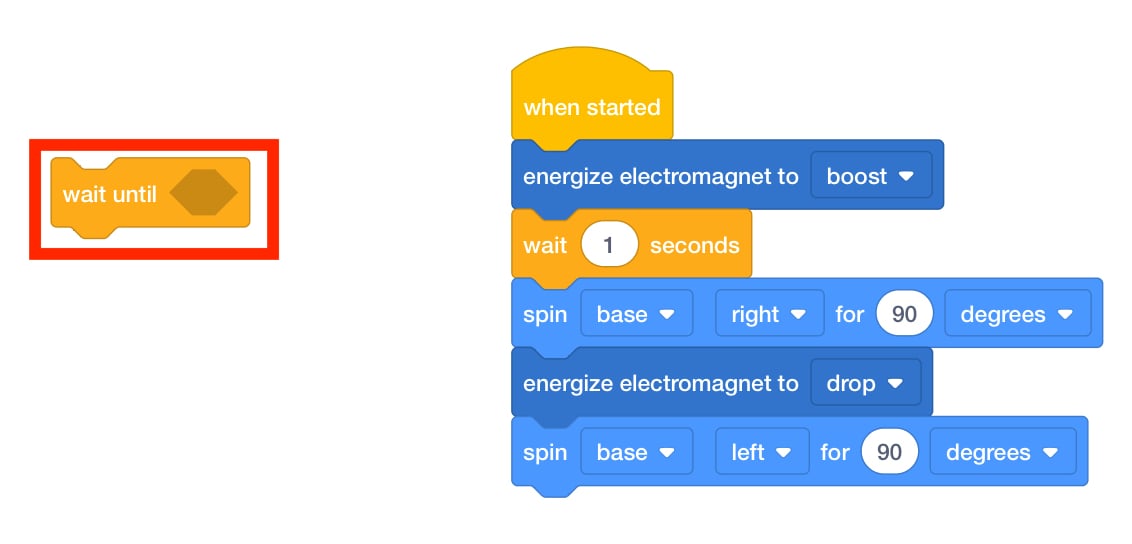
Tambahkan Tunggu Hingga Blok -
Proyek ini akan menggunakan Sensor Mata untuk mendeteksi keberadaan suatu objek, agar dapat diambil. Data dari sensor mata adalah kondisi Boolean yang kita tunggu.
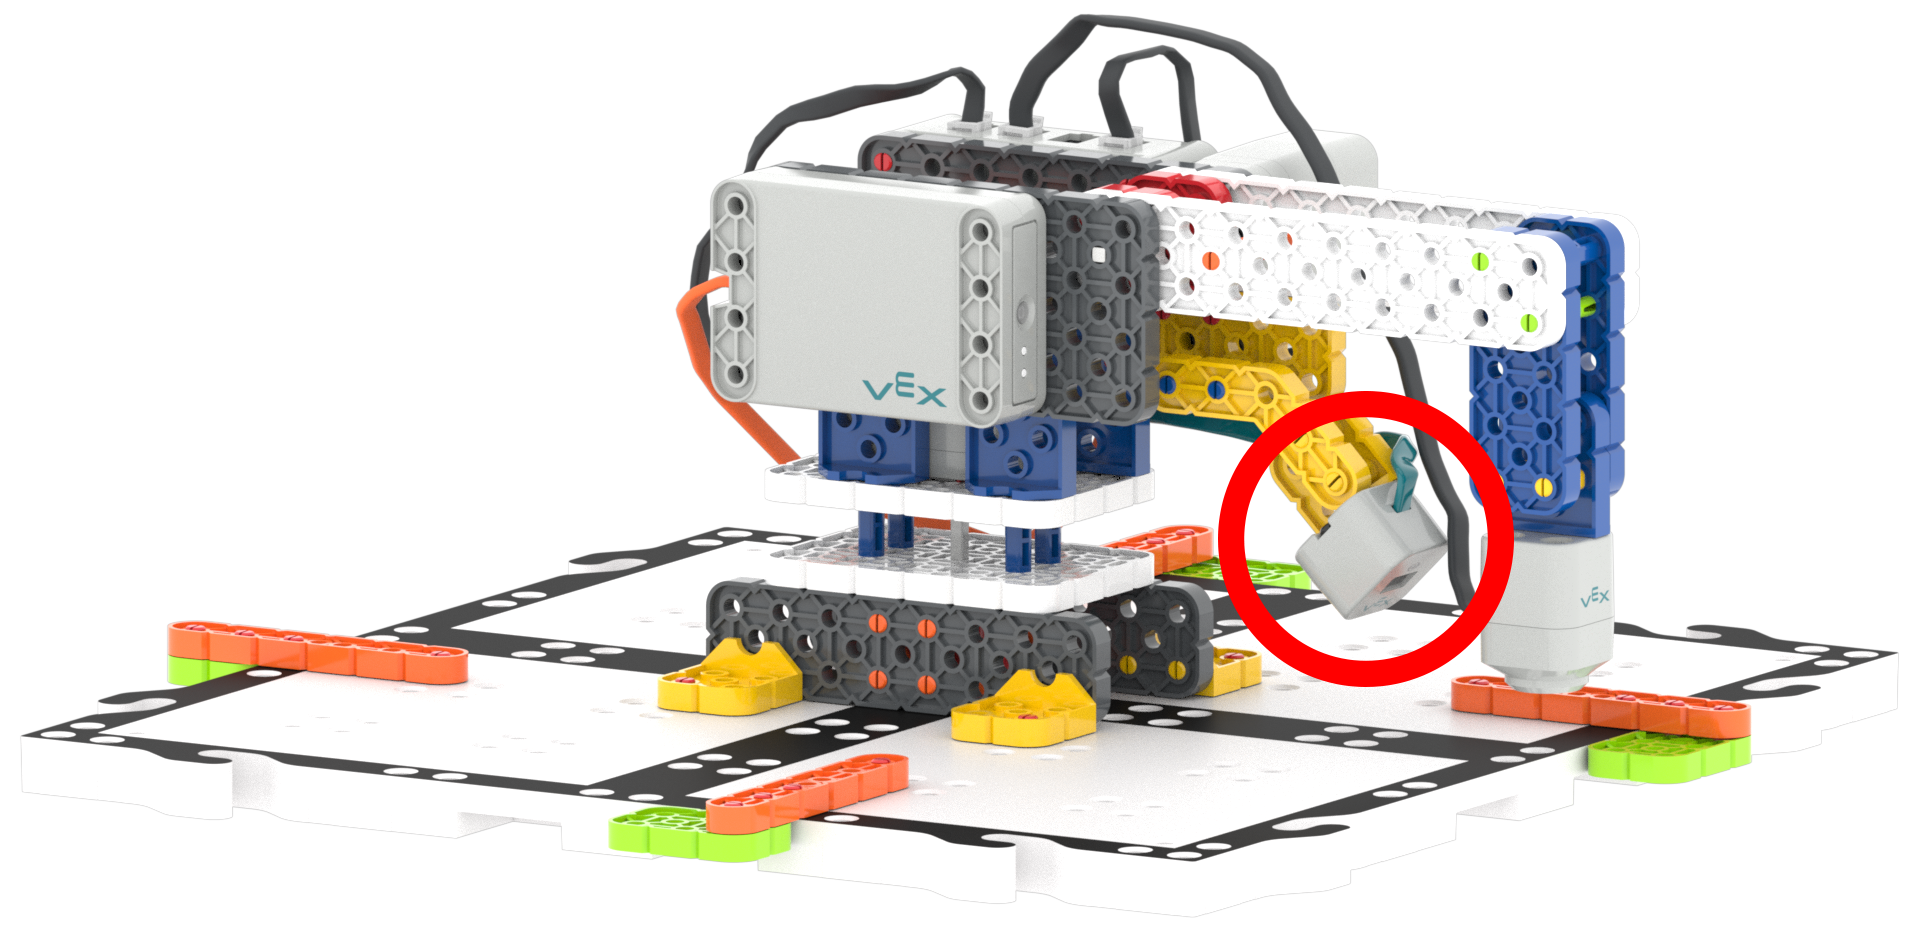
Sensor Mata -
Temukan blok <Eye found object> di Kotak Peralatan di bawah 'Penginderaan'. Jelaskan bahwa angka <Eye found object> adalah blok Boolean yang akan melaporkan True atau False, sehingga dapat digunakan dengan blok [Wait until].

Kategori Penginderaan Mata - Seret angka <Eye found object> ke dalam blok [Tunggu sampai].
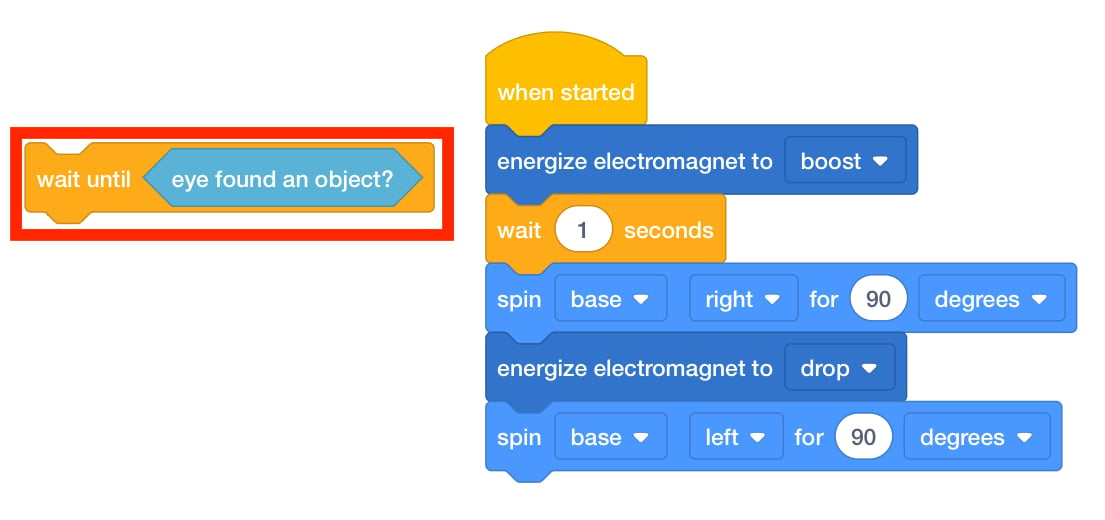
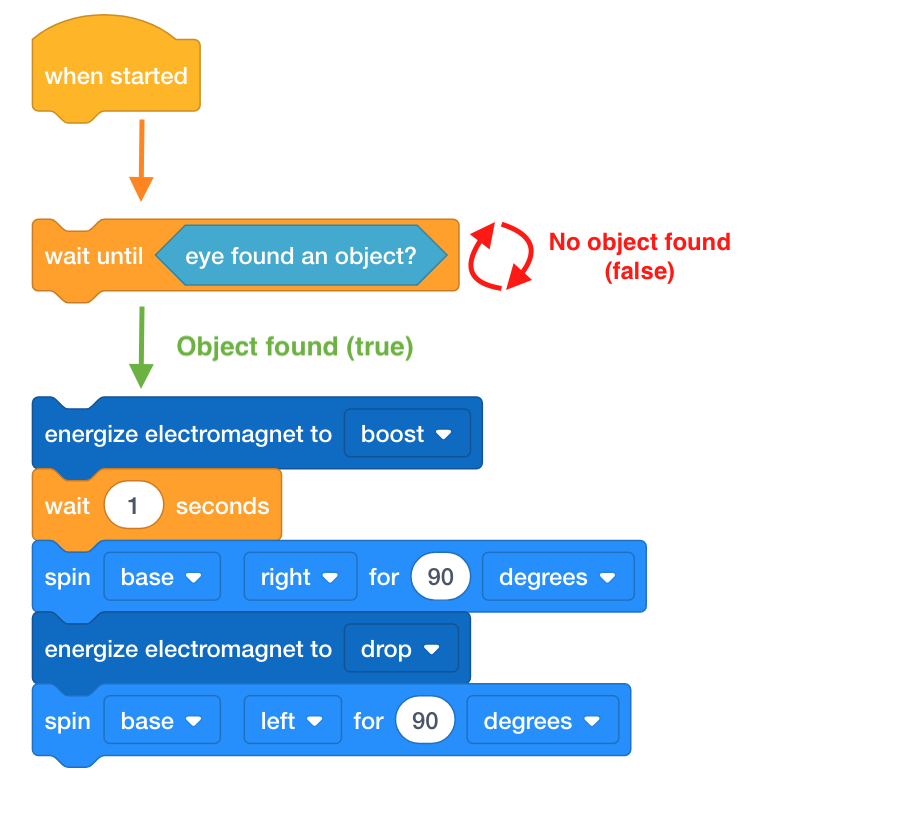
Tambahkan <Eye Found Object> ke [Tunggu sampai] - Tanyakan kepada siswa di mana mereka ingin Sensor Mata memeriksa keberadaan suatu objek? Seret blok [Tunggu hingga] ke awal proyek.

Lab 4 Bagian 1 Solusi - Minta siswa untuk meletakkan sebuah cakram di atas elektromagnet dan memulai proyek, lalu amati bagaimana lengan robot mereka bergerak. Mereka sebaiknya memulai proyek tersebut dengan sebuah cakram yang terpasang pada elektromagnet. Jika mereka mengalami masalah saat menggunakan Sensor Mata, minta mereka untuk mengulangi langkah-langkah ini. Jika diperlukan, lihat artikel Memulai Proyek di VEXcode GO, dan contohkan langkah-langkah dalam artikel ini kepada siswa untuk memulai sebuah proyek.
- MemfasilitasiMemfasilitasi percakapan tentang alur proyek saat siswa menguji kode mereka. Gunakan solusi yang disediakan dalam Slideshow Lab 4 untuk memeriksa proyek mereka saat Anda berkeliling.

Lab 4 Bagian 1 Solusi Ajukan beberapa pertanyaan berikut untuk memicu diskusi.
- Dengan kata-kata Anda sendiri, bagaimana Anda menjelaskan apa itu kondisi Boolean?
- Menurut Anda apa yang akan terjadi jika kita memindahkan blok [Tunggu sampai] ke bagian proyek yang berbeda? Bagaimana alur proyek akan berubah?
- Jika Anda ingin memindahkan disk kedua di akhir proyek, blok apa lagi yang perlu Anda tambahkan?
- Apa kesamaan atau perbedaan proyek ini dengan proyek yang Anda buat di Lab 3?
- IngatkanIngatkan kelompok untuk mengajukan pertanyaan jika mereka bingung. Tidak setiap percobaan akan berjalan dengan benar. Setiap kali menjalankan proyek, siswa harus mengidentifikasi apa yang salah dan bertukar pikiran tentang cara memperbaikinya. Proses coba-coba adalah hal yang wajar.
Jika siswa merasa frustrasi dan membutuhkan bantuan lebih lanjut, mintalah mereka untuk mengulangi tujuan proyek tersebut kepada Anda.
- TanyakanTanyakan kepada siswa perangkat apa saja yang mereka ketahui yang mungkin menggunakan Sensor Mata? (Robot penyedot debu, bel pintu elektronik)
Jika mereka kesulitan membuat daftar, mintalah mereka membuat daftar perangkat yang mereka inginkan dilengkapi dengan sensor mata.
- Contoh: Saya ingin memasang sensor mata di pintu belakang agar setiap kali anjing ingin keluar, sensor mata tersebut memberi tahu kami bahwa anjing itu berada di depan pintu.
Diskusi Kelompok Saat Istirahat Pertengahan Permainan &
Segera setelah setiap kelompok membuat proyek menggunakan Sensor Mata dan blok [Tunggu sampai], berkumpullah untuk percakapan singkat .
Mari kita bahas alur proyek dengan blok [Tunggu sampai].
- Mengapa penting untuk meletakkan blok [Tunggu sampai] di awal proyek?
- Apa yang akan terjadi pada alur proyek kita jika blok [Tunggu hingga] berada di tempat yang berbeda?
- Akankah lengan robot kita masih berfungsi seperti yang kita inginkan?
Bagian 2 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka akan melakukan iterasi pada proyek mereka untuk membuat Lengan Robot menunggu hingga cakram terdeteksi, mengangkat cakram, memindahkan cakram ke bagian lain dari ubin, menjatuhkan cakram, dan kembali ke lokasi awal. Saksikan video di bawah ini untuk melihat bagaimana Lengan Robot dapat memindahkan cakram dengan sukses dengan terlebih dahulu mendeteksi cakram dan kemudian mengangkatnya untuk dipindahkan ke lokasi lain menggunakan Elektromagnet.
Berkas video
- ModelModel untuk siswa tentang cara mengubah blok [Putar untuk] untuk mengontrol Motor Lengan.
-
Siswa harus membuka proyek Lab 4 Bagian 1 mereka dan mengganti namanya menjadi Lab 4 Bagian 2. Sebelum memulai, pastikan siswa telah menghubungkan perangkat mereka ke Lengan Robot (2-Axis) dan bahwa Lengan Robot telah dikonfigurasi.

Ganti nama Proyek - Seret blok [Putar untuk] ke Ruang Kerja. Tanyakan kepada siswa apakah mereka ingat cara mengubah dari 'basis' ke 'lengan'.
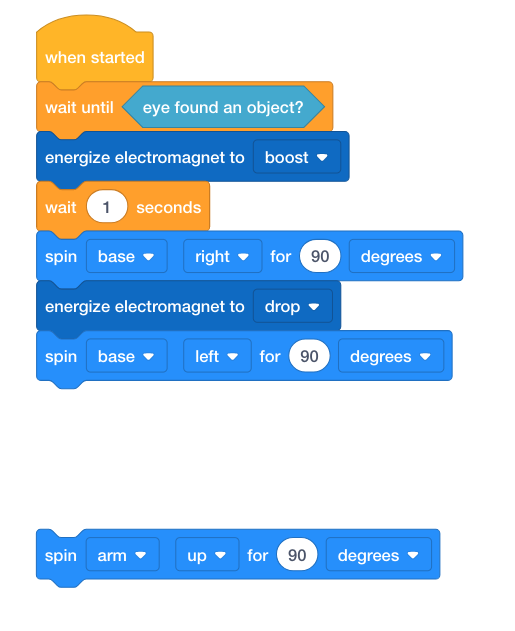
Tambahkan [Putar untuk] ke Ruang Kerja - Saksikan animasi di Tayangan Gambar Lab 4 dan tanyakan kepada siswa di mana blok [Putar untuk] tambahan diperlukan untuk menggerakkan lengan seperti yang ditunjukkan.
- Siswa dapat menggunakan blok komentar untuk mengingatkan diri mereka sendiri tentang setiap langkah dalam proses tersebut. Jelaskan bahwa komentar hanya untuk pemrogram, bukan untuk robot; jadi komentar tersebut tidak akan memengaruhi alur proyek.
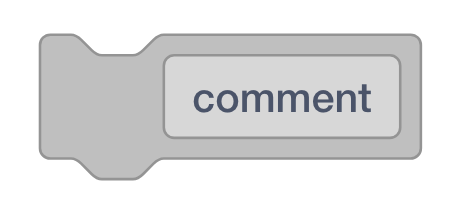
[Komentar] blok - Contoh: seret blok komentar ke Ruang Kerja dan ketik salah satu langkah ke dalam blok tersebut.
- Tunggu hingga disk terdeteksi.
- Angkat cakramnya
- Pindahkan cakram ke bagian lain dari ubin.
- Jatuhkan disk
- Kembali ke lokasi awal
- Jelaskan bahwa komentar hanya untuk pemrogram, bukan untuk robot; jadi komentar tersebut tidak akan memengaruhi alur proyek.

[Komentar] blok ditambahkan - Minta siswa untuk meletakkan sebuah cakram di atas elektromagnet dan memulai proyek, lalu amati bagaimana lengan robot mereka bergerak. Mereka sebaiknya memulai proyek tersebut dengan sebuah cakram yang terpasang pada elektromagnet. Jika diperlukan, lihat artikel Memulai Proyek di VEXcode GO, dan contohkan langkah-langkah dalam artikel ini kepada siswa untuk memulai sebuah proyek.
-
- MemfasilitasiMemfasilitasi percakapan tentang alur proyek saat siswa mulai melakukan iterasi pada proyek mereka.

Lengan Robot Anda Seharusnya... Ajukan pertanyaan seperti:
- Menurut Anda apa yang akan terjadi jika blok [Tunggu sampai] ditambahkan setelah Motor Lengan berputar? Bagaimana hal itu akan mengubah alur proyek Anda?
- Menurut Anda, mengapa kita ingin Lengan Robot kembali ke lokasi awal setelah menjatuhkan cakram?
- Bagaimana blok komentar dapat membantu Anda memahami alur proyek saat Anda melakukan pengkodean?
- Jika Anda ingin memindahkan disk kedua ke lokasi yang benar-benar baru, blok apa lagi yang perlu Anda tambahkan?
- IngatkanIngatkan kelompok untuk mengajukan pertanyaan jika mereka bingung. Tidak setiap percobaan akan berjalan dengan benar. Setiap kali menjalankan proyek, siswa harus mengidentifikasi apa yang salah dan bertukar pikiran tentang cara memperbaikinya. Proses coba-coba adalah hal yang wajar.
Jika siswa merasa frustrasi dan membutuhkan bantuan lebih lanjut, mintalah mereka untuk mengulangi tujuan proyek tersebut kepada Anda.
Mereka sebaiknya menggunakan proyek Lab 4 Bagian 1 mereka sebagai panduan.
Solusi Lab 4 Bagian 2 juga tersedia untuk referensi guru.

Lab 4 Bagian 2 Solusi - TanyakanTanyakan kepada siswa tugas-tugas lain apa yang mungkin dapat mereka selesaikan menggunakan Motor Lengan dan Motor Dasar? Bagaimana jika menggunakan lengan robot yang lebih besar?