
Bersiaplah untuk Tantangan Data Visi
 Kotak Peralatan Guru
-
Tujuan dari Aktivitas ini
Sensor penglihatan menyediakan berbagai data yang kemudian dapat digunakan dalam berbagai proyek. Blok Sensing memungkinkan pengguna untuk mengambil gambar (snapshot) pada proyek, menentukan apakah objek tersebut ada, menentukan berapa banyak objek yang ada, menentukan koordinat X dan Y pusat objek dalam gambar yang diambil oleh Vision Sensor, dan menentukan lebar dan tinggi objek dalam piksel dalam gambar tersebut. Aktivitas ini akan memperkenalkan semua blok terkait yang diperlukan untuk mengumpulkan informasi tersebut sebagai persiapan untuk Tantangan Data Visi.
Berikut ini adalah garis besar Tantangan Data Visi Rethink:
-
Tinjau kumpulan data lengkap informasi yang dikumpulkan dari blok penginderaan Sensor Penglihatan.
-
Lengkapi sebagian kumpulan data informasi yang dikumpulkan dari Sensor Penglihatan tentang cuplikan gambar yang berbeda.
-
Buat kumpulan data berdasarkan cuplikan gambar dan blok Penginderaan Sensor Visi.
Blok Penginderaan Sensor Penglihatan
VEXcode IQ memiliki blok Sensing untuk Sensor Penglihatan. Dua yang pertama sudah Anda gunakan di bagian Play untuk mengambil snapshot dan memeriksa apakah objek tersebut ada.
Pada gambar di bawah, Anda melihat bahwa blok (Snapshot) menangkap snapshot GREENBOX. Objek GREENBOX teridentifikasi dalam snapshot, sehingga jawaban atas pertanyaan apakah objek tersebut ada adalah TRUE.
Mari kita lihat blok Sensing lainnya dan apa yang ditunjukkan oleh nilai-nilainya.
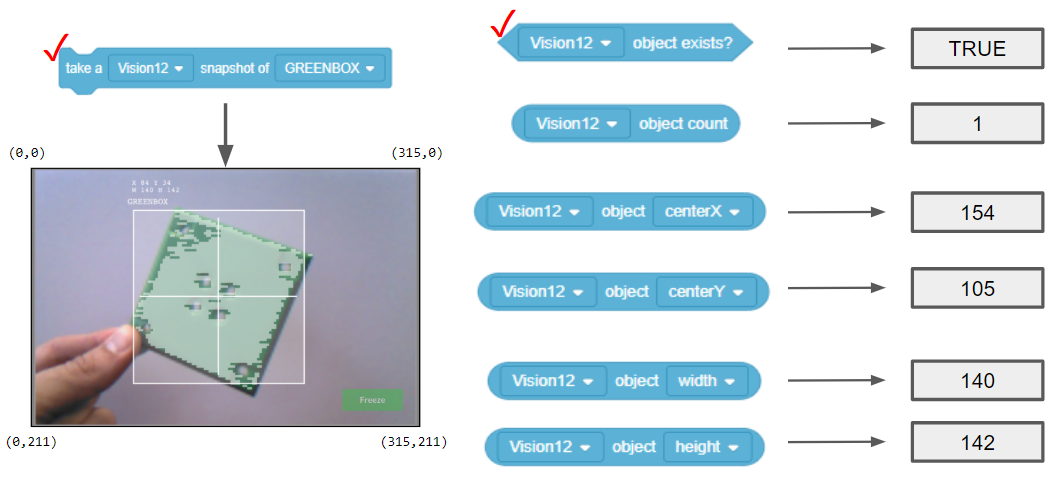
- Blok (Object count) memberi tahu kita berapa banyak objek GREENBOX yang ada dalam snapshot. Di sini, hanya ada 1 yang terdeteksi.
- Nilai X tengah memberi tahu kita apakah objek GREENBOX berada di sebelah kiri atau kanan titik tengah robot. Ingat, Sensor Penglihatan dipasang di tengah bagian depan robot sehingga tampilan yang diambil adalah tampilan dari robot.
- Jika titik pusat X lebih besar dari 157,5, maka objek tersebut berada di sebelah kanan titik pusat robot.
- Jika titik tengah X kurang dari 157,5, maka objek tersebut berada di sebelah kiri titik tengah robot.
- Nilai Y tengah menunjukkan apakah GREENBOX lebih tinggi atau lebih rendah dari titik tengah robot.
- Jika titik pusat Y lebih besar dari 105,5, maka objek tersebut lebih rendah dari titik pusat robot.
- Jika titik pusat Y kurang dari 105,5, maka objek tersebut lebih tinggi dari titik pusat robot.
- Nilai lebar dan tinggi menunjukkan seberapa dekat GREENBOX dengan robot.
- Benda dengan ukuran yang sama akan tampak lebih lebar dan lebih tinggi saat mendekati robot.
Kotak Peralatan Guru
-
Mengapa bacaan ini?
Informasi Bantuan di dalam VEXcode IQ juga memberikan informasi tentang blok, tetapi di sini, data yang dikumpulkan dikontekstualisasikan sesuai dengan apa yang secara spesifik diberitahukan kepada pengguna tentang objek dalam snapshot.
Catatan:
-
Nilai centerX dan centerY dari keseluruhan snapshot digunakan untuk menentukan apakah objek tersebut berada di sebelah kiri/kanan atau di atas/di bawah titik tengah robot. Nilai tersebut dihitung dengan membagi jumlah total piksel pada sumbu tersebut dengan dua (misalnya, centerX dari snapshot = 315 / 2 = 157,5).
Kita dapat mengasumsikan titik tengah robot sama dengan titik tengah hasil tangkapan layar Sensor Penglihatan karena Sensor Penglihatan harus dipasang di tengah sisi depan robot dan menghadap ke depan. Posisi Sensor Penglihatan pada konstruksi robot dan derajat kemiringan Sensor Penglihatan ke bawah perlu diperhitungkan saat menilai posisi objek relatif terhadap titik tengah robot (atau Sensor Penglihatan).
-
Nilai Y meningkat ke bawah dalam cuplikan gambar tersebut. Pastikan siswa memahami hal itu sebelum melanjutkan ke bagian berikutnya.
Bagaimana nilai X tengah dan Y tengah dihitung?
Nilai-nilai tersebut dihitung berdasarkan koordinat dalam cuplikan gambar. Lebar dan tinggi objek sudah dihitung.
Sensor Penglihatan melacak nilai X dan Y dari sudut kiri atas objek. Di bawah ini, koordinat tersebut adalah (84, 34).

Nilai X tengah dan Y tengah dapat dihitung berdasarkan koordinat sudut kiri atas (84, 34), serta nilai lebar (W 140) dan tinggi (H 142) yang diberikan.

- pusatX = 140/2 + 84 = 154
- centerX = setengah lebar objek ditambah koordinat X paling kirinya
- pusatY = 142/2 + 34 = 105
- centerY = setengah dari tinggi objek ditambah koordinat Y teratasnya
Kotak Peralatan Guru
-
Kesimpulan halaman ini
Pastikan siswa memahami perhitungan matematika yang terlibat dalam menemukan nilai pusat X dan pusat Y. Mereka akan membutuhkannya untuk aktivitas di halaman berikutnya.
Tanyakan bagaimana nilai (84, 34) dan (W 140, H 142) berhubungan dengan koordinat yang diberikan di sudut-sudut gambar. Siswa harus menyadari bahwa seluruh gambar dipetakan ke bidang koordinat berdasarkan jumlah piksel. Nilai X berkisar dari 0 hingga 315 (lebar 316 piksel) dan nilai Y berkisar dari 0 hingga 211 (tinggi 212 piksel). Koordinat dan ukuran objek didasarkan pada berapa banyak piksel yang ditempati objek tersebut di sepanjang sumbu-sumbu tersebut.