
Μάθημα 3: Παρακολούθηση τιμών αισθητήρων
Στο προηγούμενο μάθημα, χρησιμοποιήσατε τον Αισθητήρα Απόστασης και τα μπλοκ σύγκρισης για το Ρομπότ Εικονικής Πραγματικότητας (VR) για να οδηγήσετε από την αρχή μέχρι τον αριθμό '1' στην Παιδική Χαρά με τον Λαβύρινθο Τοίχου . Σε αυτό το μάθημα, θα μάθετε πώς να παρακολουθείτε τις τιμές από τους αισθητήρες στην Κονσόλα Οθόνης και πώς να κάνετε το Ρομπότ Εικονικής Πραγματικότητας να οδηγεί από την αρχή μέχρι το γράμμα 'B' στην Παιδική Χαρά Wall Maze.
Μαθησιακά Αποτελέσματα
- Προσδιορίστε ότι η τιμή του Αισθητήρα Απόστασης μπορεί να παρακολουθείται επιλέγοντας και σύροντας το μπλοκ <Distance found object> ή (Απόσταση από) στο εικονίδιο της Κονσόλας Παρακολούθησης στον Χώρο Εργασίας.
- Περιγράψτε το όφελος της δυνατότητας παρακολούθησης των τιμών των αισθητήρων κατά τη δημιουργία έργων VEXcode VR.
Έναρξη νέου έργου
-
Ξεκινήστε ένα νέο έργο στο VEXcode VR και ονομάστε το έργο Unit5Lesson3.

Οδηγήστε μέχρι το γράμμα «Β»
-
Αυτό το μάθημα θα δημιουργήσει ένα έργο για το ρομπότ εικονικής πραγματικότητας (VR) ώστε να οδηγήσει μέχρι το γράμμα «B» στην παιδική χαρά του λαβυρίνθου τοίχου χρησιμοποιώντας τον αισθητήρα απόστασης.
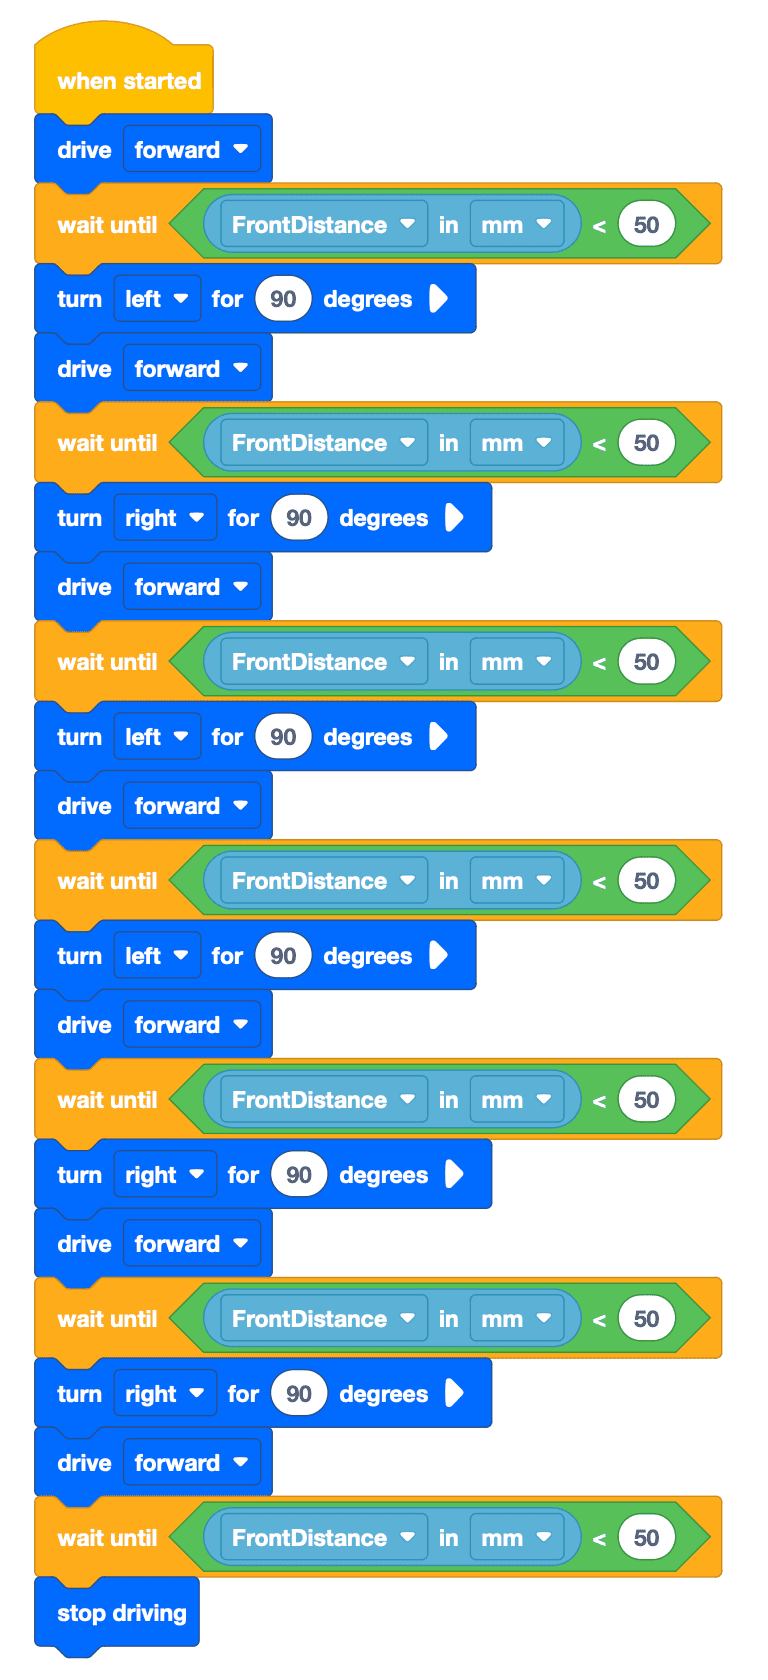
- Δημιουργήστε το ακόλουθο έργο VR VEXcode χρησιμοποιώντας μπλοκ VEXcode, μπλοκ Switch ή έναν συνδυασμό και των δύο τύπων. Ο στόχος αυτού του μαθήματος είναι να οδηγήσετε μέχρι το γράμμα «Β», αλλά το ακόλουθο έργο έχει ένα σφάλμα.
- Εκκινήστε το Wall Maze Playground εάν δεν είναι ήδη ανοιχτό και εκτελέστε το έργο.
- Παρατηρήστε ότι το ρομπότ εικονικής πραγματικότητας (VR)φτάνει ούτεστο γράμμα «B». Γιατί όχι; Εκτελέστε ξανά το έργο για να εντοπίσετε το σφάλμα.
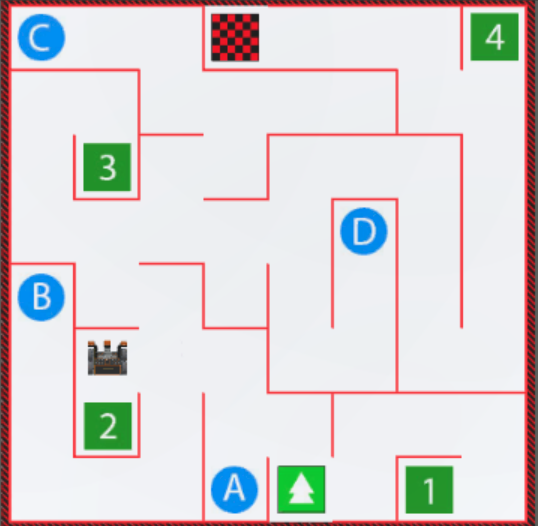
- Όταν το ρομπότ εικονικής πραγματικότητας φτάσει σε αυτό το σημείο στον λαβύρινθο του τοίχου, πρέπει να στρίψει αριστερά για να φτάσει στο γράμμα «Β». Σε αυτόν τον γύρο, το Ρομπότ Εικονικής Πραγματικότητας (VR) βρίσκεται πιο μακριά από τον τοίχο από ό,τι σε άλλους γύρους. Ο αισθητήρας απόστασης μπορεί να χρησιμοποιηθεί για να επιτρέψει στο ρομπότ εικονικής πραγματικότητας να κάνει στροφές σε οποιαδήποτε απόσταση μακριά από έναν τοίχο.
Επιλέξτε το κουμπί Επόμενο για να συνεχίσετε με το υπόλοιπο μάθημα.