
पाठ 3: सेंसर मानों की निगरानी
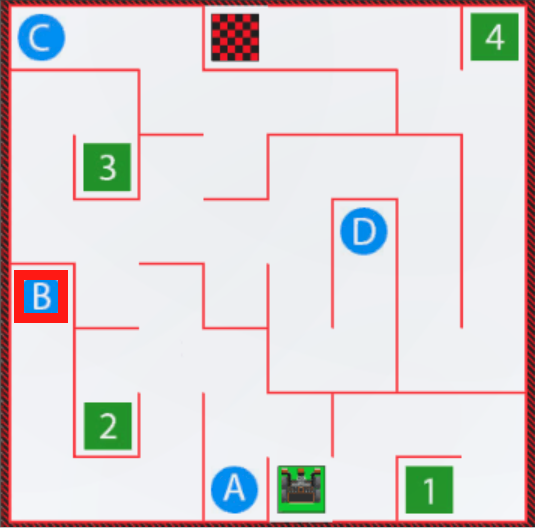
पिछले पाठ में, आपने वीआर रोबोट को वॉल मेज़ प्लेग्राउंड पर शुरुआत से संख्या '1' तक चलाने के लिए डिस्टेंस सेंसर और तुलना ब्लॉक का उपयोग किया था। इस पाठ में, आप सीखेंगे कि मॉनिटर कंसोल में सेंसर से मानों की निगरानी कैसे करें, और वीआर रोबोट को वॉल मेज़ प्लेग्राउंड पर प्रारंभ से अक्षर 'बी' तक कैसे चलाएं।
सीखने के परिणाम
- यह पहचानें कि वर्कस्पेस में मॉनिटर कंसोल आइकन पर <Distance found object> या (दूरी से) ब्लॉक का चयन करके और उसे खींचकर डिस्टेंस सेंसर के मान की निगरानी की जा सकती है।
- VEXcode VR प्रोजेक्ट बनाते समय सेंसर मानों की निगरानी करने में सक्षम होने के लाभ का वर्णन करें।
एक नया प्रोजेक्ट शुरू करें
-
VEXcode VR में एक नया प्रोजेक्ट शुरू करें और प्रोजेक्ट का नाम Unit5Lesson3 रखें।

अक्षर 'B' तक ड्राइव करें
-
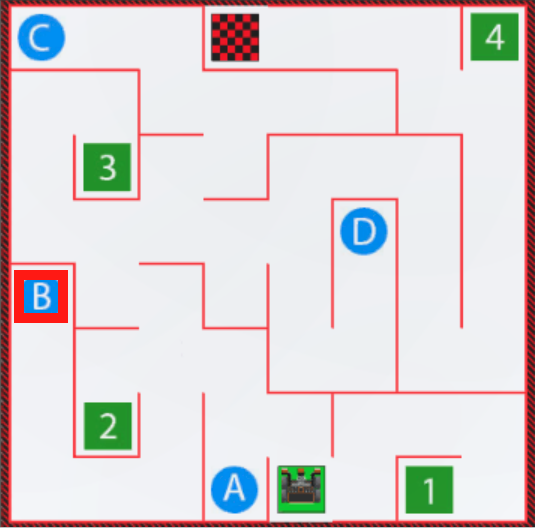
इस पाठ में हम एक ऐसा प्रोजेक्ट बनाएंगे जिसमें वीआर रोबोट डिस्टेंस सेंसर का उपयोग करके वॉल मेज़ प्लेग्राउंड पर अक्षर 'बी' तक ड्राइव करेगा।
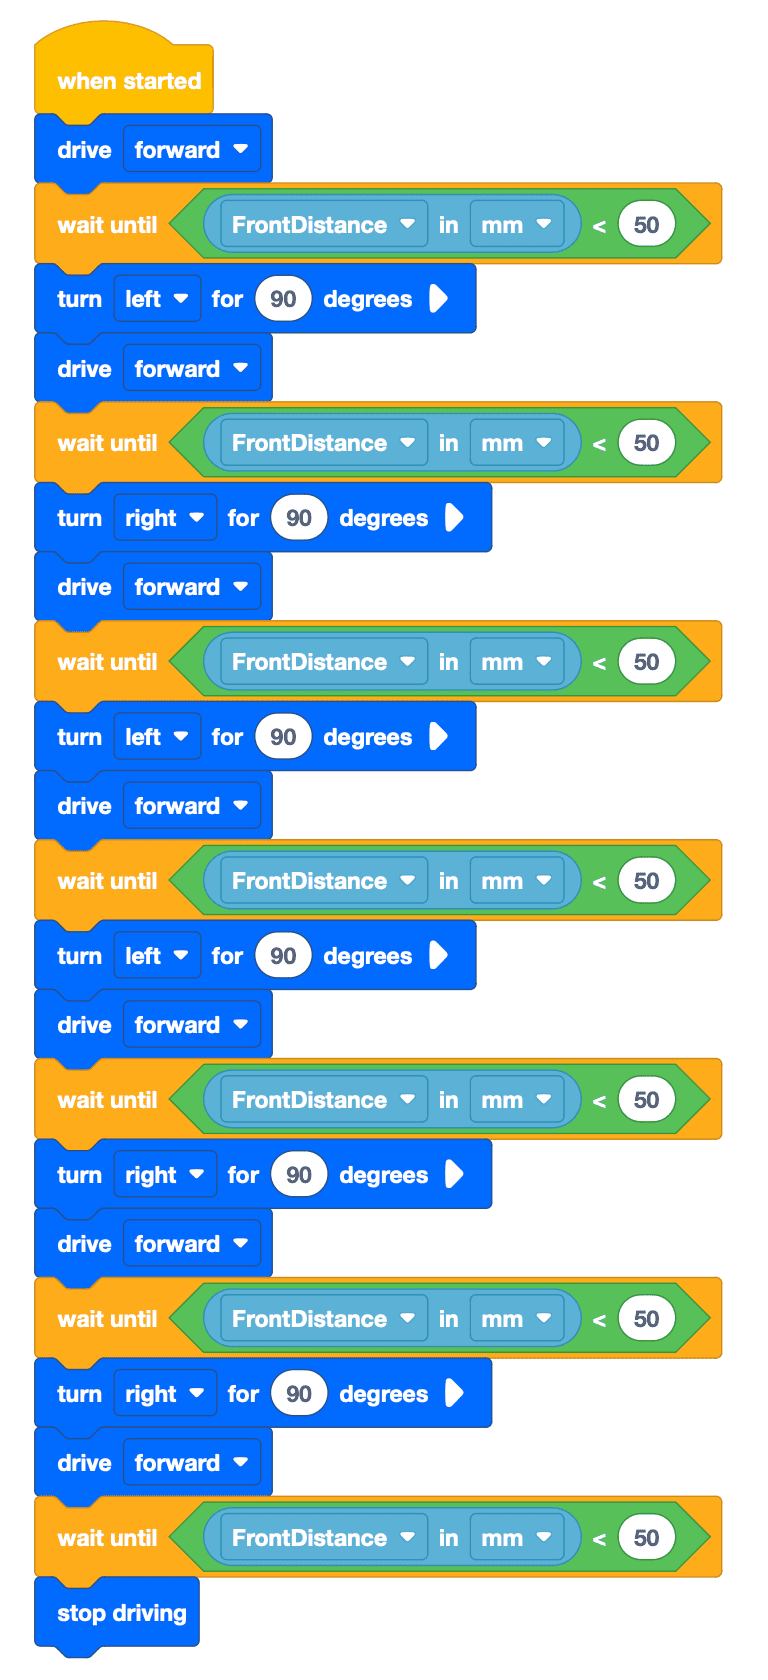
- निम्नलिखित VEXcode VR प्रोजेक्ट को VEXcode ब्लॉक, स्विच ब्लॉक या दोनों प्रकार के ब्लॉक के संयोजन का उपयोग करके बनाएं। इस पाठ का लक्ष्य 'B' अक्षर तक गाड़ी चलाना है, लेकिन निम्नलिखित प्रोजेक्ट में एक त्रुटि है।
- यदि वॉल मेज़ प्लेग्राउंड पहले से खुला नहीं है, तो उसे लॉन्च करें और प्रोजेक्ट चलाएं।
- ध्यान दें कि वीआर रोबोट अक्षर 'बी' तकपहुंचता हैनहीं)। क्यों नहीं? त्रुटि का पता लगाने के लिए प्रोजेक्ट को दोबारा चलाएं।
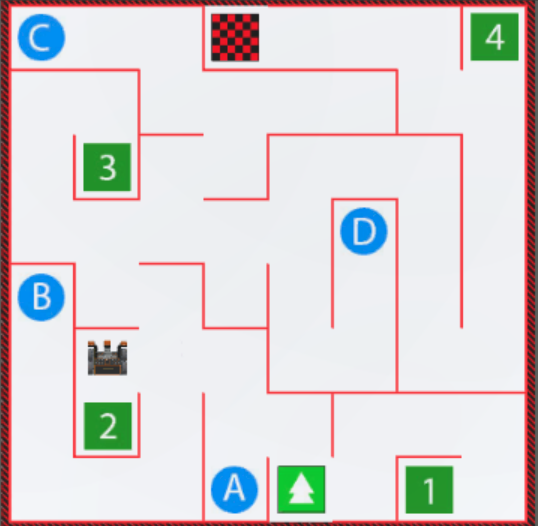
- जब वीआर रोबोट दीवार वाली भूलभुलैया में इस बिंदु पर पहुंचता है, तो उसे अक्षर 'बी' तक पहुंचने के लिए बाईं ओर मुड़ना होगा। इस मोड़ पर, वीआर रोबोट अन्य मोड़ों की तुलना में दीवार से अधिक दूर है। डिस्टेंस सेंसर का उपयोग करके वीआर रोबोट को दीवार से किसी भी दूरी पर मुड़ने की सुविधा दी जा सकती है।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।