
Μάθημα 1: Τι είναι ο αισθητήρας τοποθεσίας;
Σε αυτό το μάθημα, θα μάθετε τι είναι ο Αισθητήρας Τοποθεσίας και πώς να τον χρησιμοποιείτε για να πλοηγηθείτε στο Ρομπότ Εικονικής Πραγματικότητας στο επίπεδο συντεταγμένων στην Παιδική Χαρά με τον Πλέγμα Αριθμών . Θα μάθετε πώς λειτουργεί ο Αισθητήρας Τοποθεσίας και πώς να τον χρησιμοποιείτε σε ένα έργο Python VEXcode VR.
Μαθησιακά Αποτελέσματα
- Προσδιορίστε ότι ο Αισθητήρας Τοποθεσίας διαβάζει συντεταγμένες (X,Y) από το κεντρικό σημείο στροφής ενός Ρομπότ Εικονικής Πραγματικότητας.
- Προσδιορίστε ότι η εντολή θέσηαναφέρει τη θέση συντεταγμένων X ή Y ενός ρομπότ VR είτε σε χιλιοστά είτε σε ίντσες.
- Περιγράψτε γιατί θα χρησιμοποιηθεί ο Αισθητήρας Τοποθεσίας σε ένα έργο.
Αισθητήρας τοποθεσίας
Ένα ρομπότ εικονικής πραγματικότητας (VR) διαθέτει ενσωματωμένο αισθητήρα τοποθεσίας που αναφέρει τη θέση (X,Y) του ρομπότ εικονικής πραγματικότητας. Η θέση του ρομπότ εικονικής πραγματικότητας καθορίζεται από το σημείο στροφής στο κέντρο του μπροστινού μέρους. Αυτή είναι επίσης η θέση της πένας στο ρομπότ εικονικής πραγματικότητας.
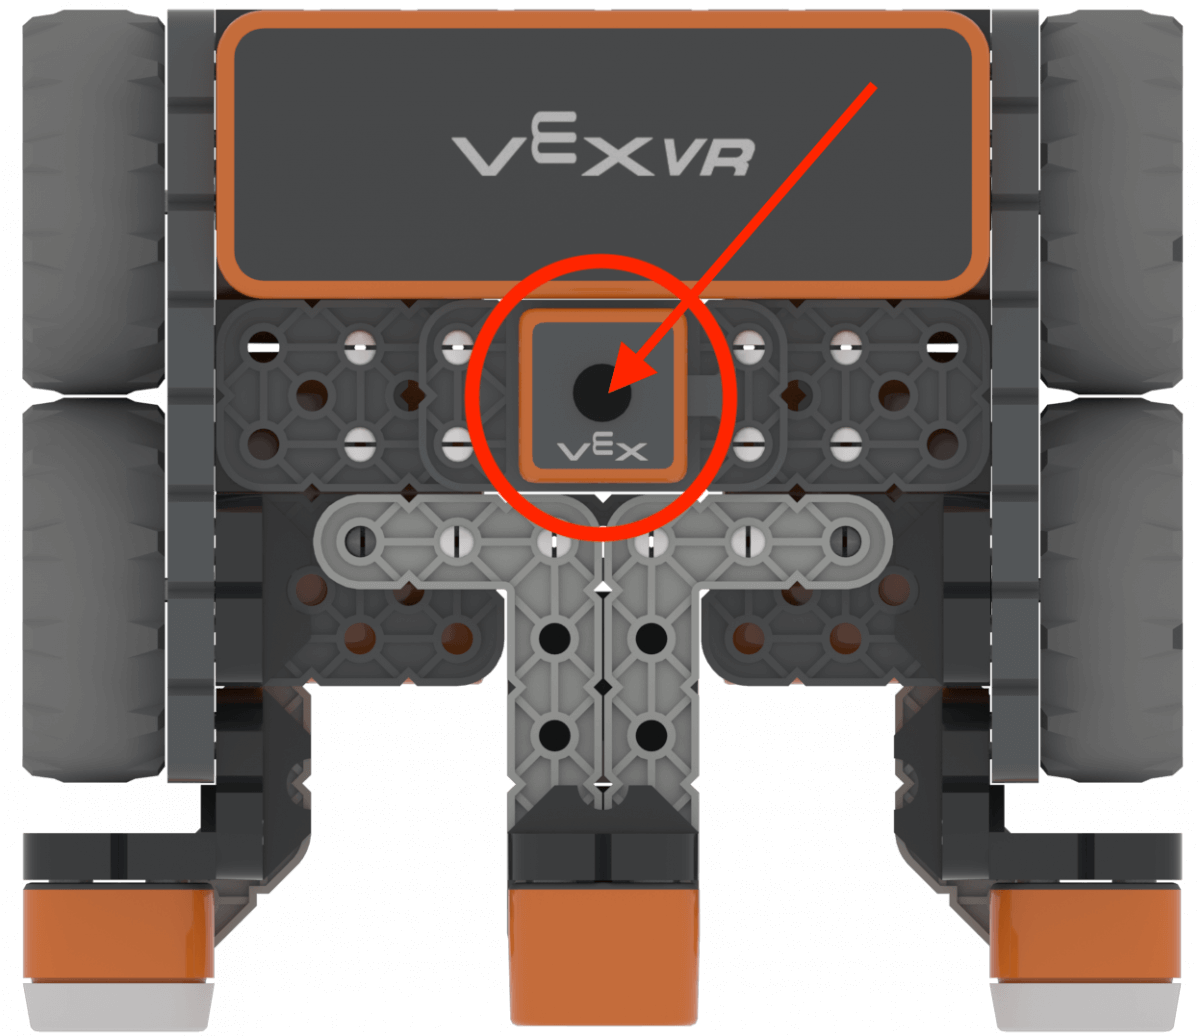
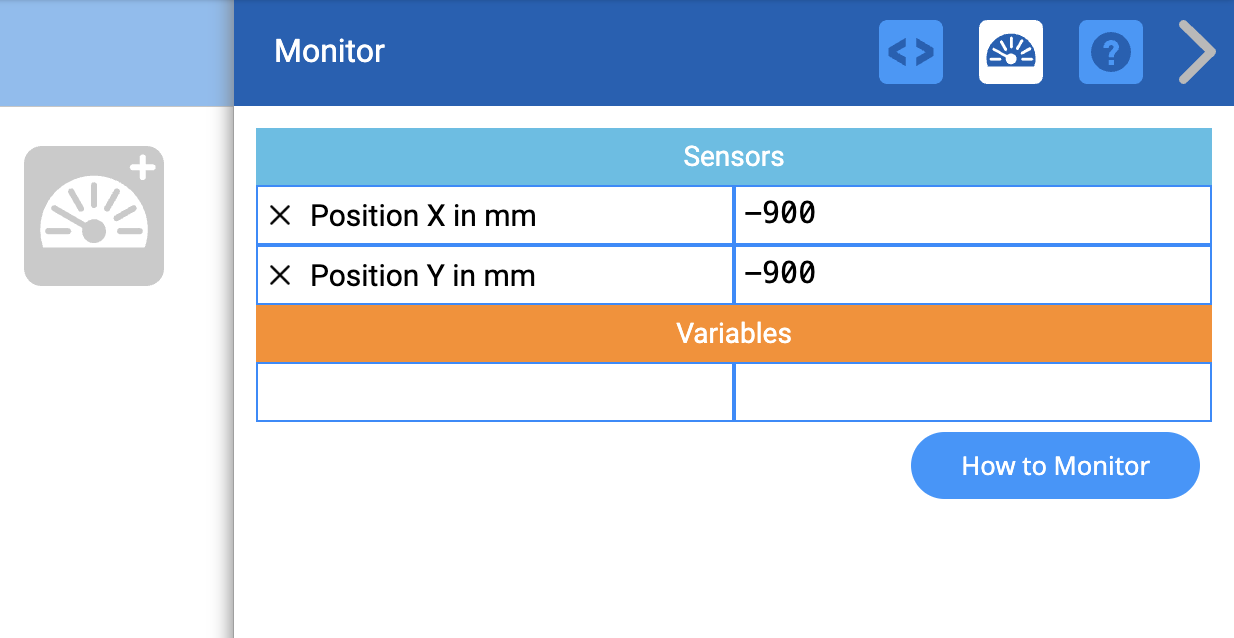
Οι τιμές του αισθητήρα τοποθεσίας εμφανίζονται στον Πίνακα ελέγχου στο VEXcode VR.
Αισθητήρας τοποθεσίας και συντεταγμένες σε παιδικές χαρές εικονικής πραγματικότητας
Ο αισθητήρας τοποθεσίας μπορεί να χρησιμοποιηθεί για την πλοήγηση στις συντεταγμένες οποιασδήποτε παιδικής χαράς. Κάθε Παιδική Χαρά κυμαίνεται από -1000 χιλιοστά (mm) έως 1000 χιλιοστά (mm) για τις θέσεις X και Y.
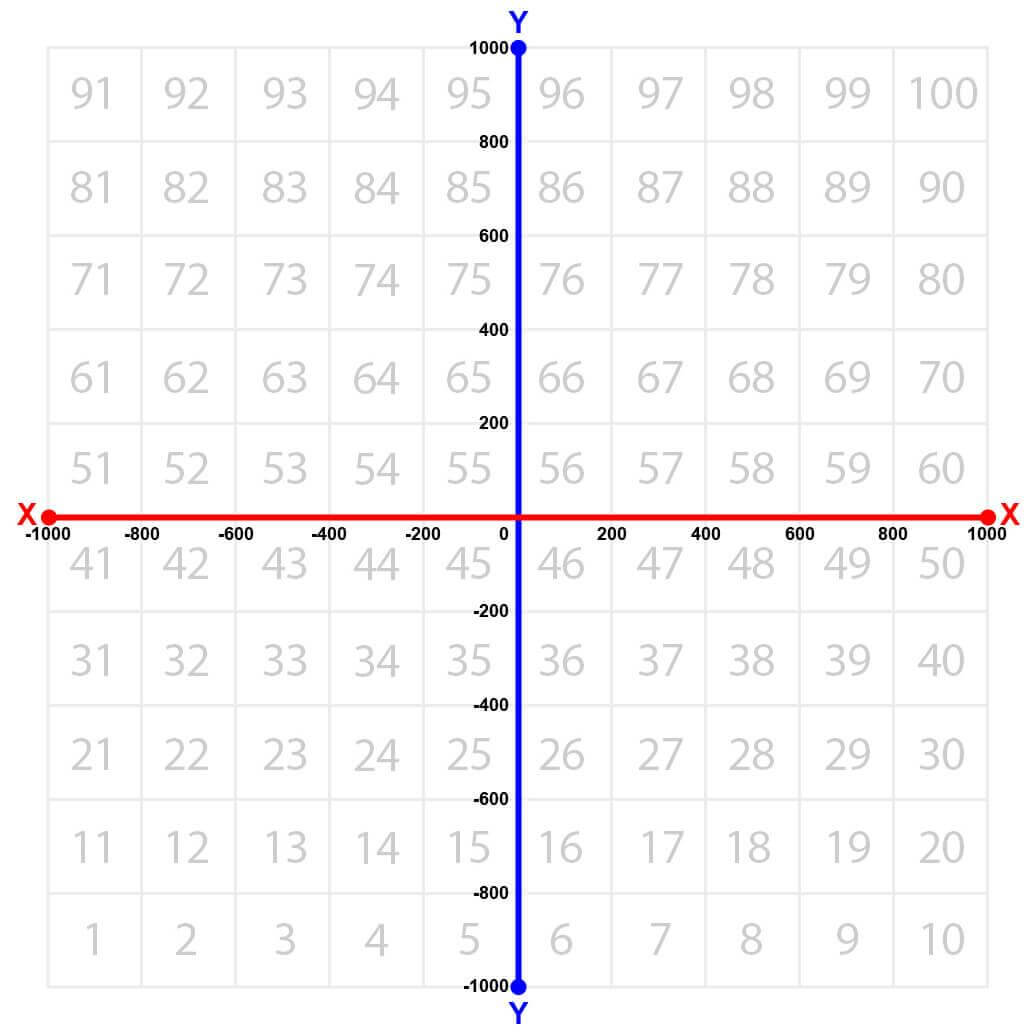
Ο Πίνακας Ελέγχου Εικονικής Πραγματικότητας (VR) του VEXcode εμφανίζει τη θέση (X,Y) ενός ρομπότ εικονικής πραγματικότητας (VR) που καθορίζεται από τον αισθητήρα τοποθεσίας.
Δείτε το ακόλουθο άρθρο για πληροφορίες σχετικά με τον τρόπο αναγνώρισης των συντεταγμένων (X,Y) σε μια παιδική χαρά και τον τρόπο αναγνώρισης των συντεταγμένων της τρέχουσας θέσης και γωνίας ενός ρομπότ εικονικής πραγματικότητας.
Για περισσότερες πληροφορίες σχετικά με την Κονσόλα παρακολούθησης, ανατρέξτε σε αυτό το άρθρο.
Για περισσότερες πληροφορίες σχετικά με τον τρόπο χρήσης του συστήματος συντεταγμένων (X,Y) και των εντολών θέσης, ανατρέξτε στο ακόλουθο άρθρο.
Διοίκηση θέσης
Ο αισθητήρας τοποθεσίας μπορεί να χρησιμοποιηθεί για την πλοήγηση του ρομπότ εικονικής πραγματικότητας (VR) προς ή από μια ακριβή τοποθεσία σε μια παιδική χαρά, με βάση τις συντεταγμένες X, Y. Τα δεδομένα από τον Αισθητήρα Τοποθεσίας μπορούν να χρησιμοποιηθούν σε ένα έργο, έτσι ώστε το Ρομπότ Εικονικής Πραγματικότητας να μπορεί να λάβει μια απόφαση με βάση την αναφερόμενη θέση του στο επίπεδο συντεταγμένων.
Χρησιμοποιήστε την εντολή θέση σε ένα έργο κειμένου για να αναφέρετε τη θέση του αισθητήρα τοποθεσίας. Η εντολή θέση επιστρέφει μια αριθμητική τιμή που αναφέρει τη θέση συντεταγμένων X ή Y του κέντρου του Αισθητήρα Τοποθεσίας (το κέντρο του Ρομπότ VR). Επιλέξτε εάν θα αναφέρεται η θέση της συντεταγμένης X ή Y εισάγοντας την παράμετρο X ή Y.
location.position(X, MM)
location.position(Y, MM)
Η εντολήθέση μπορεί επίσης να αναφέρει τιμές σε χιλιοστά (mm) ή ίντσες.
location.position(X, MM)
location.position(X, ΙΝΤΣΕΣ)
Όπως η εντολή get_distance που συζητήθηκε στην Ενότητα 5, η εντολήposition χρησιμοποιείται συνήθως με μια δομή ελέγχου, όπως έναν βρόχοwhile , καθώς και με έναν τελεστή σύγκρισης, έτσι ώστε το ρομπότ εικονικής πραγματικότητας να μπορεί να χρησιμοποιήσει τα δεδομένα από τον αισθητήρα τοποθεσίας για να πλοηγηθεί κατά μήκος των αξόνων X και Y σε μια τοποθεσία. Θα μάθετε περισσότερα σχετικά με τη χρήση της εντολήςθέση με αυτόν τον τρόπο σε αυτήν την Ενότητα.
Προβολή δεδομένων αισθητήρα τοποθεσίας
Μπορείτε να δείτε τα δεδομένα που αναφέρονται από τον Αισθητήρα Τοποθεσίας στον Πίνακα Ελέγχου VR ή μέσω της Κονσόλας Οθόνης. Φορτώστε και εκτελέστε το παράδειγμα έργου «Τοποθεσία» για να δείτε πώς αναφέρονται τα δεδομένα του Αισθητήρα Τοποθεσίας, ώστε να μπορείτε να τα χρησιμοποιήσετε σε ένα έργο για να πλοηγηθείτε στο Ρομπότ VR σε μια συγκεκριμένη τοποθεσία.
Για την ενημέρωσή σας
Ο αισθητήρας τοποθεσίας μπορεί επίσης να χρησιμοποιηθεί για την αναφορά της γωνίας της θέσης του ρομπότ εικονικής πραγματικότητας σε μοίρες. Αυτό μπορεί να είναι χρήσιμο όταν προσπαθείτε να στρίψετε σε μια ακριβή τοποθεσία ή να μετακινηθείτε από την τρέχουσα θέση σας κατά ένα συγκεκριμένο σημείο.
Η εντολήposition_angleμπορεί να χρησιμοποιηθεί για την αναφορά της αριθμητικής τιμής της γωνίας θέσης του ρομπότ VR σε μοίρες.
τοποθεσία.γωνία_θέσης(ΜΟΙΡΕΣ)Το παράδειγμα έργου «Ανίχνευση τοποθεσίας» χρησιμοποιεί τις τιμές που αναφέρονται από τον αισθητήρα τοποθεσίας χρησιμοποιώντας τόσο τις εντολέςθέσηόσο καιposition_angle.
- Στο VEXcode VR, επιλέξτε "Άνοιγμα Παραδειγμάτων" από το αναπτυσσόμενο μενού Αρχείο.
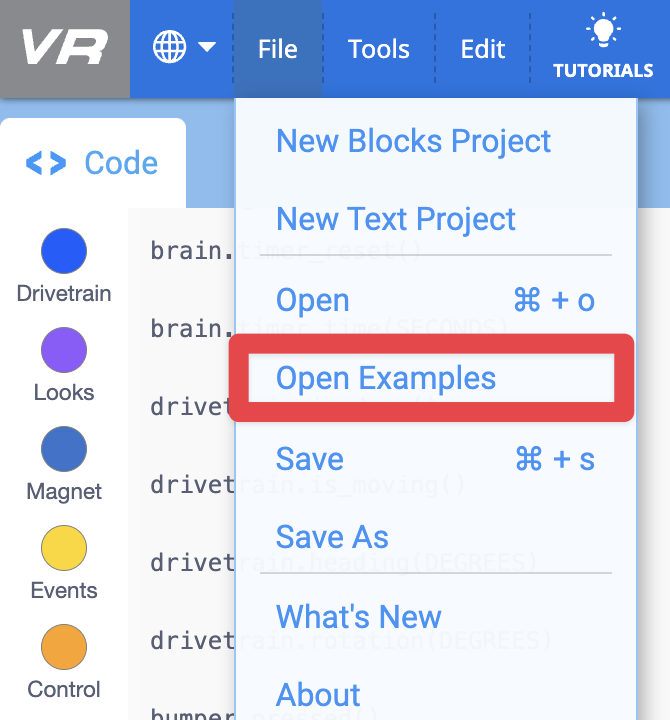
- Επιλέξτε το παράδειγμα έργου «Τοποθεσία».
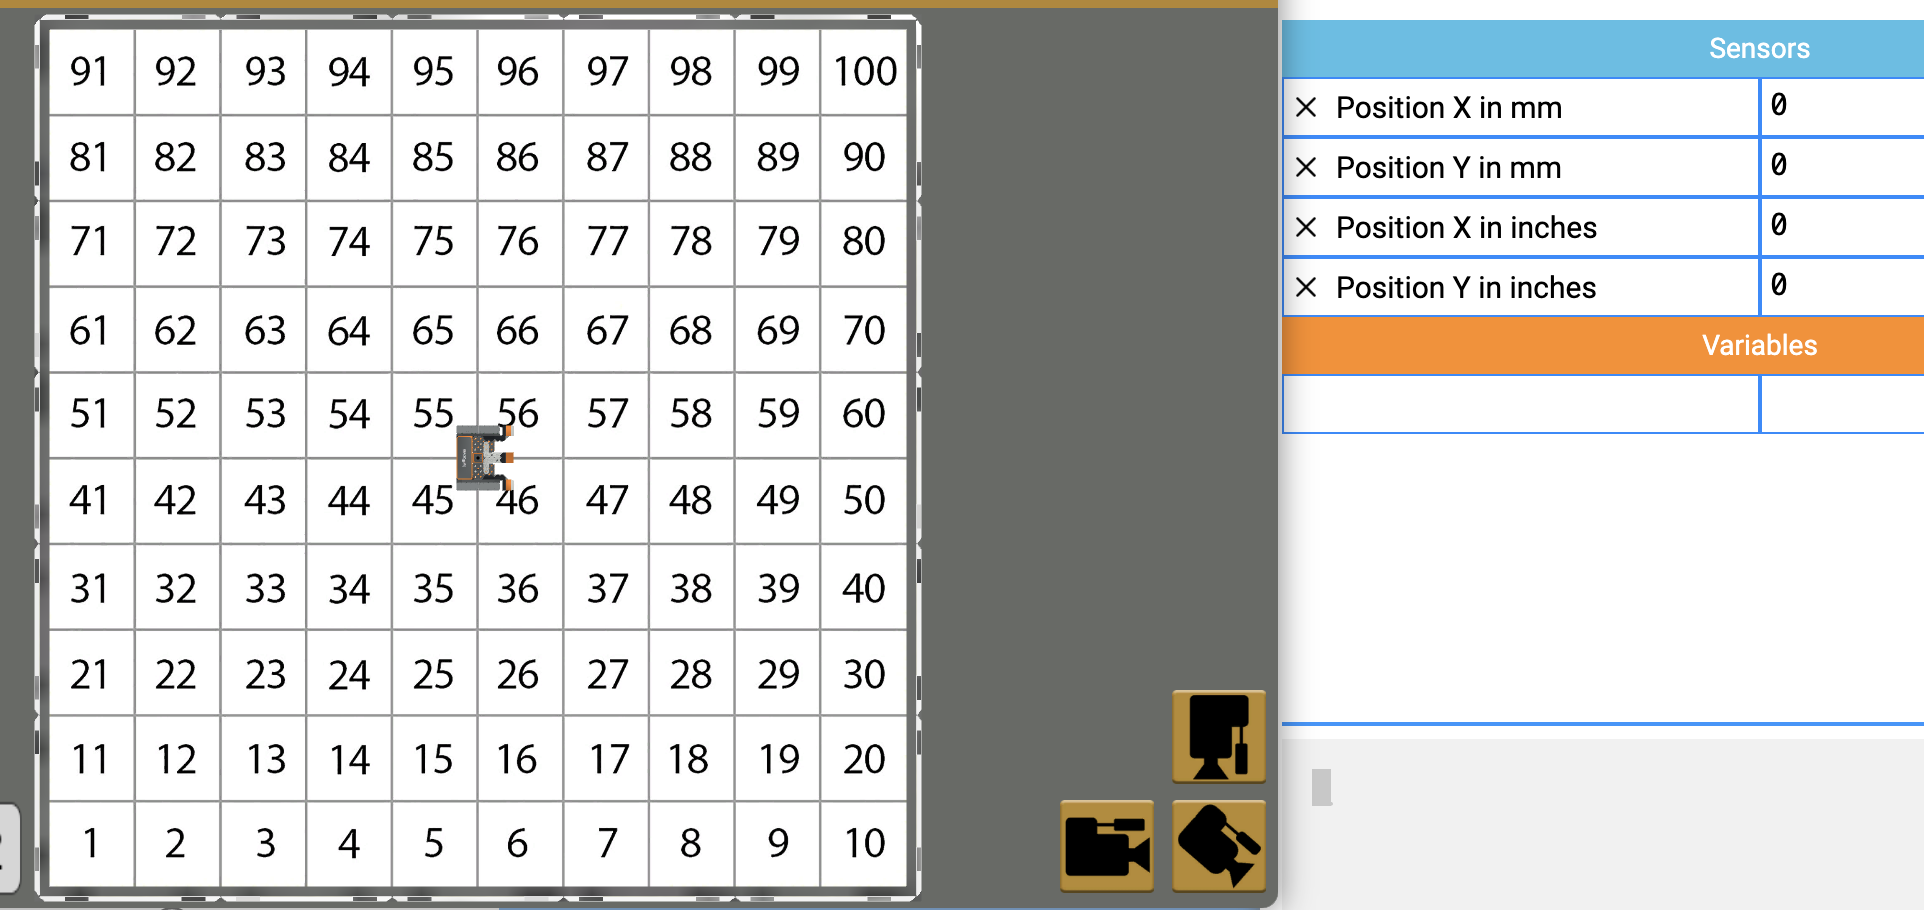
- Ανοίξτε το παράθυρο της παιδικής χαράς, αν δεν είναι ήδη ανοιχτό. Βεβαιωθείτε ότι ανοίγει ο Χάρτης Πλέγματος Αριθμών Playgroundκαι εκτελέστε το έργο. Αυτό το έργο παρουσιάζεται και εδώ.
# Προσθήκη κώδικα έργου στο "main"
def main():

    # Το ρομπότ θα οδηγεί μέχρι να περάσει από το 0 στον άξονα Y
    while location.position(Y, MM) < 0:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 90, DEGREES)

    # Το ρομπότ θα οδηγεί μέχρι να περάσει από το 0 στον άξονα X
    while location.position(X, MM) <
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.stop()

# Νήματα VR — Μην διαγράφετε
vr_thread(main)- Παρατηρήστε ότι το ρομπότ VR οδηγεί μέχρι η συντεταγμένη Y να γίνει μεγαλύτερη από το μηδέν, στρίβει δεξιά και στη συνέχεια οδηγεί μέχρι η συντεταγμένη X να γίνει μεγαλύτερη από το μηδέν. Αυτό τοποθετεί το Ρομπότ Εικονικής Πραγματικότητας κοντά στο κέντρο της Παιδικής Χαράς του Χάρτη Πλέγματος Αριθμών, κοντά στην τοποθεσία (0, 0).
Ερωτήσεις
Επιλέξτε έναν σύνδεσμο παρακάτω για να αποκτήσετε πρόσβαση στο κουίζ του μαθήματος.
Έγγραφο Google / .docx / .pdf