पाठ 1: लोकेशन सेंसर क्या है?
इस पाठ में, आप सीखेंगे कि लोकेशन सेंसर क्या है और नंबर ग्रिड मैप प्लेग्राउंड पर कोऑर्डिनेट प्लेन पर वीआर रोबोट को नेविगेट करने के लिए लोकेशन सेंसर का उपयोग कैसे करें। आप सीखेंगे कि लोकेशन सेंसर कैसे काम करता है और VEXcode VR पायथन प्रोजेक्ट में लोकेशन सेंसर का उपयोग कैसे करें।
सीखने के परिणाम
- यह पहचानें कि लोकेशन सेंसर एक वीआर रोबोट के केंद्र मोड़ बिंदु से (X,Y) निर्देशांक पढ़ता है।
- यह पहचानें कि positionकमांड वीआर रोबोट की एक्स या वाई निर्देशांक स्थिति को मिलीमीटर या इंच में रिपोर्ट करता है।
- बताइए कि किसी प्रोजेक्ट में लोकेशन सेंसर का उपयोग क्यों किया जाएगा।
स्थान सेंसर
एक वीआर रोबोट में एक लोकेशन सेंसर अंतर्निहित होता है जो वीआर रोबोट की (X,Y) स्थिति की जानकारी देता है। वीआर रोबोट की स्थिति सामने के मध्य बिंदु द्वारा निर्धारित की जाती है। वीआर रोबोट पर पेन की स्थिति भी यही है।
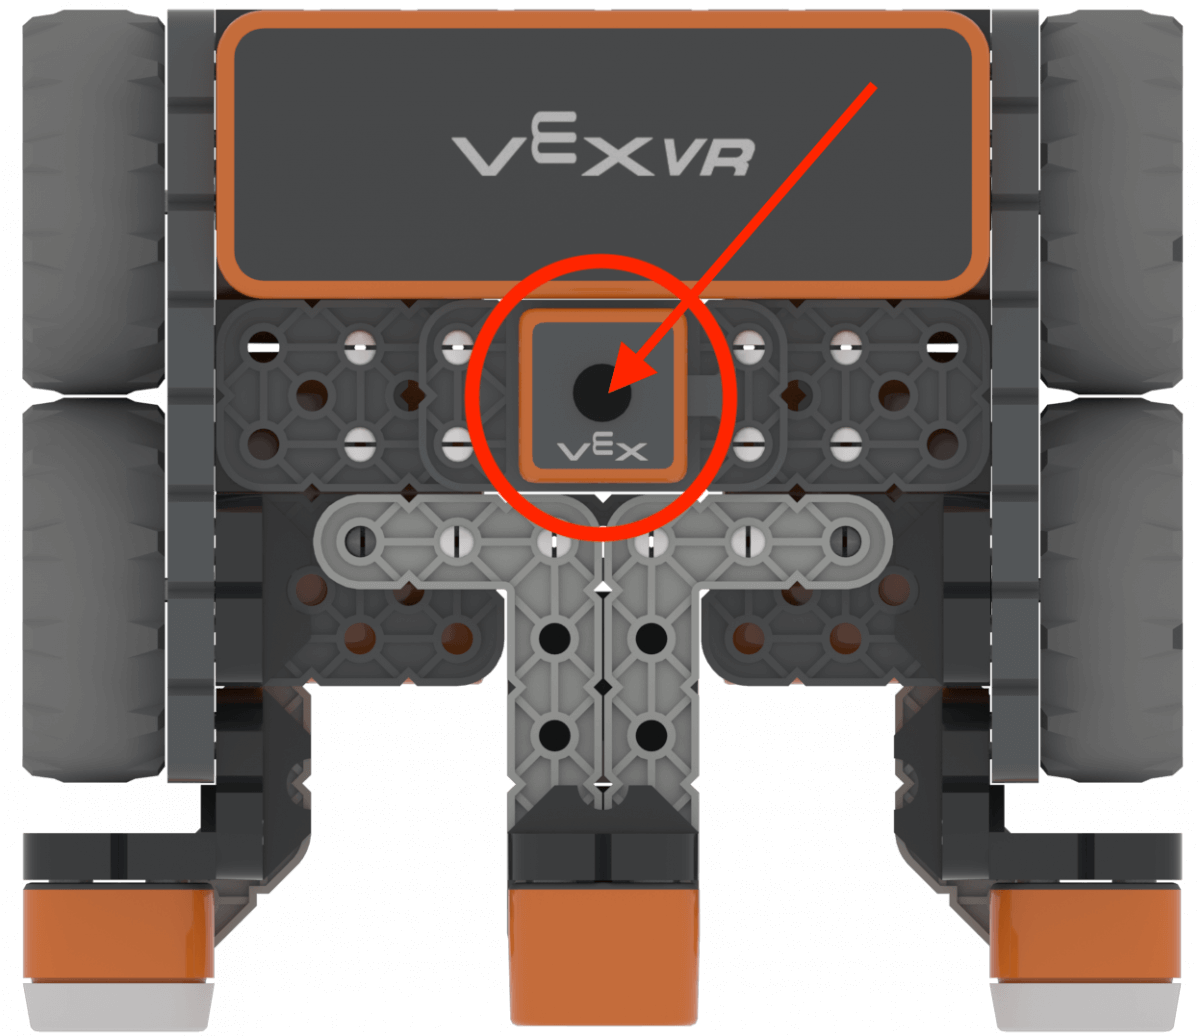
VEXcode VR के डैशबोर्ड पर लोकेशन सेंसर के मान देखे जा सकते हैं।
वर्चुअल रियलिटी प्लेग्राउंड में लोकेशन सेंसर और कोऑर्डिनेट्स
लोकेशन सेंसर का उपयोग किसी भी खेल के मैदान के निर्देशांकों का पता लगाने के लिए किया जा सकता है। प्रत्येक प्लेग्राउंड के लिए X और Y पोजीशन का मान -1000 मिलीमीटर (mm) से 1000 मिलीमीटर (mm) तक होता है।
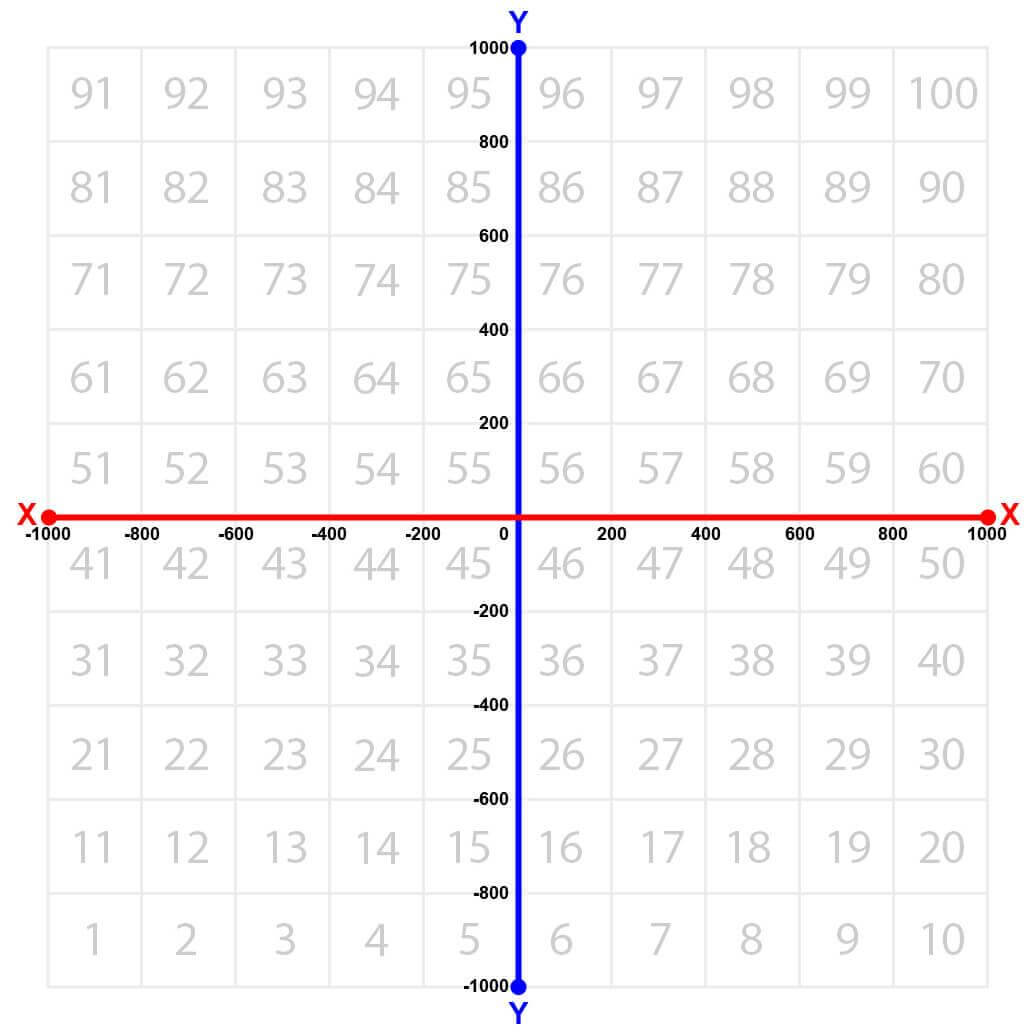
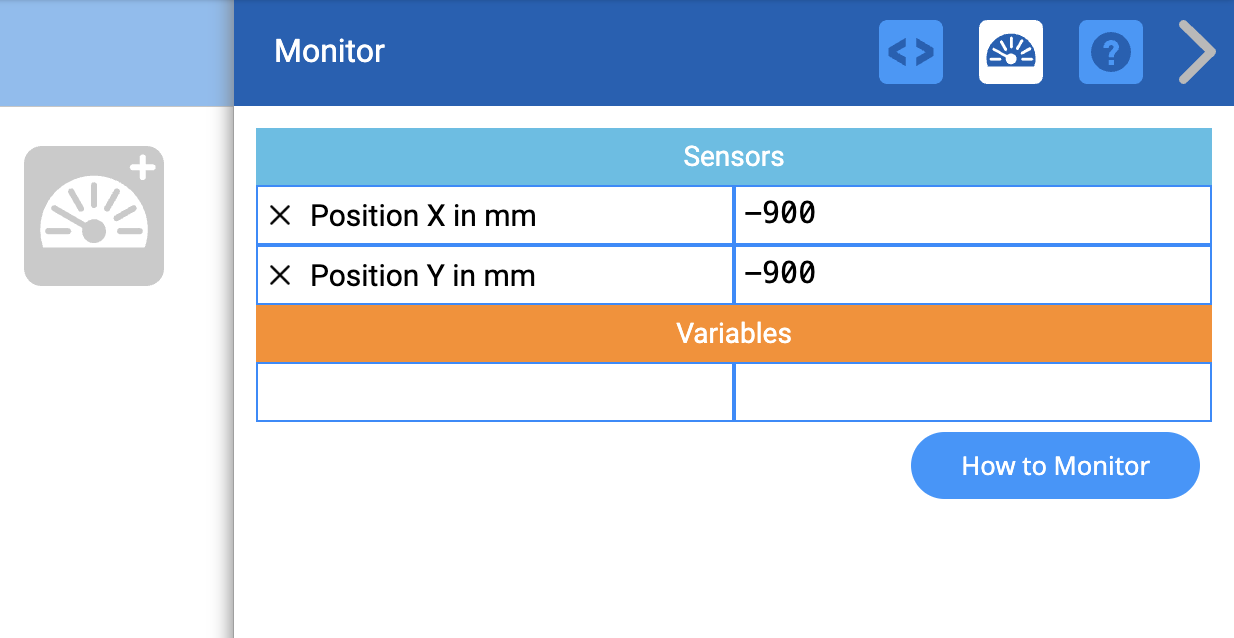
VEXcode VR डैशबोर्ड लोकेशन सेंसर से निर्धारित VR रोबोट की (X,Y) स्थिति को प्रदर्शित करता है।
प्लेग्राउंड पर (X,Y) निर्देशांकों की पहचान कैसे करें, और VR रोबोट के वर्तमान स्थान और कोण के निर्देशांकों की पहचान कैसे करें, इस बारे में जानकारी के लिए निम्नलिखित लेख देखें।
मॉनिटर कंसोल के बारे में अधिक जानकारी के लिए, यह लेख देखें।
निर्देशांक प्रणाली (X,Y) और स्थिति कमांड का उपयोग कैसे करें, इस बारे में अधिक जानकारी के लिए, निम्नलिखित लेख देखें।
पद कमान
लोकेशन सेंसर का उपयोग वीआर रोबोट को उसके एक्स, वाई निर्देशांक के आधार पर प्लेग्राउंड पर किसी सटीक स्थान पर ले जाने या वहां से वापस लाने के लिए किया जा सकता है। लोकेशन सेंसर से प्राप्त डेटा का उपयोग किसी प्रोजेक्ट में किया जा सकता है ताकि वीआर रोबोट कोऑर्डिनेट प्लेन पर अपनी रिपोर्ट की गई स्थिति के आधार पर निर्णय ले सके।
किसी टेक्स्ट प्रोजेक्ट में लोकेशन सेंसर की स्थिति की रिपोर्ट करने के लिए पोजीशन कमांड का उपयोग करें। पोजीशन कमांड एक संख्यात्मक मान लौटाता है जो लोकेशन सेंसर के केंद्र (वीआर रोबोट का केंद्र) की एक्स या वाई निर्देशांक स्थिति की रिपोर्ट करता है। X या Y निर्देशांक स्थिति की रिपोर्ट करने के लिए X या Y पैरामीटर दर्ज करें।
स्थान.स्थिति(X, MM)
स्थान.स्थिति(Y, MM)
पोजीशन कमांड मिलीमीटर (मिमी) या इंच में भी मान रिपोर्ट कर सकता है।
स्थान.स्थिति(X, MM)
स्थान.स्थिति(X, इंच)
यूनिट 5 में चर्चा की गई get_distance कमांड की तरह,position कमांड का उपयोग आमतौर पर एक नियंत्रण संरचना के साथ किया जाता है, जैसे किwhile लूप, साथ ही एक तुलना ऑपरेटर, ताकि VR रोबोट लोकेशन सेंसर से डेटा का उपयोग करके X और Y अक्षों के साथ किसी स्थान पर नेविगेट कर सके। इस यूनिट में आपपोजीशन कमांड का इस तरह से उपयोग करने के बारे में और अधिक जानेंगे।
स्थान सेंसर डेटा देखना
आप वीआर डैशबोर्ड में या मॉनिटर कंसोल के माध्यम से लोकेशन सेंसर द्वारा रिपोर्ट किए गए डेटा को देख सकते हैं। लोकेशन सेंसर डेटा कैसे रिपोर्ट किया जाता है, यह देखने के लिए "लोकेशन" उदाहरण प्रोजेक्ट को लोड करें और चलाएं, ताकि आप इसका उपयोग किसी प्रोजेक्ट में वीआर रोबोट को किसी विशिष्ट स्थान पर ले जाने के लिए कर सकें।
आपकी जानकारी के लिए
लोकेशन सेंसर का उपयोग वीआर रोबोट की स्थिति के कोण को डिग्री में रिपोर्ट करने के लिए भी किया जा सकता है। यह तब उपयोगी हो सकता है जब आप किसी सटीक स्थान की ओर मुड़ने की कोशिश कर रहे हों, या अपनी वर्तमान स्थिति से एक निश्चित मात्रा में आगे बढ़ने की कोशिश कर रहे हों।
position_angleकमांड का उपयोग वीआर रोबोट के स्थिति कोण के संख्यात्मक मान को डिग्री में रिपोर्ट करने के लिए किया जा सकता है।
स्थान.स्थिति_कोण(डिग्री)'लोकेशन सेंसिंग' उदाहरण प्रोजेक्ट,पोजीशनऔरपोजीशन_एंगलकमांड दोनों का उपयोग करके लोकेशन सेंसर द्वारा रिपोर्ट किए गए मानों का उपयोग करता है।
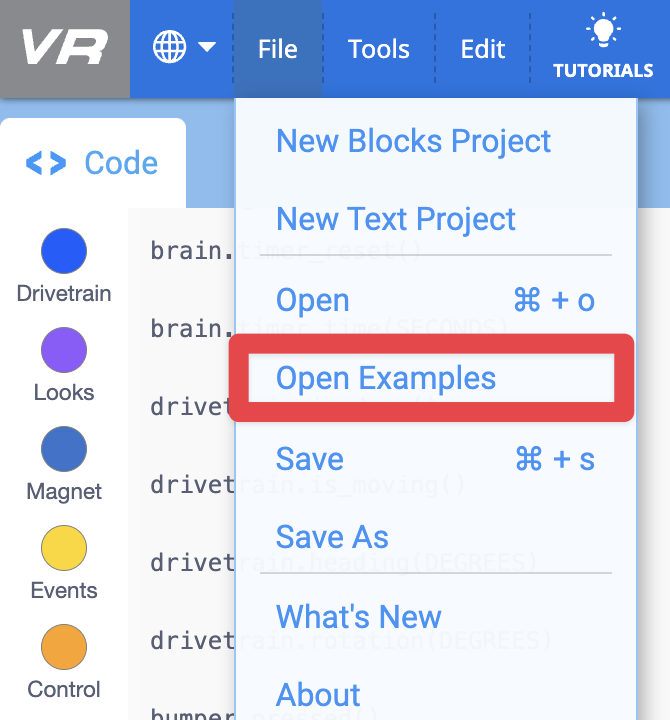
- VEXcode VR में, फ़ाइल ड्रॉपडाउन मेनू से "उदाहरण खोलें" चुनें।
- “स्थान” उदाहरण परियोजना का चयन करें।
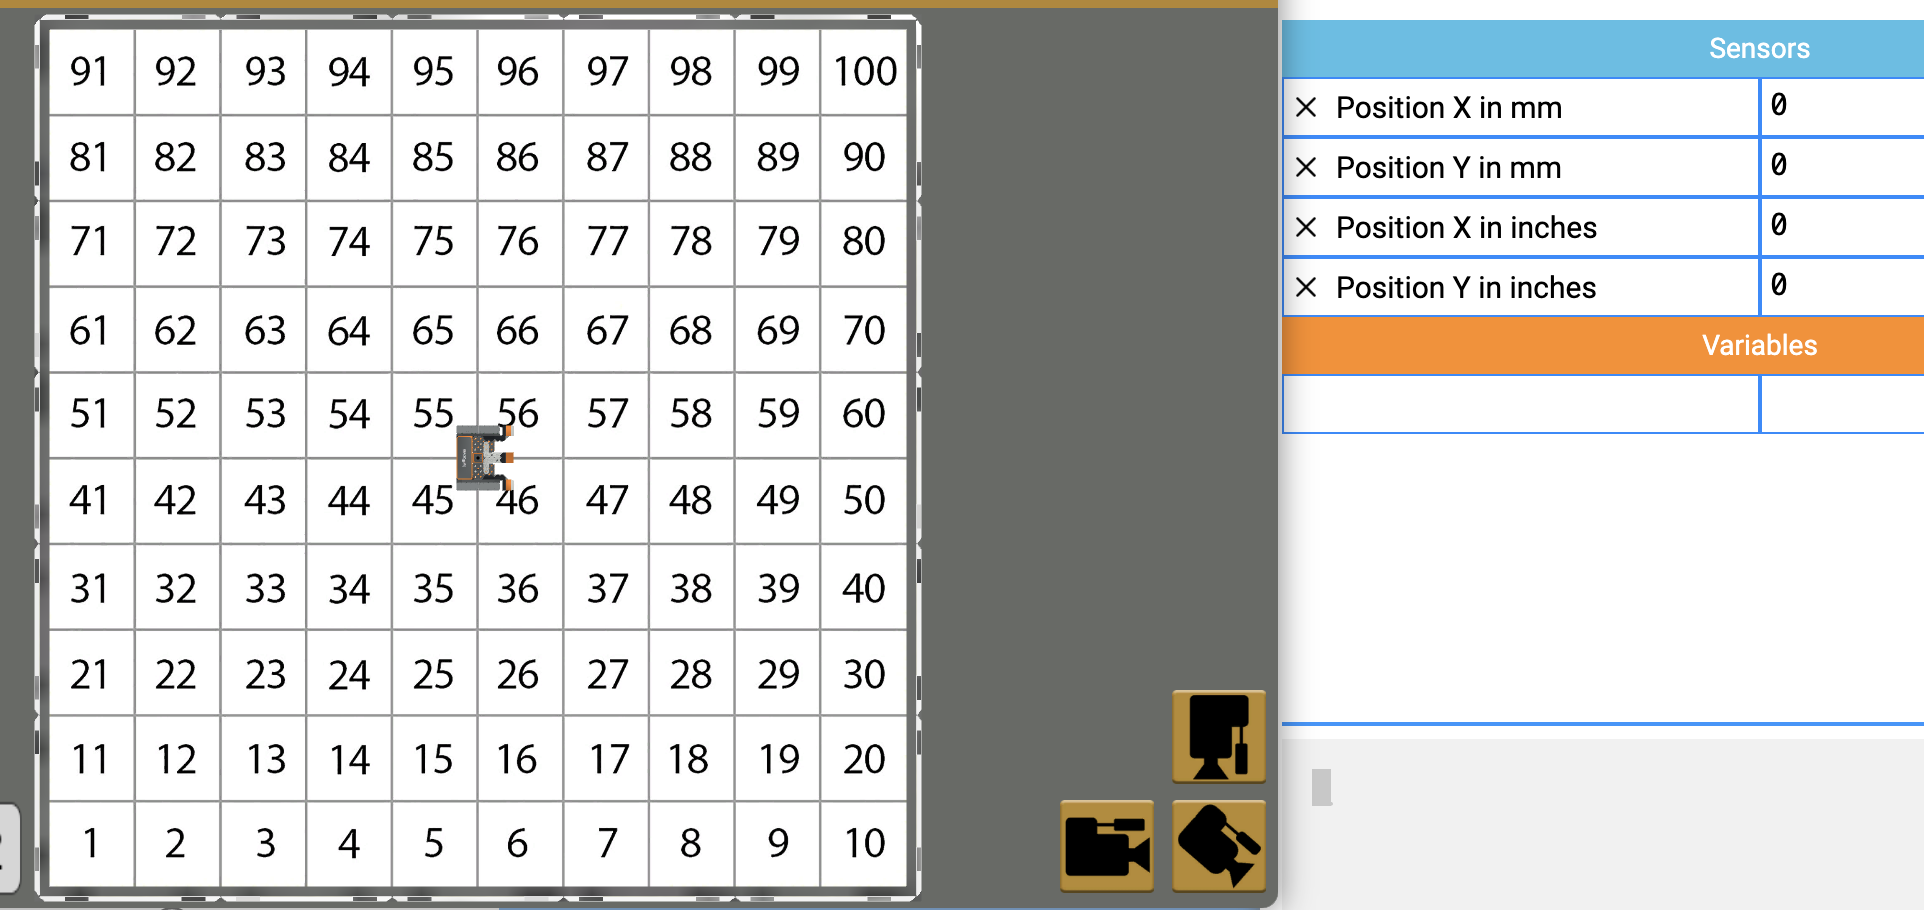
- यदि प्लेग्राउंड विंडो पहले से खुली नहीं है, तो उसे खोलें। सुनिश्चित करें कि नंबर ग्रिड मैप प्लेग्राउंडखुल जाए, और प्रोजेक्ट को चलाएं। यह परियोजना भी यहां प्रदर्शित की गई है।
# प्रोजेक्ट कोड को "main" में जोड़ें
def main():

    # रोबोट तब तक चलेगा जब तक वह Y अक्ष पर 0 से आगे नहीं निकल जाता
    while location.position(Y, MM) < 0:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 90, DEGREES)

    # रोबोट तब तक चलेगा जब तक वह X अक्ष पर 0 से आगे नहीं निकल जाता
    while location.position(X, MM) < 0:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.stop()

# VR थ्रेड्स — डिलीट न करें
vr_thread(main)- ध्यान दें कि वीआर रोबोट तब तक चलता है जब तक वाई निर्देशांक शून्य से अधिक नहीं हो जाता, फिर दाईं ओर मुड़ता है, और फिर तब तक चलता है जब तक एक्स निर्देशांक शून्य से अधिक नहीं हो जाता। इससे वीआर रोबोट नंबर ग्रिड मैप प्लेग्राउंड के केंद्र के करीब, स्थान (0, 0) के पास स्थित हो जाता है।