
Προγραμματισμός με Συνθήκες - Βασισμένο σε Μπλοκ
 Εργαλειοθήκη Εκπαιδευτικού
-
Ο Σκοπός αυτής της Δραστηριότητας
Ο προγραμματισμός με υποθετικές συναρτήσεις μπορεί να επιτευχθεί χρησιμοποιώντας ένα μπλοκ [If then]ή[If then else] μέσα σε ένα έργο. Αυτή η δραστηριότητα θα εισαγάγει τους μαθητές στη χρήση ενός μπλοκ [Εάν τότε] για να κινείται το ρομπότ προς τα εμπρός, εκτός εάν πατηθεί η οθόνη. Το τελευταίο μέρος της δραστηριότητας τους ζητά να βελτιώσουν το έργο χρησιμοποιώντας ένα μπλοκ [If then else] αντί για το μπλοκ [If then].

Για περισσότερες πληροφορίες σχετικά με τα μπλοκ [If then]και[If then else] ή άλλα που χρησιμοποιούνται σε αυτήν τη δραστηριότητα, επισκεφθείτε τις πληροφορίες βοήθειας στο VEXcode V5. Για περισσότερες πληροφορίες σχετικά με αυτό το ενσωματωμένο εργαλείο βοήθειας, κάντε κλικ στοεδώ.
Ακολουθεί μια περίληψη των όσων θα κάνουν οι μαθητές σας σε αυτήν τη δραστηριότητα:
- Παρακολουθήστε το εκπαιδευτικό βίντεοIf Then Else Blocksκαι, στη συνέχεια, χρησιμοποιήστε το πρότυπο Clawbot (Σύστημα μετάδοσης κίνησης 2-κινητήρα, Χωρίς γυροσκόπιο) για να δημιουργήσετε το έργοΔημιουργία κουμπιού διακοπήςπου εμφανίζεται και προβλέψτε τι θα κάνει το έργο.
- Βελτιώστε το παράδειγμα έργουΔημιουργία κουμπιού διακοπήςχρησιμοποιώντας ένα μπλοκ [If then else] με τη συμπεριφορά "else" ορισμένη σε κίνηση προς τα εμπρός.
- Επεκτείνετε τη Μάθησή σας:Προσθήκη ενός κουμπιού στην οθόνη του εγκεφάλου που πατιέται για να σταματήσει η οδήγηση του ρομπότ.
| Ποσότητα | Απαιτούμενα υλικά |
|---|---|
| 1 |
Κιτ εκκίνησης για την τάξη VEX V5 (με ενημερωμένο υλικολογισμικό) |
| 1 |
VEXcode V5 (τελευταία έκδοση, Windows, macOS, Chromebook) |
| 1 |
Σημειωματάριο Μηχανικής |
| 1 |
Πρότυπο Clawbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, χωρίς γυροσκόπιο) |
Εργαλειοθήκη Δασκάλου
Για προτάσεις σχετικά με στρατηγικές διδασκαλίας για αυτήν την ενότητα, ανατρέξτε στη στήλη Παράδοση του Οδηγού Ρυθμού με τις Προϋποθέσεις και τις Προϋποθέσεις! (Έγγραφο Google )
Το Clawbot είναι έτοιμο να λάβει αποφάσεις!
Αυτή η δραστηριότητα θα σας δώσει τα εργαλεία για να προγραμματίσετε το ρομπότ σας με συμπεριφορές υπό όρους.
Τα μπλοκ [Αν τότε]και[Αν τότε αλλιώς] είναι το κύριο επίκεντρο της δραστηριότητας, αλλά χρησιμοποιούνται επίσης οι Τελεστές και τα μπλοκ Αισθητήρων.
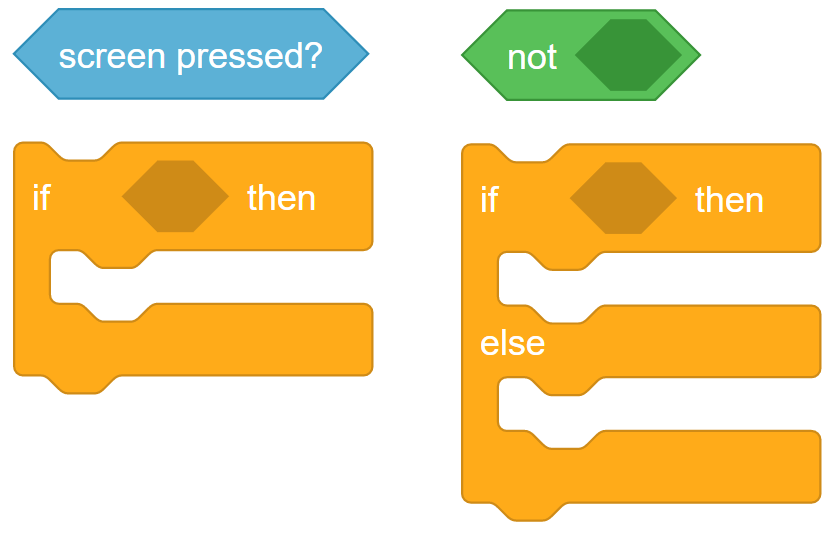
Μπορείτε να χρησιμοποιήσετε τις πληροφορίες βοήθειας στο εσωτερικό του VEXcode V5 για να μάθετε περισσότερα σχετικά με τα μπλοκ. Για οδηγίες σχετικά με τη χρήση της λειτουργίας Βοήθειας, ανατρέξτε στο εκπαιδευτικό βοήθημα Χρήση της Βοήθειας.
 Συμβουλές για τους Δασκάλους
Αν αυτή είναι η πρώτη φορά που ο μαθητής χρησιμοποιεί το VEXcode V5, μπορεί επίσης να δει τα Tutorials στη γραμμή εργαλείων για να μάθει άλλες βασικές δεξιότητες.

Βήμα 1: Ας ξεκινήσουμε με την κατανόηση των υπό όρους δηλώσεων
Πριν ξεκινήσετε τον προγραμματισμό με υποθετικές υποθέσεις, παρακολουθήστε πρώτα το εκπαιδευτικό βίντεο If-Then-Else παρακάτω. Μπορεί επίσης να βρεθεί ως εκπαιδευτικό βίντεο στο VEXcode V5.
Βήμα 2: Ας ξεκινήσουμε τον προγραμματισμό με εντολές υπό όρους
Ανοίξτε το παράδειγμα έργου προτύπου Clawbot (Σύστημα μετάδοσης κίνησης 2 κινητήρων, Χωρίς γυροσκόπιο).
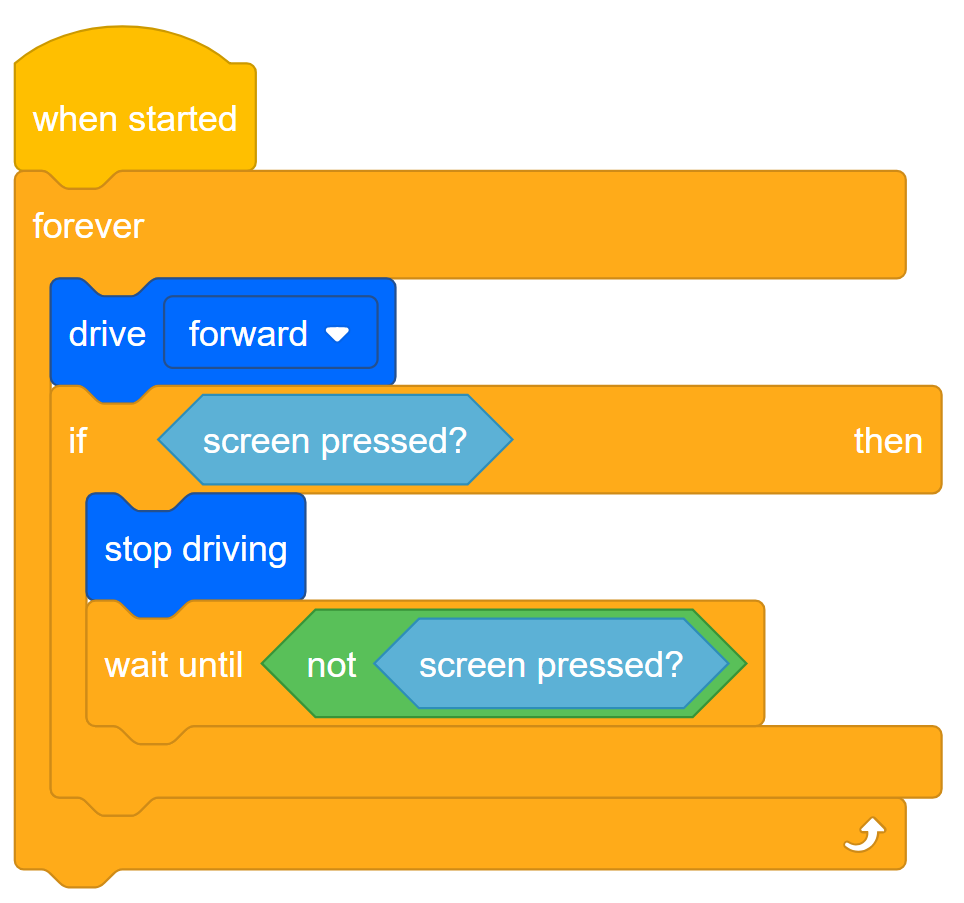
Κατασκευάστε το παρακάτω έργο.
Κάντε τα εξής στο σημειωματάριο μηχανικής σας:
- Εξηγήστε τι κάνει το Clawbot στο πλαίσιο του έργου. Θα χρειαστεί να εξηγήσετε περισσότερα από το γεγονός ότι δημιουργεί ένα κουμπί διακοπής. Εξηγήστε ποια μπλοκ κάνουν το Clawbot να κάνει τι.
- Γράψτε μια περίληψη σε μία πρόταση που να αποτυπώνει τι κάνει το έργο.

- Δοκιμάστε να δείτε αν η πρόβλεψή σας για το τι έχει να κάνει το Clawbot στο πλαίσιο του έργου είναι σωστή.
- Αποθηκεύστε και κατεβάστε το έργο ωςΔημιουργώντας ένα κουμπί διακοπήςστην υποδοχή 1 στο Clawbot και, στη συνέχεια, εκτελέστε το.
- Για βοήθεια σχετικά με τη λήψη ενός έργου, ανατρέξτε στο σεμινάριο στο VEXcode V5 που εξηγεί πώς ναΛήψη και Εκτέλεση ενός Έργου.
- Ελέγξτε τις εξηγήσεις σας για το έργο και προσθέστε σημειώσεις για να τις διορθώσετε, όπως απαιτείται.
Εργαλειοθήκη Δασκάλου
-
Απαντήσεις

- Σε αυτό το έργο, το ρομπότ κινείται συνεχώς προς τα εμπρός, αλλά σταματάει αν πατηθεί η οθόνη. Αυτό επιτυγχάνεται χρησιμοποιώντας ένα μπλοκ [Forever] για συνεχή οδήγηση και έλεγχο. Εάν πατηθεί η οθόνη (TRUE), τότε το Clawbot σταματά να οδηγεί.
Δεν αναμένεται από τους μαθητές να κατανοήσουν γιατί χρησιμοποιείται το μπλοκ [Περιμένετε μέχρι]. Εξηγήστε ότι το μπλοκ [Περιμένετε μέχρι] είναι απαραίτητο λόγω της ταχύτητας ροής του προγράμματος του ρομπότ. Αν δεν ήταν εκεί, οι κινητήρες του Clawbot θα συμπεριφέρονταν σαν ο χρήστης να πατούσε την οθόνη ξανά και ξανά καθώς εκτελούσε κύκλο στο έργο. Αντίθετα, το μπλοκ [Περιμένετε μέχρι] σταματά τη ροή του προγράμματος και δεν κάνει το έργο να ξεκινήσει ξανά τον βρόχο [Για πάντα] μέχρι ο χρήστης να σταματήσει να πατάει την οθόνη. - Η γραμμή ψευδοκώδικα θα μπορούσε να είναι τόσο απλή όσο: Οδηγήστε προς τα εμπρός μέχρι να πατήσετε την οθόνη.
Τα σημειωματάρια μηχανικής των μαθητών μπορούν να διατηρούνται και να βαθμολογούνται ατομικά (Google Doc / .docx / .pdf) ή ως ομάδα (Google Doc / .docx / .pdf). Οι προηγούμενοι σύνδεσμοι παρέχουν διαφορετική ρουμπρίκα για κάθε προσέγγιση. Κάθε φορά που μια ρουμπρίκα περιλαμβάνεται στον εκπαιδευτικό σχεδιασμό, είναι καλή πρακτική να εξηγείται η ρουμπρίκα ή τουλάχιστον να δίνονται αντίγραφα στους μαθητές πριν από την έναρξη της δραστηριότητας.
Βήμα 3: Κατανόηση του μπλοκ αναμονής μέχρι
Παρατηρήστε ότι αν πατήσετε την οθόνη του Εγκεφάλου, η ροή του έργου κινείται τόσο γρήγορα που το έργο θα μετακινηθεί στο επόμενο μπλοκ, το οποίο είναι το μπλοκ [Διακοπή οδήγησης].
Έτσι, το έργο χρειάζεται ένα μπλοκ [Περιμένετε μέχρι] που να λέει στο ρομπότ να παραμείνει σταματημένο μέχρι να απελευθερωθεί η οθόνη του Εγκεφάλου. Διαφορετικά, το μπλοκ [Forever] θα προκαλέσει την επανεκκίνηση του έργου με το μπλοκ [Drive].

Το μπλοκ [Περιμένετε μέχρι] είναι απαραίτητο λόγω της ταχύτητας ροής του έργου. Αν δεν ήταν εκεί, το έργο θα μετακινούνταν στο επόμενο μπλοκ πριν καν το ρομπότ προλάβει να απαντήσει.
Βήμα 4: Αλλαγή του έργου
Το επόμενο βήμα μας είναι να αλλάξουμε το μπλοκ [If then] σε μπλοκ [If then else].

- Ξεκινήστε αποθηκεύονταςΔημιουργώντας ένα Κουμπί Διακοπήςως το νέο έργο,ΔιακοπήΉΟδήγηση.
- Αν χρειάζεστε βοήθεια για την αποθήκευση ενός έργου, ανατρέξτε στο σεμινάριο Ονομασία και αποθήκευση του έργου σας στο VEXcode V5.
- Στη συνέχεια, δημιουργήστε το έργοStopOrDriveπου φαίνεται παρακάτω.

- Κατεβάστε τοStopOrDriveστην υποδοχή 2 στο Clawbot σας.
- Για βοήθεια σχετικά με τη λήψη ενός έργου, ανατρέξτε στο σεμινάριο στο VEXcode V5 που εξηγεί πώς να κάνετεΛήψη και Εκτέλεση ενός Έργου.
- ΔοκιμήΔημιουργία ενός κουμπιού διακοπής(Υποδοχή 1) και στη συνέχεια δοκιμήStopOrDrive(Υποδοχή 2) και σύγκριση για να δείτε αν υπάρχει κάποια διαφορά στη συμπεριφορά του ρομπότ. Σημειώστε τυχόν διαφορές στο σημειωματάριο μηχανικής σας.
Συμβουλές για τους Δασκάλους
Οι οδηγίες κατευθύνουν τους μαθητές σε εκπαιδευτικά βίντεο εντός του VEXcode V5, όπως απαιτείται για την αποθήκευση και τη λήψη έργων. Για περαιτέρω βοήθεια, ανατρέξτε στη Γνωσιακή ΒάσηVEX Roboticsγια συμπληρωματικά άρθρα βοήθειας.
Εργαλειοθήκη Δασκάλου
-
Απάντηση
Όσον αφορά τη συμπεριφορά του ρομπότ, θα πρέπει να υπάρχει διαφοράαντί γιαμεταξύ των έργωνΔημιουργία κουμπιού διακοπήςκαιStopOrDrive.
Και στα δύο έργα, το Clawbot συμπεριφέρεται με τον ίδιο τρόπο. Η μόνη διαφορά είναι η χρήση του μπλοκ [If then else] στο έργοStopOrDrive.
Χρησιμοποιώντας το μπλοκ [If then else] θα μπορείτε να προσθέσετε επιπλέον κουμπιά στην οθόνη σε επερχόμενες δραστηριότητες.
 Επεκτείνετε τη Μάθησή σας
Καθώς προχωρά αυτό το Εργαστήριο STEM, οι μαθητές θα αναπτύσσουν έργα που επιτρέπουν στην οθόνη του Clawbot να λειτουργεί ως διεπαφή χρήστη. Προετοιμάζοντας αυτό, προκαλέστε τους μαθητές να καταλάβουν πώς να σχεδιάσουν ένα χρωματιστό ορθογώνιο στην οθόνη που λειτουργεί σαν κουμπί. Επειδή το πάτημα οπουδήποτε στην οθόνη είναι η τρέχουσα συνθήκη, το κουμπί θα πρέπει να καταλαμβάνει ολόκληρη την οθόνη. Οι μαθητές θα πρέπει να έχουν το έργο να μεταδίδει ένα συμβάν για να σχεδιάσουν το κουμπί κατά την εκκίνηση.
Ζητήστε από τους μαθητές να χρησιμοποιήσουν τη λειτουργία Βοήθειας στο VEXcode V5 για πληροφορίες σχετικά με τα μπλοκ Συμβάντων και Εμφανίσεων. Κατευθύνετε τους μαθητές να μάθουν πρώτα πώς η οθόνη του εγκεφάλου είναι οργανωμένη σε ένα σύστημα συντεταγμένων στις πληροφορίες του μπλοκ [Σχεδίαση ορθογωνίου]. Θα πρέπει να το κατανοήσουν αυτό προκειμένου να ορίσουν παραμέτρους εντός αυτού του μπλοκ. Οι συντεταγμένες που χρησιμοποιούνται αντιστοιχούν στον αριθμό των pixel και όχι στον αριθμό της στήλης ή της γραμμής. Εδώ είναι η διάταξη της οθόνης:

Οι μαθητές θα πρέπει να σχεδιάσουν, να δοκιμάσουν και να βελτιώσουν αυτές τις αλλαγές στο έργο, καταγράφοντάς το παράλληλα στα σημειωματάρια μηχανικής τους. Για την ρουμπρίκα του ατομικού σημειωματάριου μηχανικής κάντε κλικ σε έναν από αυτούς τους συνδέσμους (Google Doc ) ή κάντε κλικ σε έναν από τους ακόλουθους συνδέσμους για τα σημειωματάρια ομάδας (Google Doc .pdf).
Ακολουθεί ένα παράδειγμα λύσης:

Όπως μπορείτε να δείτε, το κουμπί έχει σχεδιαστεί για να καταλαμβάνει ολόκληρη την οθόνη ξεκινώντας από την αρχή (0, 0) και γεμίζοντας και τα 480 οριζόντια (άξονας x) εικονοστοιχεία και τα 240 κάθετα (άξονας y) εικονοστοιχεία.