
पृष्ठभूमि
मार्स रोवर: लैंडिंग चैलेंज यूनिट आपके छात्रों को एक समस्या को हल करने के लिए VEXcode GO प्रोजेक्ट बनाने की चुनौती देगी। यह इकाई छात्रों को कोड बेस के सामने स्थित आई सेंसर का उपयोग करने से परिचित कराती है, एक चुनौती में, जो वैज्ञानिकों द्वारा अंतरिक्ष यान को उतारने के प्रयास के दौरान उपयोग की जाने वाली प्रक्रिया से प्रेरित है, जैसे कि मार्स 2020 पर्सिवरेंस रोवर। छात्र कोड बेस को कोड करेंगे ताकि किसी बाधा का पता लगाया जा सके, फिर गाड़ी चलाना बंद कर देंगे ताकि यह संकेत मिल सके कि लैंडिंग साइट पर कोई बाधा पाई गई है।
नासा का मार्स 2020 मिशन
नासा का मार्स 2020 मिशन मंगल ग्रह के अन्वेषण के लिए उच्च प्राथमिकता वाले वैज्ञानिक लक्ष्यों को संबोधित करता है: जीवन, जलवायु, भूविज्ञान और मनुष्य। लेकिन इससे पहले कि परसेवरेंस रोवर लाल ग्रह की सतह पर चट्टानों और मिट्टी के नमूने एकत्र करने का अपना मिशन शुरू कर सके, रोवर को सुरक्षित रूप से लाल ग्रह पर उतरना होगा।
नासा के अनुसार, मंगल ग्रह पर भेजे गए अब तक के सभी मिशनों (किसी भी अंतरिक्ष एजेंसी द्वारा) में से केवल लगभग 40% ही सफल रहे हैं। प्रवेश, अवरोहण और लैंडिंग की पूरी प्रक्रिया में केवल कुछ मिनट लगेंगे, लेकिन परसेवरेंस रोवर को ले जाने वाले अंतरिक्ष यान को लगभग 20,000 किमी प्रति घंटे (~12,500 मील प्रति घंटे) की गति से शून्य तक धीमा होना होगा और उतरने के लिए एक खुला, समतल क्षेत्र खोजना होगा। मंगल ग्रह की सतह बाधाओं से भरी हुई है - विशाल उल्कापिंडों के टकराने से बने गड्ढे, चट्टानें, दरारें और नुकीले पत्थर। अप्रत्याशित हवाएं और भी जटिलताएं पैदा कर सकती हैं।

सुरक्षित लैंडिंग सुनिश्चित करने में मदद के लिए, परसेवरेंस रोवर नीचे उतरते समय तस्वीरें लेगा और उन तस्वीरों की तुलना मानचित्रों से करेगा। यह तुरंत तय कर सकता है कि क्या वैज्ञानिकों द्वारा उस क्षेत्र को खतरनाक घोषित किया गया है, और खुले क्षेत्र में उतरने के लिए आवश्यक समायोजन कर सकता है। नीचे दिए गए एनिमेशन को देखकर आप डिसेंट फोटो का उपयोग करके रोवर की निर्णय प्रक्रिया को बेहतर ढंग से समझ सकते हैं।
इस यूनिट में, छात्र अपने फील्ड पर लैंडिंग साइटों पर बाधाओं का पता लगाने के लिए कोड बेस को कोड करेंगे ताकि रोवर के लिए सुरक्षित लैंडिंग सुनिश्चित करने में मदद मिल सके।
सेंसर क्या होता है?
मूल रूप से, सेंसर एक ऐसा उपकरण है जो रोबोट को अपने आसपास की दुनिया को समझने में मदद करता है। यह अपने परिवेश के बारे में डेटा एकत्र करके और उसकी रिपोर्ट देकर ऐसा करता है, जिसका उपयोग बाद में किसी परियोजना में रोबोट को निर्णय लेने या कुछ निश्चित व्यवहार करने के लिए किया जा सकता है। इस क्रम को एक 'समझ → सोच → कार्य' निर्णय चक्र के रूप में समझा जा सकता है।
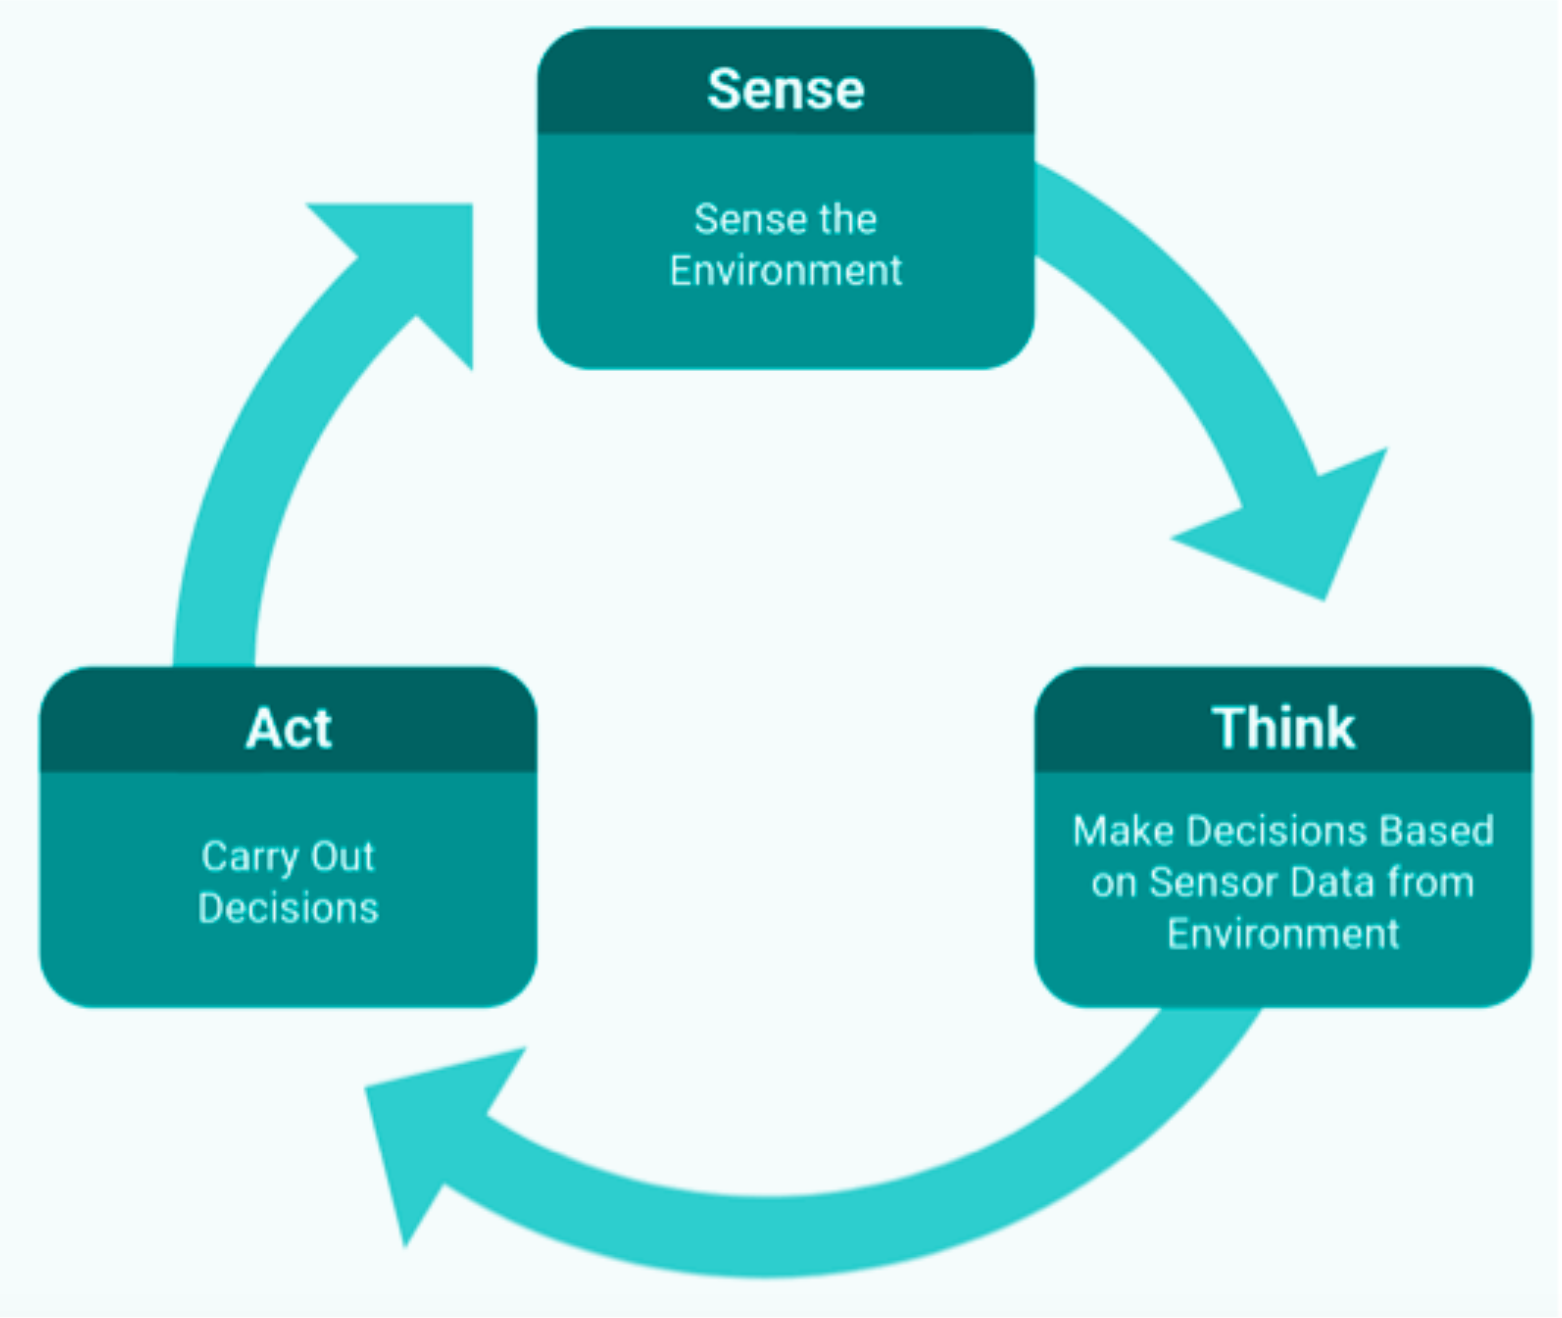
इस यूनिट में, कोड बेस सुरक्षित रोवर लैंडिंग के लिए क्षेत्र को साफ करने में मदद करने के लिए फील्ड पर वस्तुओं का पता लगाने के लिए आई सेंसर का उपयोग करेगा। छात्रों द्वारा बनाया गया प्रोजेक्ट इस लूप को निष्पादित करता है क्योंकि कोड बेस पर आई सेंसर किसी वस्तु की उपस्थिति करेगा, फिर VEX कोड GO यह तय करने के लिए करेगा कि आई सेंसर किसी वस्तु का पता लगाता है या नहीं। फिर कोड बेस एक्ट करेगा और वस्तु की उपस्थिति के आधार पर ड्राइविंग बंद कर देगा।
आई सेंसर क्या है?
सेंसरएक ऐसा सेंसर है जो तीन चीजों का पता लगा सकता है - किसी वस्तु की उपस्थिति, उसका रंग और किसी वस्तु या सतह की चमक। इस यूनिट में, किसी वस्तु का पता लगाने के लिए आई सेंसर का उपयोग किया जाता है ताकि उसे लैंडिंग क्षेत्र से हटाया जा सके। आई सेंसर द्वारा रिपोर्ट किया गया डेटा मॉनिटर कंसोल में देखा जा सकता है, जो छात्रों को यह देखने का एक दृश्य प्रतिनिधित्व प्रदान करता है कि रोबोट क्या 'देख रहा है', और इसका उपयोग उन्हें सेंसर और रोबोट के व्यवहार के बीच संबंध बनाने में मदद करने के लिए किया जा सकता है। VEXcode GO में मॉनिटर कंसोल के उपयोग के बारे में जानकारी के लिए, इस VEX लाइब्रेरी लेख को देखें
कोड बेस - आई फॉरवर्ड बिल्ड पर मौजूद आई सेंसर सामने की ओर स्थित है, जैसा कि नीचे दी गई छवि में दिखाया गया है। आई सेंसर का उपयोग किसी वस्तु की उपस्थिति या अनुपस्थिति के साथ-साथ उसके रंग या चमक के स्तर का पता लगाने के लिए किया जा सकता है।
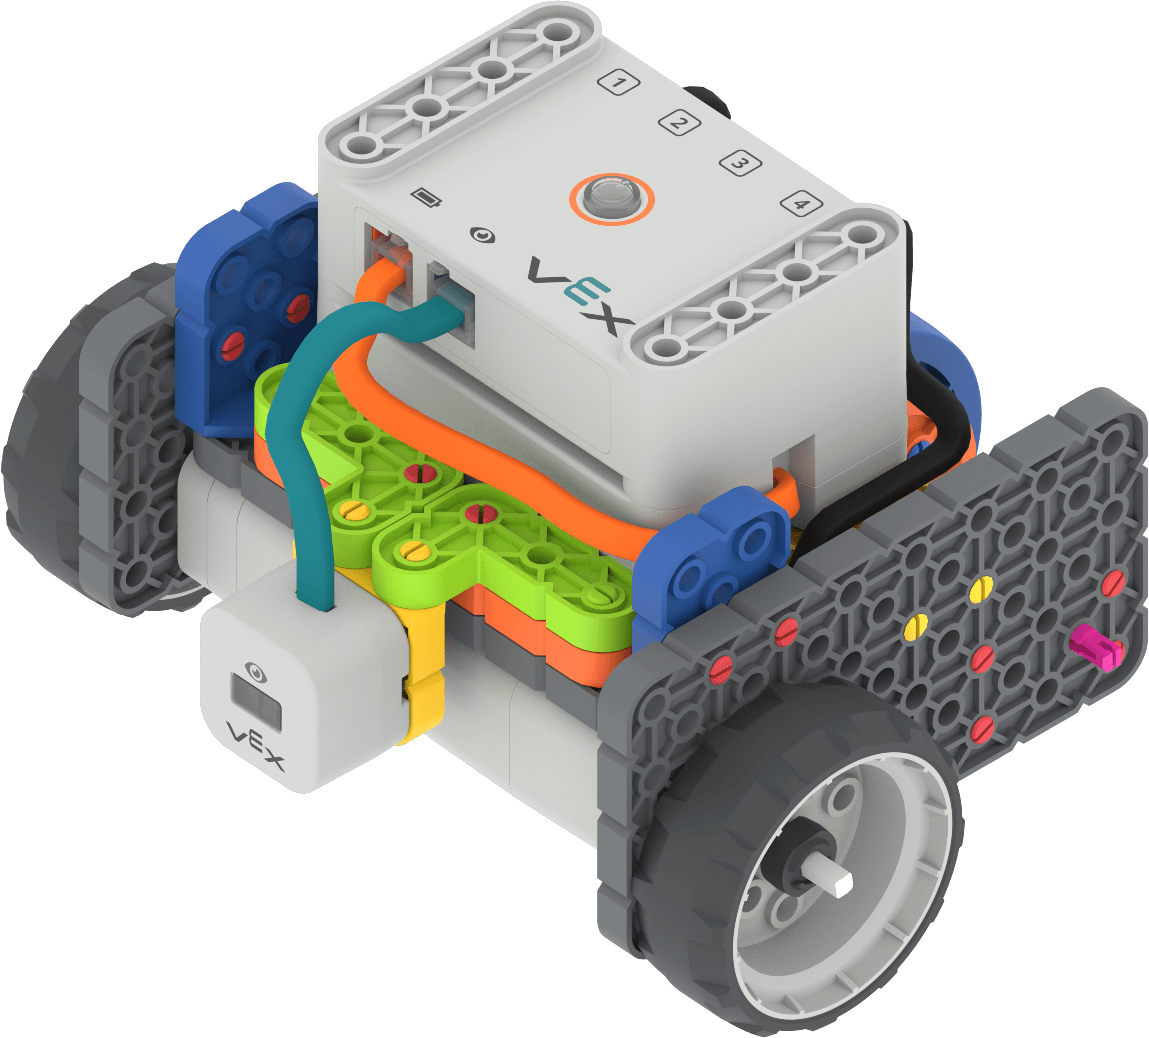
आई सेंसर वस्तुओं का पता लगाने के लिए इन्फ्रारेड प्रकाश का उपयोग करता है। हल्के रंग की वस्तुएं अवरक्त प्रकाश को परावर्तित करती हैं और नेत्र सेंसर द्वारा अधिक आसानी से पहचानी जाती हैं। गहरे रंग की वस्तुएं अवरक्त प्रकाश को अवशोषित कर लेती हैं और नेत्र संवेदक उन्हें ठीक से पहचान नहीं पाता है। इस प्रयोग के दौरान, बाधाओं के लिए सफेद या हल्के रंग के कागज का उपयोग करें ताकि यह सुनिश्चित हो सके कि आई सेंसर इन वस्तुओं का पता लगा सके।
इस यूनिट में, कोड बेस के पथ में किसी वस्तु की उपस्थिति का पता लगाने के लिए आई सेंसर का उपयोग किया जाएगा। कोड बेस पर आई सेंसर की स्थिति का मतलब है कि यह केवल अपने ठीक सामने की वस्तुओं का ही पता लगा सकता है। अपने कोड बेस और बाधाओं को अपने छात्रों के सामने रखते समय इस बात का ध्यान रखें ताकि सामग्री छात्रों को सफलता के लिए तैयार कर सके।
आई सेंसर और इसके काम करने के तरीके के बारे में अधिक जानकारी के लिए, VEX GO आई सेंसरVEX लाइब्रेरी के साथकोडिंग लेख देखें।
VEXcode GO क्या है?
VEXcode GO एक कोडिंग वातावरण है जिसका उपयोग VEX GO रोबोटों के साथ संवाद करने के लिए किया जाता है। छात्र ड्रैग एंड ड्रॉप इंटरफेस का उपयोग करके VEXcode GO प्रोजेक्ट बनाते हैं जो उनके रोबोट की गतिविधियों को नियंत्रित करते हैं। प्रत्येक ब्लॉक के उद्देश्य को उसके आकार, रंग और लेबल जैसे दृश्य संकेतों का उपयोग करके पहचाना जा सकता है। VEXcode GO के साथ काम करने के तरीके के बारे में अधिक जानकारी के लिए VEX लाइब्रेरी के VEXcode GO अनुभाग को देखें।
VEXcode GO में ब्लॉक रोबोट कमांड को दर्शाते हैं जिनका उपयोग VEXcode GO में प्रोजेक्ट बनाने के लिए किया जाता है। नीचे इस यूनिट के दौरान उपयोग किए जाने वाले मुख्य ब्लॉकों की सूची दी गई है।
| VEXcode GO ब्लॉक | व्यवहार |
|---|---|
 |
{When started} ब्लॉक प्रोजेक्ट शुरू होने पर संलग्न ब्लॉकों के स्टैक को चलाना शुरू कर देता है। |
 |
[ड्राइव] ब्लॉक ड्राइवट्रेन को निरंतर आगे या पीछे की ओर गति प्रदान करता है। |
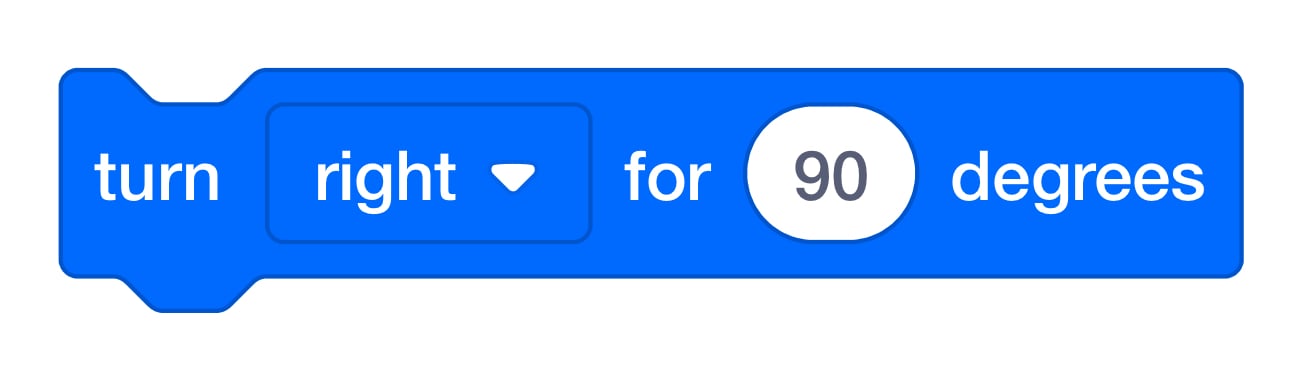 |
[टर्न फॉर] ब्लॉक ड्राइवट्रेन को एक निश्चित दूरी तक घुमाता है। |
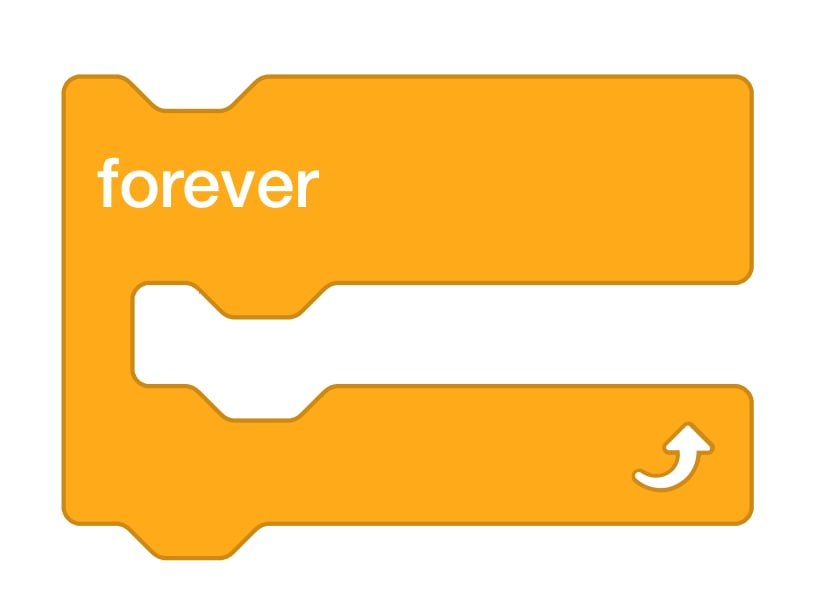 |
[Forever] ब्लॉक 'C' के अंदर मौजूद किसी भी ब्लॉक को हमेशा के लिए दोहराता है। |
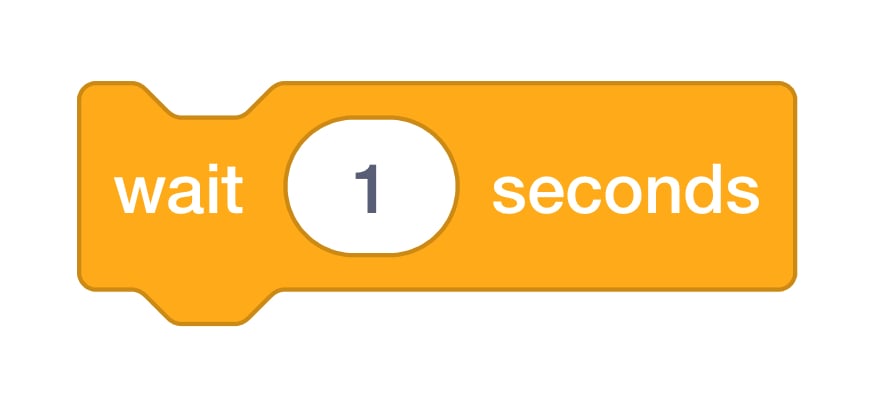 |
[Wait] ब्लॉक प्रोजेक्ट में अगले ब्लॉक पर जाने से पहले एक निश्चित समय तक प्रतीक्षा करता है। |
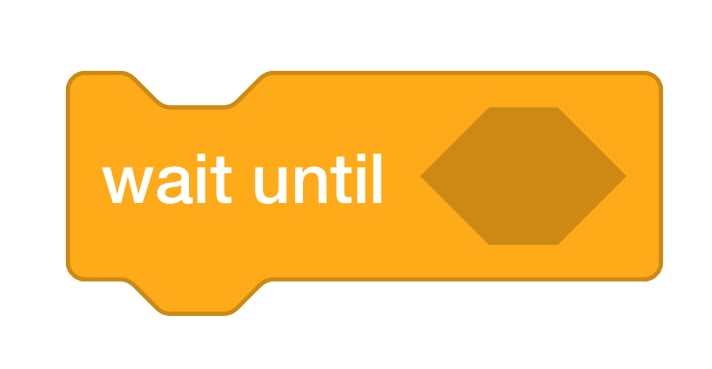 |
[Wait until] ब्लॉक अगले ब्लॉक पर जाने से पहले इसके अंदर की स्थिति के TRUE होने की प्रतीक्षा करता है। |
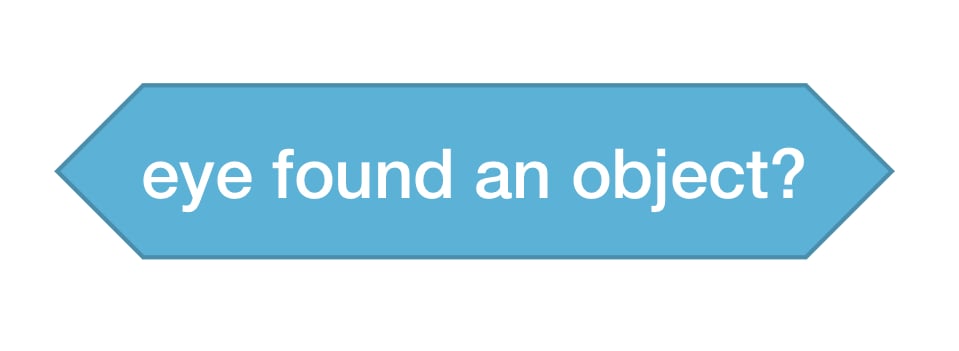 |
<Found object> ब्लॉक यह रिपोर्ट करता है कि क्या आई सेंसर किसी वस्तु का पता लगाता है। |
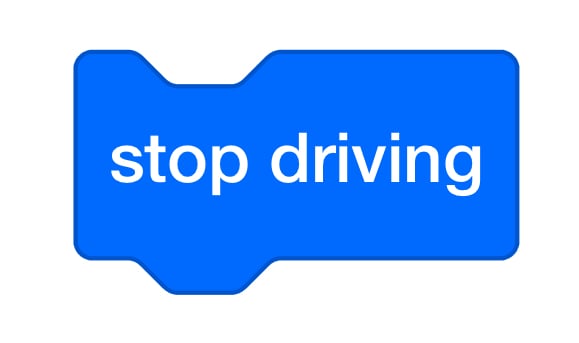 |
[स्टॉप ड्राइविंग] ब्लॉक ड्राइवट्रेन को रोक देता है। |
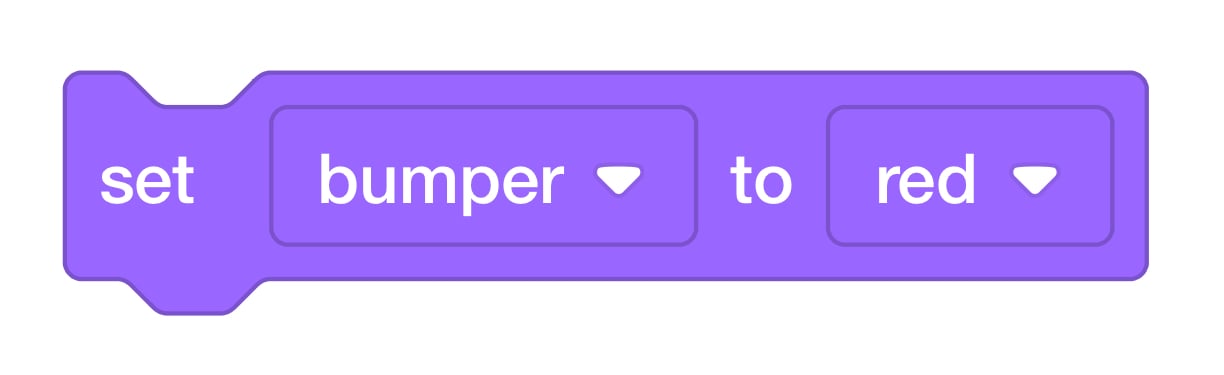 |
[बम्पर का रंग सेट करें] ब्लॉक एलईडी बम्पर का रंग सेट करता है। |
आई सेंसर के साथ [Wait until] ब्लॉक कैसे काम करता है?
इस यूनिट में, छात्र मार्स रोवर के लैंडिंग क्षेत्र में बाधाओं का पता लगाने के लिए कोड बेस पर स्थित आई सेंसर का उपयोग करेंगे। इसे कोड करने के लिए, वे प्रोजेक्ट में [Wait until] ब्लॉक का उपयोग करेंगे। [Wait until] ब्लॉक एक कंट्रोल ब्लॉक है जो किसी प्रोजेक्ट के प्रवाह को नियंत्रित करने के लिए बार-बार एक शर्त की जांच करता है। कोई प्रोजेक्ट तब तक अगले ब्लॉक में नहीं जाएगा जब तक कि [Wait until] ब्लॉक में दी गई शर्त सही साबित नहीं हो जाती। इस यूनिट में, [Wait until] ब्लॉक का उपयोग<Found object> ब्लॉक के साथ शर्त के रूप में किया जाता है - ताकि यह तब तक प्रतीक्षा करे जब तक कि आई सेंसर किसी वस्तु का पता न लगा ले, और <Found object> ब्लॉक की शर्त सही न हो जाए - ताकि प्रोजेक्ट में अगले ब्लॉक पर आगे बढ़ा जा सके।
[Wait until] ब्लॉक का उपयोग नॉन-वेटिंग ब्लॉक के साथ संयोजन में किया जा सकता है, जैसे कि इस यूनिट में [Drive] ब्लॉक, ताकि कोड बेसतक आगे बढ़ सकेतक कि आई सेंसर किसी ऑब्जेक्ट का पता न लगा ले। नीचे दिए गए एनिमेशन को देखें जिसमें [Wait until] ब्लॉक का उपयोग रोबोट को किसी बाधा से टकराने से रोकने के लिए किया जा रहा है।
अपने रोबोट के चलने के दौरान प्रोजेक्ट के प्रवाह को वास्तविक समय में देखने के लिए, VEXcode GO में हाइलाइट फ़ीचर देखें। प्रोजेक्ट की शुरुआत में, जब तक शर्त सही नहीं हो जाती, तब तक [Wait until] ब्लॉक के चारों ओर हरे रंग की हाइलाइट दिखाई देगी। हरे रंग से हाइलाइट किए गए हिस्से में नॉन-वेटिंग ब्लॉक (इस मामले में [ड्राइव] ब्लॉक) को छोड़ दिया जाएगा क्योंकि ये कमांड जल्दी से निष्पादित हो जाते हैं।
इस यूनिट में, छात्र लैब की गतिविधियों और चुनौतियों को पूरा करने के लिए अपने प्रोजेक्ट में वेटिंग ब्लॉक, जैसे कि [Wait until] ब्लॉक, और नॉन-वेटिंग ब्लॉक, जैसे कि [Drive] ब्लॉक, के संयोजन का उपयोग करेंगे। VEXcode GO में वेटिंग और नॉन-वेटिंग ब्लॉक के बारे में जानने के लिए, इस VEX लाइब्रेरी लेख को पढ़ें
इस इकाई में खुले सिरे वाली चुनौतियों के लिए तैयारी करना
इस इकाई में, छात्रों से कहा जाएगा कि वे पहले सीखे गए ज्ञान का उपयोग करके एक चुनौती को हल करने के लिए एक परियोजना तैयार करें। क्योंकि छात्रों को नियमित रूप से समस्या-समाधान करने और सीखे गए कौशलों को नए तरीके से लागू करने के लिए प्रेरित करना महत्वपूर्ण है, इसलिए हम आपको अपने छात्रों को चुनौती देने और लचीलापन विकसित करने और चुनौती से निपटने में उनका मार्गदर्शन करने के लिए इन रणनीतियों का उपयोग करने के लिए प्रोत्साहित करते हैं। यहां कुछ सुझाव दिए गए हैं जो छात्रों को उनके प्रोजेक्ट पर प्रयोग करने में मदद करेंगे:
समाधान बताए बिना प्रतिक्रिया दें -किसी चुनौती पर काम करते समय गलतियाँ करना अपेक्षित और प्रोत्साहित किया जाता है। “सीखने में होने वाली गलतियाँ अवसर पैदा कर सकती हैं, [और] संबंधों समझनेमदद कर सकती हैं।” अपने छात्रों के साथ एक परिचित समस्या-समाधान प्रक्रिया बनाने से उन्हें यह सीखने में मदद मिल सकती है कि किसी समस्या की पहचान कैसे करें और गलती होने पर आगे कैसे बढ़ें, जिससे व्यवधान और निराशा कम हो जाती है। अपने छात्रों को उनकी परियोजनाओं में आने वाली समस्याओं को हल करने और अपने स्वयं के समाधान निकालने में मदद करने के लिए निम्नलिखित समस्या-समाधान चक्र का उपयोग करने का प्रयास करें।
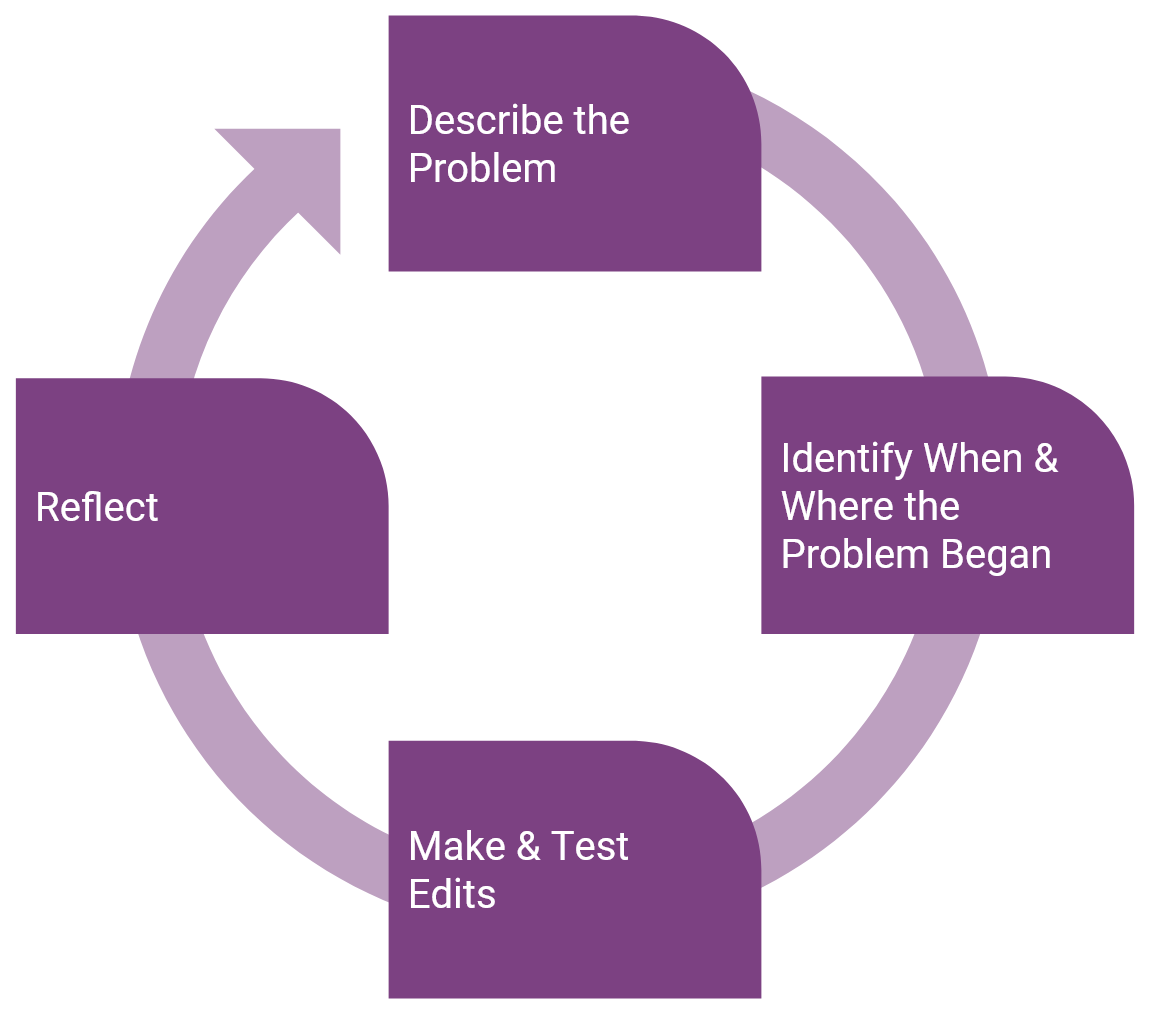 समस्या समाधान चक्र
- समस्या का वर्णन करें
- छात्र से पूछें कि क्या गलत है। छात्रों को गलती को साझा लक्ष्य या सामने मौजूद चुनौती से जोड़कर समझने में सक्षम होना चाहिए।
- उनके प्रोजेक्ट में कोड बेस किस तरह से आगे बढ़ रहा है? रोबोट को किस तरह चाहिए?
- छात्र से पूछें कि क्या गलत है। छात्रों को गलती को साझा लक्ष्य या सामने मौजूद चुनौती से जोड़कर समझने में सक्षम होना चाहिए।
- समस्या कब और कहाँ से शुरू हुई, इसकी पहचान करें।
- छात्र से पूछें कि उन्होंने पहली बार समस्या कब देखी।
- परियोजना का कौन सा भाग क्रियान्वित किया जा रहा था?
- यदि छात्रों को यह निर्धारित करने में कठिनाई हो रही है कि प्रोजेक्ट में त्रुटि कहाँ है, तो उन्हें VEXcode GO में प्रोजेक्ट स्टेपिंग सुविधा का उपयोग करने के लिए प्रोत्साहित करें। प्रोजेक्ट स्टेपिंग फीचर द्वारा प्रदान किए गए दृश्य संकेतों का उपयोग छात्रों को उनके प्रोजेक्ट में आने वाली समस्याओं को हल करने में मदद करने के लिए किया जा सकता है, क्योंकि इससे वे एक-एक करके निष्पादित हो रहे ब्लॉकों को देख सकते हैं। इससे उन्हें यह बेहतर ढंग से समझने में मदद मिलेगी कि कौन से ब्लॉक त्रुटि का कारण बन रहे हैं, जिससे डिबगिंग एक अधिक लक्षित और कुशल प्रक्रिया बन सकती है। प्रोजेक्ट स्टेपिंग सुविधा का उपयोग कैसे करें, बारे में अधिक जानकारी के लिए, VEXcode GO VEX लाइब्रेरी में प्रोजेक्ट के माध्यम से आगे बढ़ना नामक लेख देखें
- छात्र से पूछें कि उन्होंने पहली बार समस्या कब देखी।
- & परीक्षण संपादन करें
- जैसे ही छात्रों को कोई त्रुटि मिलती है, उन्हें अपने प्रोजेक्ट में संशोधन करना चाहिए। छात्र प्रत्येक किए गए संपादन के साथ परियोजना का परीक्षण कर सकते हैं। यदि परियोजना सफल होती है, तो वे समस्या-समाधान चक्र के अगले चरण में आगे बढ़ सकते हैं। यदि परियोजना सफल नहीं होती है, तो वे प्रक्रिया की शुरुआत में वापस जा सकते हैं और दोबारा प्रयास कर सकते हैं।
- प्रतिबिंबित होना
- छात्रों से उस गलती के बारे में सोचने के लिए कहें जो उन्होंने इस प्रक्रिया के दौरान की और जिसे उन्होंने दूर किया।
- गलती क्या थी? आपने इस गलती से क्या सीखा? अगली बार कोड बेस को कोड करते समय यह आपकी कैसे मदद कर सकता है?
- छात्रों को अपनी गलतियों को पहचानने और इस प्रक्रिया से उन्होंने क्या सीखा, यह समझने के लिए प्रोत्साहित करें ताकि उनमें विकास की मानसिकता विकसित हो सके। विकास की मानसिकता पर ज़ोर देने से छात्रों को यह सीखने में मदद मिल सकती है कि कब और कैसे दृढ़ रहना है और कब मदद मांगनी हैयदि छात्र अपनी प्रक्रिया को नए सीखने के अग्रदूत के रूप में देख सकते हैं, तो वे यहां दिए गए चरणों का उपयोग अपने स्वयं के सीखने के साथ-साथ अपने सहपाठियों के सीखने को आगे बढ़ाने के लिए भी कर सकते हैं। जब छात्र इन मुद्दों का सामना करते हैं और अपनी गलतियों पर विचार करते हैं, तो उन्हें अपने साथी छात्रों के साथ अपनी गलतियों और प्रक्रिया को साझा करने के लिए प्रोत्साहित करें। इस तरह, छात्र एक दूसरे के लिए “सीखने के संसाधन” बन सकते हैं।3
- छात्रों से उस गलती के बारे में सोचने के लिए कहें जो उन्होंने इस प्रक्रिया के दौरान की और जिसे उन्होंने दूर किया।
क्लियर द लैंडिंग एरिया (लैब 2) को एक खुली सोच वाली खोज के रूप में डिजाइन किया गया है जो आपके छात्रों को एक चुनौती को हल करने के लिए दृढ़ रहने के लिए कहेगी। इस लैब में, हम [फॉरएवर] ब्लॉक के साथ लूप्स का परिचय देते हैं और छात्रों से अपने प्रोजेक्ट में लूप्स का उपयोग करके प्रयोग करने के लिए कहते हैं ताकि कोड बेस लैंडिंग क्षेत्र (जीओ फील्ड) पर सभी बाधाओं को ड्राइव कर सके और उनका पता लगा सके। यदि आपके छात्रों के लिए किसी प्रोजेक्ट में लूप का उपयोग करना नया है, तो उन्हें लूप का प्रभावी ढंग से उपयोग करने के लिए अपने प्रोजेक्ट के कई चरणों से गुजरना पड़ सकता है। इस अनुभाग में दिए गए सुझावों का उपयोग छात्रों को परीक्षण और त्रुटि प्रक्रिया के लिए तैयार करने और चुनौती के लक्ष्य को प्राप्त करने के लिए उनकी परियोजनाओं में आने वाली समस्याओं को हल करने में मदद करने के लिए करें। प्ले पार्ट 1 और 2 के फैसिलिटेशन सेक्शन में लैब 2 की चुनौती के दौरान छात्रों का मार्गदर्शन करने के लिए अतिरिक्त निर्देशात्मक सहायता शामिल है। इस लैब में आवश्यक समस्या-समाधान और प्रयोग-और-त्रुटि के लिए आप किस प्रकार सहायता प्रदान करेंगे, इसकी योजना बनाने से आपको अपने छात्रों की व्यक्तिगत आवश्यकताओं को पूरा करने में मदद मिल सकती है।
STEM लैब्स में लचीलापन विकसित करने के लिए प्रभावी प्रतिक्रिया किस प्रकार छात्रों की मदद कर सकती है, इस बारे में अधिक जानकारी के लिए VEX लाइब्रेरी के लेख STEM लैब्स में लचीलापन विकसित करना" देखें।
1 हैटी, जॉन और शर्ली क्लार्क। प्रत्यक्ष शिक्षण: प्रतिक्रिया। रूटलेज, टेलर & फ्रांसिस ग्रुप, 2019।
2 वही।
3 वही, पृष्ठ 121