
Latar belakang
Unit Tantangan Pendaratan Mars Rover akan menantang siswa Anda untuk membangun proyek VEXcode GO untuk memecahkan suatu masalah. Unit ini memperkenalkan siswa pada penggunaan Sensor Mata di bagian depan Basis Kode dalam sebuah tantangan, yang terinspirasi oleh proses yang digunakan para ilmuwan saat mencoba mendaratkan pesawat ruang angkasa, seperti rover Mars 2020 Perseverance. Para siswa akan memprogram basis kode untuk mendeteksi rintangan, kemudian berhenti mengemudi untuk menunjukkan bahwa rintangan telah ditemukan di lokasi pendaratan.
Misi Mars 2020 NASA
Misi Mars 2020 NASA membahas tujuan sains prioritas tinggi untuk eksplorasi Mars: kehidupan, iklim, geologi, dan manusia. Namun sebelum wahana Perseverance dapat memulai misinya mengumpulkan sampel batuan dan tanah di permukaan, wahana tersebut perlu mendarat dengan aman di Planet Merah.
Menurut NASA, hanya sekitar 40% dari misi yang pernah dikirim ke Mars (oleh badan antariksa mana pun) yang berhasil. Seluruh proses memasuki atmosfer, turun, dan mendarat hanya akan memakan waktu beberapa menit, tetapi wahana antariksa yang membawa rover Perseverance perlu memperlambat kecepatannya dari hampir 20.000 km per jam (~12.500 mil per jam) hingga nol dan menemukan area terbuka dan datar untuk mendarat. Permukaan Mars penuh dengan rintangan — kawah tumbukan besar, tebing, retakan, dan bebatuan bergerigi. Angin yang tidak dapat diprediksi juga dapat menimbulkan komplikasi lebih lanjut.

Untuk membantu memastikan pendaratan yang aman, rover Perseverance akan mengambil gambar saat turun dan membandingkan gambar-gambar tersebut dengan peta. Pesawat ini dapat dengan cepat menentukan apakah area tersebut dianggap berbahaya oleh para ilmuwan, dan melakukan penyesuaian untuk mendarat di area terbuka. Saksikan animasi di bawah ini untuk lebih memahami proses pengambilan keputusan rover menggunakan foto-foto saat turun.
Pada Unit ini, siswa akan membuat kode basis untuk mendeteksi rintangan di lokasi pendaratan di Lapangan mereka guna membantu memastikan pendaratan yang aman bagi rover.
Apa itu sensor?
Pada dasarnya, sensor adalah perangkat yang membantu robot untuk memahami dunia di sekitarnya. Hal ini dilakukan dengan mengumpulkan dan melaporkan data tentang lingkungannya, yang kemudian dapat digunakan dalam sebuah proyek untuk membuat robot mengambil keputusan, atau melakukan perilaku tertentu. Urutan ini dapat dianggap sebagai siklus pengambilan keputusan Merasakan → Berpikir → Bertindak.
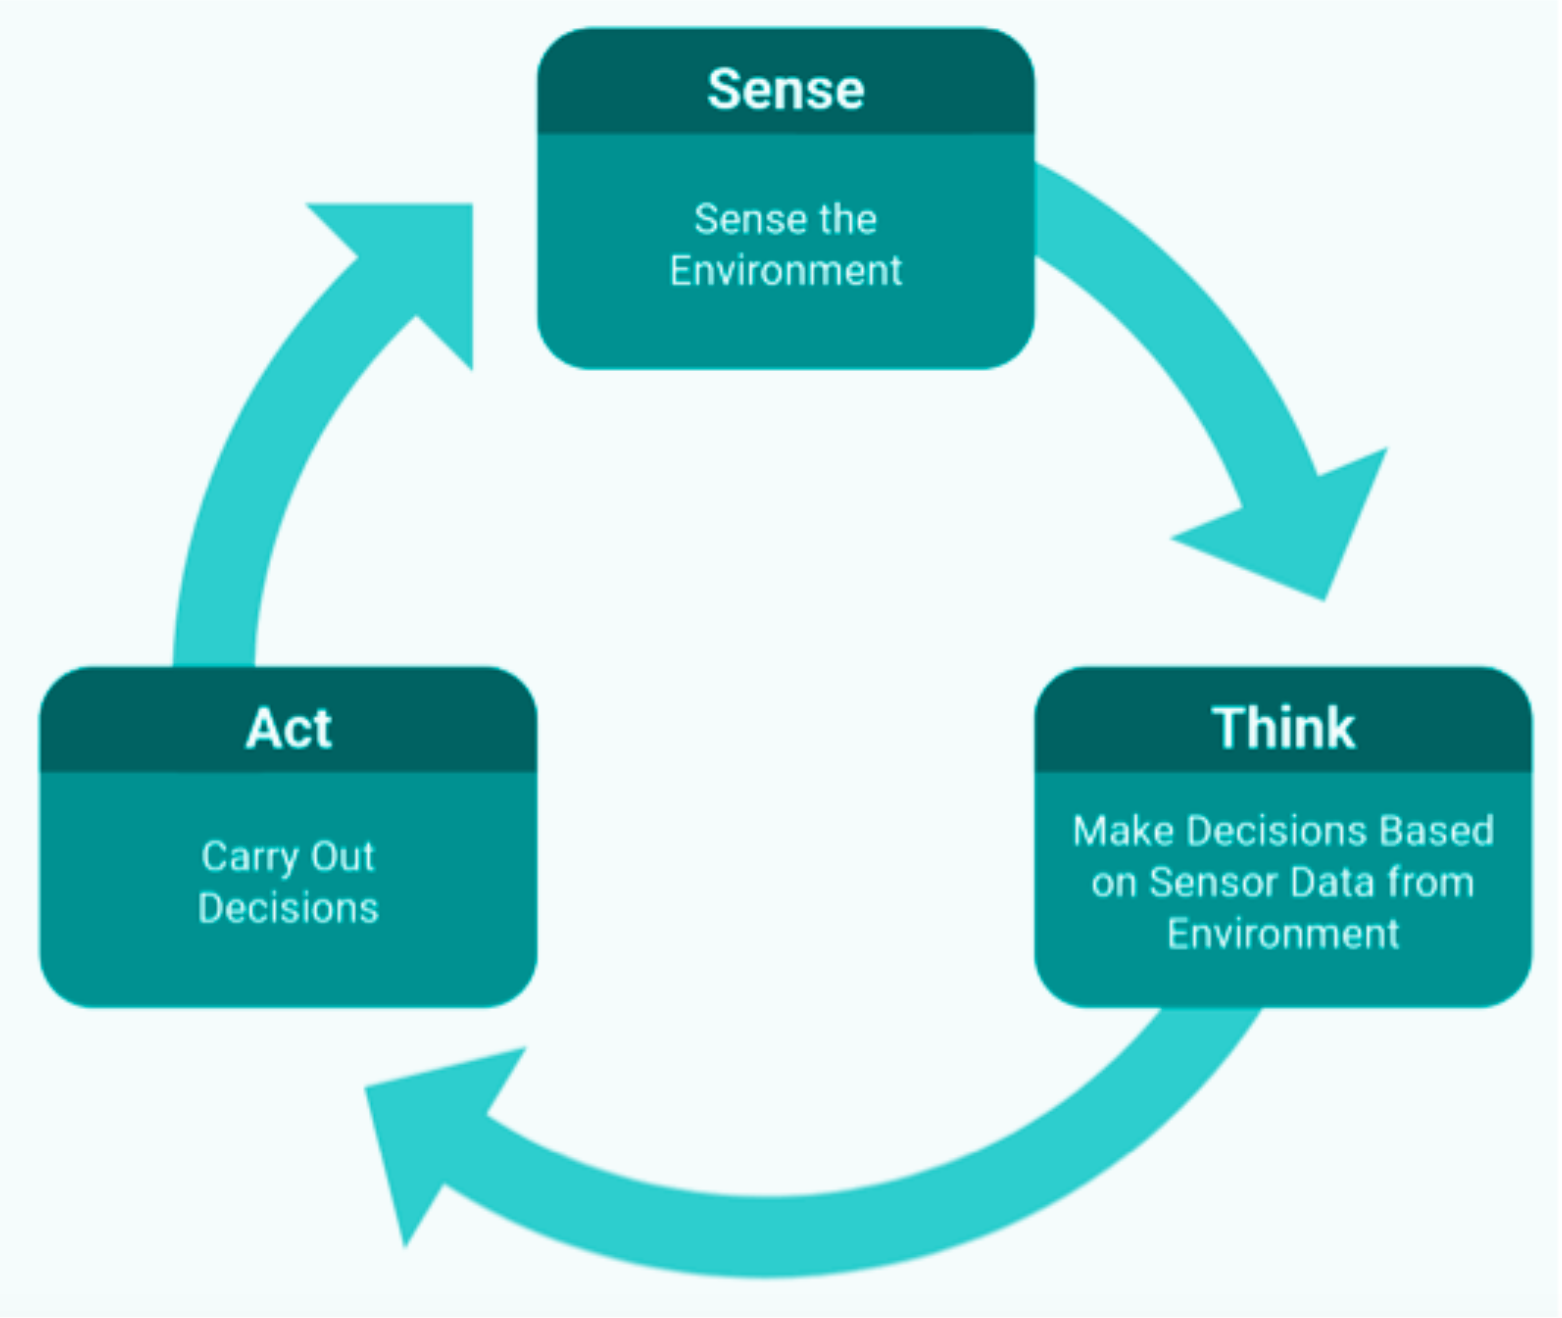
Dalam Unit ini, Basis Kode akan menggunakan Sensor Mata untuk mendeteksi objek di Lapangan guna membantu membersihkan area untuk pendaratan rover yang aman. Proyek yang dibuat oleh mahasiswa menjalankan siklus ini di mana Sensor Mata pada Basis Kode akan Merasakan keberadaan suatu objek, kemudian perintah VEXcode GO Berpikir untuk membuat keputusan berdasarkan apakah Sensor Mata mendeteksi objek atau tidak. Kemudian Code Base akan Act dan berhenti mengemudi berdasarkan keberadaan objek tersebut.
Apa itu Sensor Mata?
Eye Sensoradalah sensor yang dapat menentukan tiga hal - keberadaan suatu objek, warnanya, dan kecerahan objek atau permukaan tersebut. Pada unit ini, sensor mata digunakan untuk mendeteksi suatu objek agar dapat disingkirkan dari area pendaratan. Data yang dilaporkan oleh Sensor Mata dapat dilihat di Konsol Monitor, yang menawarkan kepada siswa representasi visual tentang apa yang 'dilihat' oleh robot, dan dapat digunakan untuk membantu mereka menghubungkan antara sensor dan perilaku robot. Untuk informasi lebih lanjut tentang penggunaan Monitor Console di VEXcode GO, lihat artikel VEX Library ini.
Sensor mata pada basis kode - versi Eye Forward terletak di sisi depan, seperti yang ditunjukkan pada gambar di bawah ini. Sensor Mata dapat digunakan untuk mendeteksi keberadaan atau ketidakberadaan suatu objek, serta warna atau tingkat kecerahannya.
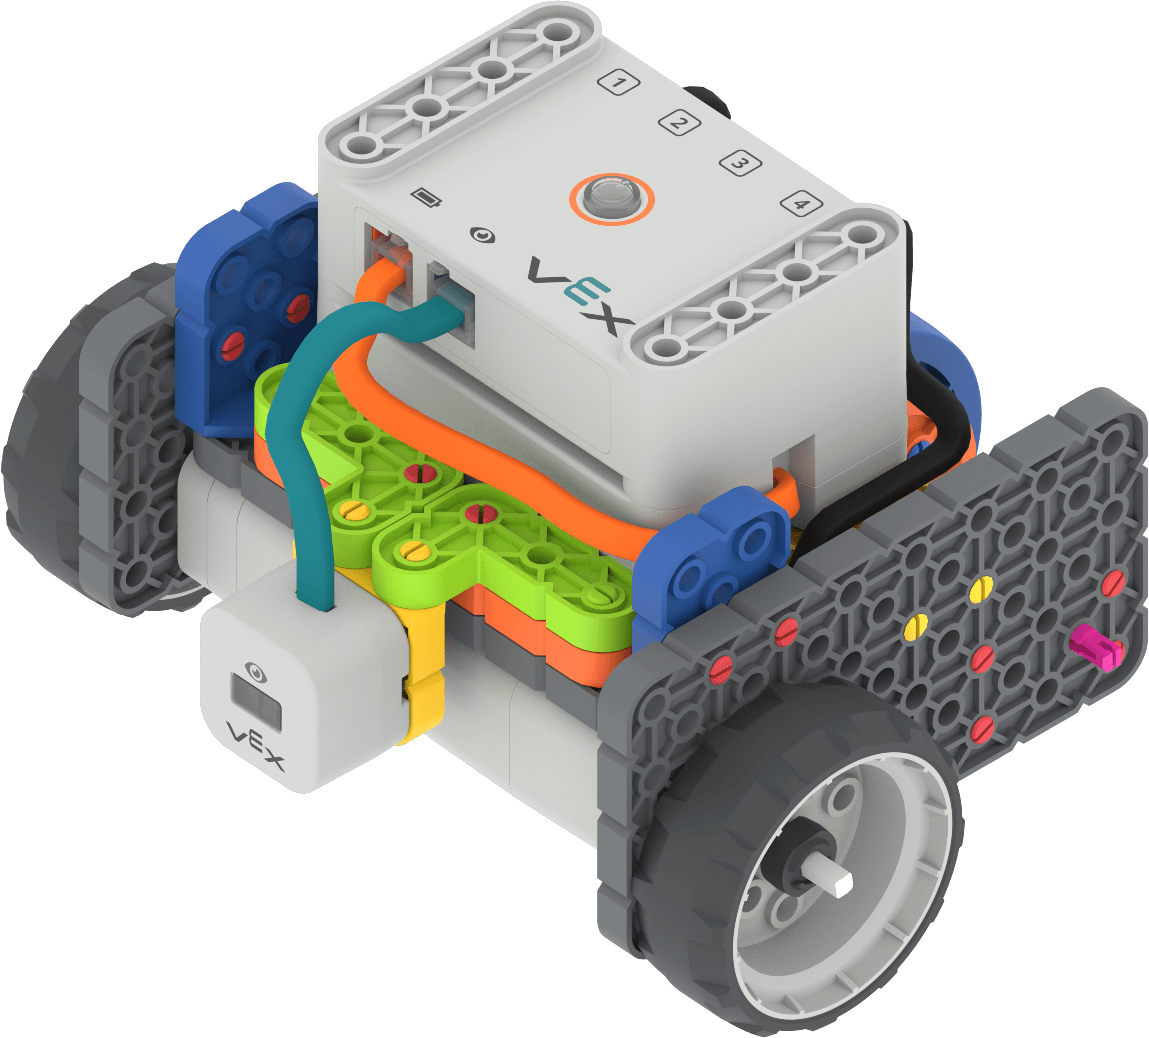
Sensor Mata menggunakan cahaya inframerah untuk mendeteksi objek. Benda berwarna terang memantulkan cahaya inframerah dan lebih mudah dideteksi oleh Sensor Mata. Benda berwarna gelap menyerap cahaya inframerah dan Sensor Mata tidak dapat mendeteksinya. Selama Unit ini, gunakan kertas berwarna putih atau terang untuk rintangan agar Sensor Mata dapat mendeteksi objek-objek tersebut.
Pada Unit ini, Sensor Mata akan digunakan untuk mendeteksi keberadaan suatu objek di jalur Basis Kode. Posisi Sensor Mata pada Basis Kode berarti bahwa sensor tersebut hanya dapat mendeteksi objek yang berada tepat di depannya. Perhatikan hal ini saat Anda memberikan basis kode dan rintangan kepada siswa Anda agar materi tersebut mempersiapkan siswa untuk meraih kesuksesan.
Untuk informasi lebih lanjut tentang Sensor Mata dan cara kerjanya, lihat artikelPemrograman dengan Sensor Mata VEX GOPustaka VEX.
Apa itu VEXcode GO?
VEXcode GO adalah lingkungan pemrograman yang digunakan untuk berkomunikasi dengan robot VEX GO. Para siswa menggunakan antarmuka seret dan lepas untuk membuat proyek VEXcode GO yang mengontrol aksi robot mereka. Tujuan setiap blok dapat diidentifikasi menggunakan petunjuk visual seperti bentuk, warna, dan labelnya. Untuk informasi lebih lanjut tentang cara bekerja dengan VEXcode GO, lihat Bagian VEXcode GO di Pustaka VEX.
Blok-blok di VEXcode GO mewakili perintah robot yang digunakan untuk membuat proyek di VEXcode GO. Berikut adalah daftar blok utama yang digunakan selama Unit ini.
| Blok GO VEXcode | Perilaku |
|---|---|
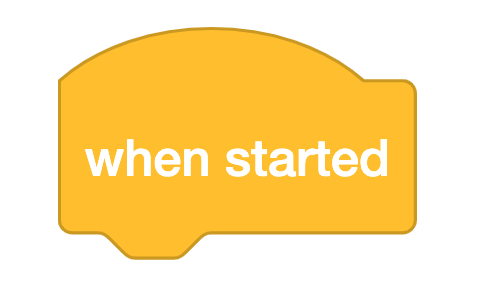 |
Blok {When started} mulai menjalankan tumpukan blok yang terlampir saat proyek dimulai. |
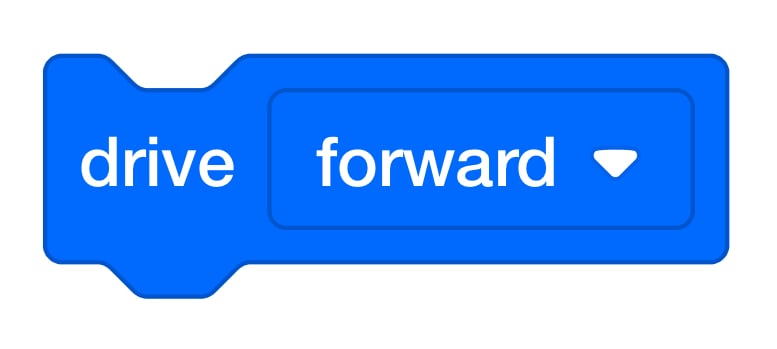 |
Blok [Drive] menggerakkan Drivetrain maju atau mundur selamanya. |
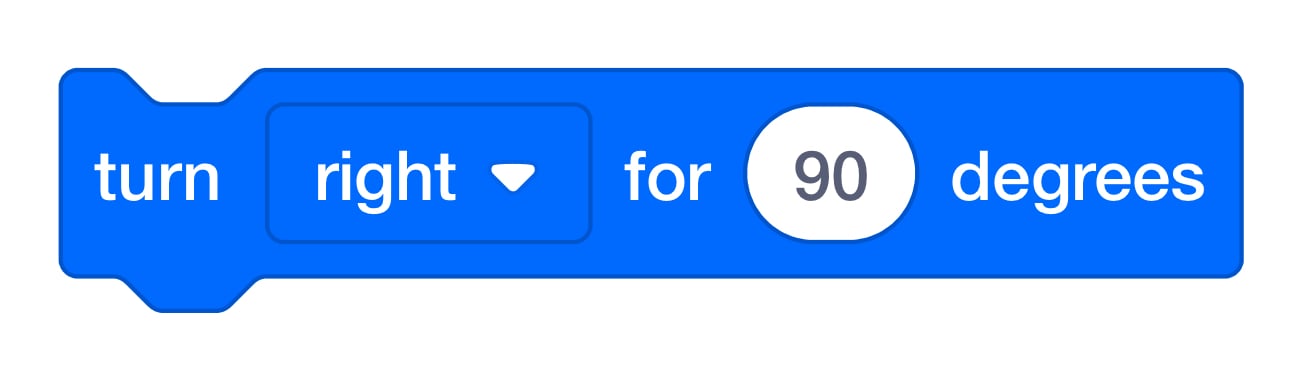 |
Blok [Turn for] memutar Drivetrain untuk jarak tertentu. |
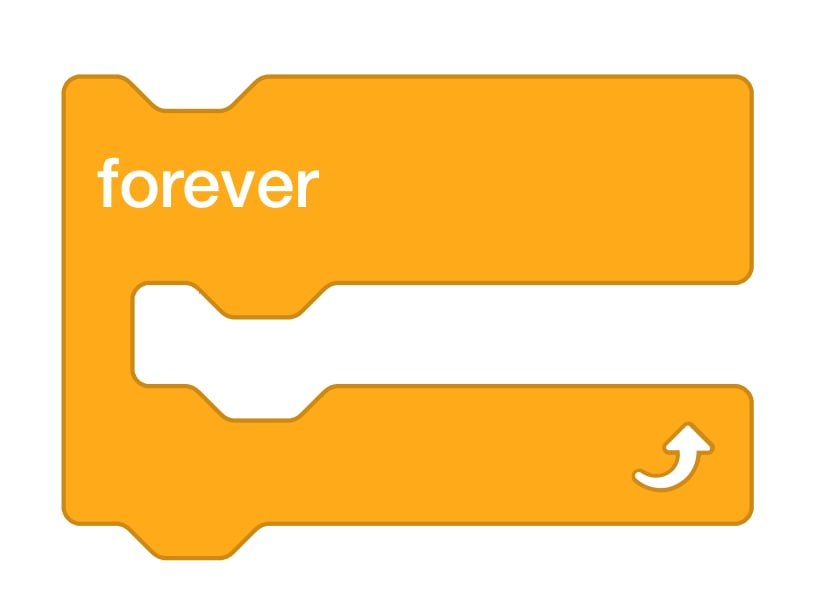 |
Blok [Selamanya] akan mengulang blok apa pun yang terdapat di dalam 'C' selamanya. |
 |
Blok [Wait] menunggu dalam jangka waktu tertentu sebelum beralih ke blok berikutnya dalam sebuah proyek. |
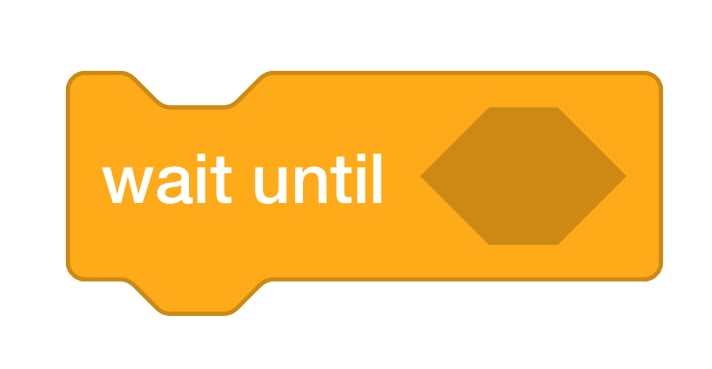 |
Blok [Wait until] menunggu kondisi di dalamnya bernilai TRUE sebelum beralih ke blok berikutnya. |
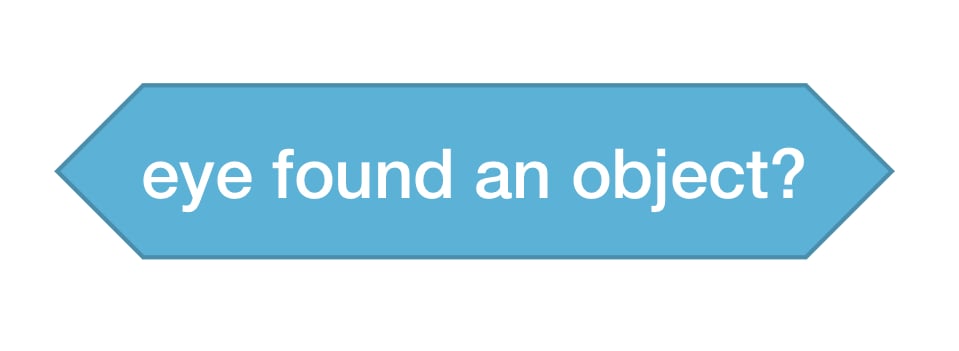 |
Blok <Found object> melaporkan apakah Sensor Mata mendeteksi suatu objek. |
 |
Blok [Berhenti mengemudi] menghentikan Drivetrain. |
 |
Blok [Atur warna bumper] mengatur warna Bumper LED. |
Bagaimana cara kerja blok [Tunggu hingga] dengan Sensor Mata?
Pada Unit ini, siswa akan menggunakan Sensor Mata pada Basis Kode untuk mendeteksi rintangan di area pendaratan robot penjelajah Mars. Untuk membuat kode ini, mereka akan menggunakan blok [Wait until] dalam sebuah proyek. Blok [Tunggu sampai] adalah blok Kontrol yang berulang kali memeriksa suatu kondisi untuk mengontrol alur proyek. Sebuah proyek tidak akan berpindah ke blok berikutnya sampai kondisi di blok [Tunggu sampai] dilaporkan bernilai benar. Dalam Unit ini, blok [Tunggu sampai] digunakan dengan blok<Found object> sebagai kondisi - sehingga akan menunggu hingga Sensor Mata mendeteksi suatu objek, dan kondisi blok <Found object> terpenuhi - untuk melanjutkan ke blok berikutnya dalam proyek.
Blok [Tunggu sampai] dapat digunakan bersamaan dengan blok tanpa menunggu, seperti blok [Jalankan] di Unit ini, sehingga Basis Kode dapat menjalankan langkah majusampaiSensor Mata mendeteksi suatu objek. Saksikan animasi di bawah ini untuk melihat blok [Tunggu hingga] digunakan untuk mencegah robot menabrak rintangan.
Untuk melihat alur proyek secara real-time saat robot Anda berjalan, perhatikan Fitur Sorotan di VEXcode GO. Di awal proyek, sorotan hijau akan muncul di sekitar blok [Tunggu hingga] sampai kondisinya benar. Sorotan hijau akan muncul untuk melewati blok yang tidak menunggu (dalam hal ini blok [Drive]) karena perintah-perintah ini dieksekusi dengan cepat.
Dalam Unit ini, siswa akan menggunakan kombinasi blok tunggu, seperti blok [Tunggu sampai], dan blok tanpa tunggu, seperti blok [Kendalikan], dalam proyek mereka untuk menyelesaikan aktivitas dan tantangan Lab. Untuk mempelajari lebih lanjut tentang blok menunggu dan tidak menunggu di VEXcode GO, baca artikel Perpustakaan VEX ini.
Mempersiapkan Diri untuk Tantangan Terbuka di Unit Ini
Pada unit ini, siswa akan diminta untuk menggunakan apa yang telah mereka pelajari sebelumnya untuk membuat proyek guna memecahkan suatu tantangan. Karena penting untuk secara teratur menantang siswa untuk memecahkan masalah dan menerapkan keterampilan yang telah mereka pelajari dengan cara baru, kami mendorong Anda untuk menantang siswa Anda dan menggunakan strategi ini untuk membangun ketahanan dan membantu membimbing mereka melewati tantangan tersebut. Berikut beberapa saran untuk membantu siswa saat mereka bereksperimen dengan proyek mereka:
Berikan umpan balik tanpa memberikan solusi -Membuat kesalahan saat mengerjakan suatu tantangan adalah hal yang wajar dan dianjurkan. “Kesalahan dalam belajar dapat menciptakan peluang, [dan] dapat membantu menyadari keterkaitan.”proses pemecahan masalah familiar dengan siswa Anda dapat membantu mereka belajar bagaimana mengidentifikasi masalah dan melanjutkan ketika mereka melakukan kesalahan, sehingga meminimalkan gangguan dan frustrasi. Cobalah menggunakan siklus pemecahan masalah berikut dengan siswa Anda untuk membantu mereka mengatasi kendala dalam proyek mereka dan menemukan solusi mereka sendiri.
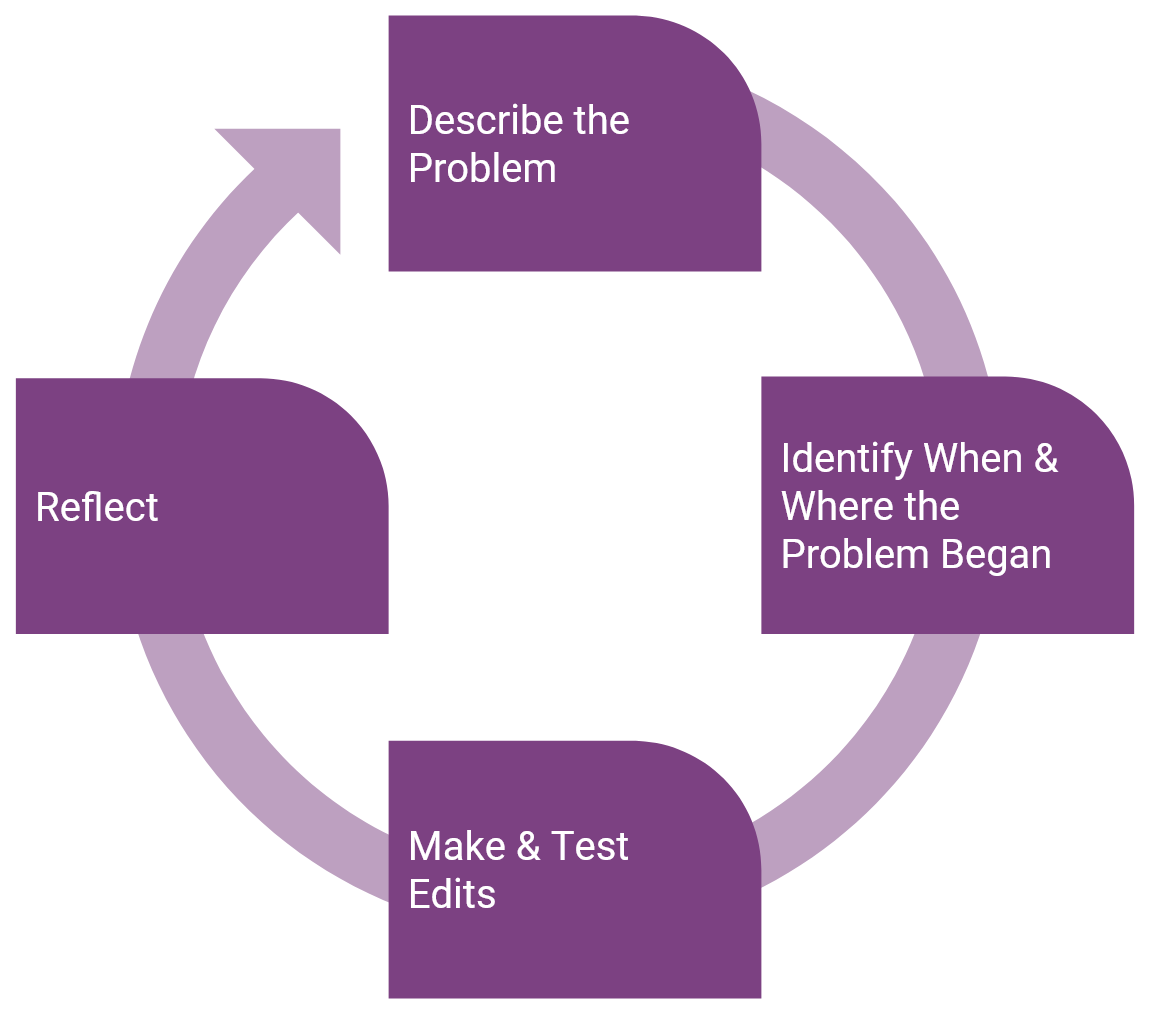
- Jelaskan Masalahnya
- Mintalah siswa untuk menjelaskan apa yang salah. Siswa harus mampu menghubungkan kesalahan tersebut kembali ke tujuan bersama atau tantangan yang sedang dihadapi.
- Bagaimana perkembangan basis kode dalam proyek mereka? robot itu harus bergerak?
- Mintalah siswa untuk menjelaskan apa yang salah. Siswa harus mampu menghubungkan kesalahan tersebut kembali ke tujuan bersama atau tantangan yang sedang dihadapi.
- Identifikasi Kapan dan Di Mana Masalah Dimulai
- Tanyakan kepada siswa kapan pertama kali mereka menyadari masalah tersebut.
- Bagian proyek mana yang sedang dikerjakan?
- Jika siswa mengalami kesulitan menentukan di mana letak kesalahan dalam proyek, dorong mereka untuk menggunakan fitur Project Stepping di VEXcode GO. Petunjuk visual yang disediakan dengan fitur Project Stepping dapat digunakan untuk membantu siswa memecahkan masalah proyek mereka dengan kemampuan untuk melihat blok-blok yang dieksekusi satu per satu. Ini akan memberi mereka gambaran yang lebih baik tentang blok mana yang mungkin menyebabkan kesalahan, sehingga proses debugging dapat menjadi lebih terarah dan efisien. Untuk informasi lebih lanjut tentang cara menggunakan fitur Project Stepping, lihat artikel Melangkah Melalui Proyek di Pustaka VEXcode GO VEX.
- Tanyakan kepada siswa kapan pertama kali mereka menyadari masalah tersebut.
- Lakukan & Pengeditan Uji Coba
- Saat siswa menemukan kesalahan, mereka harus melakukan pengeditan pada proyek mereka. Siswa dapat menguji proyek tersebut setiap kali melakukan perubahan. Jika proyek tersebut berhasil, maka mereka dapat melanjutkan ke langkah berikutnya dalam siklus pemecahan masalah. Jika proyek tersebut tidak berhasil, mereka dapat kembali ke awal proses dan mencoba lagi.
- Mencerminkan
- Mintalah siswa untuk memikirkan kesalahan yang mereka buat dan atasi selama proses tersebut.
- Kesalahan apa yang terjadi? Pelajaran apa yang kamu dapatkan dari kesalahan ini? Bagaimana hal ini dapat membantu Anda saat melakukan pengkodean Basis Kode di lain waktu?
- Dorong siswa untuk mengenali kesalahan mereka dan apa yang mereka pelajari dari proses tersebut untuk membantu menumbuhkan pola pikir berkembang. Penekanan yang kuat pada pola pikir berkembang dapat membantu siswa mempelajari kapan dan bagaimana untuk gigih, serta kapan harus meminta bantuanJika siswa dapat melihat proses mereka sebagai pendahulu pembelajaran baru, maka mereka dapat menggunakan langkah-langkah di sini untuk memajukan pembelajaran mereka sendiri serta memajukan pembelajaran teman sekelas mereka. Saat siswa menemukan masalah-masalah ini dan merenungkan kesalahan mereka, dorong mereka untuk berbagi kesalahan dan proses mereka dengan siswa lain. Dengan cara ini, siswa dapat menjadi “sumber belajar bagi satu sama lain.”3
- Mintalah siswa untuk memikirkan kesalahan yang mereka buat dan atasi selama proses tersebut.
Clear the Landing Area (Lab 2) dirancang sebagai eksplorasi terbuka yang akan meminta siswa Anda untuk gigih dalam menyelesaikan tantangan. Dalam Lab ini, kami memperkenalkan perulangan dengan blok [Forever] dan meminta siswa untuk bereksperimen menggunakan perulangan dalam proyek mereka agar Basis Kode dapat menuju dan mendeteksi semua rintangan di area pendaratan (GO Field). Jika penggunaan perulangan dalam sebuah proyek merupakan hal baru bagi siswa Anda, mungkin diperlukan beberapa iterasi proyek mereka agar dapat menggunakan perulangan secara efektif. Gunakan saran-saran yang diuraikan dalam bagian ini untuk mempersiapkan siswa menghadapi proses coba-coba, dan untuk membantu mereka mengatasi masalah dalam proyek mereka guna mencapai tujuan tantangan. Bagian Fasilitasi dari Play Part 1 dan 2 berisi dukungan instruksional tambahan untuk membimbing siswa melalui tantangan Lab 2. Memiliki rencana tentang bagaimana Anda akan memberikan dukungan untuk pemecahan masalah dan proses coba-coba yang dibutuhkan dalam Lab ini dapat membantu Anda memenuhi kebutuhan individual siswa Anda.
Lihat artikel Membangun Ketahanan di Perpustakaan VEX Labs untuk informasi lebih lanjut tentang bagaimana umpan balik yang efektif dapat membantu siswa membangun ketahanan dan pola pikir berkembang saat mengerjakan Lab STEM.
1 Hattie, John, dan Shirley Clarke. Pembelajaran yang Terlihat: Umpan Balik. Routledge, Taylor & Francis Group, 2019.
2 Ibid.
3 Ibid, hlm. 121