
खेल
भाग 1 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे एक ऐसा प्रोजेक्ट बनाएंगे जिसमें रोबोट आर्म टाइल पर मौजूद चारों हरी प्लेटों में से प्रत्येक पर जाएगा।
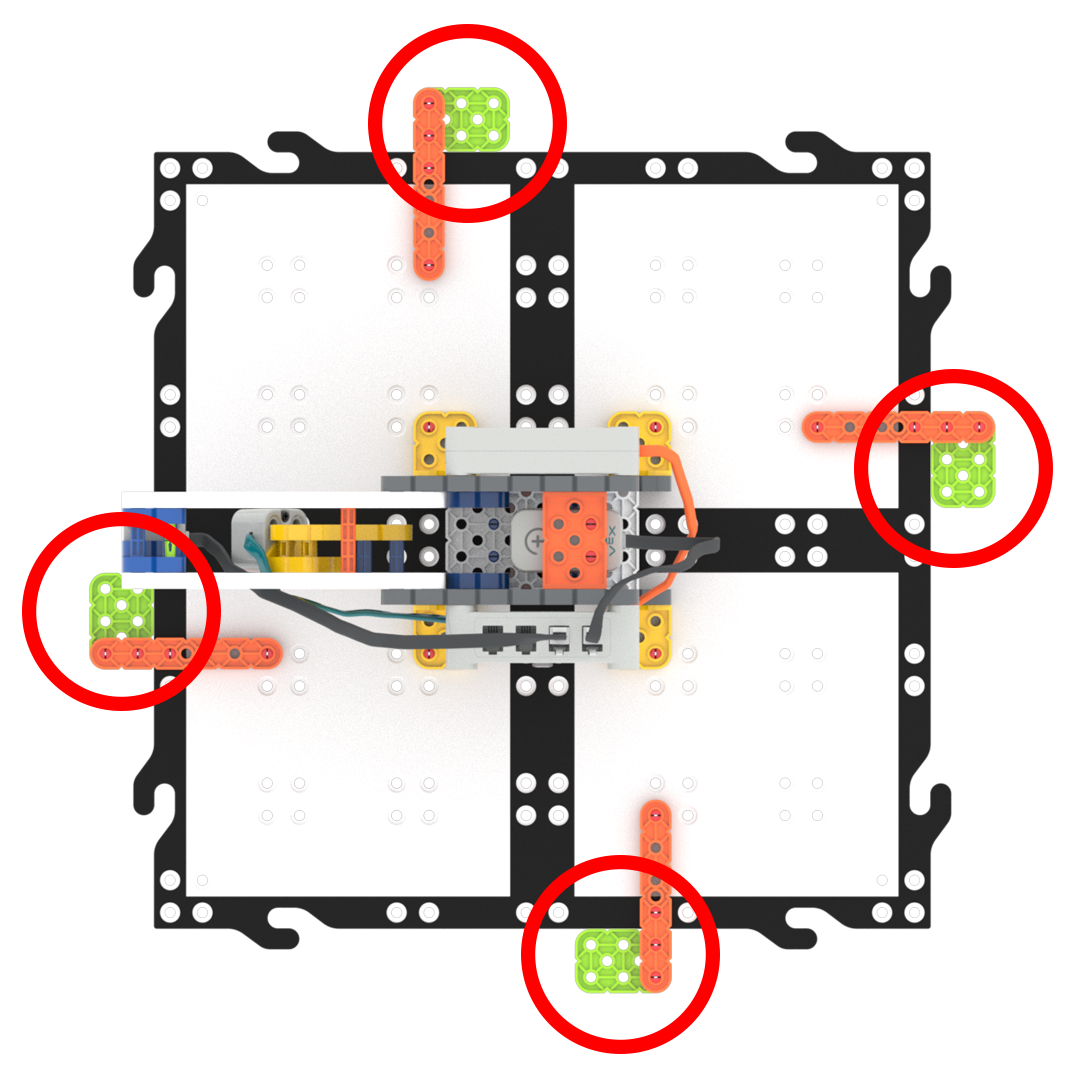
चार हरी प्लेटें - छात्रों के लिए एक प्रोजेक्ट बनाने के चरणों का मॉडल है जो बेस मोटर को घुमाकर रोबोट आर्म को GO टाइल पर चार हरी प्लेटों में से प्रत्येक पर जाने का निर्देश देता है।
- अपने डिवाइस के लिए प्रोजेक्ट खोलने और सहेजने के चरण (लेख छात्रों के लिए मॉडल बनाएं। फिर, उन्हें अपने प्रोजेक्ट खोलने और बनाने के लिए इन चरणों का पालन करने के लिए कहें।
-
छात्रों को अपनी परियोजना को लैब 3 भाग 1 के रूप में सहेजने के लिए कहें। यदि एक ही डिवाइस पर कई समूह काम कर रहे हैं, तो उनसे प्रोजेक्ट में अपना नाम जोड़ने के लिए कहें।
परियोजना का नाम बताइए - इसके बाद छात्रों को अपने रोबोट आर्म (1-एक्सिस) को अपने डिवाइस से कनेक्ट करना होगा और रोबोट आर्म को कॉन्फ़िगर करना होगा।
नोट: जब आप पहली बार अपने रोबोट आर्म को अपने डिवाइस से कनेक्ट करते हैं, तो ब्रेन में निर्मित जाइरो कैलिब्रेट हो सकता है, जिससे रोबोट आर्म क्षण भर के लिए अपने आप हिल सकता है। यह एक अपेक्षित व्यवहार है, कैलिब्रेशन के दौरान रोबोट आर्म को न छुएं।
-
इस लेख में दिए गए चरणों का मॉडल बनाएं रोबोट आर्म को कॉन्फ़िगर करें ताकि छात्रों को अपने रोबोट आर्म को कॉन्फ़िगर करने की प्रक्रिया में मार्गदर्शन मिल सके।

ब्रेन कनेक्टेड - दिखाएँ कि [Spin for] ब्लॉक को वर्कस्पेस में कैसे जोड़ा जाए और इसे {When started} हैट ब्लॉक से कैसे जोड़ा जाए। छात्रों को प्रोजेक्टर स्क्रीन पर या लैब 3 स्लाइडशो के माध्यम से आपके साथ-साथ चलने दें।
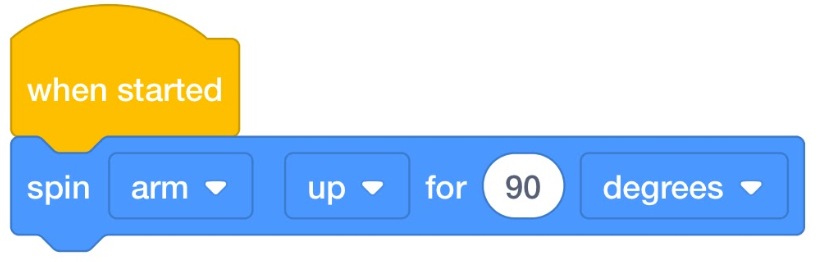
[स्पिन फॉर] ब्लॉक जोड़ें- छात्रों को समझाएं कि [स्पिन फॉर] ब्लॉक में कई मोटर विकल्प हैं। वे केवल बेस मोटर को ही स्थानांतरित करेंगे, इसलिए छात्रों को मोटर का नाम चुनकर उसे "बेस" में बदल देना चाहिए।
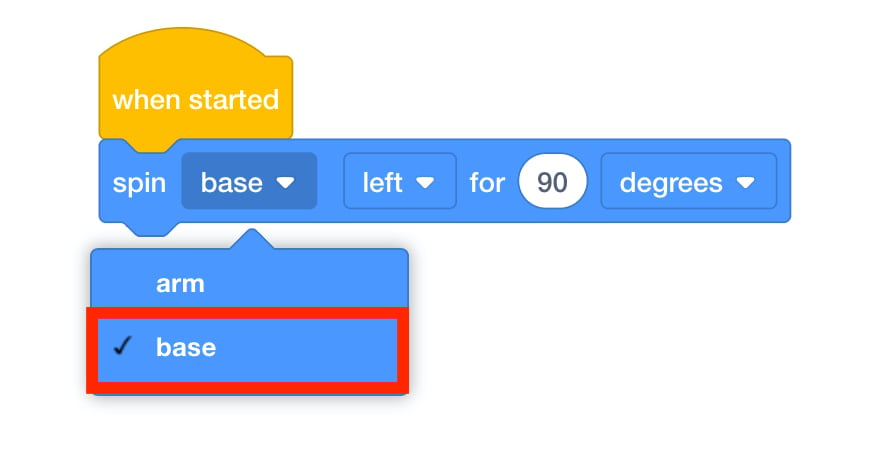
'बेस' मोटर का चयन करें- लक्ष्य यह है कि बेस मोटर को दाईं ओर ले जाकर अगली हरी प्लेट तक पहुँचा जाए। छात्रों को अगले ड्रॉपडाउन से "दाएं" चुनने का निर्देश दें। अगली ग्रीन प्लेट वर्तमान स्थान से 90 डिग्री दूर है, इसलिए ब्लॉक का शेष भाग उपयोग के लिए तैयार है।
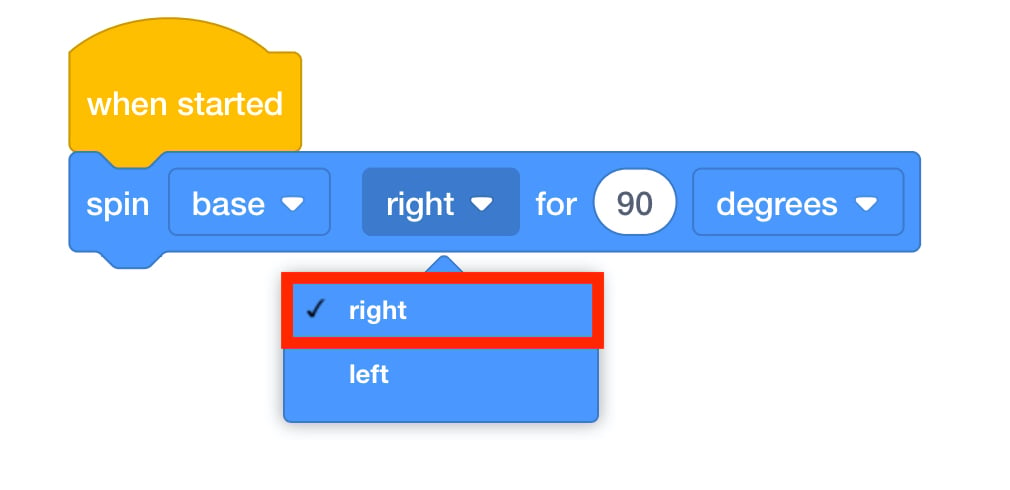
'दाएं' चुनें - जब रोबोट आर्म ग्रीन प्लेट तक पहुंच जाए, तो छात्रों को रोबोट आर्म को कोड करना चाहिए ताकि वह अगले स्थान पर जाने से पहले प्रतीक्षा करे। छात्रों को एक [Wait for] ब्लॉक जोड़ने और उसे 2 सेकंड तक प्रतीक्षा करने के लिए सेट करने को कहें।
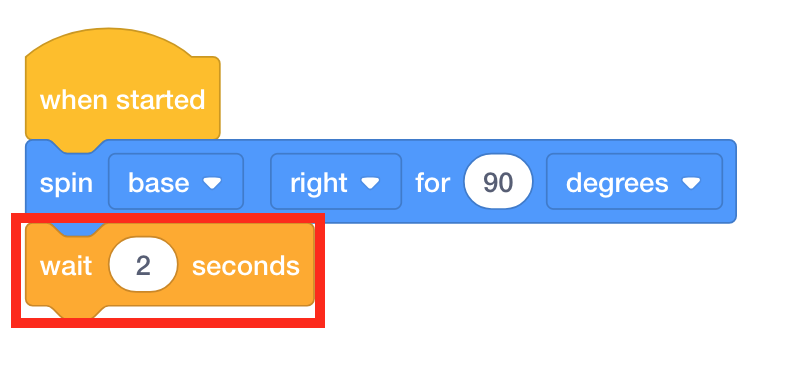
ब्लॉक जोड़ें [प्रतीक्षा करें]- छात्रों को प्रोजेक्ट शुरू करने दें और देखें कि रोबोट आर्म कैसे चलता है। यदि उन्हें पहली ग्रीन प्लेट प्राप्त करने में कोई समस्या आती है, तो उन्हें इन चरणों का दोबारा पालन करने के लिए कहें। यदि आवश्यक हो, तो लेख VEXcode GOमें एक प्रोजेक्ट शुरू करना देखें और छात्रों के लिए एक प्रोजेक्ट शुरू करने के चरणों का मॉडल तैयार करें।
- जब छात्र सफलतापूर्वक अपने रोबोट आर्म को पहली हरी प्लेट तक ले जा लें, तो उन्हें उसी प्रक्रिया का पालन करने और अतिरिक्त ब्लॉक जोड़ने की चुनौती दें ताकि उनका रोबोट आर्म चारों हरी प्लेटों तक पहुंच सके।
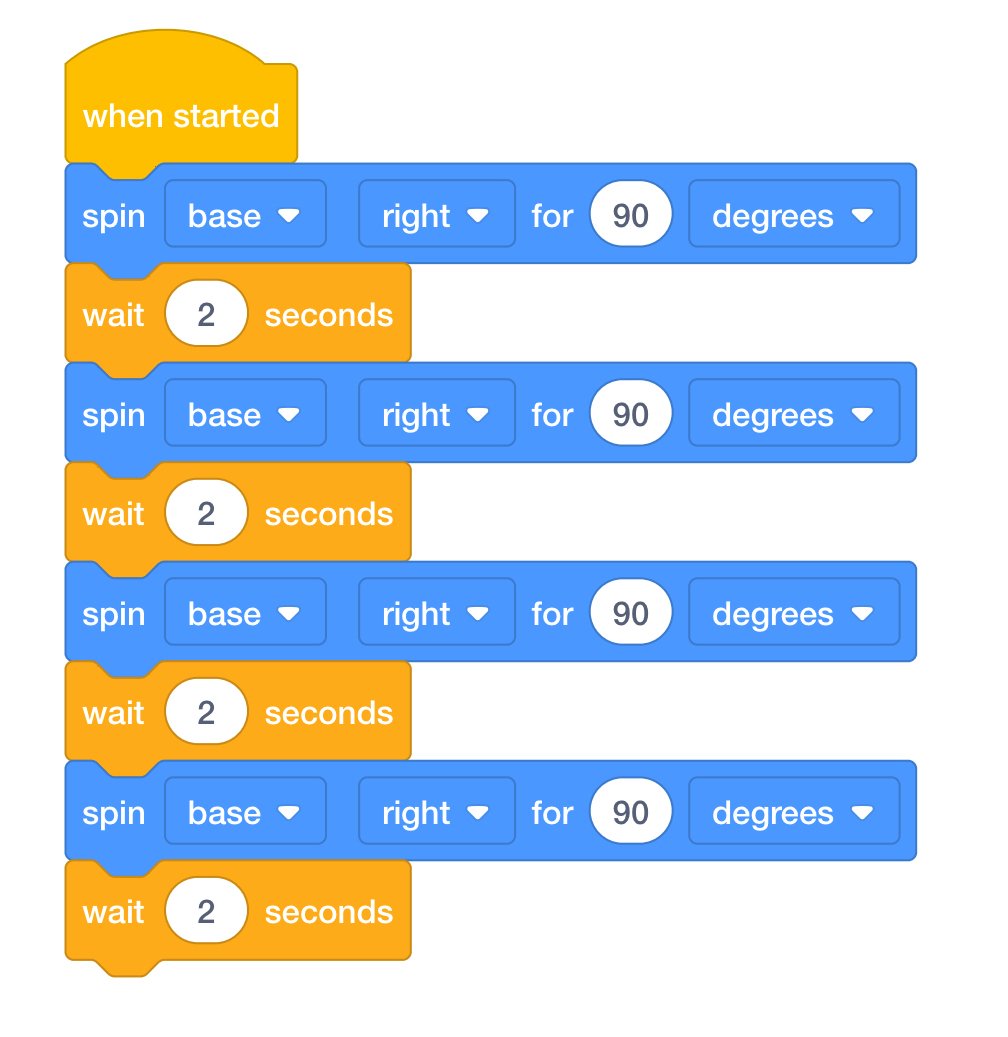
लैब 3 भाग 1 पूर्ण परियोजना - सुविधा प्रदान करेंकमरे में घूमते हुए छात्रों के साथ उनकी परियोजना के बारे में बातचीत को सुविधाजनक बनाएं। चर्चा शुरू करने के लिए उनसे निम्नलिखित में से कुछ प्रश्न पूछें।
- आपके रोबोट आर्म को चारों हरी प्लेटों तक पहुंचने के लिए कितने अतिरिक्त ब्लॉकों की आवश्यकता होगी?
- अगर हम [Spin for] ब्लॉक को 180 डिग्री घुमाने के लिए बदल दें तो क्या होगा? रोबोटिक भुजा कहाँ रुकेगी?
- यदि आप रोबोट आर्म को चलाते समय डिस्क को भी चलाना चाहते हैं, तो आपको और कौन से ब्लॉक जोड़ने होंगे?
- ये ब्लॉक मोटरयुक्त रोबोट आर्म के लिए आपके द्वारा बनाए गए चरण-दर-चरण निर्देशों से कैसे संबंधित हैं?
- याद दिलाएंसमूहों को याद दिलाएं कि यदि वे भ्रमित हो जाएं तो प्रश्न पूछें। हर प्रयास सफल नहीं होगा।
जब भी छात्र कोई प्रोजेक्ट शुरू करें, उन्हें यह पहचानना चाहिए कि क्या गलत हुआ और उसे ठीक करने के लिए विचारों पर मंथन करना चाहिए।
प्रयोग और त्रुटि की संभावना बनी रहती है। यदि छात्र निराश हैं और उन्हें अधिक सहायता की आवश्यकता है, तो उन्हें दिखाएं कि किसी ब्लॉक पर राइट-क्लिक करके या उसे देर तक दबाकर ब्लॉक को कैसे डुप्लिकेट किया जाता है।
- प्रश्नछात्रों से कहें कि वे Engage सत्र में बनाई गई उस सूची के बारे में सोचें जिसमें घर पर उनके द्वारा उपयोग किए जाने वाले उपकरणों और उन्हें कैसे नियंत्रित किया जाता है, इसके बारे में बताया गया है।
इस भाग में, छात्र मोटर को नियंत्रित करने के लिए [स्पिन फॉर] ब्लॉक का उपयोग कर रहे थे। उनके अनुसार इनमें से कितनों उपकरणों में मोटर लगी हुई है?
खेल के बीच में विराम & समूह चर्चा
जैसे ही प्रत्येक समूह ने रोबोट आर्म (1-एक्सिस) को चारों स्थानोंपर ले जाया है, संक्षिप्त बातचीत के लिए एक साथ आएं।
- इस प्रोजेक्ट को बनाते समय आपके समूह को सबसे ज्यादा किस चीज में कठिनाई हुई? इस प्रोजेक्ट को बनाने का सबसे आसान हिस्सा कौन सा था?
- अब हम एक डिस्क को स्थानांतरित करने जा रहे हैं। लेकिन यह चुंबक अलग दिखता है। मूल चुंबक की तुलना में विद्युतचुंबक में आपको क्या अंतर दिखाई देता है?
- चूंकि हम VEXcode GO का उपयोग करके अपने इलेक्ट्रोमैग्नेट को नियंत्रित कर सकते हैं, तो आइए अपने इलेक्ट्रोमैग्नेट और प्ले पार्ट 1 के ब्लॉक का उपयोग करके एक नया प्रोजेक्ट बनाएं जिसमें डिस्क को एक स्थान से दूसरे स्थान पर ले जाया जा सके।
भाग 2 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे अपनी परियोजना को संशोधित करने जा रहे हैं ताकि एक ऐसी परियोजना बनाई जा सके जिसमें विद्युतचुंबक एक डिस्क को उठाता है और डिस्क को एक अलग स्थान पर रखता है।
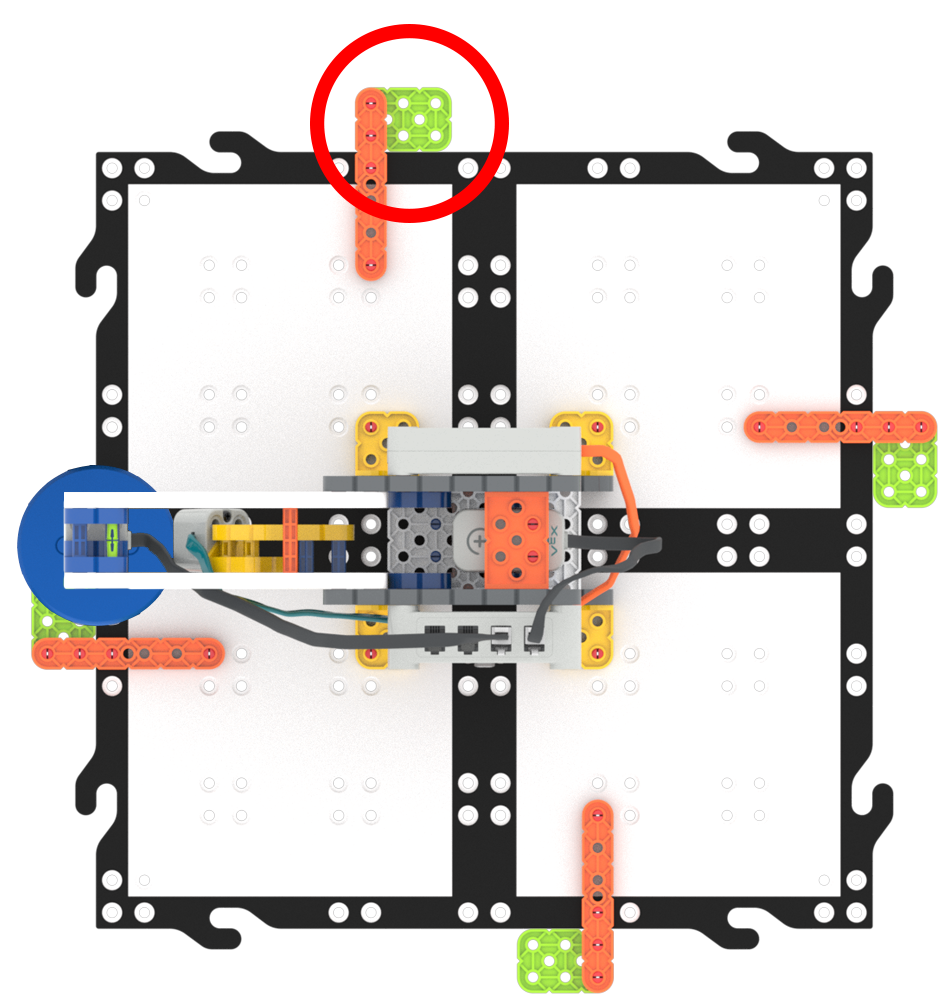
डिस्क को नए स्थान पर ले जाएं - मॉडल मॉडलमॉडल VEXcode GO लॉन्च कर रहा है, और एक प्रोजेक्ट बना रहा है जिसमें रोबोट आर्म एक डिस्क उठाता है और उसे दाईं ओर ले जाता है, फिर शुरुआती स्थिति में लौट आता है।
- छात्रों को लैब 3 भाग 1 प्रोजेक्ट खोलने के लिए कहें, वे इसे इस अनुभाग में प्रोजेक्ट के आधार के रूप में उपयोग करेंगे।
-
छात्रों को लैब की शुरुआत में ही अपना प्रोजेक्ट सेव करना होगा। उन्हें फ़ाइल मेनू से "सेव ऐज़" या "सेव टू योर डिवाइस" (वे जिस भी VEXcode GO संस्करण का उपयोग कर रहे हैं उसके आधार पर) चुनने दें और अपने प्रोजेक्ट लैब भाग के रूप में । यदि एक ही डिवाइस पर कई समूह काम कर रहे हैं, तो उनसे प्रोजेक्ट में अपना नाम जोड़ने के लिए कहें।
परियोजना का नाम बताइए
-
यदि यह अभी भी कनेक्टेड नहीं है, तो छात्रों को अपने रोबोट आर्म (1-एक्सिस) को अपने डिवाइस से कनेक्ट करना होगा। यदि आवश्यक हो, छात्रों को इस लेख में दिए गए चरणों का प्रदर्शन करके दिखाएं ताकि वे मस्तिष्क को अपने उपकरण से जोड़ सकें

ब्रेन कनेक्टेड - छात्रों को यह दिखाएं कि {When started} ब्लॉक से ब्लॉक को कैसे अलग किया जाता है और स्टैक को एक तरफ कैसे ले जाया जाता है। छात्रों को प्रोजेक्टर स्क्रीन पर या लैब 3 स्लाइडशो के माध्यम से आपके साथ-साथ चलने दें।
- नोट: छात्रों को बताएं कि यह स्टैक नहीं चलेगा क्योंकि यह {When started} ब्लॉक से जुड़ा नहीं है।
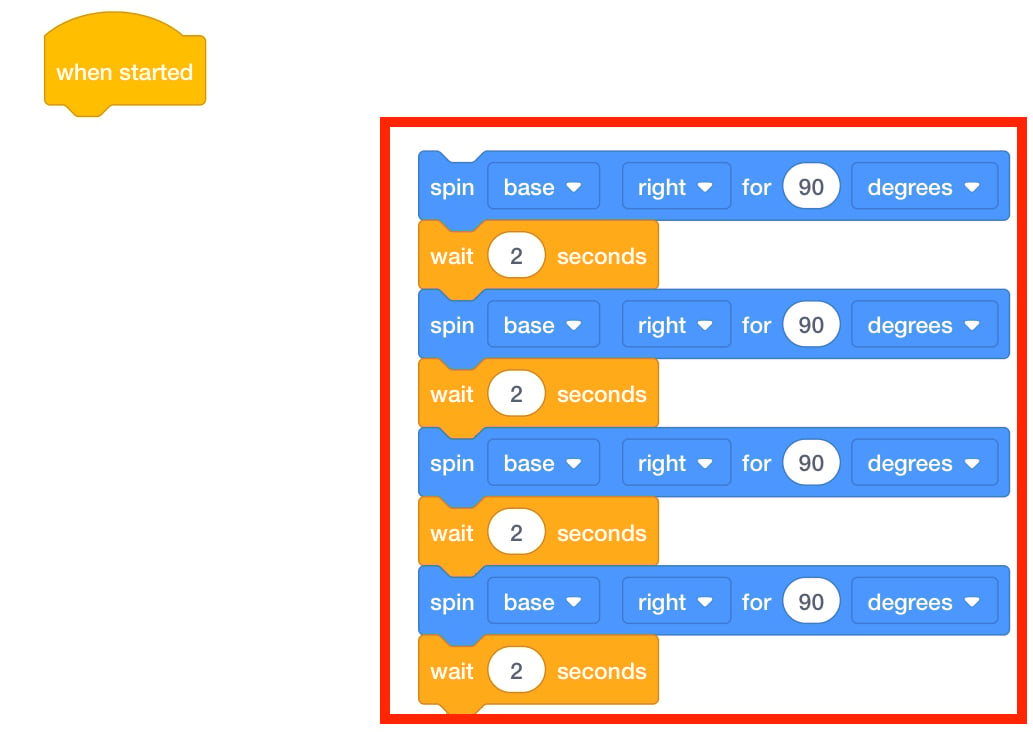
असंबद्ध ब्लॉक नहीं चलेंगे - छात्रों को [विद्युतचुंबक को सक्रिय करने वाले] ब्लॉक से परिचित कराएं। समझाएं कि यह ब्लॉक नियंत्रित करता है कि इलेक्ट्रोमैग्नेट को "बूस्ट" या "ड्रॉप" मोड पर सेट किया गया है या नहीं।
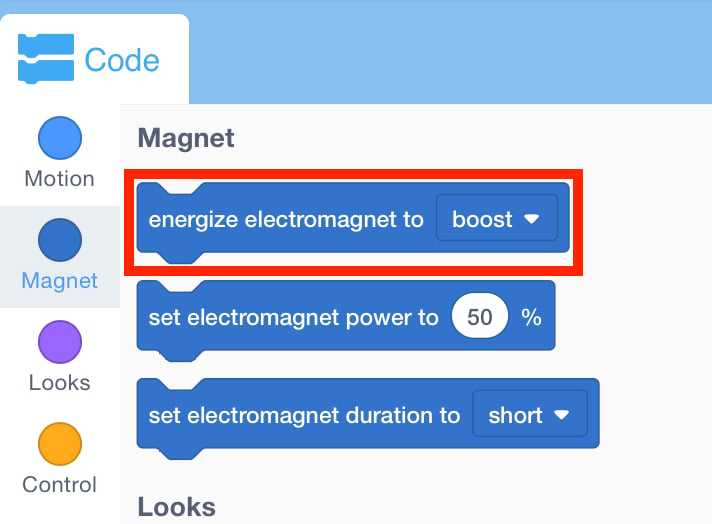
[विद्युतचुंबक को सक्रिय करें] ब्लॉक - [Energize Electromagnet] ब्लॉक को वर्कस्पेस में खींचें और इसे {When started} हैट ब्लॉक से अटैच करें।
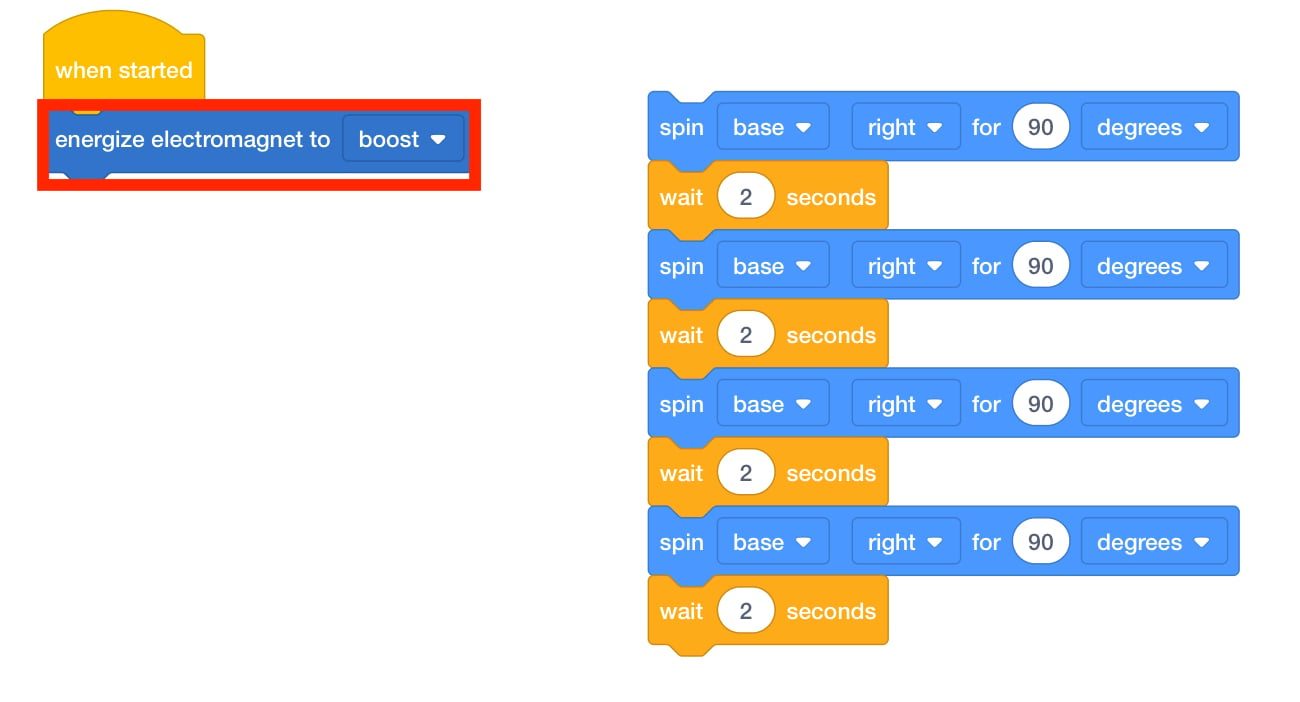
[विद्युतचुंबक को सक्रिय करें] ब्लॉक - छात्रों को समझाएं कि इलेक्ट्रोमैग्नेट को "बूस्ट" मोड पर सेट करने से कोई भी डिस्क आकर्षित होगी और वह उठ जाएगी। यह सुनिश्चित करें कि छात्रों ने अपने ब्लॉक को "बूस्ट" मोड पर सेट किया हो, ताकि वे डिस्क को उठा सकें।
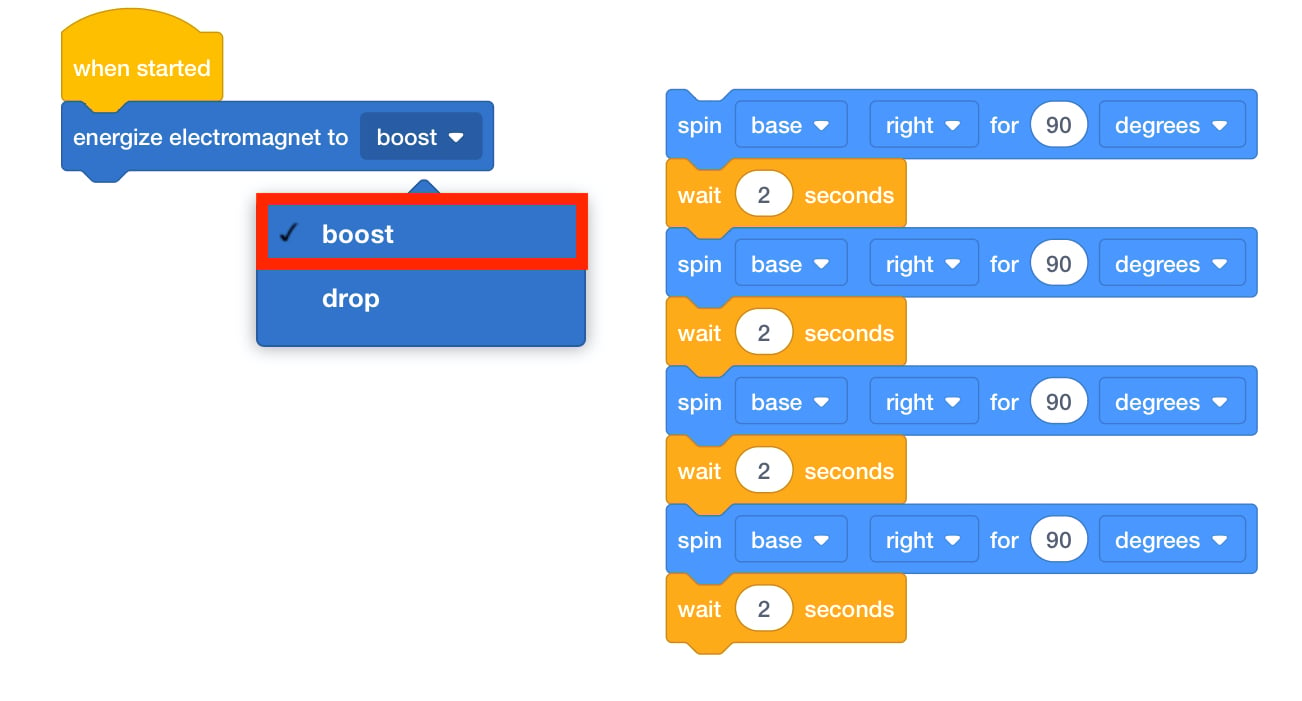
बूस्ट पर सेट करें- अब जबकि इलेक्ट्रोमैग्नेट को "बूस्ट" मोड पर सेट कर दिया गया है, छात्रों को यह सुनिश्चित करना होगा कि उसके पास डिस्क को उठाने के लिए पर्याप्त समय हो। उनसे एक सेकंड पर सेट किया गया [Wait for] ब्लॉक जोड़ने के लिए कहें।

जोड़ें [प्रतीक्षा करें] - डिस्क को उठा लेने के बाद, उन्हें डिस्क को 90 डिग्री घुमाना होगा। छात्रों से पूछें कि उनके अनुसार डिस्क को 90 डिग्री घुमाने के लिए उन्हें किन ब्लॉकों का उपयोग करना चाहिए।
- छात्रों को [स्पिन फॉर] ब्लॉक जोड़ना चाहिए और इसे [वेट फॉर] ब्लॉक के नीचे लगाना चाहिए।
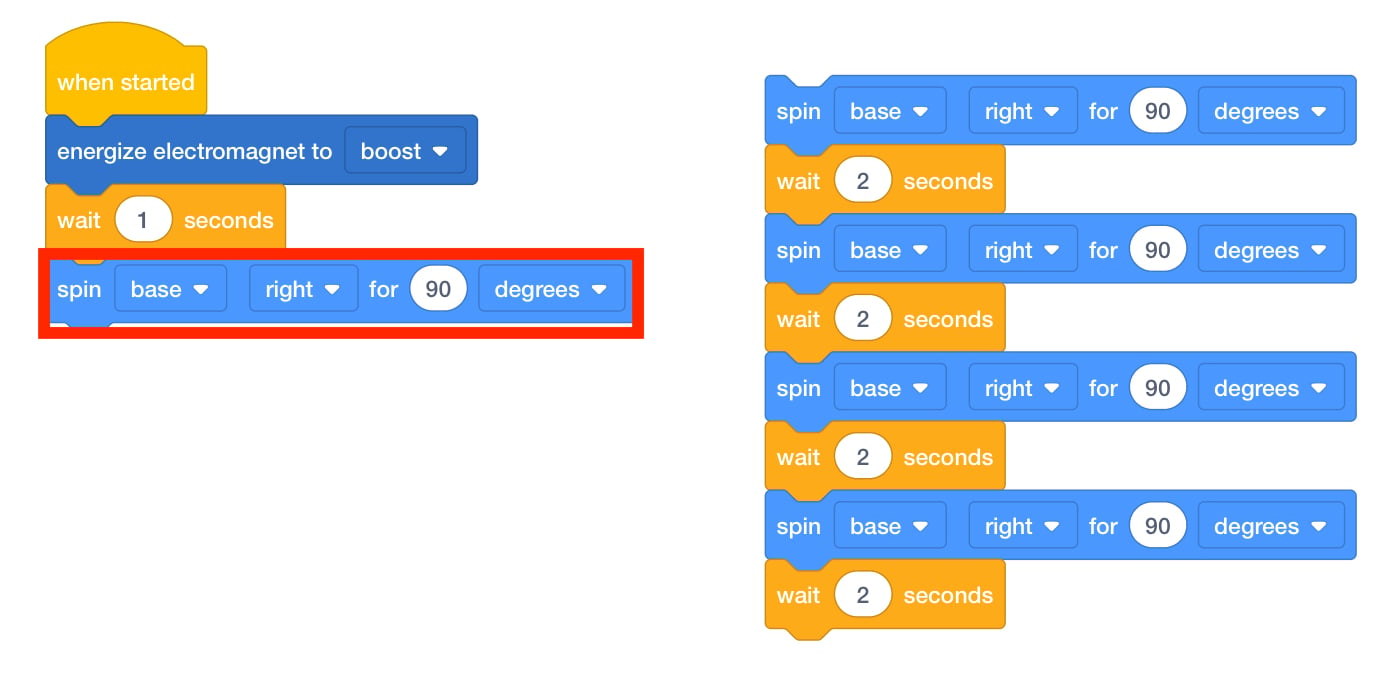
ब्लॉक के लिए [स्पिन मोटर] जोड़ें- छात्रों को रोबोट आर्म के इलेक्ट्रोमैग्नेट पर एक डिस्क रखने के लिए कहें, और प्रोजेक्ट शुरू करें और देखें कि रोबोट आर्म कैसे चलता है। यदि उन्हें डिस्क उठाने और उसे 90 डिग्री दाईं ओर घुमाने में कोई समस्या आती है, तो उन्हें इन चरणों का फिर से पालन करने के लिए कहें।
- नोट: रोबोट आर्म तेजी से चलता है और अगले चतुर्थांश में पहुंचने पर डिस्क इलेक्ट्रोमैग्नेट से गिर सकती है। यह छात्रों के लिए आश्चर्यजनक हो सकता है।
- जब छात्र सफलतापूर्वक डिस्क को 90 डिग्री दाईं ओर घुमा लेते हैं, तो उन्हें डिस्क को छोड़ना होगा और अपनी प्रारंभिक स्थिति में वापस लौटना होगा। छात्रों को चुनौती दें कि वे इन्हीं चरणों का पालन करें और अतिरिक्त ब्लॉक जोड़ें ताकि उनका रोबोट आर्म डिस्क को गिरा दे और वापस आरंभिक बिंदु पर आ जाए।
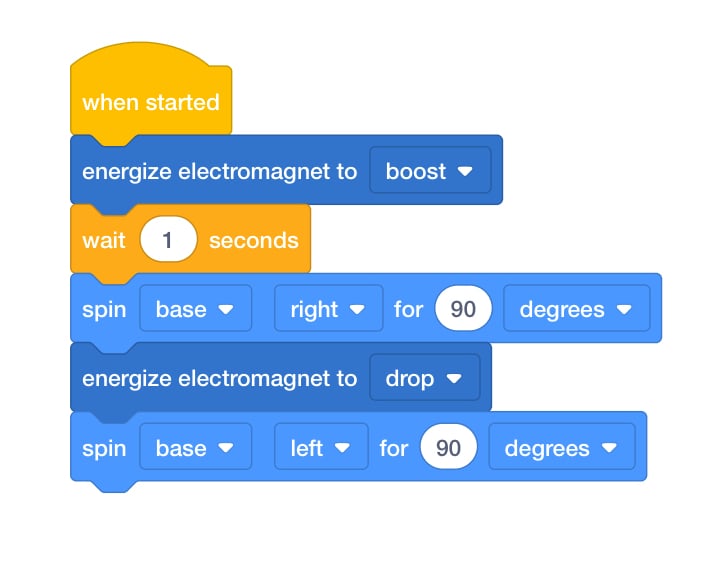
लैब 3 भाग 2 पूर्ण परियोजना - सुविधा प्रदान करेंकमरे में घूमते हुए छात्रों के साथ उनकी परियोजना के बारे में बातचीत को सुविधाजनक बनाएं। चर्चा शुरू करने के लिए उनसे निम्नलिखित में से कुछ प्रश्न पूछें।
- आपको क्या लगता है कि रोबोट आर्म को डिस्क गिराने और शुरुआती बिंदु पर वापस लौटने के लिए कितने अतिरिक्त ब्लॉक की आवश्यकता होगी?
- अगर हम [Spin for] ब्लॉक को 180 डिग्री घुमाने के लिए बदल दें तो क्या होगा? रोबोटिक भुजा कहाँ रुकेगी?
- यदि आप प्रोजेक्ट के अंत में दूसरी डिस्क को स्थानांतरित करना चाहते हैं, तो आपको और कौन से ब्लॉक जोड़ने होंगे?
- यह प्रोजेक्ट प्ले पार्ट 1 में आपके द्वारा बनाए गए प्रोजेक्ट से किस प्रकार समान या भिन्न है?
- याद दिलाएंसमूहों को याद दिलाएं कि यदि वे भ्रमित हो जाएं तो प्रश्न पूछें। हर प्रयास सफल नहीं होगा। प्रयोग और त्रुटि की संभावना बनी रहती है।
- जब भी छात्र प्रोजेक्ट को चलाएं, उन्हें यह पहचानना चाहिए कि क्या गलत हुआ और उसे ठीक करने के लिए विचारों पर मंथन करना चाहिए।
- यदि छात्र निराश हैं और उन्हें अधिक सहायता की आवश्यकता है, तो उन्हें याद दिलाएं कि ड्रॉप-डाउन विकल्पों का चयन करके ब्लॉक के पैरामीटर को कैसे बदला जाए।
- प्रश्नछात्रों से घर पर किए जाने वाले कुछ कामों के बारे में पूछें। एक विद्युतचुंबक होने से उन्हें अपने घरेलू काम पूरे करने में कैसे मदद मिल सकती है? क्या यह खिलौने उठाने के लिए उपयोगी होगा? कपड़ों के बारे में क्या? विद्युतचुंबक के लिए कौन से कार्य सबसे उपयुक्त होंगे?