
Pelajaran 3: Menggunakan blok [Jika maka]
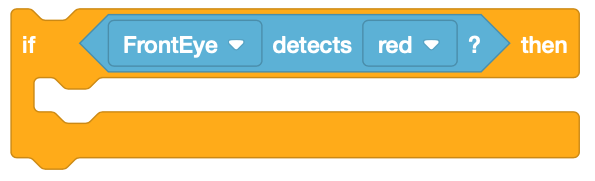
Dalam Tantangan Labirin Cakram, Robot VR memeriksa kondisi Sensor Mata Depan untuk melihat warna apa yang dilaporkan. Setiap warna sesuai dengan perilaku berbeda yang harus dilakukan oleh Robot VR.
-
Mulailah proyek baru dan beri nama Unit7Lesson3.

-
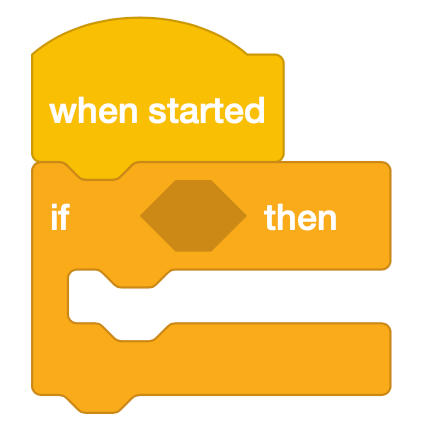
Seret blok [Jika maka] ke ruang kerja dan lampirkan ke blok [Saat dimulai].
Untuk Informasi Anda
Blok [If then] adalah blok C yang menerima blok pelapor Boolean sebagai input. Dengan menggunakan pola yang diamati saat menyelesaikan Labirin Cakram di Pelajaran 2, sebuah proyek dapat dibuat di mana Robot VR membuat keputusan apakah kondisi tersebut dilaporkan sebagai BENAR atau SALAH.
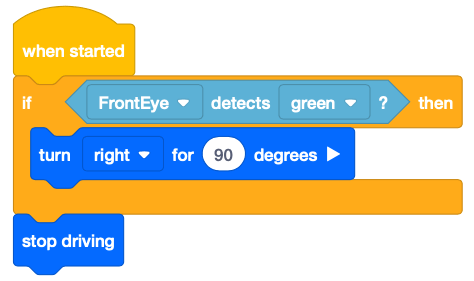
Blok [Jika maka] akan dijalankan satu kali dalam sebuah proyek. Dalam contoh ini, Sensor Mata Depan akan melaporkan TRUE jika objek hijau terdeteksi, dan menjalankan perintah di dalam blok C - berbelok ke kanan 90 derajat. Jika objek berwarna hijau tidak terdeteksi, proyek akan beralih ke perintah berikutnya dalam tumpukan.
Menggunakan Blok Sakelar
Gambar di bawah ini menunjukkan pernyataan blok Switch [If then] untuk proyek contoh Pelajaran ini.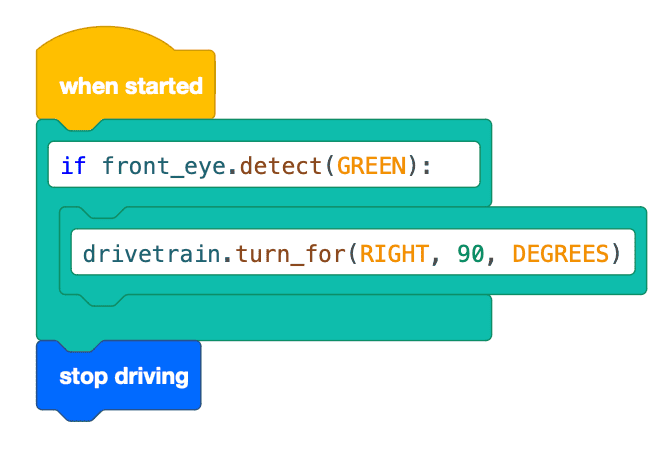
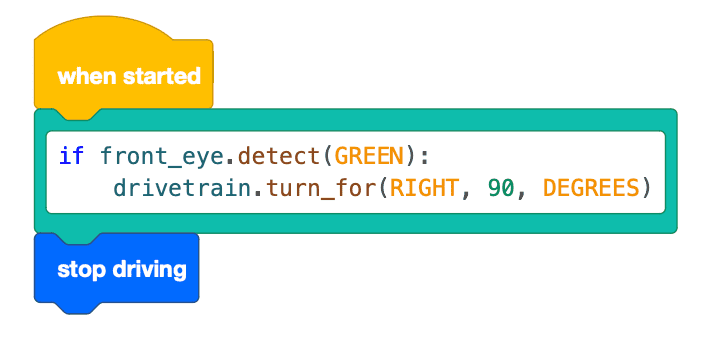
Proyek di bawah ini mencakup perintah yang sama yang dikonversi menjadi satu blok Switch.
Baris kode pertama, if front_eye.detect(GREEN): adalah perulangan kondisional yang memeriksa apakah Sensor Mata Depan mendeteksi warna hijau. Perhatikan bahwa seharusnya ada titik dua (:) di akhir baris ini.
Baris kode kedua, drivetrain.turn_for(RIGHT, 90, DEGREES) memberi tahu robot untuk berbelok ke kanan sebesar 90 derajat ketika Sensor Mata Depan mendeteksi warna hijau. Baris ini diberi indentasi default sebesar 4 spasikarena ini adalah perilaku spesifik yang akan dilakukan jika Sensor Mata Depan mendeteksi warna hijau.
-
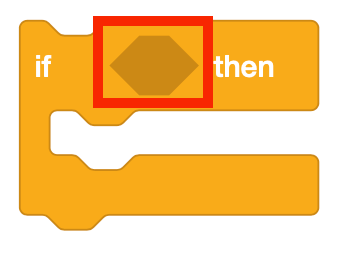
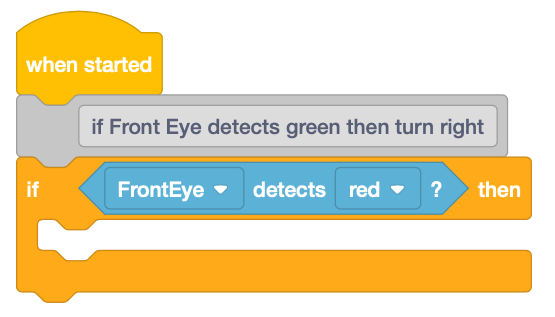
Seret blok <Color sensing> ke ruang kerja ke dalam input heksagonal blok [Jika maka].
-
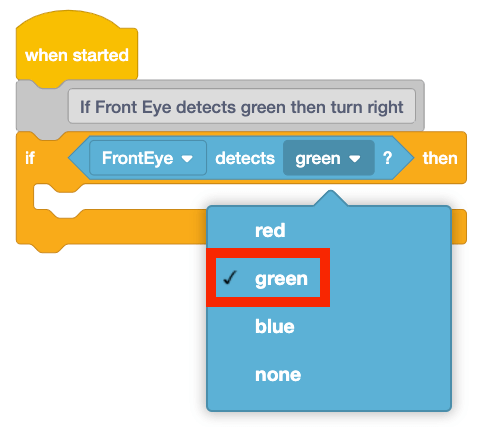
Ubah parameter blok <Color sensing> menjadi 'hijau'.
-
Ketika Sensor Mata Depan mendeteksi cakram hijau, Robot VR perlu berbelok 90 derajat ke kanan untuk mulai menyelesaikan Labirin Cakram. Seret blok [Turn for] ke dalam blok [If then].
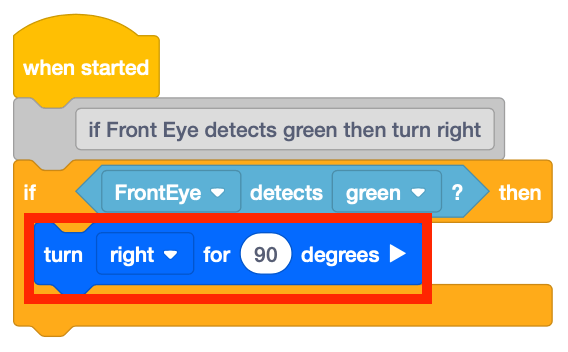
-
Ikuti langkah-langkah yang sama untuk menambahkan blok [Jika maka] lainnya untuk ketiga warna di Labirin Cakram (hijau, biru, dan merah). Setiap warna dikaitkan dengan perilaku yang berbeda. Blok-blok di dalam blok [Jika maka] harus sesuai dengan perilaku yang diinginkan. Tambahkan blok-blok berikut ke proyek. Ketika Robot VR mendeteksi warna 'biru,' Robot VR akan berbelok ke kiri 90 derajat.
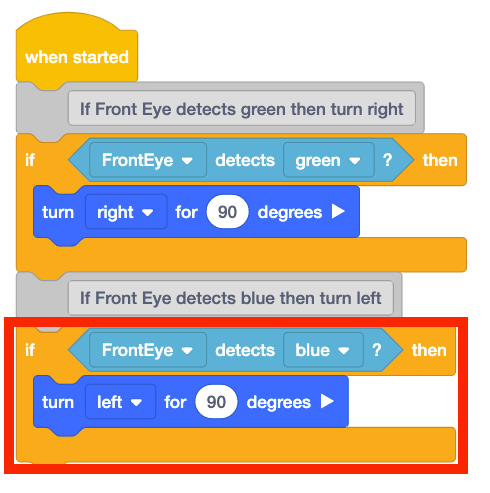
-
Ketika Robot VR mencapai ujung labirin, Robot VR akan mendeteksi warna 'merah'.
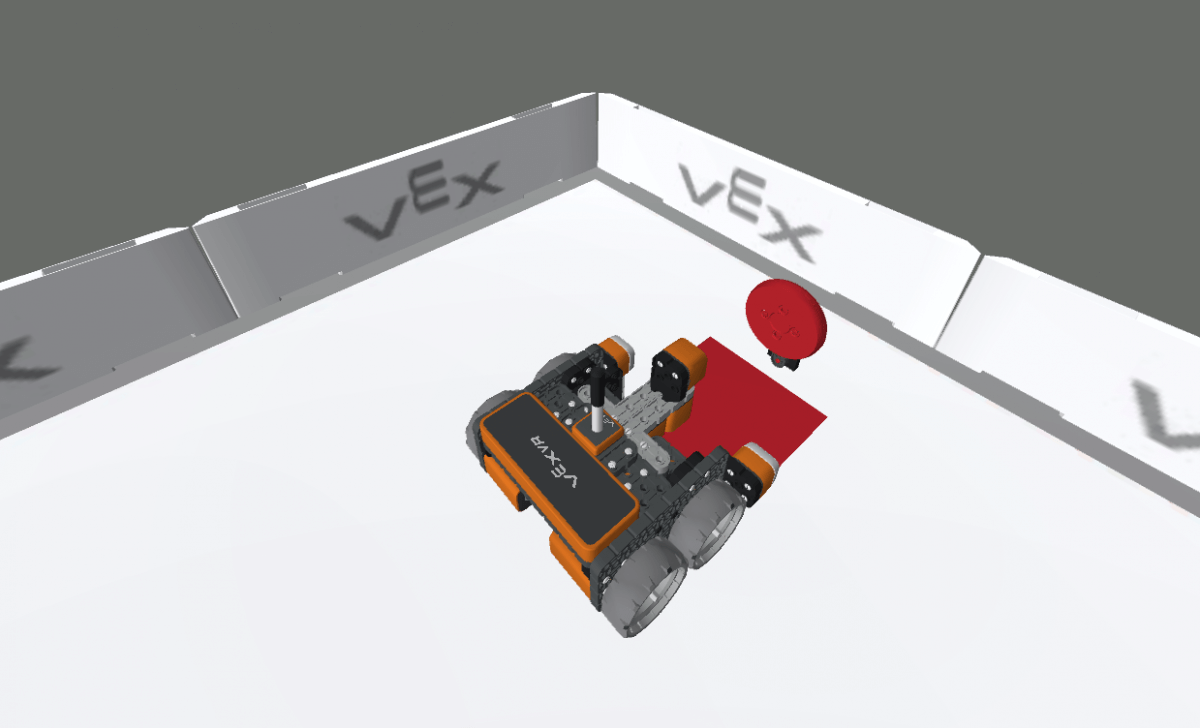
-
Untuk menghentikan Robot VR, blok [Jika maka] lain perlu ditambahkan dengan instruksi tentang apa yang harus dilakukan ketika Robot VR mendeteksi 'merah'. Tambahkan blok-blok berikut ke proyek.
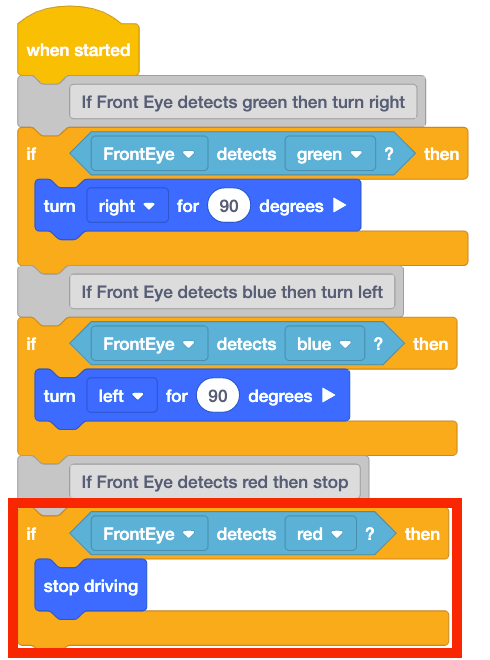
-
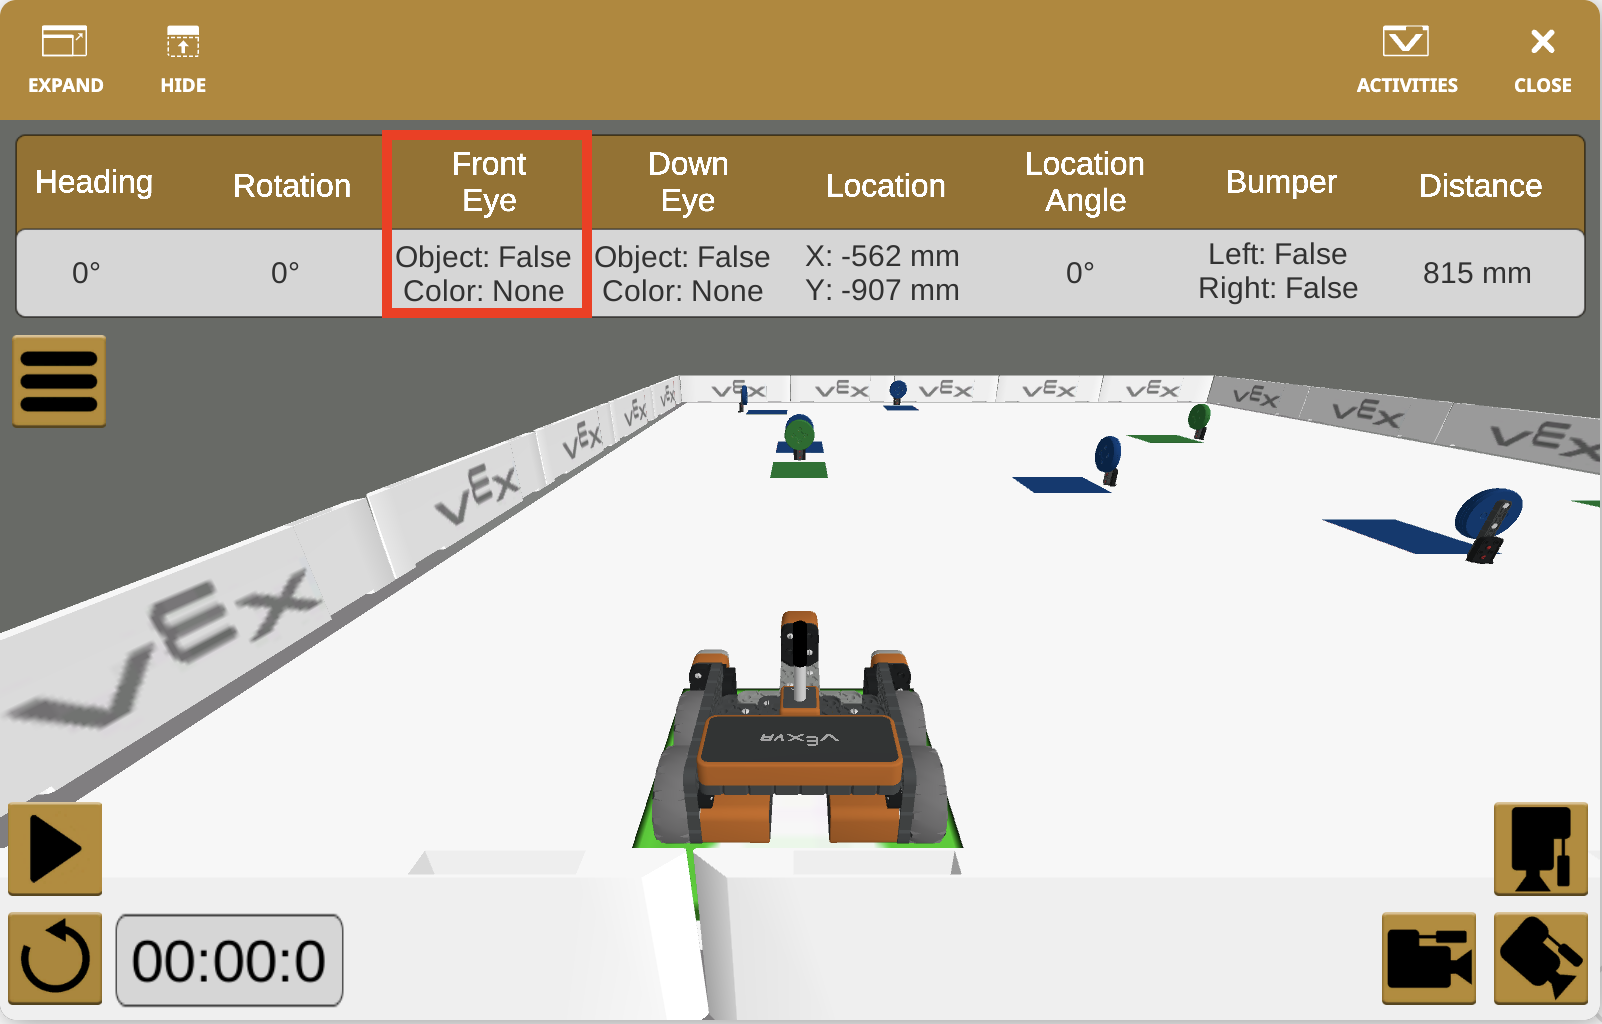
Robot VR juga dapat mengambil keputusan jika tidak melihat suatu warna dengan menggunakan nilai 'none'. Di titik awal Labirin Cakram, Robot VR tidak mendeteksi warna apa pun.
-
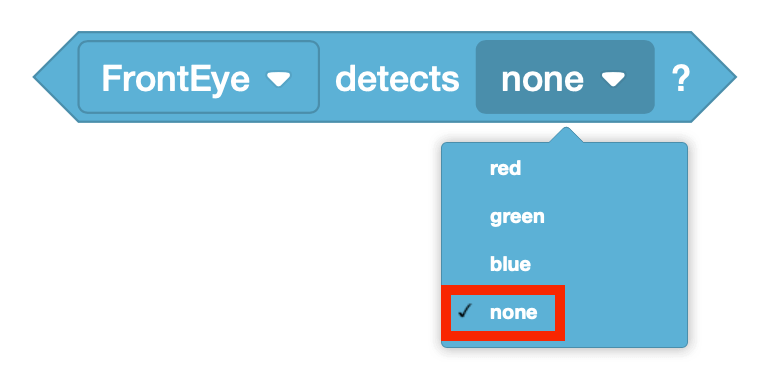
Karena Sensor Mata Depan tidak mendeteksi warna di awal Labirin Cakram, Robot VR perlu bergerak maju hingga mendeteksi cakram hijau. Blok [Jika maka] lainnya dapat ditambahkan untuk menginstruksikan Robot VR tentang apa yang harus dilakukan ketika tidak ada warna yang terdeteksi.
-
Tambahkan blok-blok berikut ke proyek. Ketika Robot VR tidak mendeteksi warna apa pun, Robot VR akan bergerak maju.
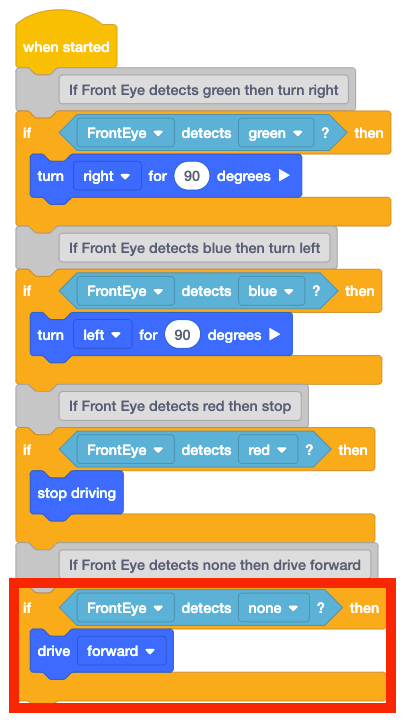
- Robot VR kini memiliki instruksi untuk setiap warna yang terdeteksi oleh Sensor Mata.
- Sensor Mata Depan mendeteksi 'hijau?'
- Belok kanan 90 derajat
- Sensor Mata Depan mendeteksi 'biru?'
- Belok kiri 90 derajat
- Sensor Mata Depan mendeteksi 'merah?'
- Berhenti mengemudi
- Sensor Mata Depan mendeteksi 'tidak ada?'
- Terus maju
- Sensor Mata Depan mendeteksi 'hijau?'
- Buka Disk Maze Playground dan jalankan proyeknya.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.