
Pelajaran 3: Berbelok pada Jarak yang Lebih Jauh
Menuju Lokasi Belokan
-
Tambahkan perintah berikut ke proyek Anda, setelah perintah turn_for terakhir. Pastikan indentasi pada loop while sesuai dengan indentasi pada proyek. Anda dapat menyalin dan menempel ke atau dari proyek yang sudah ada, atau mengetiknya ke dalam Ruang Kerja.
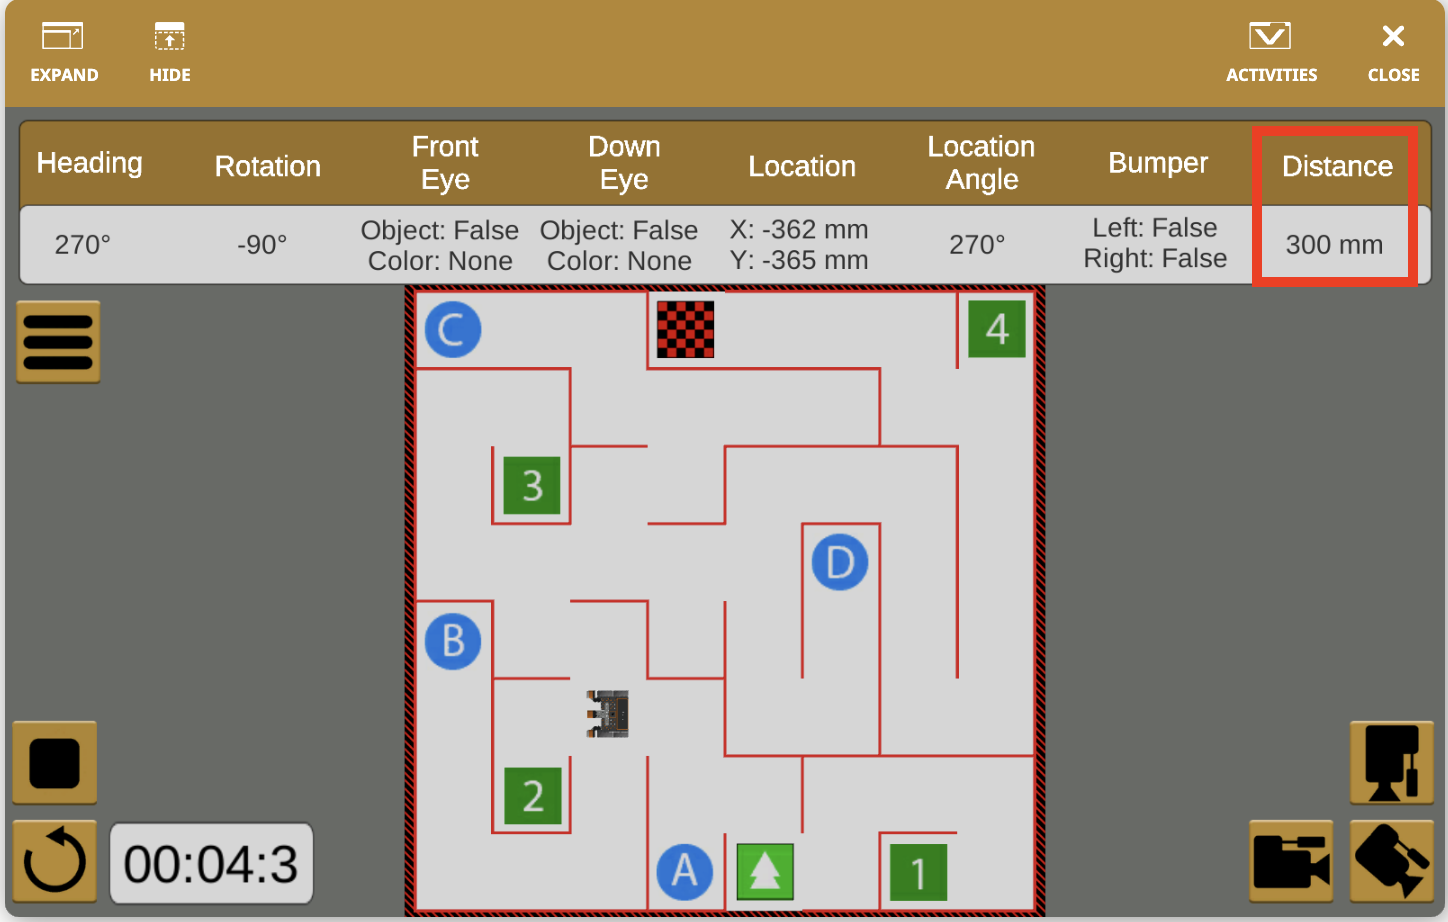
while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) - Kita dapat memperkirakan bahwa jarak dari dinding berikutnya ke lokasi belokan yang kita inginkan di dalam labirin adalah sekitar 300 milimeter (mm).
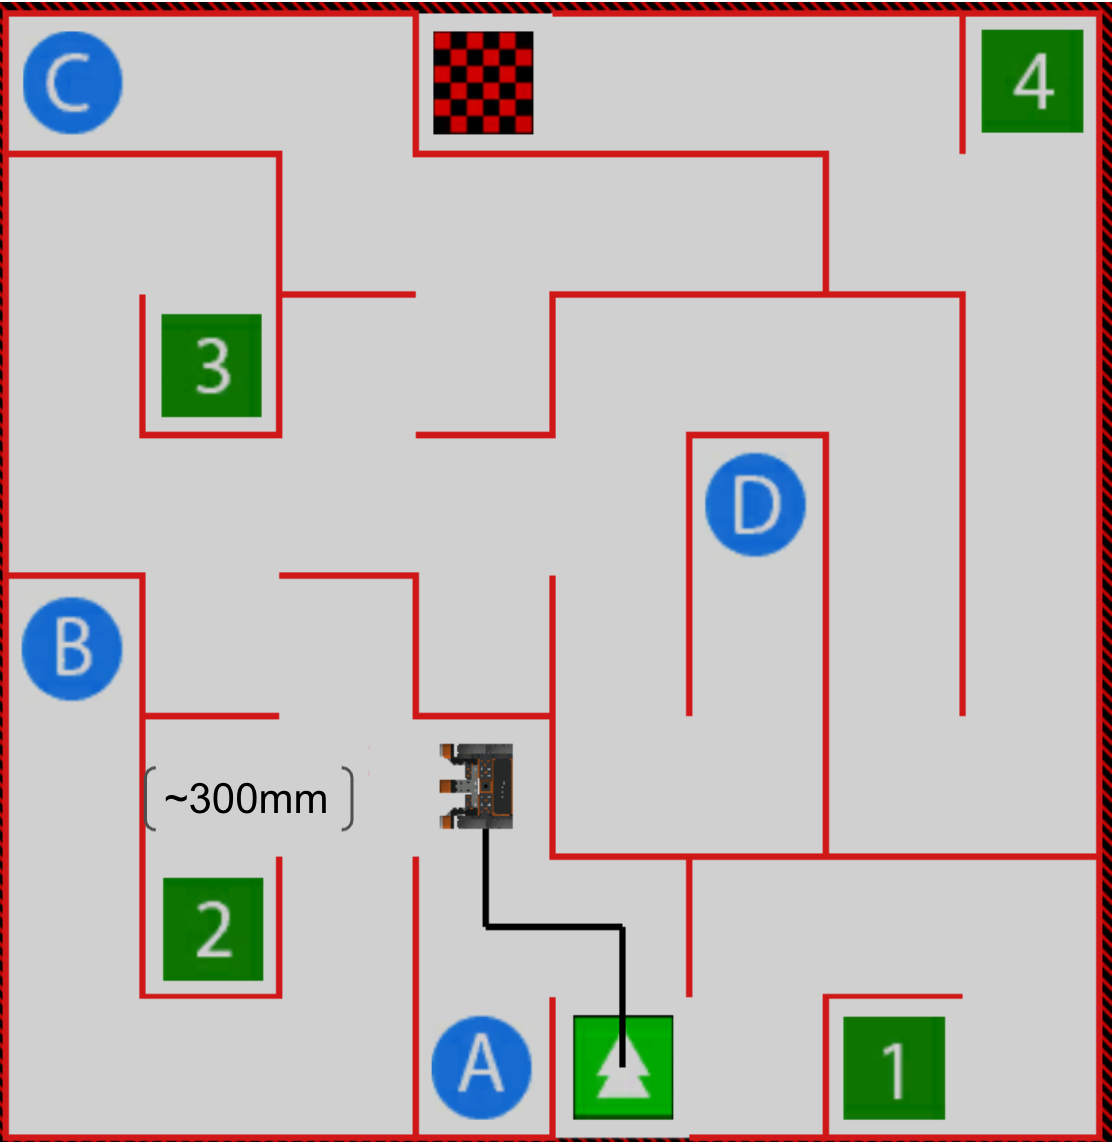
Untuk Informasi Anda
Anda dapat menggunakan data Sensor Jarak seperti yang dilaporkan di Dasbor untuk memperkirakan jarak Robot VR dari suatu objek. Hentikan proyek Anda ketika Robot VR mencapai lokasi yang Anda inginkan. Setelah berhenti, nilai-nilai di Dasbor akan menampilkan nilai sensor untuk Robot VR di posisi saat ini. Ini dapat digunakan untuk mengamati nilai sensor serta memvisualisasikan jarak antara Robot VR dan suatu objek pada titik waktu tertentu.
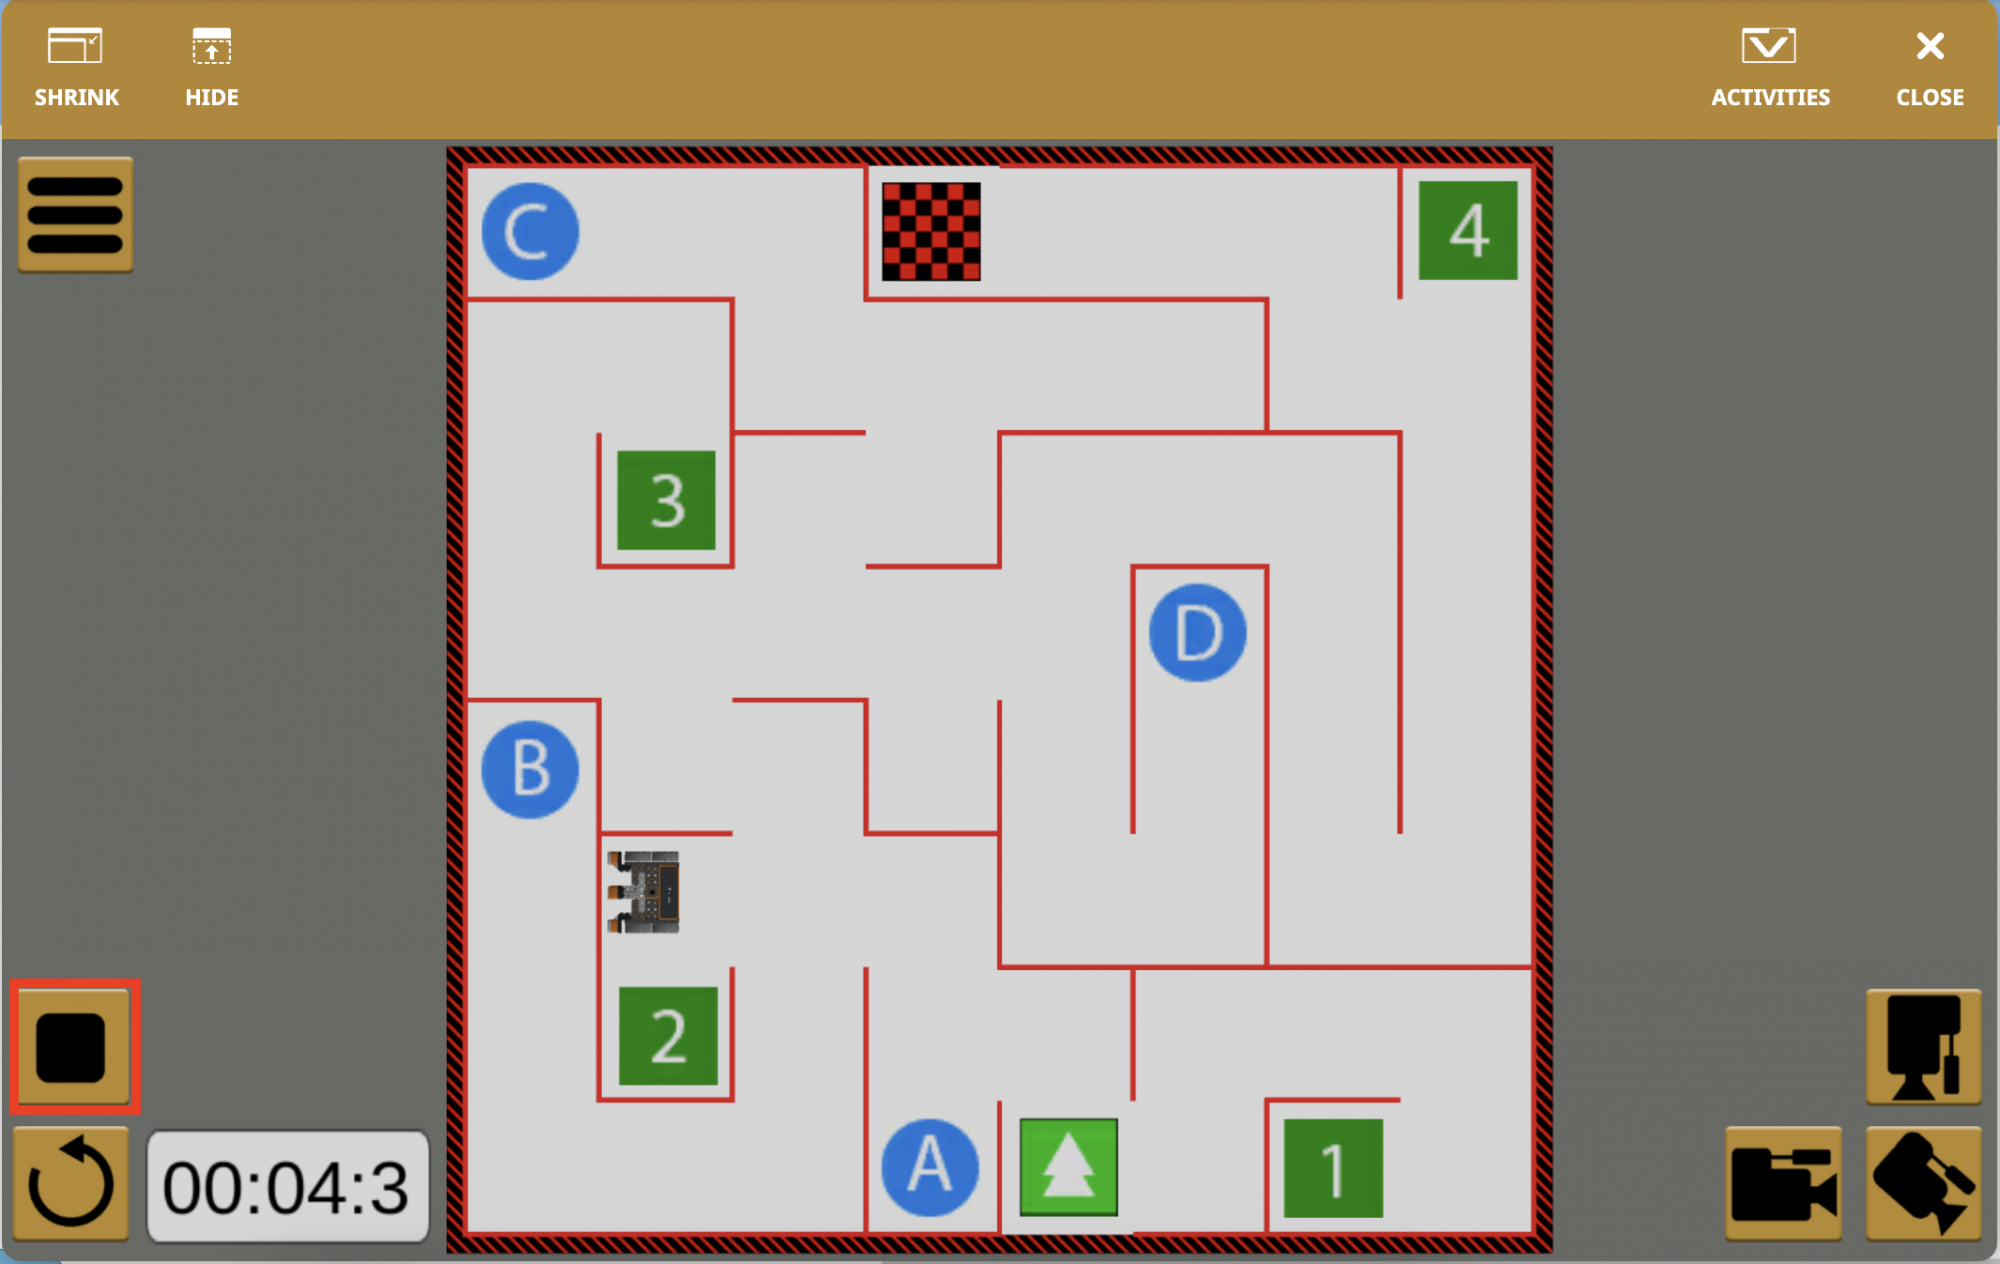
Menghentikan proyek saat Robot VR mencapai titik tertentu memungkinkan Anda untuk menjeda proyek guna melihat nilai yang dilaporkan oleh Sensor Jarak secara real-time. Dalam kasus Labirin Dinding, nilai ini dapat digunakan dalam operator lebih besar dari (>) untuk membuat Robot VR berhenti pada jarak yang lebih jauh dari dinding.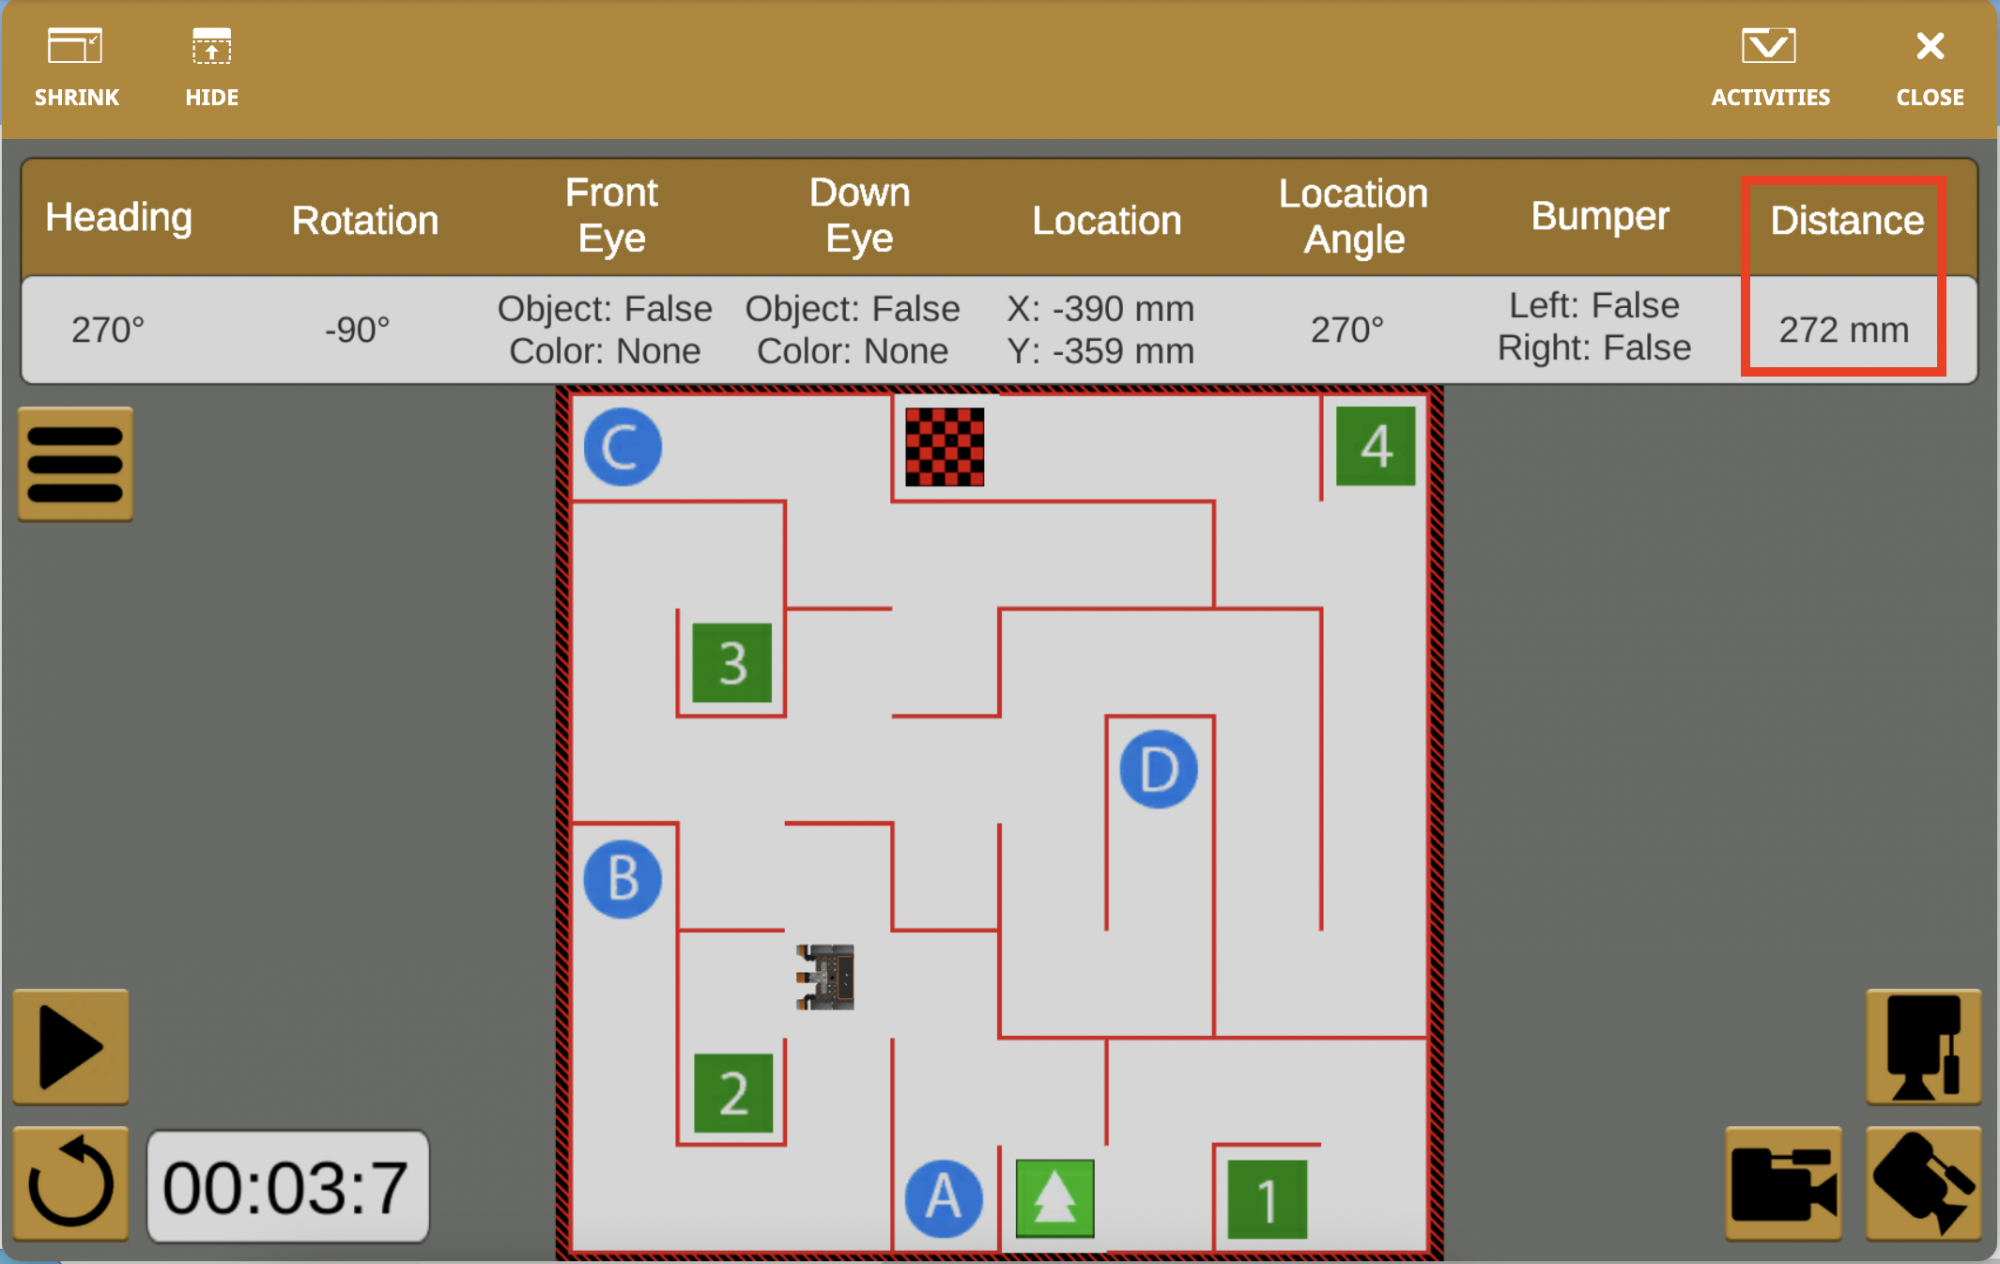
-
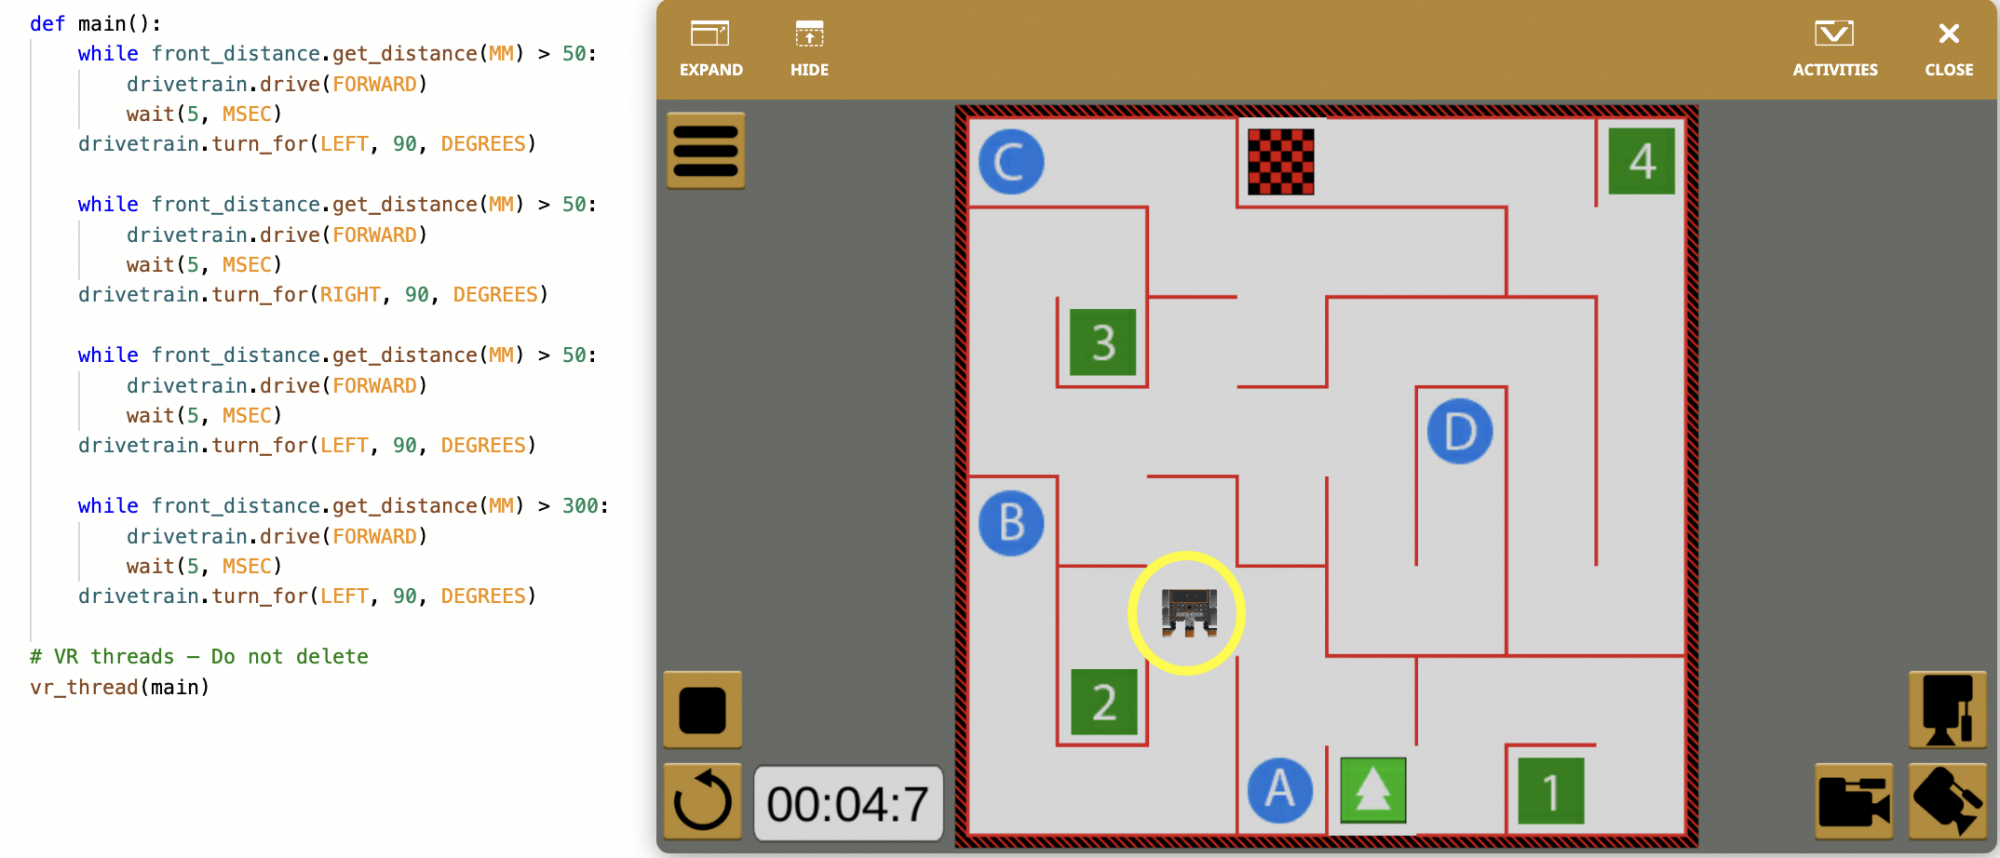
Sesuaikan nilai pada operator perbandingan loop while terakhir menjadi 300 milimeter (mm), seperti yang ditunjukkan di bawah ini. Hal ini akan memungkinkan Robot VR untuk bergerak maju ketika jarak ke dinding lebih dari 300 milimeter. Ketika jaraknya kurang dari 300 milimeter, Robot VR akan berbelok ke kiri, di lokasi belokan yang diinginkan di Labirin Dinding.
while front_distance.get_distance(MM) > 300: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES) - LuncurkanWall Maze Playgroundjika belum terbuka dan jalankan proyeknya. Perhatikan bagaimana Robot VR berbelok ke kiri di lokasi belokan yang diinginkan, sehingga siap untuk melanjutkan perjalanan melalui labirin menuju huruf 'B'.
- Selanjutnya, tambahkan perintah berikut ke proyek Anda, setelah perintah terakhir turn_for , sehingga Robot VR melanjutkan perjalanannya ke huruf 'B'. Pastikan bahwa loop while diberi indentasi dengan benar.
-
while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(RIGHT, 90, DEGREES) while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.turn_for(RIGHT, 90, DEGREES) while front_distance.get_distance(MM) > 50: drivetrain.drive(FORWARD) wait(5, MSEC) drivetrain.stop() -
Luncurkan Wall Maze Playground jika belum terbuka dan jalankan proyeknya lagi.
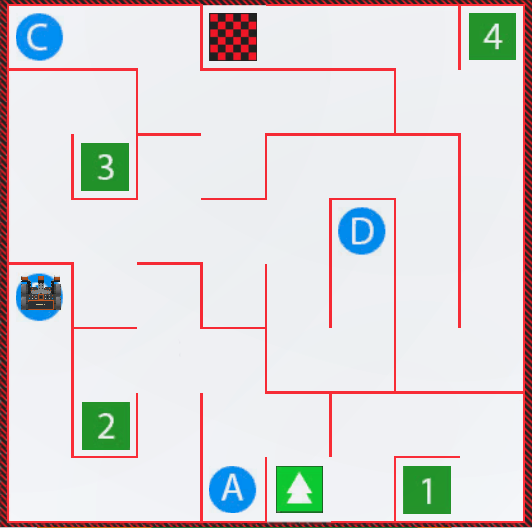
- Robot VR sekarang bergerak dari awal Taman Bermain Labirin Dinding dan berhenti di huruf 'B.'
- Perhatikan bahwa mengubah operan kanan menjadi 300 milimeter memungkinkan Robot VR untuk berbelok pada jarak yang lebih jauh dari dinding, yang diperlukan untuk berbelok di lokasi yang tepat.
- Nilai jarak yang dilaporkan di Dasbor dapat digunakan untuk mengamati seberapa jauh Robot VR dari dinding ketika perlu berbelok untuk mencapai huruf 'B'.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.